In der Schrittmotorsteuerung haben Vollschritt, Halbschritt und Mikroschritt jeweils ihre eigenen Stärken und Schwächen. Im Folgenden analysieren wir ihre Leistungsunterschiede.
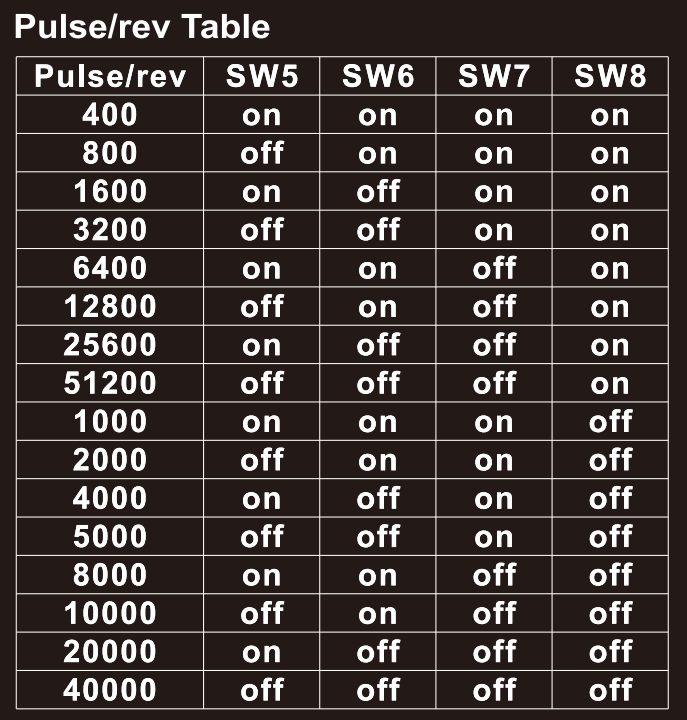
Vergleich der Schrittwinkelgenauigkeit
- Vollschrittbetrieb: Der Motor dreht sich in festen Schrittwinkeln mit hoher Schrittwinkelgenauigkeit.
- Halbschrittbetrieb: Der Motor wechselt zwischen Vollschritt- und Halbschrittpositionen, wodurch die Auflösung im Vergleich zum Vollschrittmodus verdoppelt wird, während eine vergleichbare Positioniergenauigkeit erhalten bleibt.
- Mikroschrittbetrieb: Ermöglicht feinere Schrittunterteilungen und bietet die höchste Auflösung für einen ruhigeren Lauf. Beachten Sie, dass die absolute Positioniergenauigkeit weiterhin durch die mechanische Konstruktion des Motors begrenzt ist.
Auflösung und Drehzahlstabilität
- Vollschrittbetrieb: Einfach und direkt, mit relativ stabiler Drehzahl.
- Halbschrittbetrieb: Bietet eine höhere Auflösung und einen ruhigeren Lauf als der Vollschrittmodus bei guter Drehzahlstabilität.
- Mikroschrittbetrieb: Erreicht die höchste Auflösung und den ruhigsten Lauf. Unsere Treiber verfügen über integrierte Mikroschritt-Algorithmen – die Konfiguration erfolgt einfach über DIP-Schalter.
Geräuschentwicklung und Leistungsaufnahme
- Vollschrittbetrieb: Erzeugt aufgrund von Drehmomentwelligkeit und Resonanzen bei jedem Schrittübergang höhere hörbare Geräusche. Die Leistungsaufnahme ist je nach Stromeinstellung in allen Modi vergleichbar.
- Halbschrittbetrieb: Reduziert die Geräuschentwicklung im Vergleich zum Vollschrittmodus, wobei jedoch weiterhin gewisse hörbare Geräusche auftreten.
- Mikroschrittbetrieb: Ermöglicht einen ruhigeren Lauf, was zu einer geringeren Geräuschentwicklung führt.
Geeignete Anwendungsszenarien
- Vollschrittbetrieb: Ideal für Anwendungen mit geringen Genauigkeitsanforderungen und Kostenbeschränkungen, wie z. B. einfache Automatisierungsgeräte.
- Halbschrittbetrieb: Geeignet für Szenarien, die eine höhere Auflösung bei moderatem Kostendruck erfordern, wie z. B. Schrittmotoranwendungen in Haushaltsgeräten.
- Mikroschrittbetrieb: Optimal für Anwendungen, die hohe Auflösung und einen ruhigen Lauf erfordern, wie z. B. medizinische Geräte und Präzisionsinstrumente.
Fazit
Durch den Vergleich von Vollschritt, Halbschritt und Mikroschritt in Bezug auf Schrittwinkelgenauigkeit, Auflösung, Drehzahlstabilität, Geräuschentwicklung und Leistungsaufnahme können Anwender die geeignete Schrittmotor-Steuerungsmethode besser an ihre spezifischen Anwendungsanforderungen anpassen.
Bei StepperOnline-Treibern können Sie den Schrittmodus über die Mikroschritt-DIP-Schalter auswählen. Die Schalterkonfigurationen finden Sie im Benutzerhandbuch Ihres Treibers.