Diese Anleitung erläutert, wie der ST-C01 Controller mit den Servomotoren der T6- und DSY-Serie verbunden wird. Anhand dieses Dokuments erlernen Sie die grundlegenden Methoden zur Hardwareverdrahtung.
Erforderliche Materialien
- ST-C01 Controller
- Servomotor der T6- oder DSY-Serie mit separatem Treiber
- DC 24V Netzteil (Nennstrom ≥ 2A empfohlen)
- Verbindungskabel (passender Querschnitt für Ihre Stromversorgung und Signalverdrahtung)
Sicherheitshinweise
-
Stellen Sie vor Beginn der Arbeiten sicher, dass Sie das Datenblatt des verwendeten Servomotors und Treibers gelesen und verstanden haben.
-
Gehen Sie mit allen elektronischen Bauteilen sorgfältig um, um Kurzschlüsse oder andere elektrische Störungen zu vermeiden.
Verdrahtungsschritte: Anschluss des Servotreibers an den ST-C01
-
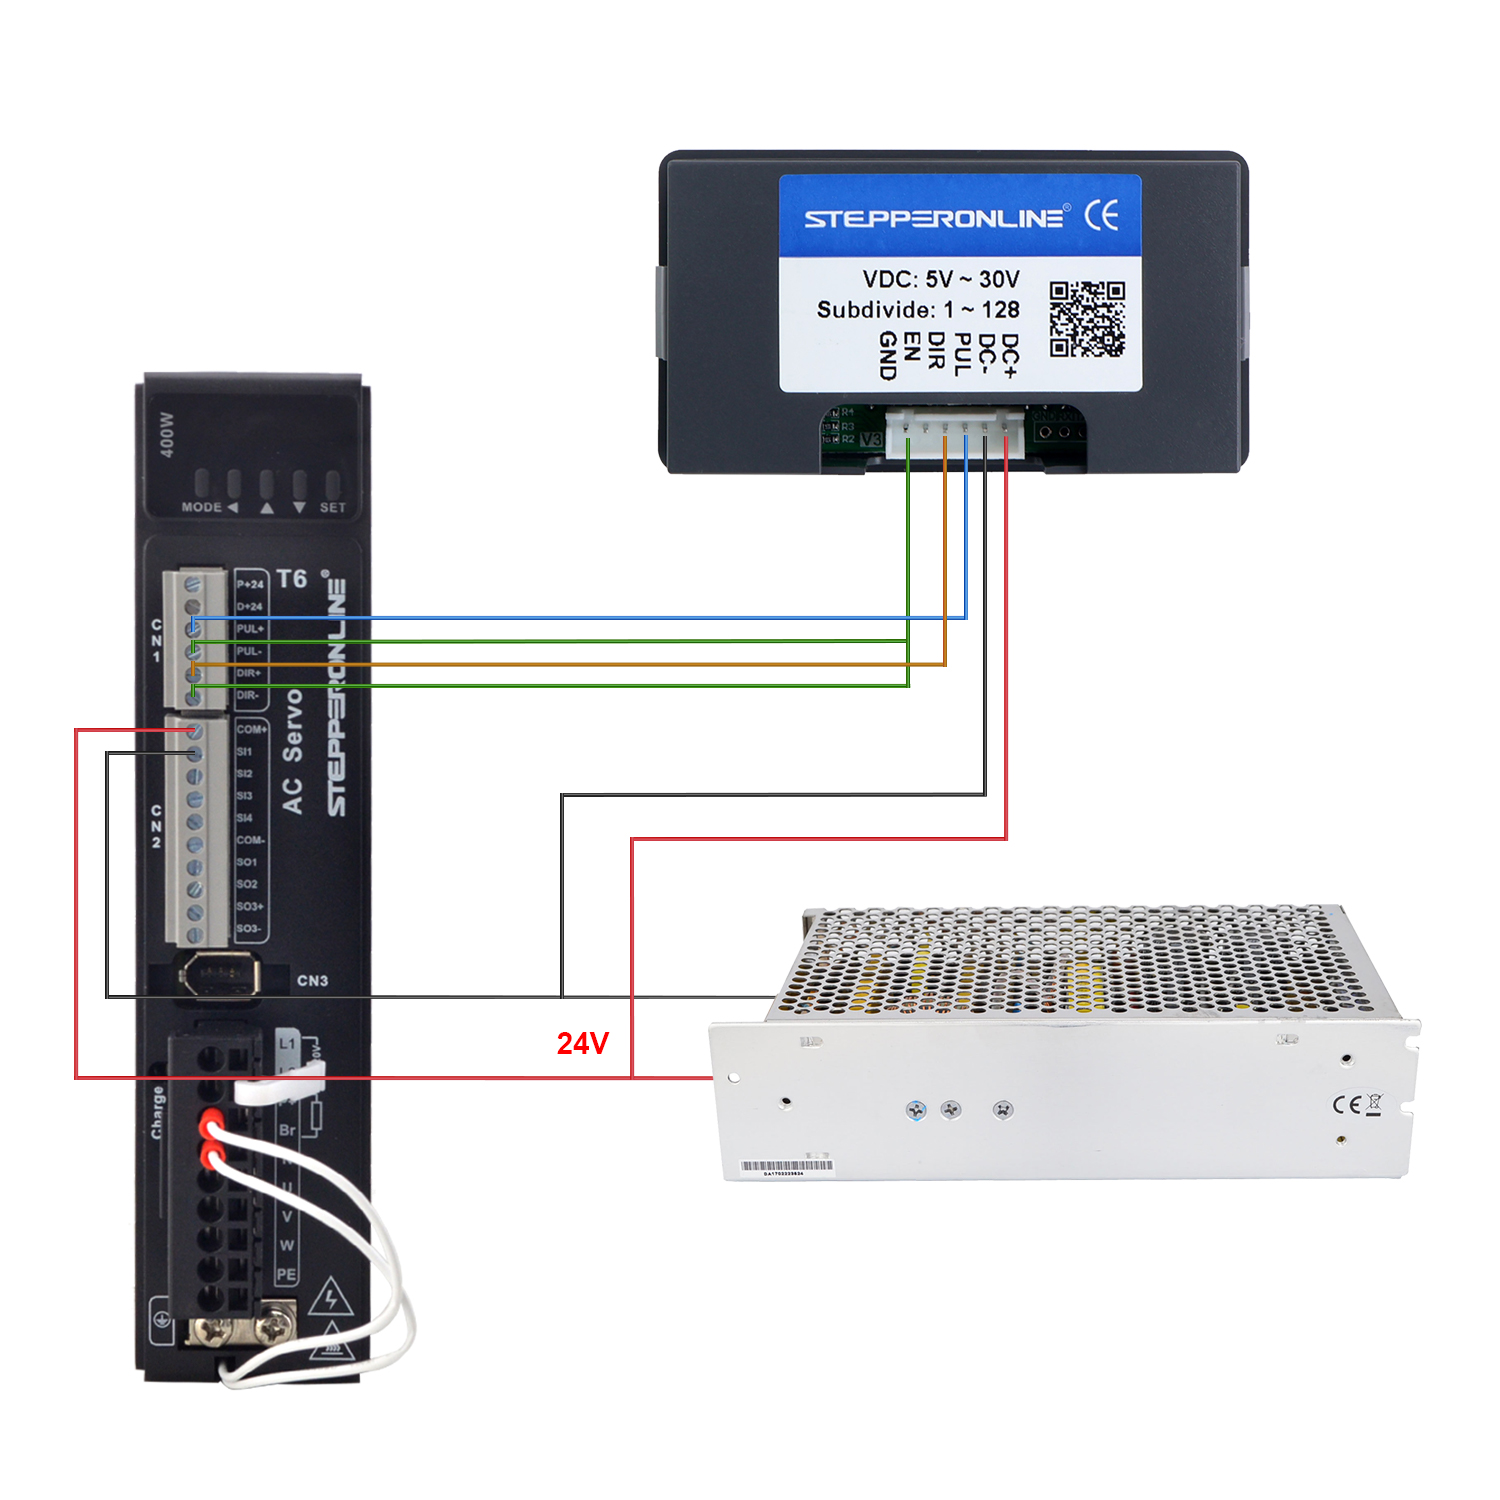
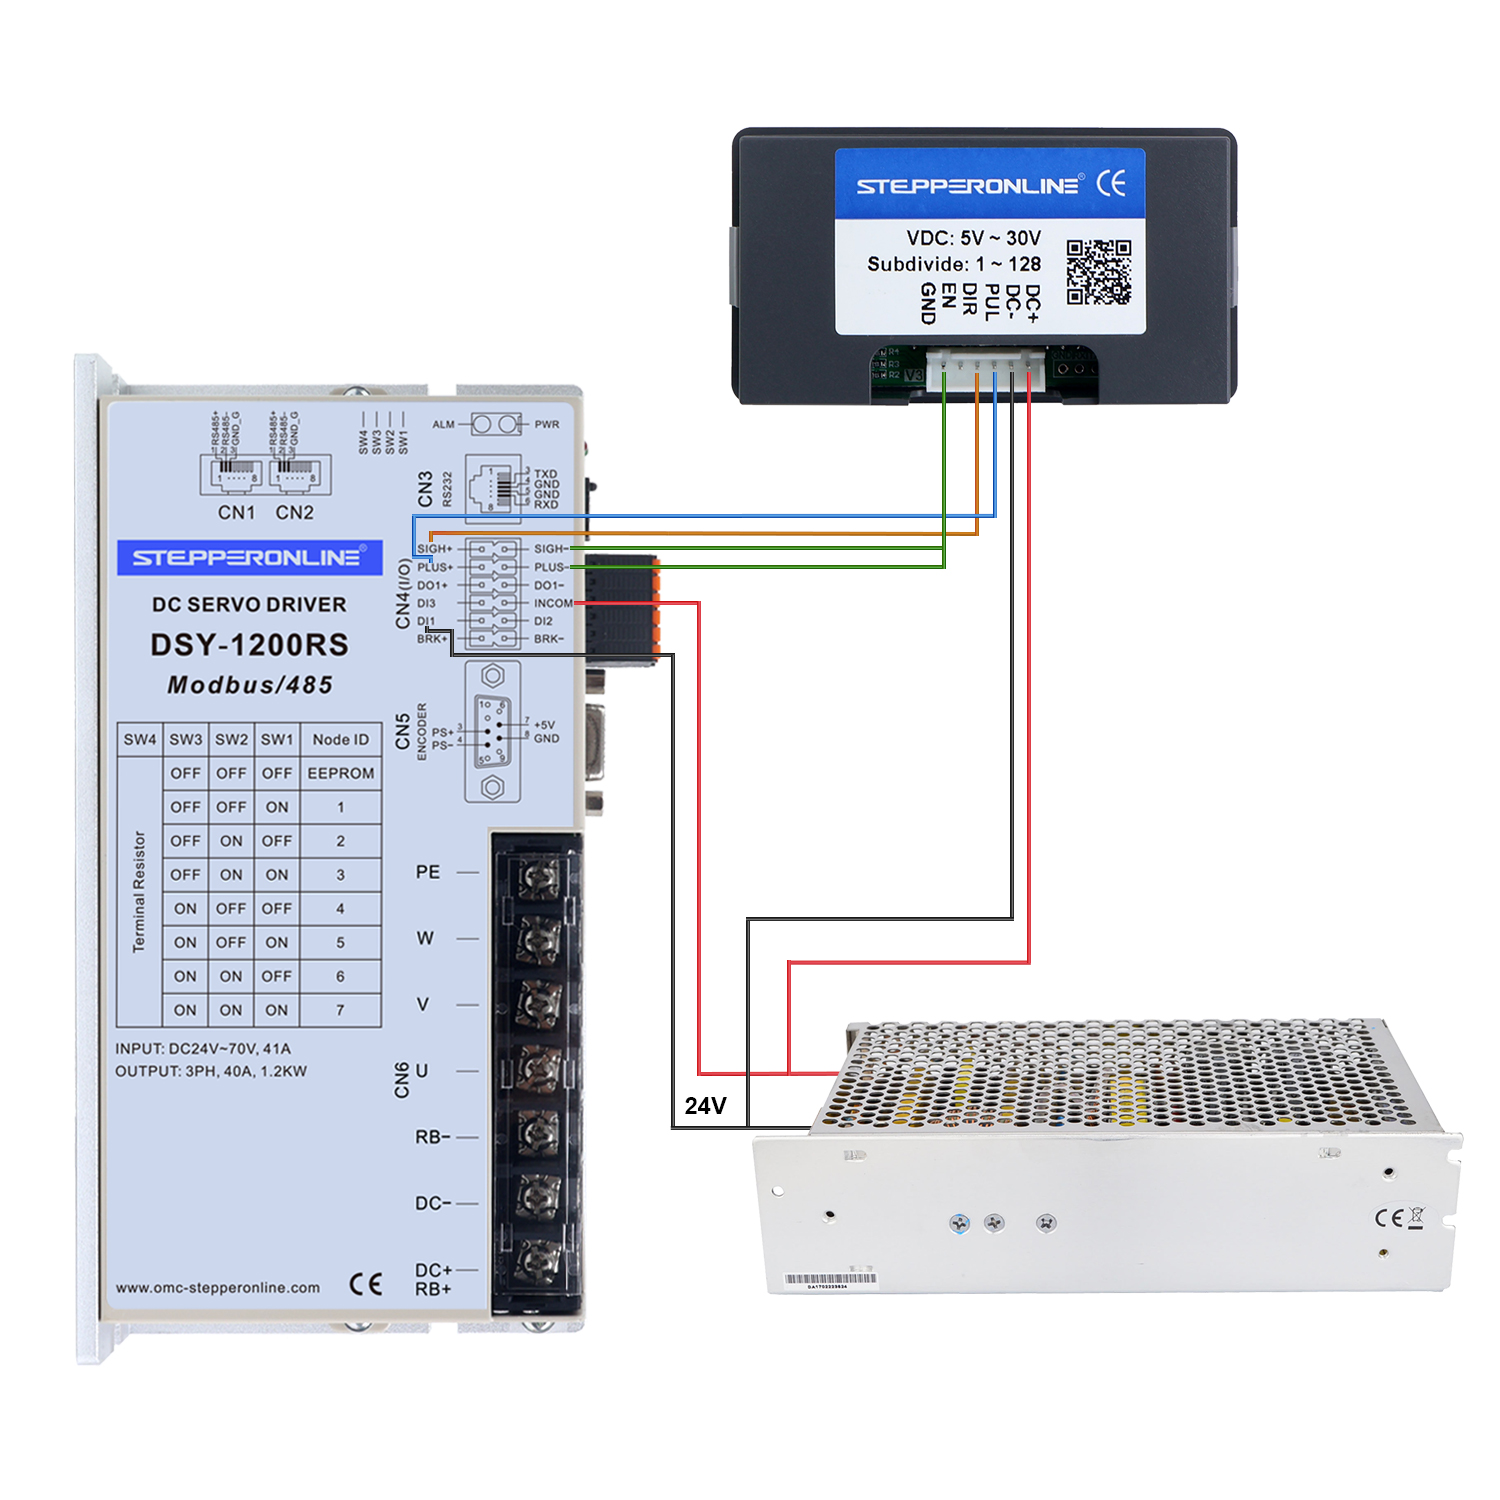
Verbinden Sie die Klemmen DIR+ und PUL+ des Treibers mit den Klemmen DIR bzw. PUL am ST-C01.
-
Verbinden Sie die Klemmen PUL- und DIR- des Treibers mit der Klemme GND am ST-C01.
Verdrahtungsdiagramme
- Verdrahtungsdiagramm für Servomotor der T6-Serie und ST-C01
- Verdrahtungsdiagramm für Servomotor der DSY-Serie und ST-C01
Konfigurationsbeispiel
Detaillierte Bedienungsanweisungen für den ST-C01 Controller finden Sie im ST-C01 Benutzerhandbuch.
Ergebnisse der Videodemonstration:
Nach dem Einschalten dreht sich der Motor vorwärts mit 100 U/min für 1 Umdrehung, pausiert 2 Sekunden, dreht dann rückwärts mit 200 U/min für 2 Umdrehungen, pausiert 1 Sekunde und setzt die Vorwärtsbewegung fort. Eine Vorwärts-Rückwärts-Sequenz zählt als ein Zyklus, und der Vorgang stoppt nach 3 Zyklen.
Parametereinstellungen:
-
F-01 → Bewegungsmodus
-
F-02 → Vorwärtsstrecke (Vorwärtsdrehungen = F-02 ÷ Impulse pro Umdrehung, eingestellt am Treiber)
-
F-03 → Vorwärtsgeschwindigkeit (Vorwärtsdrehzahl = (F-03 × F-09) ÷ Impulse pro Umdrehung, eingestellt am Treiber)
-
F-04 → Rückwärtsstrecke (Rückwärtsdrehungen = F-04 ÷ Impulse pro Umdrehung, eingestellt am Treiber)
-
F-05 → Rückwärtsgeschwindigkeit (Rückwärtsdrehzahl = (F-05 × F-09) ÷ Impulse pro Umdrehung, eingestellt am Treiber)
-
F-06 → Zyklusanzahl (Einheit: Mal)
-
F-07 → Vorwärtsverzögerungszeit (Einheit: Sekunden)
-
F-08 → Rückwärtsverzögerungszeit (Einheit: Sekunden)
-
F-09 → Impuls-Skalierungsfaktor. Setzen Sie diesen Wert auf: (Impulse pro Umdrehung des Treibers) ÷ 10. Beispiel: Wenn der Treiber auf 1000 Impulse/Umdr. eingestellt ist, setzen Sie F-09 = 100.
Hinweis: Der ST-C01 bietet einen begrenzten Funktionsumfang und ist für grundlegende Aufgaben der Geschwindigkeits- und Positionsregelung konzipiert. Für anspruchsvollere Steuerungen empfehlen wir eine Arduino-basierte Lösung – weitere Informationen finden Sie in unseren zugehörigen Verdrahtungsanleitungen.