이 가이드는 ST-C01 컨트롤러를 T6 및 DSY 시리즈 서보 모터와 연결하는 방법을 설명합니다. 이 문서를 따라 진행하면 기본적인 하드웨어 배선 방법을 익힐 수 있습니다.
준비물
- ST-C01 컨트롤러
- 드라이버 분리형 T6 또는 DSY 시리즈 서보 모터
- DC 24V 전원 공급 장치 (정격 전류 2A 이상 권장)
- 연결 케이블 (전원 공급 장치 및 신호 배선에 적합한 규격)
주의사항
-
작업 시작 전, 사용 중인 서보 모터 및 드라이버의 데이터시트를 읽고 이해했는지 확인하십시오.
-
단락 또는 기타 전기적 고장을 방지하기 위해 모든 전자 부품을 주의하여 취급하십시오.
배선 절차: 서보 드라이버와 ST-C01 연결
-
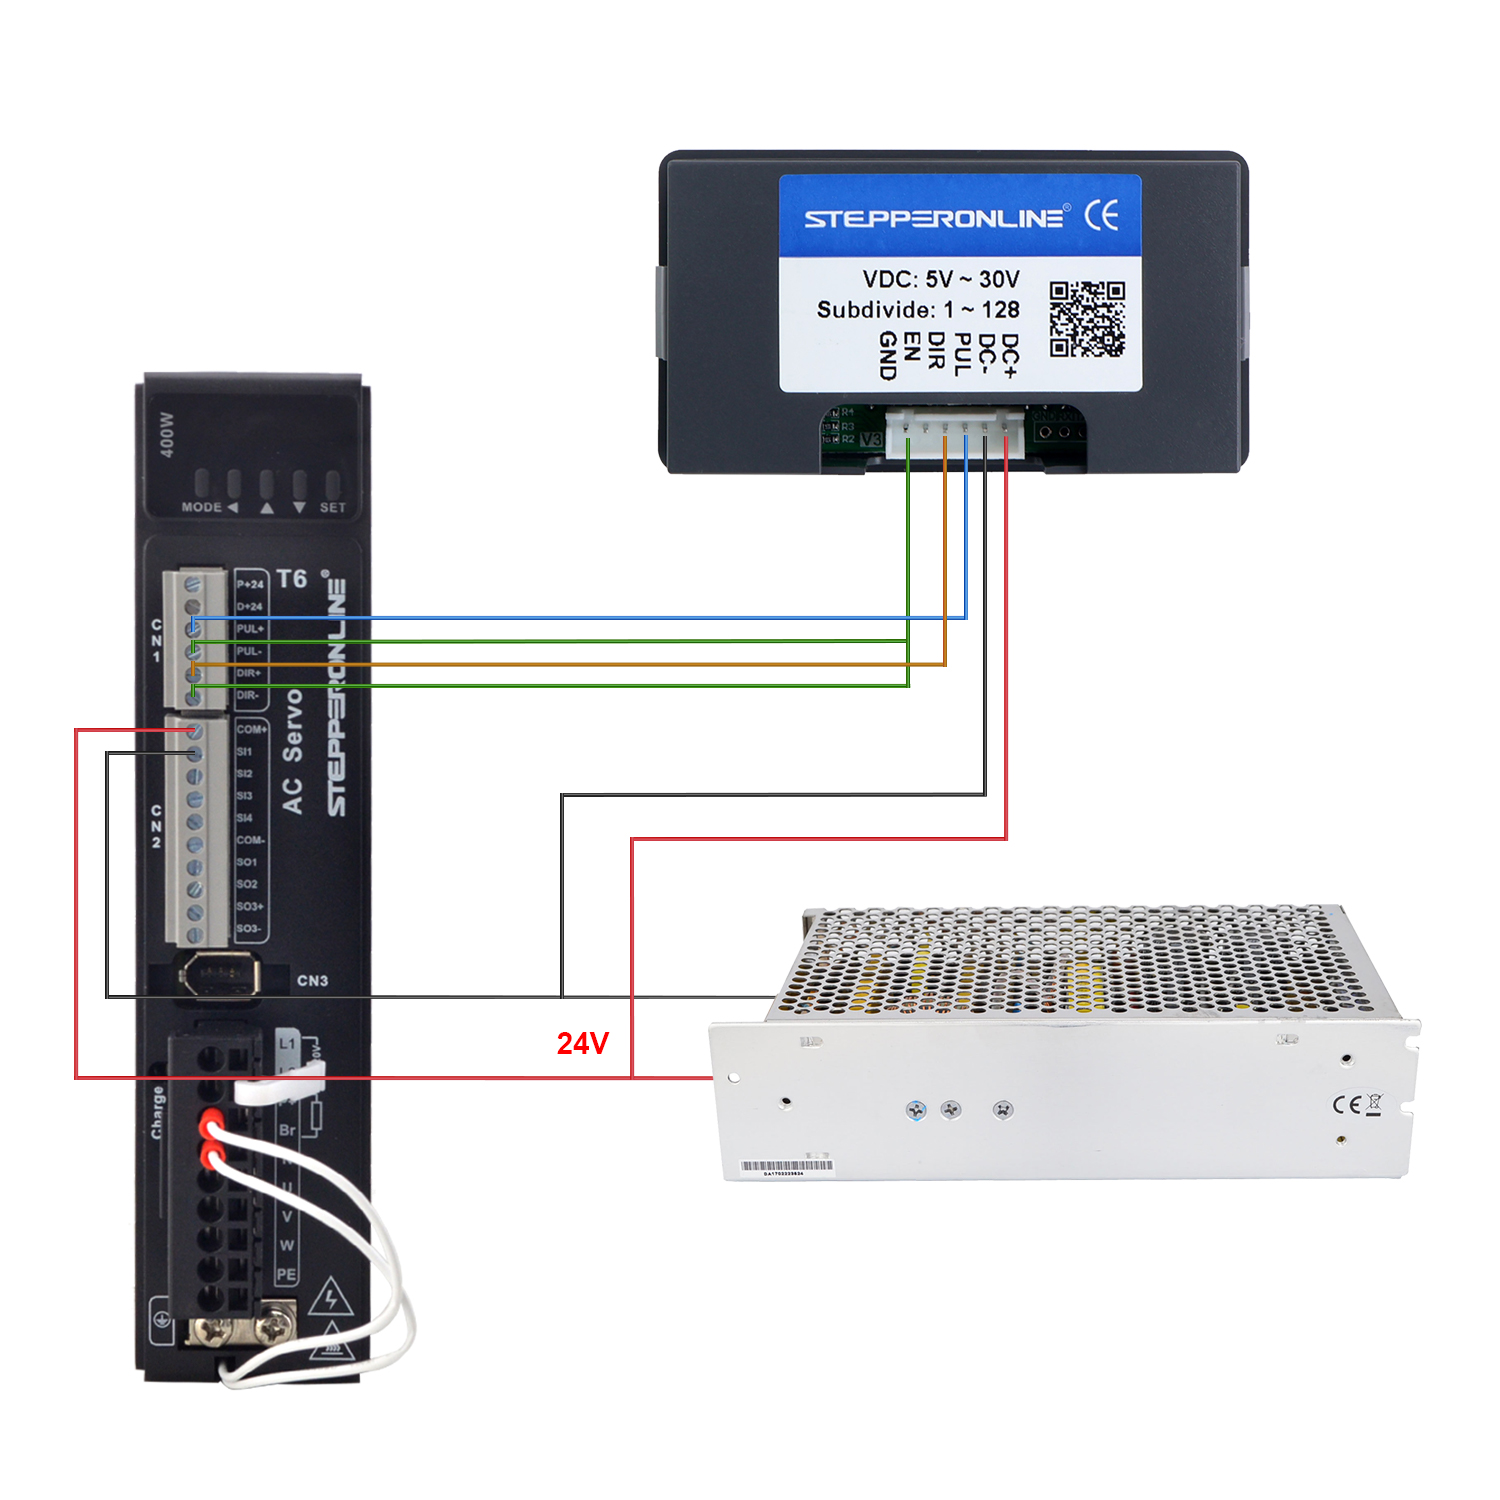
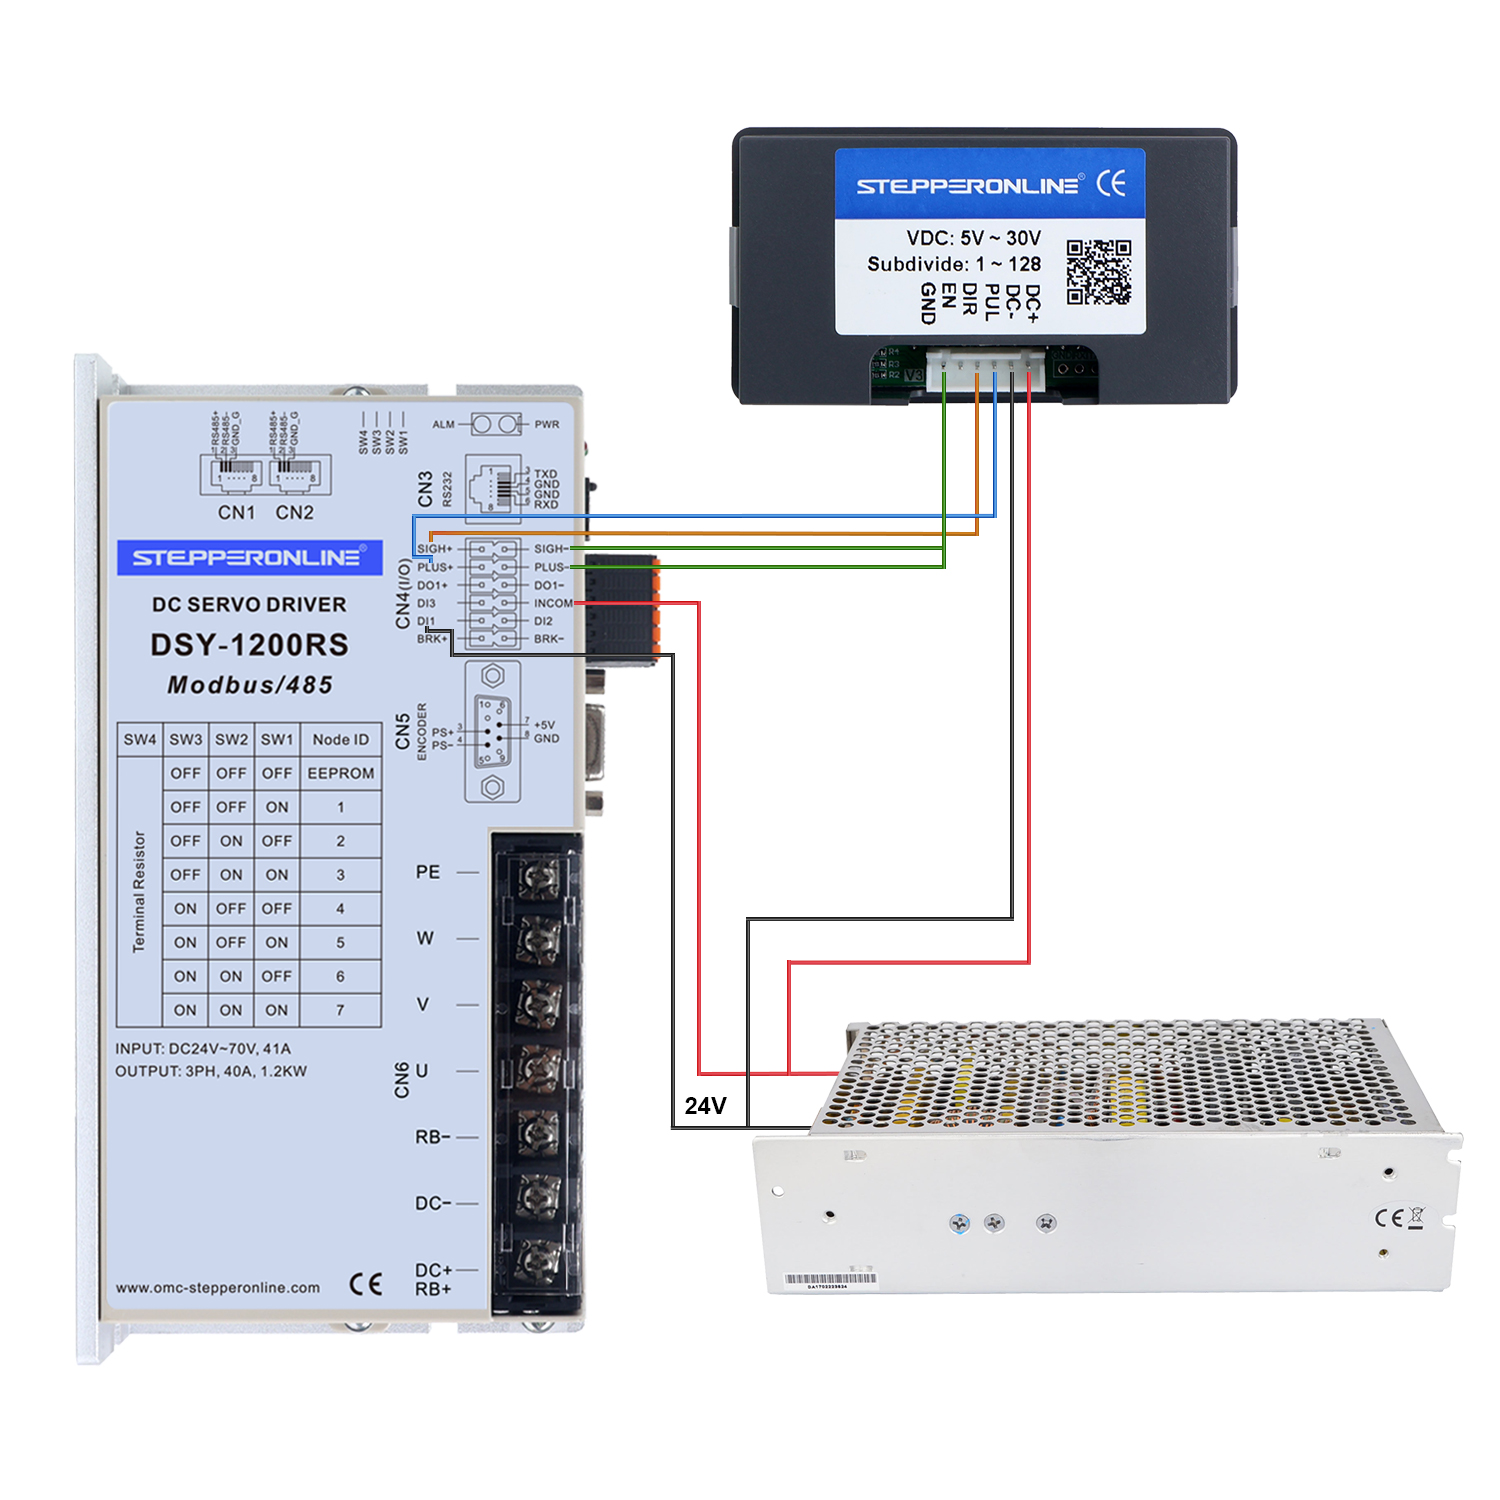
드라이버의 DIR+ 및 PUL+ 단자를 ST-C01의 DIR 및 PUL 단자에 각각 연결합니다.
-
드라이버의 PUL- 및 DIR- 단자를 ST-C01의 GND 단자에 연결합니다.
배선도
- T6 시리즈 서보 모터 및 ST-C01 배선도
- DSY 시리즈 서보 모터 및 ST-C01 배선도
설정 예시
ST-C01 컨트롤러의 자세한 조작 방법은 ST-C01 사용자 매뉴얼을 참조하십시오.
영상 시연 결과:
전원 인가 후, 모터는 정방향 100 RPM으로 1회전하고, 2초간 정지한 다음, 역방향 200 RPM으로 2회전하고, 1초간 정지한 후 다시 정방향으로 구동됩니다. 정방향-역방향 1회 시퀀스를 1주기로 하며, 3주기 완료 후 정지합니다.
파라미터 설정:
-
F-01 → 동작 모드
-
F-02 → 정방향 이동 거리 (정방향 회전수 = F-02 ÷ 드라이버에 설정된 회전당 펄스 수)
-
F-03 → 정방향 속도 (정방향 RPM = (F-03 × F-09) ÷ 드라이버에 설정된 회전당 펄스 수)
-
F-04 → 역방향 이동 거리 (역방향 회전수 = F-04 ÷ 드라이버에 설정된 회전당 펄스 수)
-
F-05 → 역방향 속도 (역방향 RPM = (F-05 × F-09) ÷ 드라이버에 설정된 회전당 펄스 수)
-
F-06 → 반복 횟수 (단위: 회)
-
F-07 → 정방향 지연 시간 (단위: 초)
-
F-08 → 역방향 지연 시간 (단위: 초)
-
F-09 → 펄스 스케일링 계수. 이 값은 (드라이버의 회전당 펄스 수) ÷ 10으로 설정합니다. 예: 드라이버가 1000 펄스/회전으로 설정된 경우, F-09 = 100으로 설정합니다.
참고: ST-C01은 기능이 제한적이며 기본적인 속도 및 위치 제어 작업용으로 설계되었습니다. 더 고급 제어가 필요한 경우 Arduino 기반 솔루션을 고려해 보십시오. 자세한 내용은 관련 배선 가이드를 참조하십시오.