1. 초기 연결 및 통신 설정
전제 조건
- 모터 및 전원 케이블이 연결된 PR 시리즈 스테퍼 드라이브
- RJ45 이더넷 케이블
- RS485-USB 컨버터 케이블 (어떤 제품을 선택해야 할지 확실하지 않다면 당사 제품을 권장합니다: USB to RS422/RS485 직렬 포트 컨버터 어댑터 케이블)
- RS485 명령을 전송할 수 있는 직렬 포트 소프트웨어 또는 컨트롤러
배선
PR 시리즈 스테퍼 드라이브 매뉴얼의 RS485 인터페이스 핀 정의를 참조하십시오:
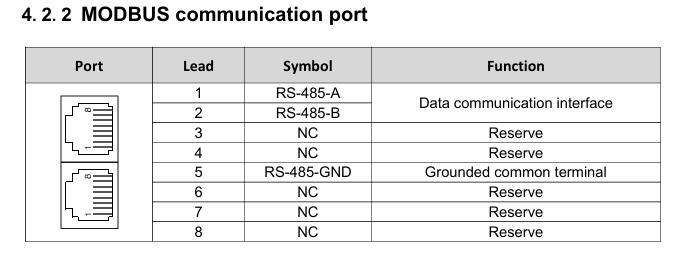
이를 RJ45 이더넷 케이블의 핀 배열과 비교하십시오:
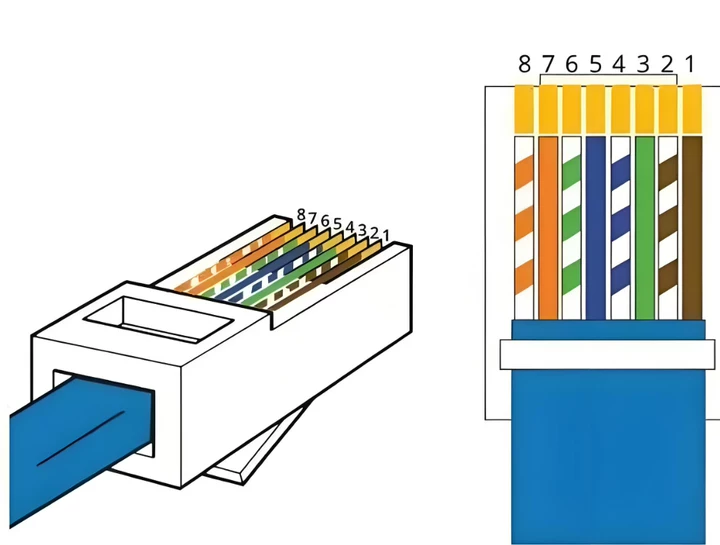
1번, 2번, 5번 선을 RS485-USB 컨버터 케이블에 연결하는 데 사용합니다. RJ45 이더넷 케이블의 경우, RJ45 커넥터가 있는 한쪽 끝을 드라이브의 CN3 포트에 꽂습니다. 다른 쪽 끝의 커넥터를 잘라내고 1번, 2번, 5번 선(갈색, 갈색-흰색, 파란색)의 피복을 벗긴 후 다음 순서로 연결합니다:
485+ ———————— TXD+ 485- ———————— TXD- GND ——————— GND
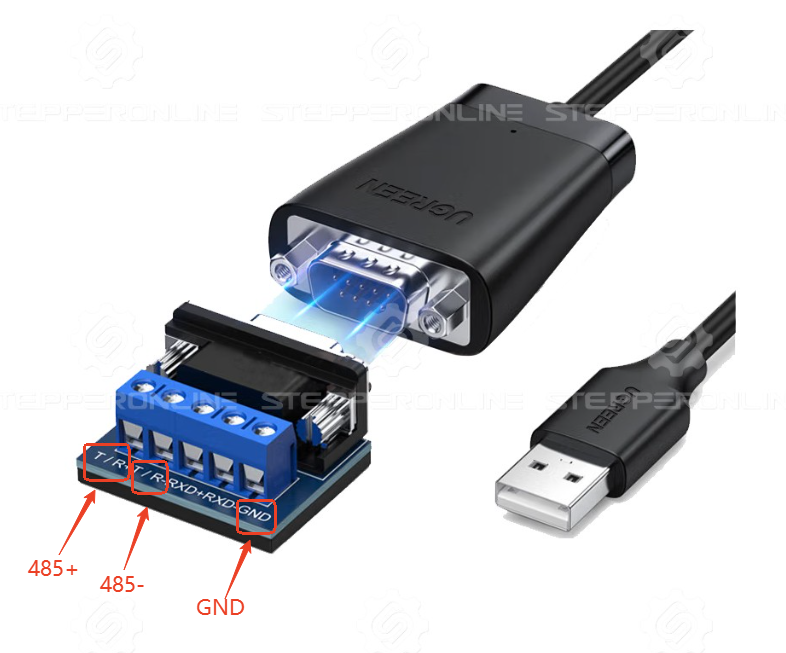
배선 후 RJ45 커넥터를 드라이브에, USB 커넥터를 PC에 연결합니다. 드라이브에 전원을 인가하고 직렬 포트 소프트웨어를 열어 통신을 설정합니다. (통신이 설정되지 않는 경우, 이 문제 해결 문서를 참조하십시오.)
참고: 명령을 입력하기 전에 SW1을 ON, SW2~5를 OFF로 설정하십시오. 이렇게 하면 RS485 주소가 01로 설정됩니다.
RS485 명령으로 작성한 매개변수를 저장하려면 다음 명령을 마지막으로 전송하십시오:
01 06 00 2D 00 42 CRC CRC
그렇지 않으면 작성한 매개변수는 드라이브 전원 차단 후 기본값으로 복원됩니다.
속도 모드를 사용할 때, 매개변수를 저장하고 드라이브를 재시작한 후 시작 명령을 다시 전송해야 합니다. 모터는 전원 인가 후 즉시 회전하지 않습니다.
2. 동작 모드
2.1 속도 제어 모드
| 명령 | 설명 |
|---|---|
| 01 06 00 2D 00 12 CRC CRC | 모터 활성화 (기본적으로 활성화됨; 모터가 비활성화된 경우 이 명령을 먼저 전송) |
| 01 06 00 1D 00 3C CRC CRC | 운전 속도 60 rpm 설정 |
| 01 06 00 1E 00 64 CRC CRC | 가속 시간 100 ms 설정 |
| 01 06 00 1F 00 64 CRC CRC | 감속 시간 100 ms 설정 |
| 01 10 00 27 00 02 CRC CRC | 속도 모드에서 시작 |
| 01 10 00 27 01 00 CRC CRC | 정지 명령 |
명령 분해
01 06 00 2D 00 12 CRC CRC 명령을 예로 들면:
- 01 — 축 주소 (SW1 = ON, SW2~5 = OFF로 설정)
- 06 — 단일 레지스터 쓰기 명령
- 00 2D — 매개변수 레지스터 주소
- 00 12 — 쓸 값
- CRC CRC — 체크섬
일부 직렬 포트 도구는 체크섬을 요구하지 않으며, 다른 도구는 수동 계산을 요구합니다. 사용 중인 도구의 요구사항을 확인하십시오.
단일 명령으로 다중 레지스터 쓰기
단일 명령으로 여러 레지스터를 쓸 수 있는 경우가 있습니다. 예를 들어, 위 표의 2~4행 명령을 다음과 같이 결합할 수 있습니다:
01 10 00 1D 00 03 06 00 3C 00 64 00 64 CRC CRC
- 01 — 축 주소 (기본값 1)
- 10 — 다중 레지스터 쓰기 명령
- 00 1D — 시작 레지스터 주소 (이후 주소는 순차적으로 이어지며 각각 2바이트를 차지)
- 00 03 — 쓸 레지스터 수
- 06 — 데이터 바이트 수
- 00 3C — 운전 속도 값
- 00 64 — 가속/감속 시간 값
- CRC CRC — 체크섬
2.2 다단 속도 운전
| 명령 | 설명 |
|---|---|
| 01 06 00 2D 00 12 CRC CRC | 모터 활성화 (기본적으로 활성화됨; 모터가 비활성화된 경우 이 명령을 먼저 전송) |
| 01 06 00 C0 00 0A CRC CRC | 1단 운전 속도 10 rpm 설정 |
| 01 06 00 C1 00 64 CRC CRC | 1단 가속 시간 100 ms 설정 |
| 01 06 00 C2 00 64 CRC CRC | 1단 감속 시간 100 ms 설정 |
| 01 10 00 C3 00 C8 CRC CRC | 2단 운전 속도 200 rpm 설정 |
| 01 10 00 C4 00 64 CRC CRC | 2단 가속 시간 100 ms 설정 |
| 01 10 00 C5 00 64 CRC CRC | 2단 감속 시간 100 ms 설정 |
| 01 10 00 45 00 0D CRC CRC | 입력 단자 X4를 PV 트리거 신호로 설정 |
| 01 10 00 41 00 0E CRC CRC | 입력 단자 X1을 PIN0으로 설정 |
| 01 10 00 42 00 0F CRC CRC | 입력 단자 X2를 PIN1으로 설정 |
| 01 10 00 43 00 10 CRC CRC | 입력 단자 X3를 PIN2로 설정 |
| 01 10 00 44 00 11 CRC CRC | 입력 단자 X4를 PIN3으로 설정 |
| 01 10 00 40 27 10 CRC CRC | 1단 속도로 시작 |
| 01 10 00 40 27 11 CRC CRC | 2단 속도로 시작 |
| 01 10 00 40 00 00 CRC CRC | 정지 명령 |
참고: 일부 드라이브 모델은 입력 단자 X0~X3(총 4개 입력 신호)만 지원합니다. 따라서 속도 단 선택은 최대 8단까지 지원합니다.
2.3 절대 위치 이동 — 5000 펄스 (기본 설정: 10,000 펄스/회전)
| 명령 | 설명 |
|---|---|
| 01 06 00 2D 00 12 CRC CRC | 모터 활성화 (기본적으로 활성화됨; 모터가 비활성화된 경우 이 명령을 먼저 전송) |
| 01 06 00 20 00 0A CRC CRC | 운전 속도 10 rpm 설정 |
| 01 06 00 21 00 64 CRC CRC | 가속 시간 100 ms 설정 |
| 01 06 00 22 00 64 CRC CRC | 감속 시간 100 ms 설정 |
| 01 10 00 23 00 3C CRC CRC | 최대 속도 60 rpm 설정 |
| 01 10 00 24 00 00 CRC CRC | 총 펄스 상위 워드를 0으로 설정 |
| 01 10 00 25 13 88 CRC CRC | 총 펄스 하위 워드를 5000으로 설정 |
| 01 10 00 27 00 01 CRC CRC | 상대 위치 결정 모드로 시작 |
| 01 10 00 27 01 00 CRC CRC | 중간 정지 |
참고: 설정된 총 펄스 수가 구성된 가속/감속 시간 및 최대 속도를 기준으로 한 최소 필요 펄스 수보다 적은 경우, 드라이브는 구성된 최대 속도에 도달하지 않습니다.
2.4 다단 위치 운전 (1단: 1000 펄스; 2단: 5000 펄스)
참고: 이 예제에서 1단은 원점(0)에서 1000 펄스 위치까지 이동하고, 2단은 1단 종료 위치에서 추가로 5000 펄스를 이동합니다. 다단 모드에서 레지스터 0x0050(상대/절대 위치 레지스터)는 각 위치 단이 상대 위치 결정 모드인지 절대 위치 결정 모드로 동작하는지를 제어합니다.
| 명령 | 설명 |
|---|---|
| 01 06 00 2D 00 12 CRC CRC | 모터 활성화 (기본적으로 활성화됨; 모터가 비활성화된 경우 이 명령을 먼저 전송) |
| 01 10 00 60 00 02 04 00 00 03 E8 CRC CRC | 1단 총 펄스를 1000으로 설정 |
| 01 06 00 62 00 32 CRC CRC | 1단 위치 결정 속도 50 rpm 설정 |
| 01 06 00 63 00 64 CRC CRC | 1단 가속 시간 100 ms 설정 |
| 01 06 00 64 00 64 CRC CRC | 1단 감속 시간 100 ms 설정 |
| 01 10 00 66 00 02 04 00 00 13 88 CRC CRC | 2단 총 펄스를 5000으로 설정 |
| 01 06 00 68 00 64 CRC CRC | 2단 위치 결정 속도 100 rpm 설정 |
| 01 06 00 69 00 64 CRC CRC | 2단 가속 시간 100 ms 설정 |
| 01 06 00 70 00 64 CRC CRC | 2단 감속 시간 100 ms 설정 |
| 01 06 00 45 00 0C CRC CRC | 입력 단자 X4를 PT 트리거 신호로 설정 |
| 01 06 00 41 00 0E CRC CRC | 입력 단자 X1을 PIN0으로 설정 |
| 01 06 00 42 00 0F CRC CRC | 입력 단자 X2를 PIN1으로 설정 |
| 01 06 00 43 00 10 CRC CRC | 입력 단자 X3를 PIN2로 설정 |
| 01 06 00 44 00 11 CRC CRC | 입력 단자 X4를 PIN3으로 설정 |
| 01 06 00 40 27 10 CRC CRC | 1단 위치 결정 시작 |
| 01 06 00 40 00 00 CRC CRC | PT 트리거 신호 초기화 |
| 01 06 00 40 27 11 CRC CRC | 2단 위치 결정 시작 |
| 01 06 00 40 00 00 CRC CRC | 정지 명령 |
참고:
- PIN 단자를 단 선택에 사용할 때, 신호는 PT 트리거 신호 이전 5 ms 이상 및 이후 5 ms 이상 유효하게 유지되어야 합니다.
- 일부 드라이브 모델은 입력 단자 X0~X3(총 4개 입력 신호)만 지원하므로 위치 단 선택은 최대 8단까지 지원합니다.
3. 일반 명령
모터 활성화:
01 06 00 2D 00 12 CRC CRC
모터 비활성화:
01 06 00 2D 00 11 CRC CRC
공장 설정 복원:
01 06 00 2D 00 41 CRC CRC
모든 매개변수 저장:
01 06 00 2D 00 42 CRC CRC
정지 명령:
01 06 00 27 01 00 CRC CRC
비상 정지 명령:
01 06 00 27 02 00 CRC CRC
모터 최대 유효 전류를 150 mA로 설정:
01 06 01 02 05 DC CRC CRC