DIP 스위치를 사용하면 스테퍼 모터 및 드라이버 시스템을 특정 애플리케이션 요구 사항에 맞게 구성하여 최적의 성능, 정확도 및 신뢰성을 달성할 수 있습니다.
스테퍼 모터는 수동 액추에이터입니다. 즉, 성능(토크, 속도, 부드러움, 소음)은 전적으로 드라이버가 어떻게 제어하느냐에 달려 있습니다. DIP 스위치는 드라이버의 작동 매개변수를 구성하는 수단입니다.
아래는 DIP 스위치를 설정하는 핵심 이유와 구체적인 목적입니다.
마이크로스테핑 해상도 설정
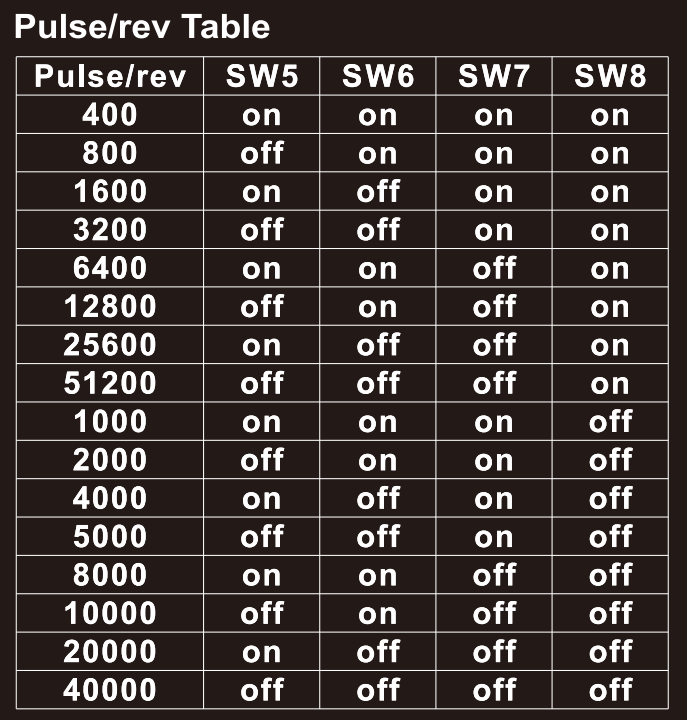
- 문제: 스테퍼 모터의 기본 스텝 각도(예: 1.8°)는 고정되어 있어 1회전당 200스텝이 발생합니다. 저속 또는 풀스텝 모드에서는 움직임이 불규칙해질 수 있으며(코깅, 진동, 소음), 일부 애플리케이션에서는 해상도가 부족할 수 있습니다.
- 해결 방법: 마이크로스테핑 해상도를 구성하면 드라이버가 하나의 풀스텝을 여러 개의 작은 마이크로스텝으로 나눕니다. 예를 들어, 16배 마이크로스테핑은 각 스텝을 16개로 분할하므로 모터는 1회전당 3,200개의 펄스를 필요로 합니다(200 × 16).
- 설정 이유:
- 구동 부드러움 향상: 마이크로스테핑은 더 부드러운 전류 전환을 생성하여 저속 진동과 소음을 크게 줄여줍니다.
- 위치 결정 해상도 향상: 기계 시스템을 수정하지 않고도 더 정밀한 위치 제어를 달성합니다.
- 공진 영향 감소: 모터는 특정 중간 속도 대역에서 공진이 발생하기 쉬워 스텝 손실을 유발할 수 있습니다. 마이크로스테핑은 스텝 간의 전류 전환을 부드럽게 하여 공진의 영향을 줄이는 데 도움이 됩니다.
출력 전류 설정
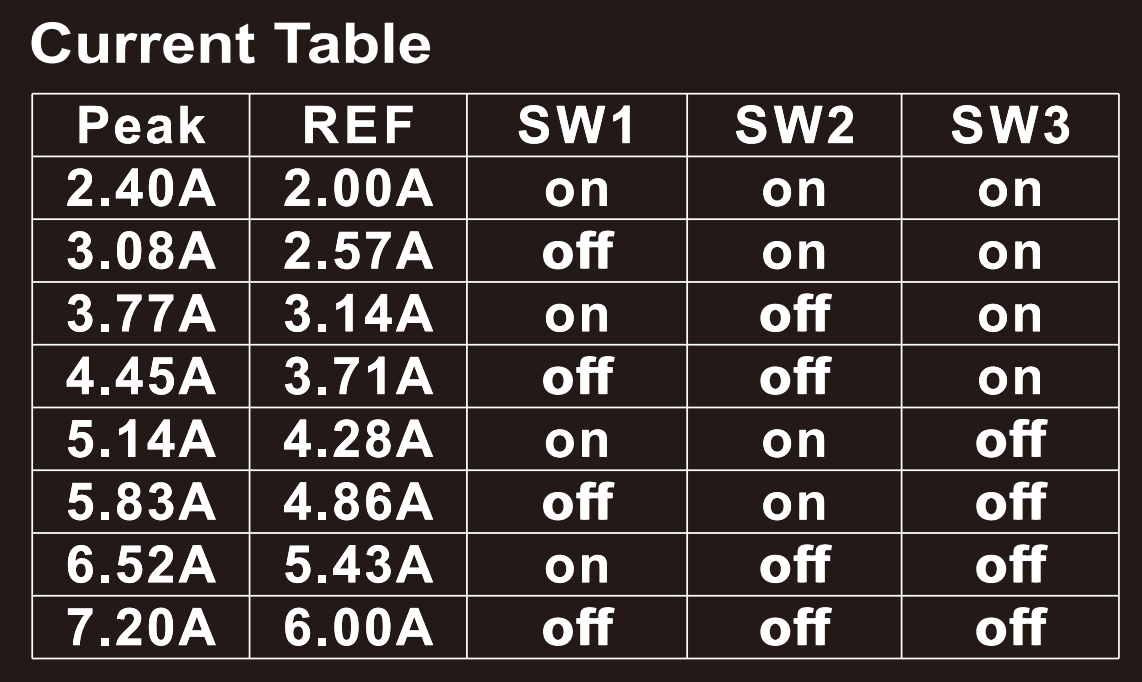
- 문제: 각 스테퍼 모터에는 정격 전류가 있습니다. 드라이버의 출력 전류가 모터의 정격 전류보다 낮으면 모터가 충분한 토크를 발생시키지 못합니다. 반대로 정격 전류보다 크게 높으면 모터가 과열되어 손상될 수 있습니다.
- 해결 방법: DIP 스위치를 사용하여 드라이버의 출력 전류를 모터의 정격 전류에 맞게 설정할 수 있습니다(일반적으로 정격 값과 동일하거나 약간 낮게 설정).
- 설정 이유:
- 모터 매칭: 모터가 정격 토크를 발휘할 수 있도록 보장합니다.
- 과열 방지: 과전류로 인한 모터 및 드라이버의 과도한 발열을 방지하여 장비 수명을 연장합니다.
- 에너지 절감: 적절한 전류를 설정하면 토크 요구 사항을 충족하면서도 에너지 소비와 발열을 줄일 수 있습니다.
제어 신호 모드 설정
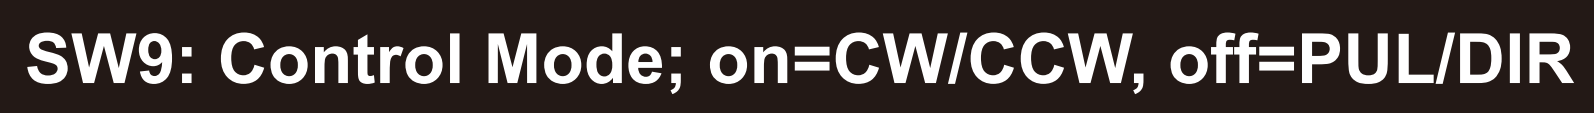
- 문제: 컨트롤러에 따라 출력하는 신호 유형이 다를 수 있습니다.
- 해결 방법: DIP 스위치를 사용하여 신호 모드를 선택할 수 있습니다. 일반적인 신호 모드는 다음과 같습니다.
- 펄스/방향 모드: 한 핀에서 펄스를 전송하고(각 펄스는 하나의 스텝을 나타냄), 다른 핀에서 방향을 제어합니다(하이 레벨은 한 방향, 로우 레벨은 반대 방향). 가장 일반적인 모드입니다.
- CW/CCW 모드: 한 핀에서 시계 방향 회전용 펄스를 전송하고, 다른 핀에서 반시계 방향 회전용 펄스를 전송합니다.
- 설정 이유:
- 컨트롤러 호환성: 드라이버가 컨트롤러의 명령을 올바르게 해석하도록 보장합니다. 그렇지 않으면 모터가 비정상적으로 구동되거나 전혀 구동되지 않을 수 있습니다.
홀딩 전류 설정(반전류 / 전전류)

- 문제: 모터가 정지 상태일 때 정격 전류를 계속 공급하면 코일에서 지속적으로 열이 발생합니다. 풀 홀딩 토크가 필요하지 않은 애플리케이션에서는 에너지 낭비로 이어집니다.
- 해결 방법: DIP 스위치를 설정하면 모터가 일정 시간 동안 정지 상태일 때 전류를 자동으로 정격 값의 50% 이하로 줄일 수 있습니다(반전류 홀딩).
- 설정 이유:
- 에너지 절감: 불필요한 에너지 소비를 줄입니다.
- 온도 상승 감소: 유휴 기간 동안 모터와 드라이버의 온도를 크게 낮춰 시스템 신뢰성을 향상시킵니다.