본 문서에서는 NEMA 23 및 NEMA 24 클로즈드루프 스테핑 모터에 일반적으로 사용되는 엔코더 파라미터에 대해 설명합니다.
1. 엔코더 모델 접미사: 23HSXX-E1000, 34HSXX-E1000
엔코더 외관:
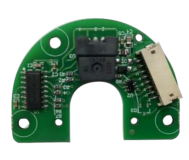
전기 사양:
| 파라미터 | 값 |
|---|---|
| 출력 회로 유형 | 차동 (Line Driver) |
| 엔코더 유형 | 광학식 인크리멘탈 |
| 엔코더 분해능 | 1000 PPR (4000 CPR) |
| 출력 신호 채널 | 2 (A, B) + Z 인덱스 |
| 공급 전압 최소 | 4 V |
| 공급 전압 최대 | 5 V |
| 출력 전류 | 100 mA |
| 출력 하이 전압 | 5 V |
| 출력 로우 전압 | 4.5 V |
| 최대 출력 주파수 | 60 kHz |
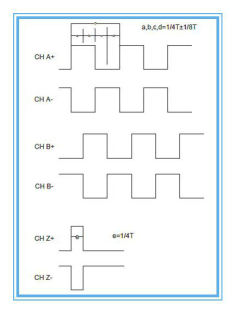
파형 그래프:
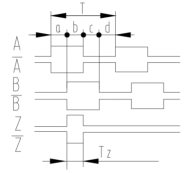
- 파형 비율: a + b = 0.5T ± 0.1T; c + d = 0.5T ± 0.1T
- Z 신호 폭: 0.25T ± 0.15T
- A, B 상 절대 각도 오차: ≤ 0.2T
- 주기 오차: ≤ 0.05T
- T = 360° / N (N은 1회전당 출력 펄스 수)
- A, B, Z 신호의 상대적 위상 위치는 지정되지 않습니다.
2. 엔코더 모델 접미사: 17HSXX-E1000, 17HSXX-E1K
엔코더 외관:
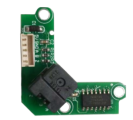
전기 사양:
| 파라미터 | 값 |
|---|---|
| 출력 회로 유형 | 차동 (Line Driver) |
| 엔코더 유형 | 광학식 인크리멘탈 |
| 엔코더 분해능 | 1000 PPR (4000 CPR) |
| 출력 신호 채널 | 2 (A, B) + Z 인덱스 |
| 공급 전압 | 5 V (레귤레이팅) |
| 출력 하이 전압 | < 4 V |
| 출력 로우 전압 | < 1 V |
파형 그래프:
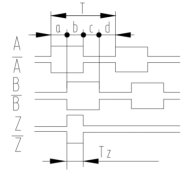
- 파형 비율: a + b = 0.5T ± 0.1T; c + d = 0.5T ± 0.1T
- Z 신호 폭: 0.25T ± 0.15T
- A, B 상 절대 각도 오차: ≤ 0.2T
- 주기 오차: ≤ 0.05T
- T = 360° / N (N은 1회전당 출력 펄스 수)
- A, B, Z 신호의 상대적 위상 위치는 지정되지 않습니다.
3. 엔코더 모델 접미사: 17XX-ME1K, 23XX-ME1K
엔코더 외관:
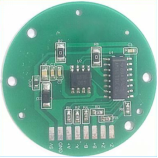
전기 사양:
| 파라미터 | 값 |
|---|---|
| 출력 회로 유형 | 차동 (Line Driver) |
| 엔코더 유형 | 자기식 인크리멘탈 |
| 엔코더 분해능 | 1000 PPR (4000 CPR) |
| 출력 신호 채널 | 3 (A, B, Z) |
| 공급 전압 최소 | 3.3 V |
| 공급 전압 최대 | 5.5 V |
| 출력 전류 | 20 mA |
| 출력 하이 전압 | 5 V |
| 출력 로우 전압 | 0.2 V |
| 최대 출력 주파수 | 400 kHz |
파형 그래프: