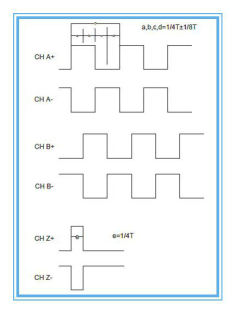
本記事では、NEMA 23およびNEMA 24クローズドループステッピングモーターで一般的に使用されるエンコーダパラメータについて説明します。
1. エンコーダ型番サフィックス:23HSXX-E1000、34HSXX-E1000
エンコーダ外観:
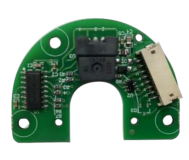
電気仕様:
| パラメータ | 値 |
|---|---|
| 出力回路タイプ | 差動(ラインドライバ) |
| エンコーダタイプ | 光学式インクリメンタル |
| エンコーダ分解能 | 1000 PPR(4000 CPR) |
| 出力信号チャンネル | 2(A、B)+ Zインデックス |
| 電源電圧 最小 | 4 V |
| 電源電圧 最大 | 5 V |
| 出力電流 | 100 mA |
| 出力High電圧 | 5 V |
| 出力Low電圧 | 4.5 V |
| 出力周波数 最大 | 60 kHz |
波形グラフ:
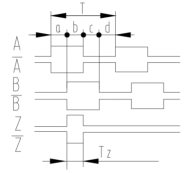
- 波形比:a + b = 0.5T ± 0.1T、c + d = 0.5T ± 0.1T
- Z信号幅:0.25T ± 0.15T
- A、B相 絶対角度誤差:≤ 0.2T
- 周期誤差:≤ 0.05T
- T = 360° / N(Nは1回転あたりの出力パルス数)
- A、B、Z信号の相対位相位置は規定されていません。
2. エンコーダ型番サフィックス:17HSXX-E1000、17HSXX-E1K
エンコーダ外観:
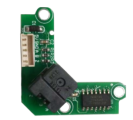
電気仕様:
| パラメータ | 値 |
|---|---|
| 出力回路タイプ | 差動(ラインドライバ) |
| エンコーダタイプ | 光学式インクリメンタル |
| エンコーダ分解能 | 1000 PPR(4000 CPR) |
| 出力信号チャンネル | 2(A、B)+ Zインデックス |
| 電源電圧 | 5 V(安定化) |
| 出力High電圧 | < 4 V |
| 出力Low電圧 | < 1 V |
波形グラフ:
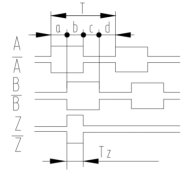
- 波形比:a + b = 0.5T ± 0.1T、c + d = 0.5T ± 0.1T
- Z信号幅:0.25T ± 0.15T
- A、B相 絶対角度誤差:≤ 0.2T
- 周期誤差:≤ 0.05T
- T = 360° / N(Nは1回転あたりの出力パルス数)
- A、B、Z信号の相対位相位置は規定されていません。
3. エンコーダ型番サフィックス:17XX-ME1K、23XX-ME1K
エンコーダ外観:
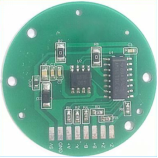
電気仕様:
| パラメータ | 値 |
|---|---|
| 出力回路タイプ | 差動(ラインドライバ) |
| エンコーダタイプ | 磁気式インクリメンタル |
| エンコーダ分解能 | 1000 PPR(4000 CPR) |
| 出力信号チャンネル | 3(A、B、Z) |
| 電源電圧 最小 | 3.3 V |
| 電源電圧 最大 | 5.5 V |
| 出力電流 | 20 mA |
| 出力High電圧 | 5 V |
| 出力Low電圧 | 0.2 V |
| 出力周波数 最大 | 400 kHz |
波形グラフ: