本記事では、T6サーボドライブのPR(Positioning Routine)機能を設定し、リミットスイッチ検出による原点復帰を実行する方法について説明します。
ハードウェア
- T6サーボドライブおよびサーボモーター
- DC 24Vスイッチング電源
- スイッチ
機能説明
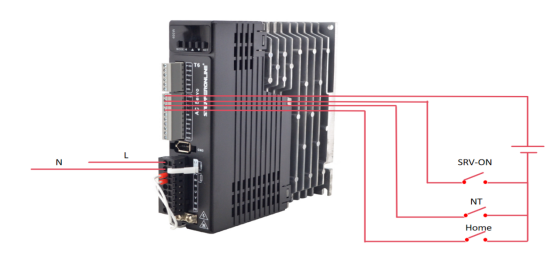
SRV-ON(サーボイネーブル)信号はSI1端子を介して入力され、負方向リミット信号はSI2端子を介して入力され、原点信号はSI3端子を介して入力されます。この設定により、リミットスイッチ検出による原点復帰が可能になります。
機能の実装方法
- 以下のパラメータを設定します:Pr0.01 = 6、Pr8.10 = 0、Pr4.02 = 21、Pr4.01 = 26、Pr4.00 = 3。
- T6サーボドライブの電源をオフにします。DC 24V電源を接続し、下の図に示すようにスイッチをSI1、SI2、SI3端子に配線します。その後、ドライブの電源をオンにしてテストを行います。
- モーターを運転する前に、SI1端子のSRV-ON信号を有効にします。
- SI3端子に接続された原点スイッチをトリガーします。モーターが運転を開始します。SI2端子の負方向リミットスイッチをトリガーすると、減速し、方向を反転して停止します。この停止位置が原点位置として定義されます。
原点復帰が完了しました。モーターは原点位置に到達しています。