A6-RSシリーズサーボモータはアナログ制御に対応しています。参考用の簡易解説動画をご用意しました: https://help.stepperonline.com/en/article/practical-demonstration-of-multi-speed-analog-speed-control-functions-on-a6-rs-series-ac-servo-motor-12kcdx0/
動画では、ポテンショメータからのアナログ信号を用いてサーボモータの加減速および速度を制御する方法を実演しています。では、回転方向をリアルタイムで制御するにはどうすればよいでしょうか。以下の方法を推奨します:外部スイッチを使用して、サーボドライバのDIポートの1つを介して方向を制御します。具体的な手順は以下の通りです:
-
任意のDI機能ポートを選択し、その機能を17(速度指令方向)に設定します。A6-RSシリーズには8つのDI入力ポートが備わっており、その中から任意の1つを選択できます。この例ではDI6を使用します。
-
選択したDIポート(例:DI6)およびDI共通端子(COM)のピン位置を、ドライバのCN1コネクタ上で確認します。下図を参照し、対応するピンを特定します。例えば、PIN14(DI6用)およびPIN32(COM用)となります。
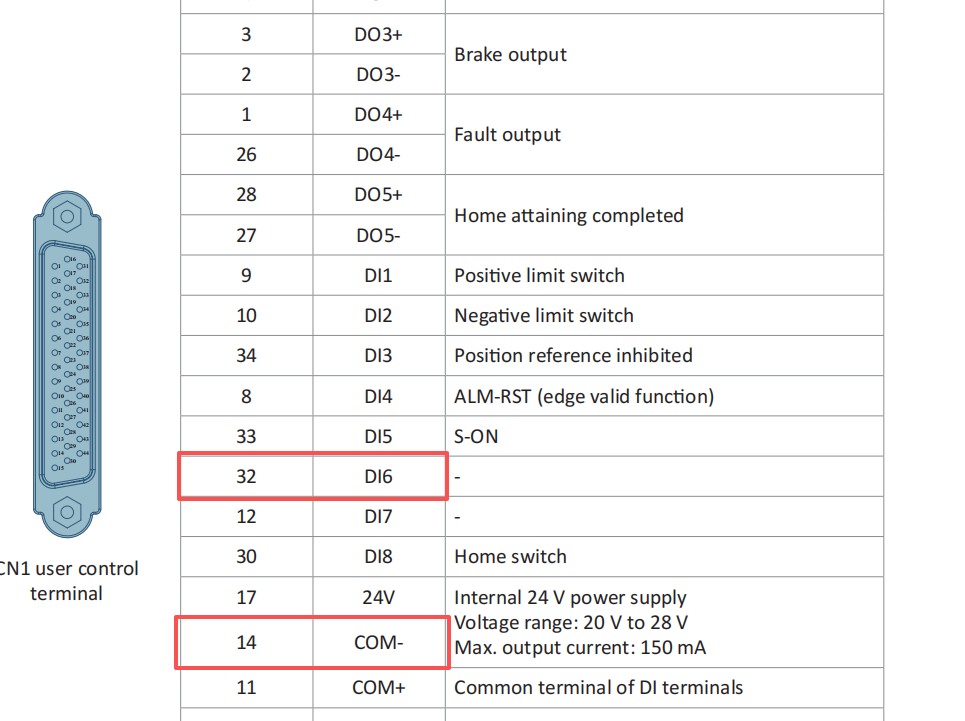
(注意:DIポートにドライバ内蔵の24V電源を使用するため、PIN17とPIN11を短絡する必要があります。)
- スイッチの一方の端子を**PIN32(COM)に、もう一方の端子をPIN14(DI6)**に接続します。
これで回転方向制御の配線は完了です。サーボモータの運転中に、外部スイッチのオン/オフを切り替えることで、いつでも回転方向を変更できます。