Los servomotores de la serie A6-RS admiten control analógico. Hemos preparado un breve vídeo tutorial para su consulta: https://help.stepperonline.com/en/article/practical-demonstration-of-multi-speed-analog-speed-control-functions-on-a6-rs-series-ac-servo-motor-12kcdx0/
En el vídeo se muestra cómo controlar la aceleración, la deceleración y la velocidad del servomotor mediante señales analógicas procedentes de un potenciómetro. Pero, ¿cómo puede controlarse el sentido de giro en tiempo real? Recomendamos la siguiente solución: utilizar un interruptor externo para controlar el sentido a través de uno de los puertos DI del servodriver. Los pasos concretos son los siguientes:
-
Seleccione cualquier puerto de función DI y configure su función como 17 (Sentido de la consigna de velocidad). La serie A6-RS dispone de 8 puertos de entrada DI; puede elegir cualquiera de ellos. Para este ejemplo utilizaremos DI6.
-
Localice las posiciones de los pines correspondientes al puerto DI elegido (por ejemplo, DI6) y al terminal común de DI (COM) en el conector CN1 del driver. Consulte el esquema siguiente para identificar los pines correspondientes: por ejemplo, PIN14 (para DI6) y PIN32 (para COM).
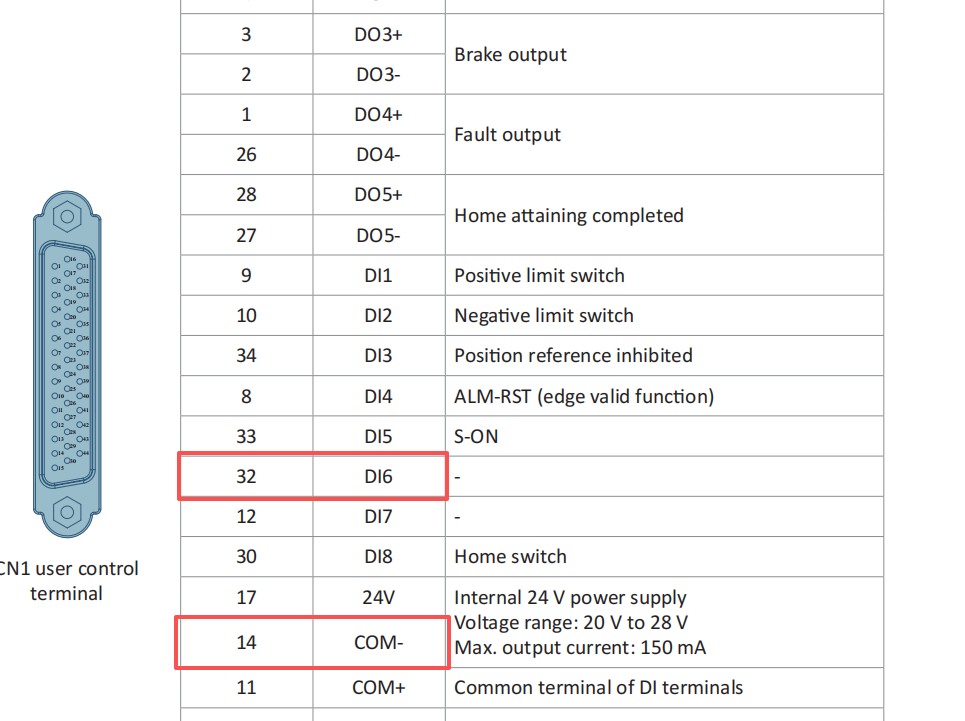
(Nota: Dado que estamos utilizando la fuente de alimentación interna de 24 V del driver para los puertos DI, también debe cortocircuitar PIN17 y PIN11.)
- Conecte un terminal del interruptor a PIN32 (COM) y el otro terminal a PIN14 (DI6).
Con esto queda completado el cableado para el control del sentido de giro. Cuando el servomotor esté en funcionamiento, podrá cambiar el sentido de giro en cualquier momento accionando el interruptor externo (encendido/apagado).