- Mecanismo de fijación de los reductores planetarios
Algunos clientes pueden tener dudas sobre un posible aflojamiento entre nuestros reductores con agujero de entrada redondo completo y los ejes de motor paso a paso con plano en D debido a una fuerza de fijación insuficiente. Esta sección explica por qué nuestro diseño evita estos problemas a través de dos aspectos clave.
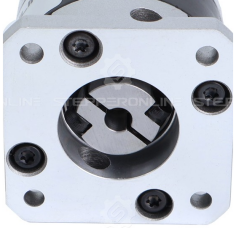
1.1. Diseño de sujeción en la entrada del reductor
-
Agujero redondo completo con sujeción radial
-
Principio: El acoplamiento presenta un agujero circular completo. Los tornillos de fijación laterales provocan una deformación elástica que genera una contracción uniforme de 360°, garantizando un agarre total del eje.
-
Configuración de tornillos: Dos tornillos simétricos crean fuerzas de sujeción equilibradas para evitar la concentración de tensiones y mejorar la resistencia a las vibraciones.
-
Adaptación al eje con plano en D: La fuerza de sujeción se distribuye como presión de contacto sobre la superficie plana, manteniendo al mismo tiempo el agarre por fricción en las secciones curvas, lo que proporciona una protección redundante contra el giro.
1.2. Capacidad de par
Aunque el extremo de salida del reductor entrega un par mayor, la interfaz motor-reductor solo transmite el par de salida del motor, un valor relativamente bajo. Nuestro diseño de sujeción radial soporta este par de forma fiable sin deslizamiento.
Conclusión: Las conexiones correctamente apretadas no se aflojarán bajo pares elevados. Las ventajas incluyen:
Daño mínimo en el eje (sin marcas de tornillo prisionero)
Alineación sin chaveta
Montaje rápido
No es necesario reapretar periódicamente los tornillos
- Especificaciones de par de los reductores planetarios
2.1. Dos valores nominales de par críticos
La capacidad de par del reductor está limitada por la resistencia de los engranajes y de la carcasa, y se define por:
-
Par continuo máximo: El límite operativo seguro a largo plazo.
-
Par pico instantáneo: El umbral de sobrecarga a corto plazo diseñado para proteger contra daños.
2.2. Por qué los reductores de alta relación tienen límites de par más bajos
Ejemplo: El EG17-G5 (5:1) permite 10 Nm, mientras que el EG17-G10 (10:1) solo admite 5 Nm.
Razones técnicas:
2.2.1. Tamaño de los engranajes
Los diseños de alta relación utilizan engranajes de entrada más pequeños (menos dientes, módulo reducido) para accionar engranajes de salida más grandes.
2.2.2. Tensión de flexión en la raíz
La tensión de flexión es aproximadamente proporcional a: fuerza aplicada / (módulo del engranaje² × factores geométricos).
Para un par de entrada dado, los engranajes de entrada más pequeños experimentan una mayor tensión en la raíz debido a su sección transversal reducida y menor resistencia a la flexión.
2.2.3. Tensión de contacto (Hertz)
La tensión de contacto es aproximadamente proporcional a: √(fuerza) / √(radio de curvatura).
Los engranajes de entrada más pequeños presentan una mayor tensión de contacto debido a su curvatura más cerrada.
2.2.4. Límites del eje de entrada y de los rodamientos
Los reductores de alta relación emplean ejes de entrada más delgados y rodamientos más pequeños con menores valores nominales de torsión y carga.
Resumen
Este artículo detalla las ventajas técnicas de nuestros reductores planetarios con agujero redondo completo en cuanto a fiabilidad de fijación y rendimiento de par. El mecanismo de sujeción patentado (contracción uniforme de 360° + equilibrio de doble tornillo) garantiza un acoplamiento seguro al eje del motor al mismo tiempo que simplifica el montaje. Los valores nominales de par claros y el riguroso análisis de tensiones validan la robustez del diseño en todas las relaciones de reducción, garantizando una durabilidad a largo plazo en diversas condiciones de funcionamiento.