Un funcionamiento suave es fundamental para los servomotores. Al poner en marcha un motor nuevo, si no se ajustan los parámetros de ganancia correspondientes, es muy probable que se produzcan vibraciones. ¿Cómo se puede reducir o incluso eliminar la vibración del motor? Los tres métodos siguientes pueden ayudarle.
1. Ajuste de la relación de inercia y la rigidez
La relación de inercia de carga es el cociente entre el momento de inercia total de la carga y la inercia del propio rotor del motor. Se trata de un parámetro clave en cualquier sistema servo, y configurarlo correctamente ayuda a agilizar el proceso de puesta en marcha.
La relación de inercia de carga (C00.06) puede configurarse manualmente calculando la masa y la geometría de cada componente mecánico, pero este proceso resulta tedioso. Cuanto más complejo sea el sistema mecánico, más difícil será calcular con precisión la relación de inercia de carga. Los servodrive de la serie A6 de STEPPERONLINE incorporan una función de identificación automática de inercia que realiza este cálculo de forma automática mediante el parámetro F30.10, eliminando la necesidad de realizar cálculos manuales complejos.
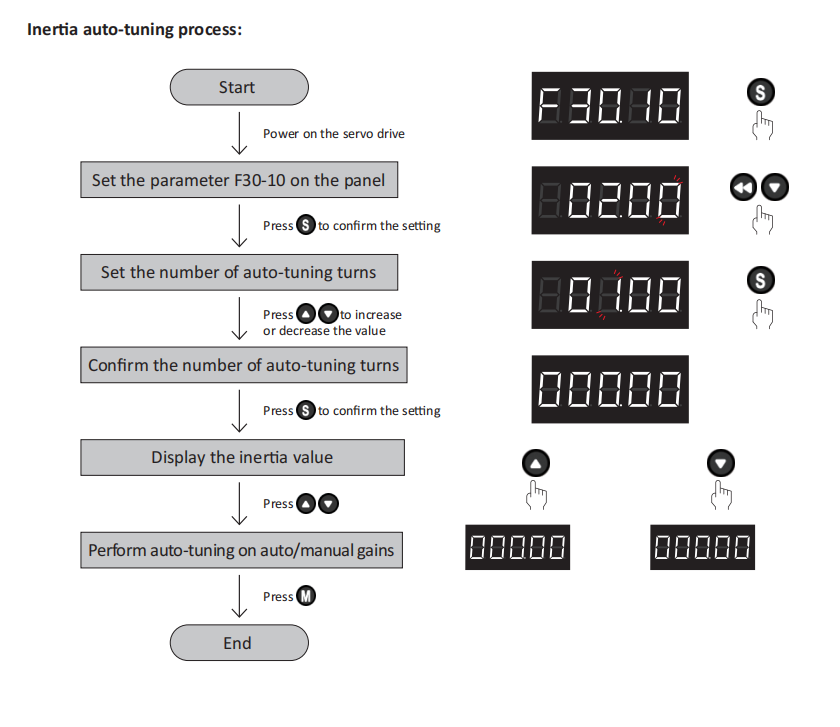
Como se muestra en la figura anterior, durante el proceso de identificación, el drive hace girar el servomotor en sentido horario y antihorario varias veces para determinar la relación de inercia de carga.
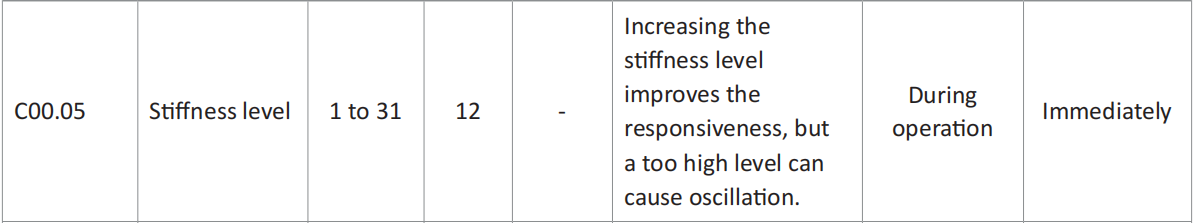
Una vez completada la identificación de inercia, proceda a configurar la rigidez:
Cuanto mayor sea el nivel de rigidez del sistema servo, mayor será la ganancia y más rápida la respuesta. Sin embargo, una rigidez excesiva puede provocar vibraciones. El nivel 0 representa la rigidez más baja y el nivel 31 la más alta. Ajuste la rigidez al alza o a la baja según las necesidades de su aplicación.
2. Uso de la función de autoajuste del drive
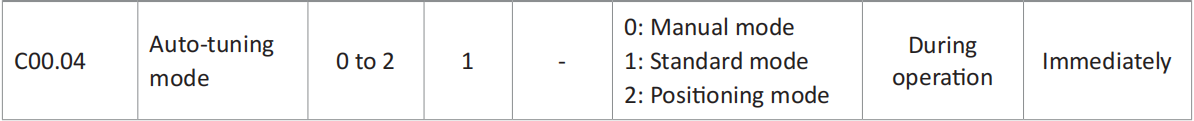
El servodrive A6 ofrece tres modos de autoajuste:
- 0 – Modo manual
- 1 – Modo estándar
- 2 – Modo de posicionamiento
Si el ajuste automático de ganancia no logra el resultado deseado, puede ajustar manualmente las ganancias para una optimización adicional. Los parámetros de ganancia clave se explican a continuación.
C01.00: Ganancia del lazo de posición
Una ganancia del lazo de posición más alta aumenta la capacidad de respuesta y reduce el tiempo de posicionamiento. Sin embargo, la ganancia del lazo de posición no debe superar el límite de frecuencia natural del sistema mecánico.
Para garantizar la estabilidad del sistema, el ancho de banda del lazo de velocidad (Hz) debe ser de 3 a 5 veces el ancho de banda del lazo de posición (Hz).
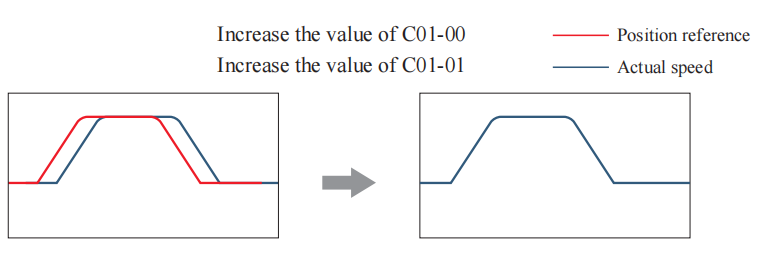
C01.01: Ganancia del lazo de velocidad
Si el lazo de velocidad tiene una capacidad de respuesta baja, introduce un retardo en el lazo de posición exterior, lo que puede provocar sobrepaso u oscilación en el comando de velocidad. Por lo tanto, dentro del rango en el que el sistema mecánico no vibra, un valor más alto generalmente mejora la capacidad de respuesta y la estabilidad.
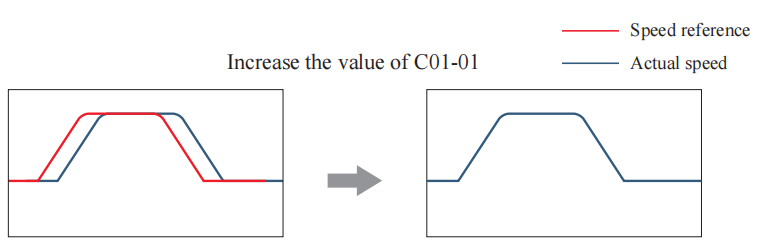
C01.03: Frecuencia de corte del filtro de comando de par
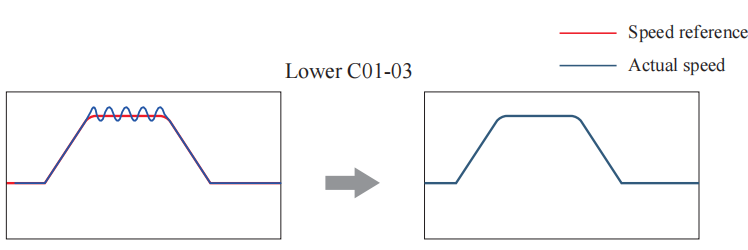
Este parámetro aplica un filtro paso bajo al comando de par. El valor configurado define la frecuencia de corte del filtro. Un valor más bajo proporciona un filtrado más potente; sin embargo, un valor demasiado bajo introduce un retardo excesivo en el lazo de velocidad, reduciendo así el ancho de banda del lazo de velocidad.
Cuando la máquina vibra, reducir adecuadamente el valor de este parámetro puede ayudar a eliminar la vibración.
3. Uso de la función de supresión de vibraciones del drive
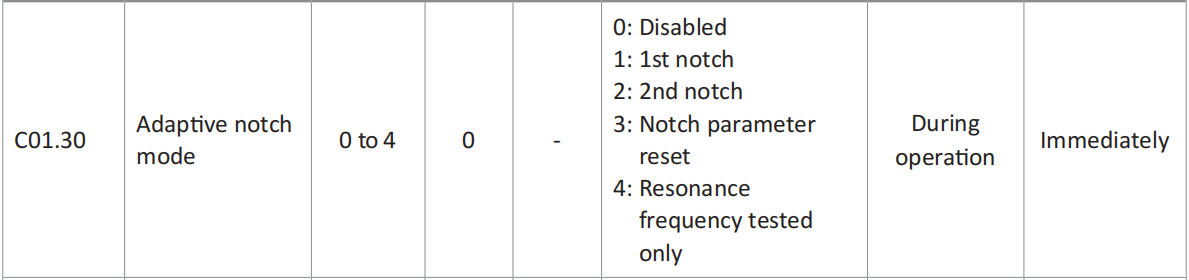
El drive A6 proporciona 5 filtros notch, cada uno con 3 parámetros: frecuencia notch, nivel de anchura y nivel de profundidad. El primer y segundo filtro notch pueden configurarse manualmente o como filtros notch adaptativos (C01.30 = 1 o 2). En modo adaptativo, el drive configura los parámetros automáticamente. Los tres filtros notch restantes se configuran manualmente. Un filtro notch suprime la resonancia mecánica atenuando la ganancia en una frecuencia específica. Una vez configurado correctamente el filtro notch, la vibración puede suprimirse eficazmente, lo que permite aumentar aún más la ganancia del servo.
Pasos de configuración del filtro notch adaptativo
- Configure C01.30 (Selección del modo de filtro notch adaptativo) en 1 o 2 según el número de puntos de resonancia.
- Cuando se produzca resonancia, configure primero C01.30 en 1 para habilitar un filtro notch adaptativo. Una vez ajustada la ganancia, si aparece una nueva resonancia, configure C01.30 en 2 para habilitar dos filtros notch adaptativos. Durante el funcionamiento del servo, los parámetros del primer y segundo filtro notch se actualizan automáticamente.
- Si la resonancia se suprime, el filtro notch adaptativo ha logrado el resultado deseado. Si la resonancia persiste, utilice la herramienta de software en segundo plano para observar las formas de onda de las variables relevantes y utilice los tres filtros notch manuales restantes para suprimir aún más la resonancia.
Estos métodos son eficaces para eliminar las vibraciones en los servomotores A6. Para más detalles, consulte el manual de usuario correspondiente:
Manual A6-RS – Capítulo 6: https://www.omc-stepperonline.com/index.php?route=product/product/get_file&file=5101/A6-RS%20series%20servo%20drive%20manual.pdf
Manual A6-EC – Capítulo 7: https://www.omc-stepperonline.com/index.php?route=product/product/get_file&file=5071/A6-EC%20series%20servo%20drive%20manual.pdf
Manual A6-PN – Capítulo 6: https://www.omc-stepperonline.com/index.php?route=product/product/get_file&file=5088/A6-PN%20series%20servo%20drive%20user%20manual.pdf
Si tiene más preguntas, no dude en ponerse en contacto con nosotros.