- Descripción general del bus EtherCAT
EtherCAT es un protocolo de Ethernet industrial ampliamente utilizado que supera a los sistemas de bus de campo tradicionales en muchos aspectos. Una de sus principales ventajas es su facilidad de uso.
- Características de la aplicación
Las aplicaciones del bus EtherCAT presentan las siguientes características:
- Topología flexible: admite prácticamente cualquier topología de red.
- Longitud máxima de cable de 1000 metros: no es necesario igualar ni calcular con precisión las longitudes de cable entre nodos.
- Asignación automática de direcciones de esclavo.
- Tasa de comunicación fija de 100 Mbps.
- Se requiere una configuración mínima de parámetros de comunicación.
- Pasos de depuración
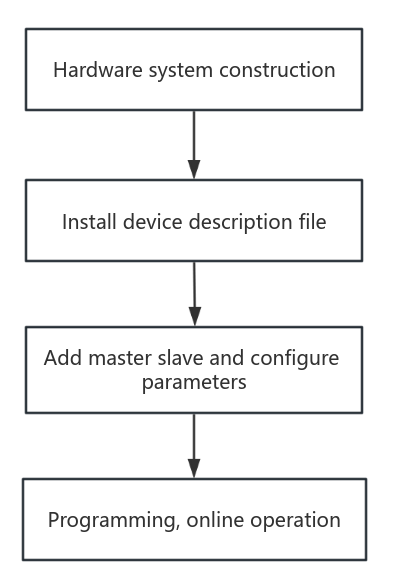
- Ejemplo
Este tutorial utiliza el servo AC EtherCAT T7 de StepperOnline y el controlador Omron NJ501-1500 como ejemplos.
Paso 1: Configuración del sistema de hardware
El sistema de hardware está compuesto por el maestro, los esclavos y los cables de comunicación. La siguiente figura muestra un diagrama esquemático de la conexión de red entre el NJ501-1500 y dos servodrives T7.
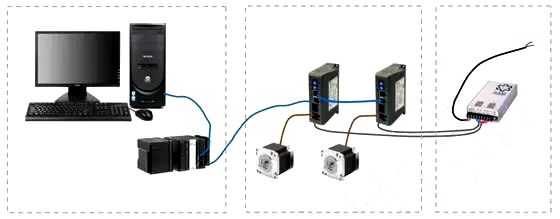
- Instale el entorno de programación Sysmac Studio en el ordenador.
- Conecte el puerto Ethernet del controlador al puerto de red del ordenador.
- Conecte el puerto EtherCAT del controlador al puerto ECAT IN del primer servodrive.
- Conecte el puerto ECAT OUT del primer servodrive al puerto ECAT IN del siguiente servodrive. (Aunque el diagrama muestra dos servodrives T7, este ejemplo demuestra el control de un único T7. El procedimiento para controlar varios servodrives sigue el mismo patrón.)
Paso 2: Instalación del archivo de descripción de dispositivo (archivo ESI)
Copie el archivo de descripción de dispositivo T7-EC_V1.03.xml al directorio de instalación correspondiente del entorno de programación: OMRON\SysmacStudio\IODeviceProfiles\EsiFiles\UserEsiFiles
Paso 3: Añadir maestro y esclavos, y configurar parámetros
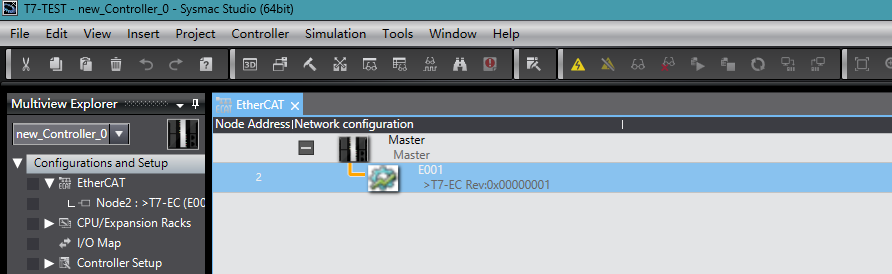
- Abra el entorno de programación Sysmac Studio, cree un nuevo proyecto y seleccione el modelo de controlador y la versión de software.
- Añada nodos en Configuración y ajustes > Maestro EtherCAT.
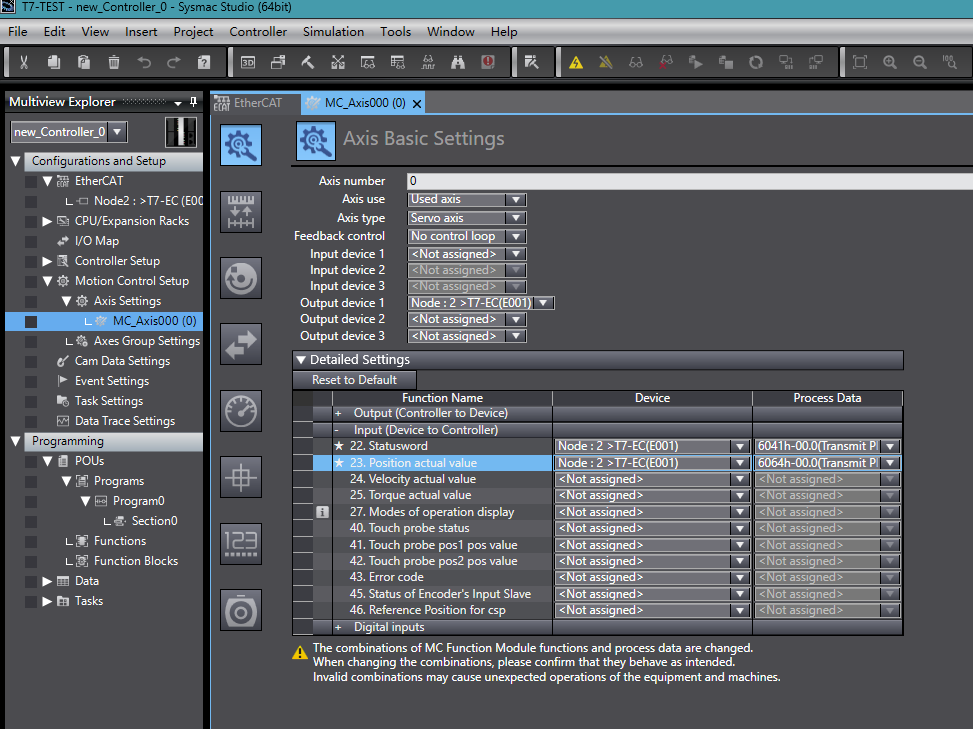
- En Ajustes de control de movimiento > Ajustes de eje, haga clic con el botón derecho para añadir un eje y configure los parámetros del eje como se muestra en la figura.
Paso 4: Programación y operación en línea
Añada un programa navegando a Programación > POUs > Programa > Program0 > Section0.
Operación en línea: tras confirmar que el programa se compila sin errores, establezca la conexión de comunicación y descargue el programa en el controlador. A continuación:
- Establezca la variable "enc" en TRUE para habilitar el servodrive.
- Active el bloque de función "relative1" para iniciar el posicionamiento relativo.
- Active el bloque de función "stop1" para detener el servodrive.
Con esto ha completado la configuración básica en línea y la puesta en marcha de EtherCAT.