- Présentation du bus EtherCAT
EtherCAT est un protocole Ethernet industriel largement utilisé qui surpasse les systèmes de bus de terrain traditionnels à bien des égards. L'un de ses principaux avantages est sa facilité d'utilisation.
- Caractéristiques applicatives
Les applications du bus EtherCAT présentent les caractéristiques suivantes :
- Topologie flexible : prend en charge pratiquement n'importe quelle topologie de réseau.
- Longueur maximale de câble de 1000 mètres : les longueurs de câble entre les nœuds n'ont pas besoin d'être adaptées ou calculées avec précision.
- Attribution automatique des adresses des esclaves.
- Débit de communication fixe de 100 Mbps.
- Configuration minimale des paramètres de communication requise.
- Étapes de mise en service
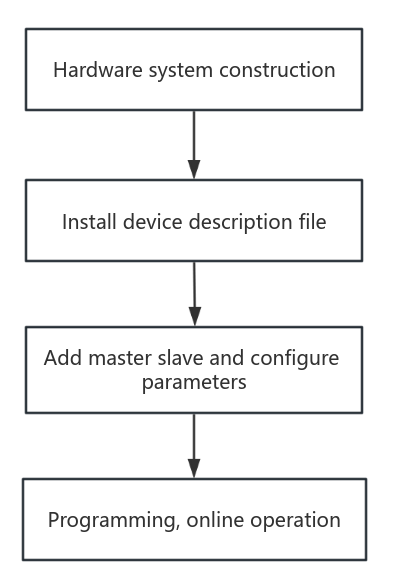
- Exemple
Ce tutoriel utilise le servomoteur AC EtherCAT T7 de StepperOnline et le contrôleur Omron NJ501-1500 comme exemples.
Étape 1 : Configuration du système matériel
Le système matériel se compose du maître, des esclaves et des câbles de communication. La figure suivante présente un schéma de la connexion réseau entre le NJ501-1500 et deux variateurs servo T7.
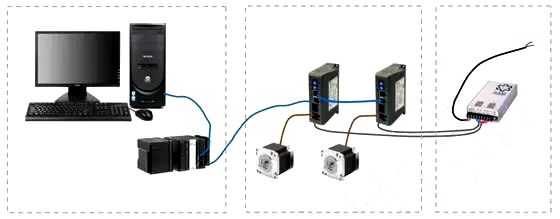
- Installez l'environnement de programmation Sysmac Studio sur l'ordinateur.
- Connectez le port Ethernet du contrôleur au port réseau de l'ordinateur.
- Connectez le port EtherCAT du contrôleur au port ECAT IN du premier variateur servo.
- Connectez le port ECAT OUT du premier variateur servo au port ECAT IN du variateur servo suivant. (Bien que le schéma montre deux variateurs servo T7, cet exemple illustre le contrôle d'un seul T7. La procédure pour contrôler plusieurs variateurs servo suit le même principe.)
Étape 2 : Installation du fichier de description de périphérique (fichier ESI)
Copiez le fichier de description de périphérique T7-EC_V1.03.xml dans le répertoire d'installation correspondant de l'environnement de programmation : OMRON\SysmacStudio\IODeviceProfiles\EsiFiles\UserEsiFiles
Étape 3 : Ajout du maître et des esclaves, et configuration des paramètres
- Ouvrez l'environnement de programmation Sysmac Studio, créez un nouveau projet et sélectionnez le modèle de contrôleur et la version du logiciel.
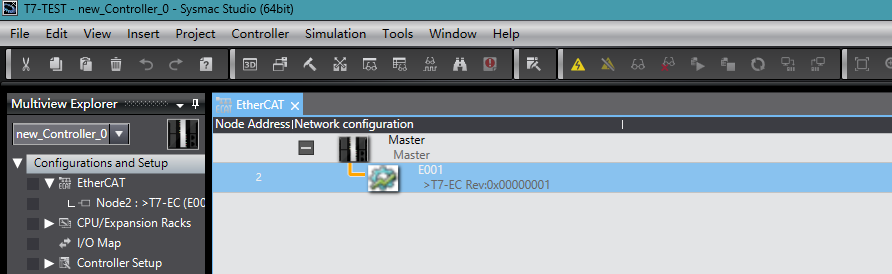
- Ajoutez des nœuds sous Configuration et paramètres > Maître EtherCAT.
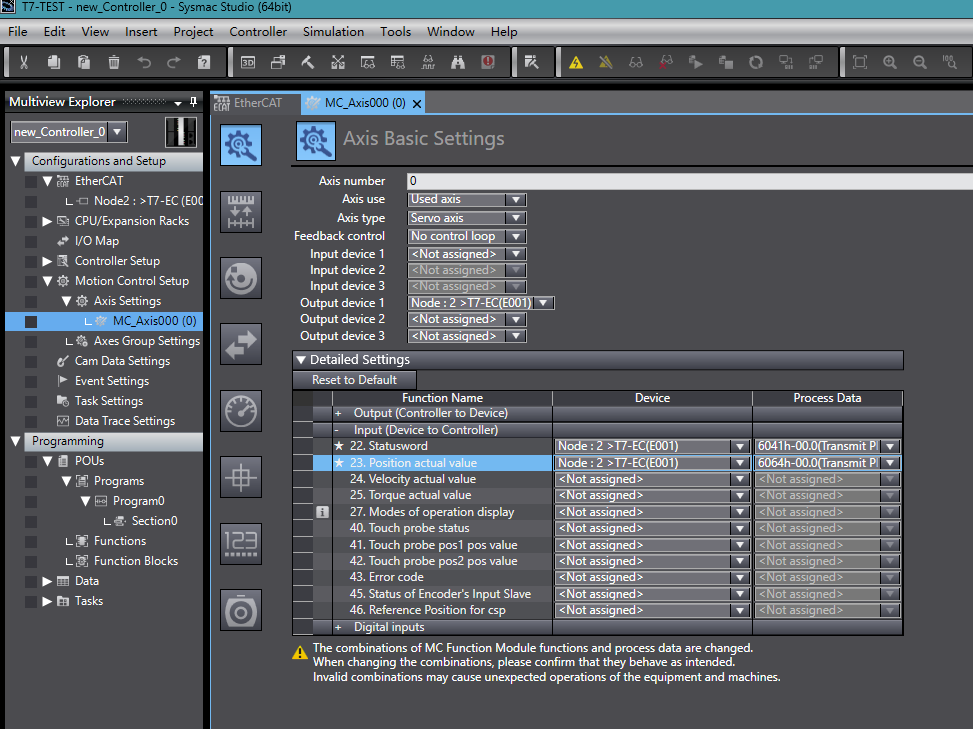
- Dans Paramètres de contrôle de mouvement > Paramètres d'axe, faites un clic droit pour ajouter un axe et configurez les paramètres d'axe comme indiqué sur la figure.
Étape 4 : Programmation et fonctionnement en ligne
Ajoutez un programme en accédant à Programmation > POUs > Programme > Program0 > Section0.
Fonctionnement en ligne : après avoir confirmé que le programme compile sans erreur, établissez la connexion de communication et téléchargez le programme dans le contrôleur. Ensuite :
- Définissez la variable « enc » sur TRUE pour activer le variateur servo.
- Déclenchez le bloc fonctionnel « relative1 » pour démarrer le positionnement relatif.
- Déclenchez le bloc fonctionnel « stop1 » pour arrêter le variateur servo.
Vous avez maintenant terminé la configuration et la mise en service de base d'EtherCAT en ligne.