Le mode d'arrêt lors de la perte de validation du servo détermine la manière dont le variateur réagit lorsque le signal de validation du servo est supprimé (par exemple, lors d'une interruption d'alimentation). Avant de configurer ce paramètre, clarifiez l'objectif de votre test :
Scénario 1 : Vous envisagez d'utiliser la coupure d'alimentation comme méthode d'arrêt d'urgence.
Scénario 2 : Vous souhaitez observer le comportement de la charge après une coupure de courant afin de vous préparer à des pannes d'alimentation inattendues dans l'environnement de travail.
Recommandations
Pour le Scénario 1 : Nous déconseillons d'utiliser la coupure d'alimentation comme méthode d'arrêt d'urgence. Utilisez plutôt une commande par entrée numérique (DI) pour déclencher un arrêt d'urgence. Alternativement, la fonction Safety Torque Off (STO) disponible sur ce variateur peut également répondre à cette exigence.
Pour le Scénario 2 : Le comportement d'arrêt du servomoteur lors de la perte de validation du servo peut être configuré à l'aide du paramètre suivant :
-
C05.00 Mode d'arrêt lors de la perte de validation du servo
-
C05.00 = 0 : Arrêt en roue libre. Le moteur n'est plus alimenté et décélère librement jusqu'à l'arrêt sous l'effet du frottement et de l'inertie de la charge.
-
C05.00 = 1 : Décélération contrôlée jusqu'à l'arrêt, puis désactivation du servo (moteur en roue libre).
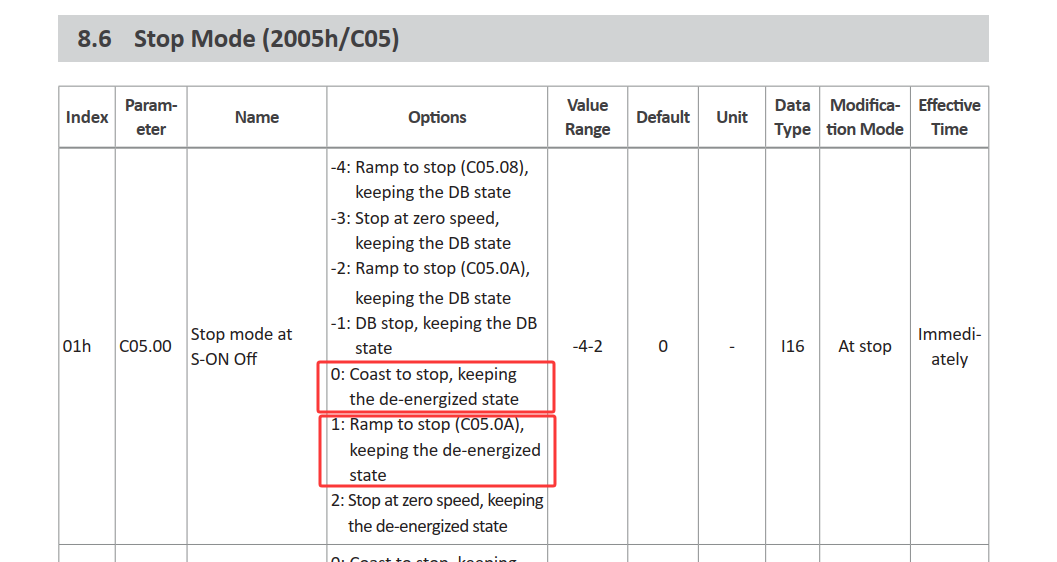
Détails des paramètres :
-
C05.00 = 0 : Le moteur s'arrête en roue libre sans aucun freinage actif ni contrôle de décélération. Le temps d'arrêt dépend de l'inertie de la charge et du frottement.
-
C05.00 = 1 : Le variateur décélère le moteur jusqu'à l'arrêt en utilisant une rampe contrôlée, puis désactive le servo. Le taux de décélération peut être ajusté via le paramètre C05.08 (Temps de décélération d'arrêt rapide). Il est essentiel de tester et de déterminer une valeur de décélération adaptée aux conditions réelles de charge afin de garantir que la charge ne cause pas de dommages à l'équipement après une coupure d'alimentation inattendue.