El modo de parada ante pérdida de habilitación del servo determina cómo responde el servodrive cuando se elimina la señal de habilitación del servo (por ejemplo, durante una interrupción de la alimentación). Antes de configurar este parámetro, aclare el propósito de su prueba:
Escenario 1: Pretende utilizar el corte de alimentación como método de parada de emergencia.
Escenario 2: Desea observar el comportamiento de la carga tras una pérdida de alimentación para prepararse ante fallos de alimentación inesperados en el entorno de trabajo.
Recomendaciones
Para el Escenario 1: No recomendamos utilizar el corte de alimentación como método de parada de emergencia. En su lugar, utilice un comando de entrada digital (DI) para activar una parada de emergencia. Alternativamente, la función Safety Torque Off (STO) disponible en este servodrive también puede cumplir este requisito.
Para el Escenario 2: El comportamiento de parada del servomotor ante la pérdida de habilitación del servo puede configurarse mediante el siguiente parámetro:
-
C05.00 Modo de parada ante pérdida de habilitación del servo
-
C05.00 = 0: Parada por inercia (rueda libre). El motor queda sin alimentación y gira libremente hasta detenerse por fricción e inercia de la carga.
-
C05.00 = 1: Deceleración controlada hasta la parada, tras lo cual se deshabilita el servo (motor en rueda libre).
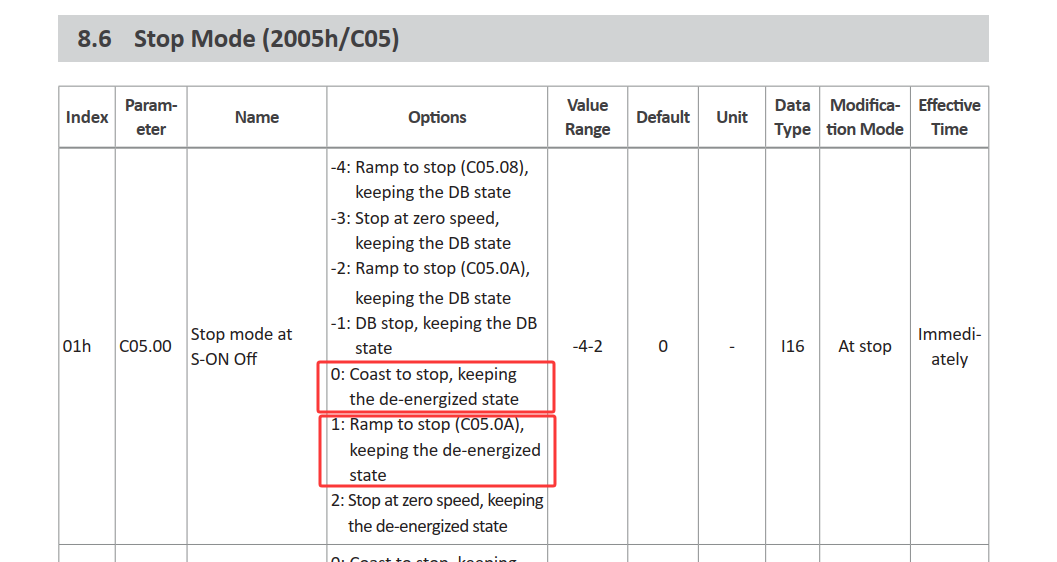
Detalles de los parámetros:
-
C05.00 = 0: El motor se detiene por inercia sin ningún control activo de frenado ni deceleración. El tiempo de parada depende de la inercia de la carga y de la fricción.
-
C05.00 = 1: El servodrive decelera el motor hasta la parada mediante una rampa controlada y, a continuación, deshabilita el servo. La tasa de deceleración puede ajustarse mediante el parámetro C05.08 (Tiempo de deceleración de parada rápida). Es fundamental realizar pruebas y determinar un valor de deceleración adecuado en función de las condiciones reales de la carga para garantizar que la carga no cause daños en el equipo tras una pérdida inesperada de alimentación.