Preparativos
-
Un sistema servo DSY conectado (motor + controlador).
-
Software de ajuste de servos DSY. Enlace de descarga: https://drive.google.com/file/d/1_ta81P9fRqi5ej7bO73Gro6v6OlbH41W/view?usp=drive_link
-
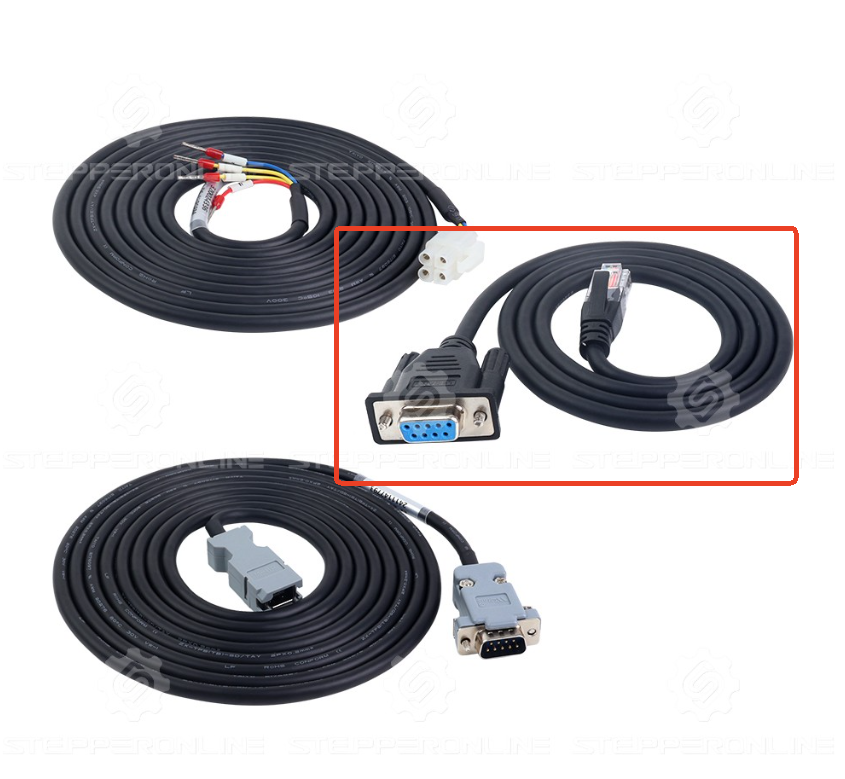
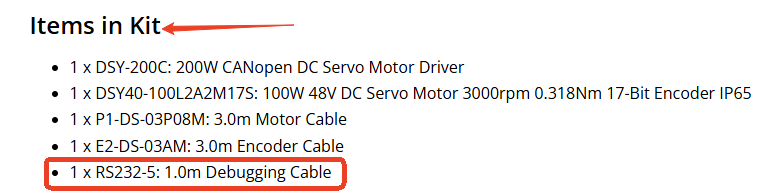
Cable de comunicación (RS232-5) – Incluido con el kit del servomotor.
-
Un PC con Windows 10. El software de ajuste de servos DSY de STEPPERONLINE fue desarrollado y probado en Windows 10. El uso de otras versiones de Windows puede provocar problemas de compatibilidad (por ejemplo, texto ilegible) o afectar al funcionamiento del software.
-
Fuente de alimentación de 48 V CC: El controlador DSY admite una entrada de 24–70 V CC, pero se recomiendan 48 V para un rendimiento óptimo. Otras tensiones pueden reducir el rendimiento del motor (por ejemplo, menor velocidad/par).
Pasos de conexión
1. Conectar el motor y el controlador
- Utilice el cable de extensión de alimentación del motor y el cable de extensión del codificador para conectar el motor al controlador. Si adquirió un motor con freno, conecte también el cable de extensión del freno.
2. Conectar el cable de comunicación RS232-5
- Inserte el extremo RJ45 del cable RS232-5 en el puerto CN3 del controlador.
⚠️ Precaución: No inserte este cable en CN1 ni CN2, ya que podría provocar un fallo de comunicación o dañar el puerto.
- Conecte el extremo DB9 del cable directamente a su PC. Alternativamente, puede utilizar un adaptador USB a RS232: https://www.omc-stepperonline.com/usb-2-0-to-serial-rs232-adapter-with-1m-cable-converter-c006.
3. Encendido
Encienda la fuente de alimentación de 48 V CC.
4. Instalación del software
- Tras extraer el archivo ZIP descargado, localice el instalador.
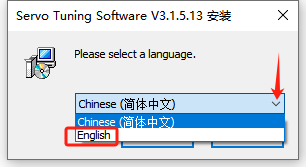
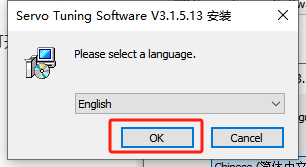
- Haga doble clic en el instalador. En la ventana emergente, seleccione inglés como idioma de instalación y haga clic en "OK".
- Tras la instalación, abra la carpeta del software, localice el icono del programa principal y haga doble clic para iniciarlo.

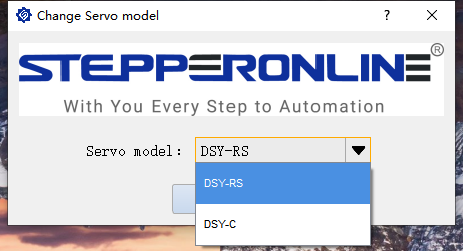
- Elija la serie de producto correcta para su dispositivo y haga clic en "OK".
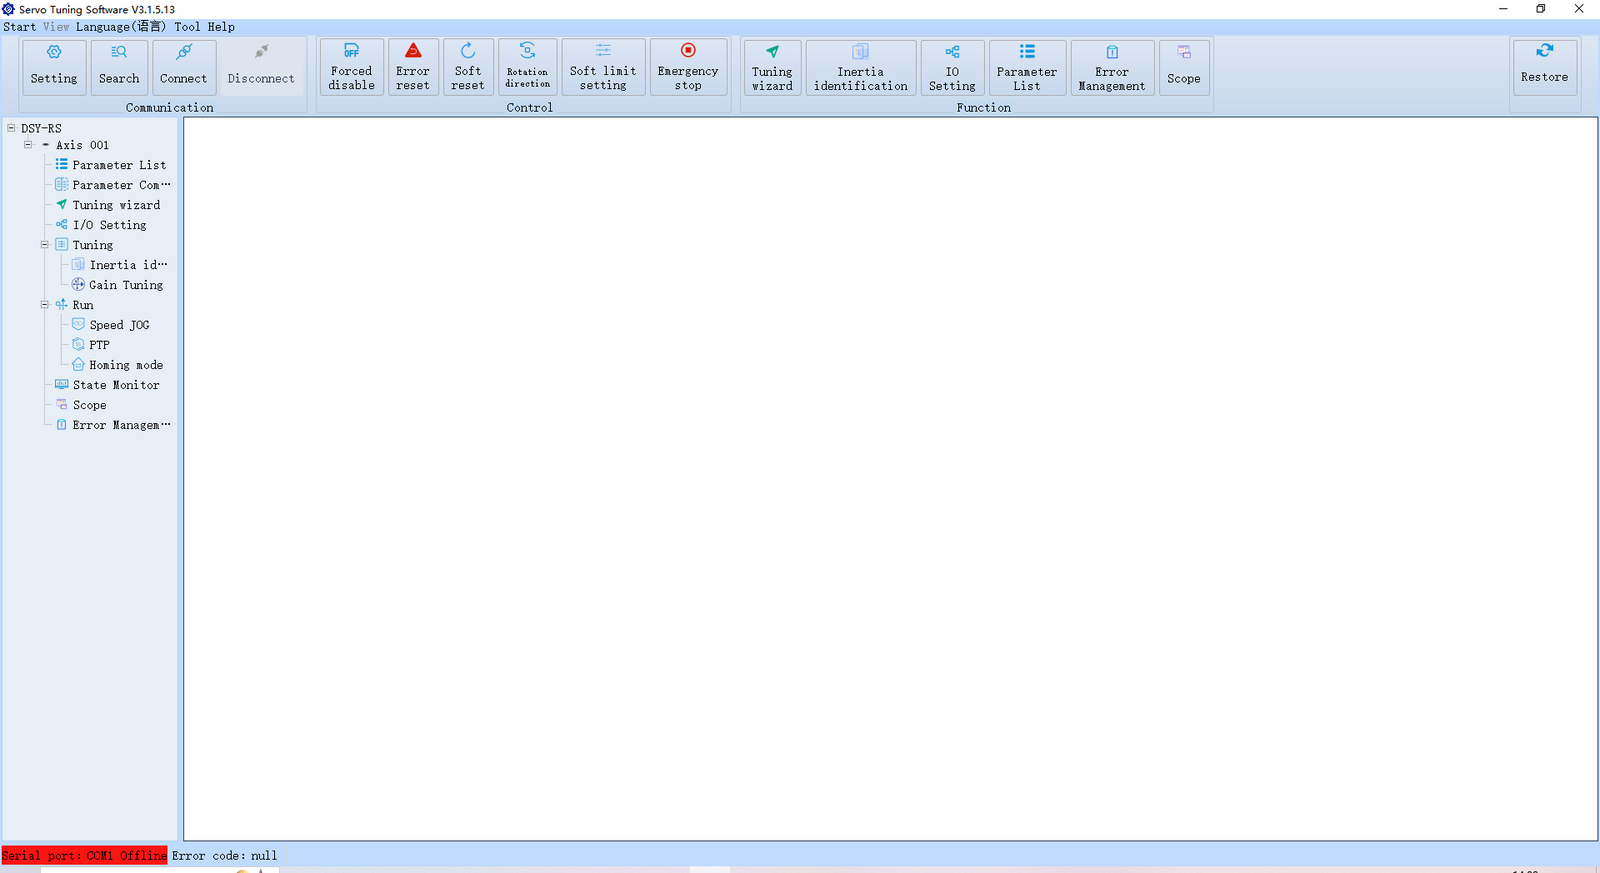
La interfaz inicial se muestra a continuación:
5. Conexión al software
En la primera conexión, abra la ventana de configuración (Settings) y seleccione el puerto COM correcto (la velocidad de transmisión por defecto es 115200).
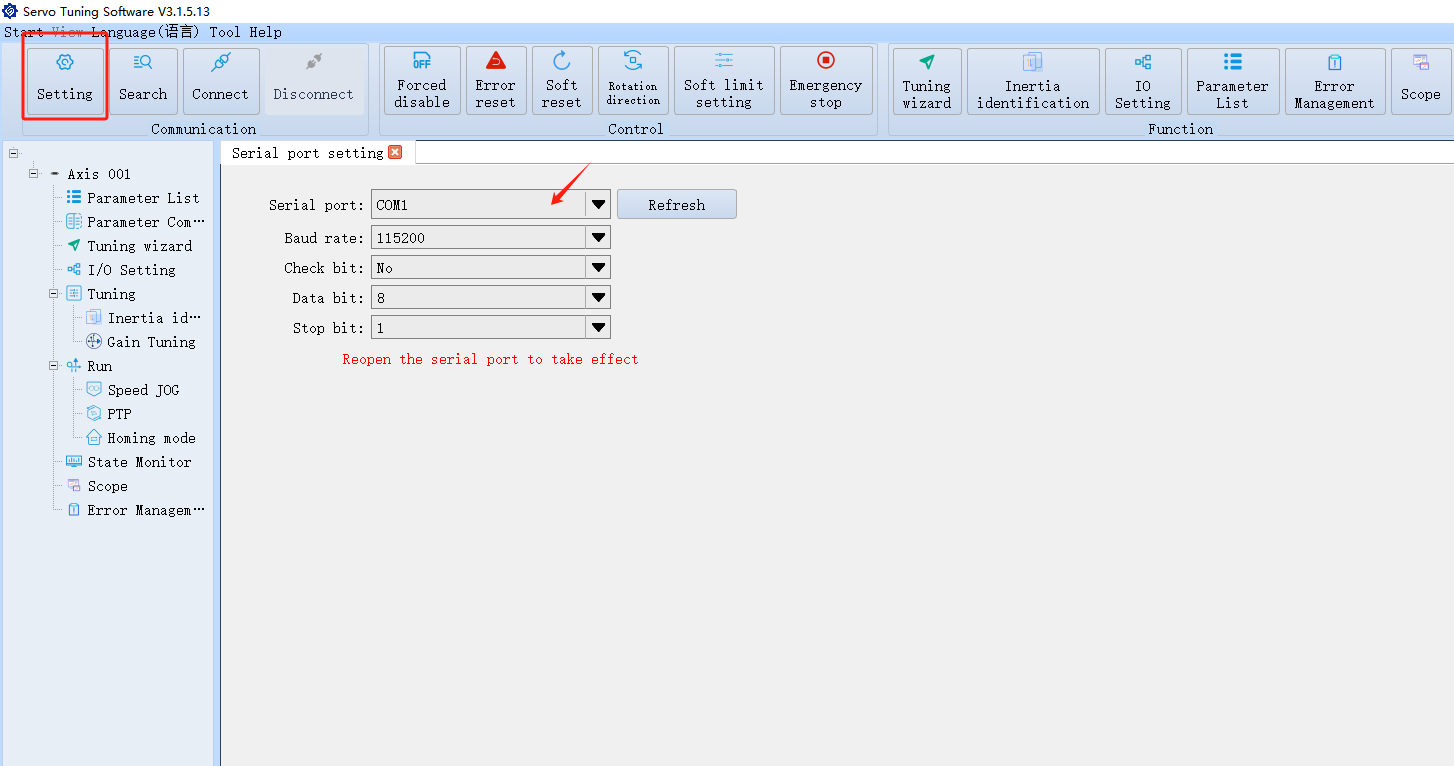
Tras configurar los ajustes, haga clic en "Connect". Una vez conectado correctamente, la interfaz aparecerá como se muestra a continuación.
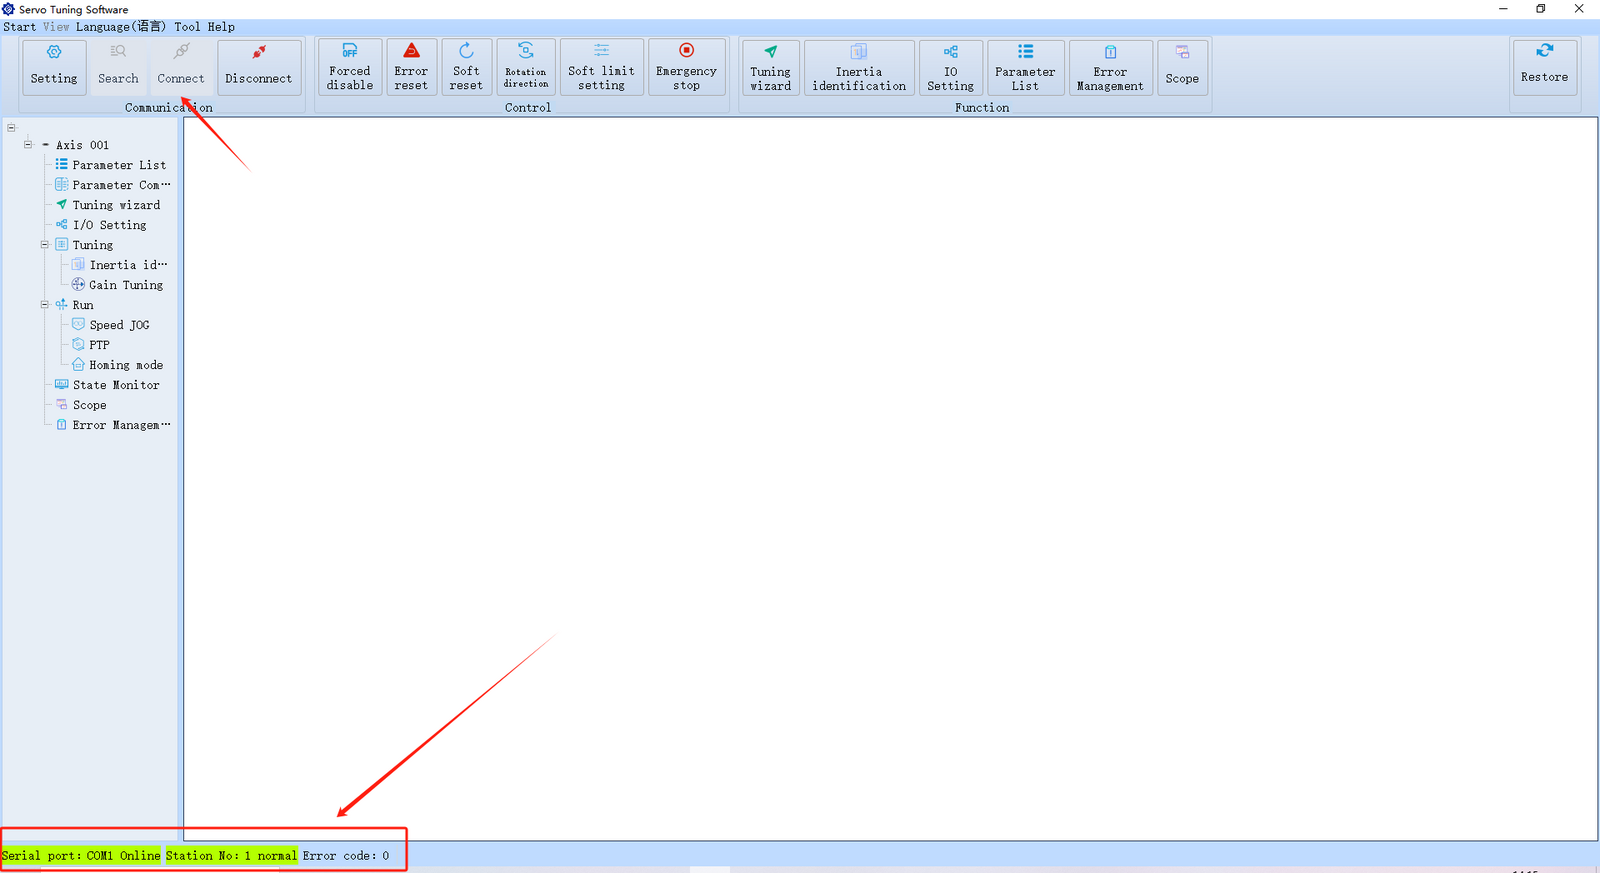
Consejo: Si aparece un "CRC Check Error" y la conexión falla, verifique la configuración del puerto serie y las conexiones del cable. Pruebe a reconectar el cable de comunicación RS232-5 y a reiniciar el controlador antes de intentar conectarse de nuevo.
Configuración del idioma
Si la interfaz aparece en chino al abrir el software, haga clic en el botón que se muestra a continuación para cambiar el idioma:
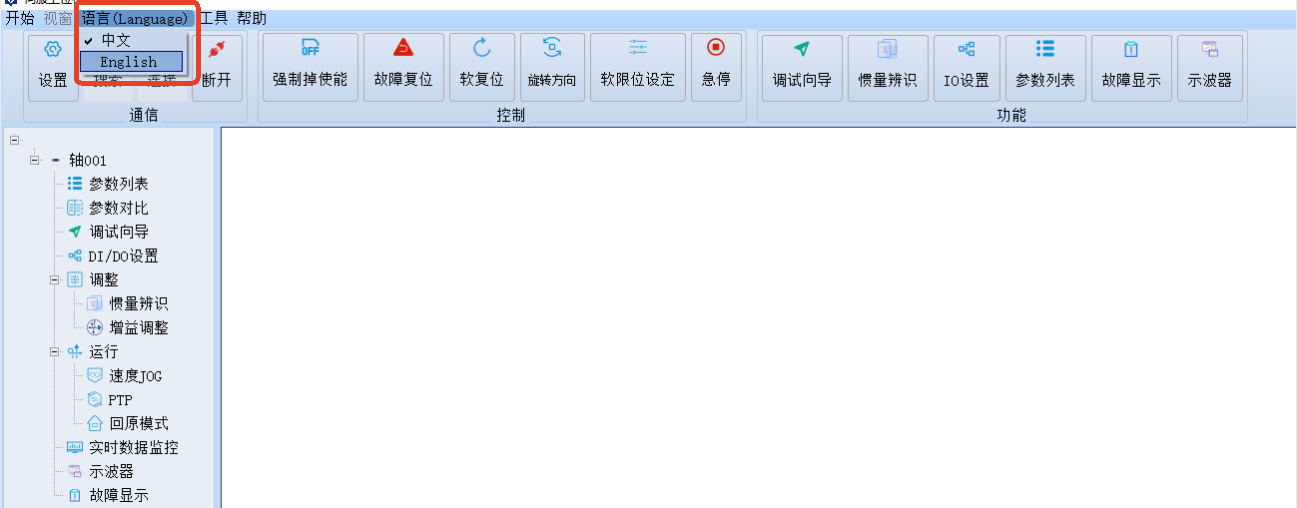
Tras el cambio, se recomienda reiniciar el software.
Resumen de funciones del software
El software se organiza en cuatro secciones principales:
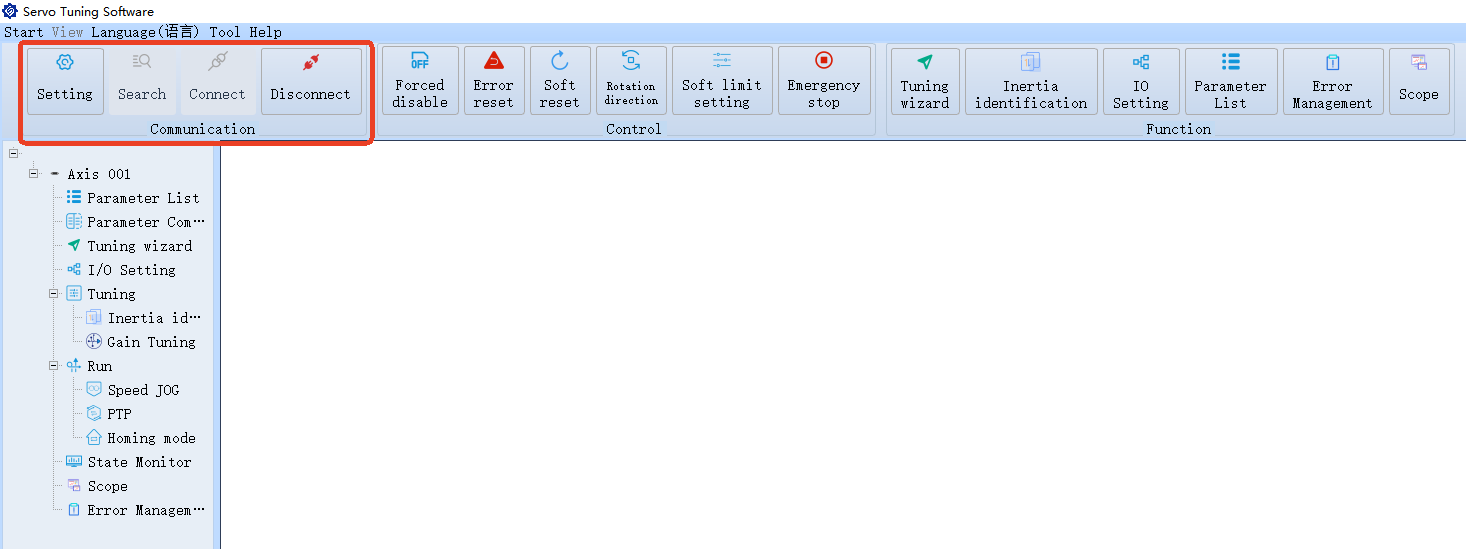
1. Comunicación (Communication)
Se utiliza para configurar los ajustes de conexión. Estos ajustes no se pueden modificar mientras el software se está comunicando activamente con el controlador.
2. Control
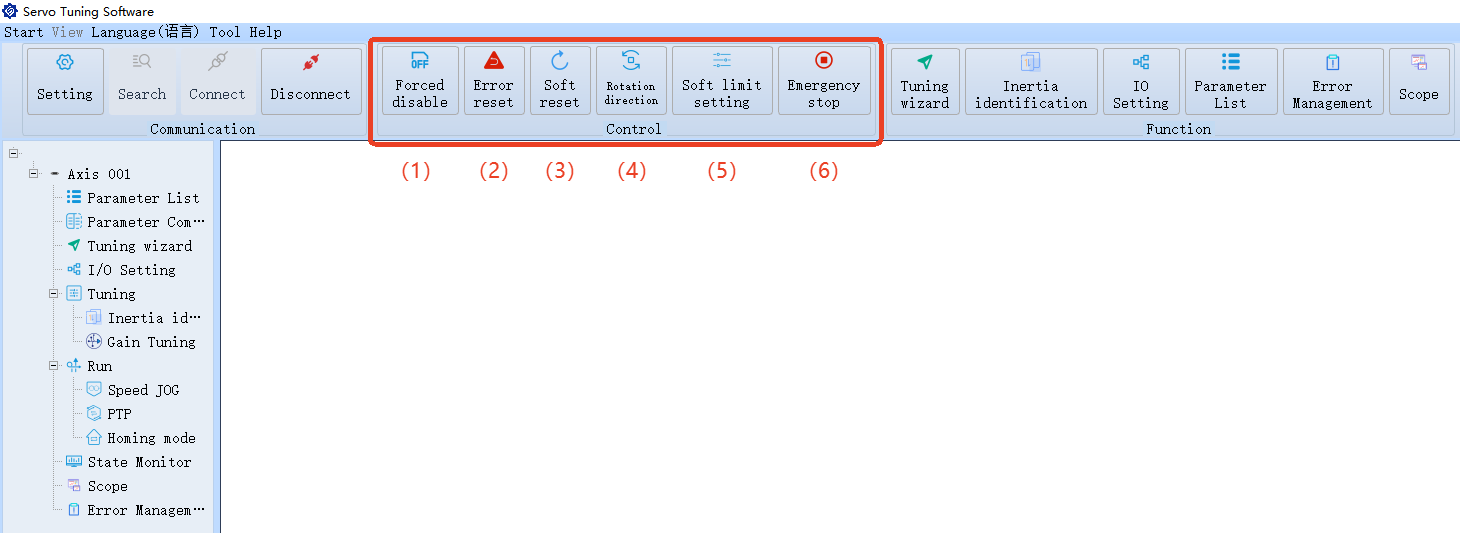
Funciones de control habituales:
2.1. Force Disable Motor (Deshabilitar motor forzosamente): Deshabilita el servomotor de forma forzosa.
2.2. Alarm Reset (Reinicio de alarma): Cuando el servomotor activa una alarma, identifique y resuelva el problema mediante la guía de resolución de problemas, y a continuación haga clic en "Alarm Reset" para borrar el fallo sin reiniciar el controlador.
Nota: Esto solo se aplica a fallos generales que no requieren un ciclo de apagado y encendido. Algunos fallos específicos pueden seguir requiriendo un reinicio para restablecerse.
2.3. System Re-initialization (Reinicialización del sistema): Reinicializa el sistema mediante software sin cortar la alimentación.
2.4. Change Motor Rotation Direction (Cambiar el sentido de giro del motor): Permite cambiar el sentido de giro predeterminado del motor.
Nota: Este ajuste no se puede modificar mientras el motor está en funcionamiento.
2.5. Limit Settings (Ajustes de límites): Restricciones definidas por software que limitan el rango de funcionamiento del sistema, ayudando a evitar que supere los límites seguros o funcionales. Requiere que se configuren los correspondientes interruptores de límite positivo/negativo a través de los puertos DI.
2.6. Emergency Stop (Parada de emergencia): Detiene el motor inmediatamente en caso de emergencia.
3. Funciones (Functions)
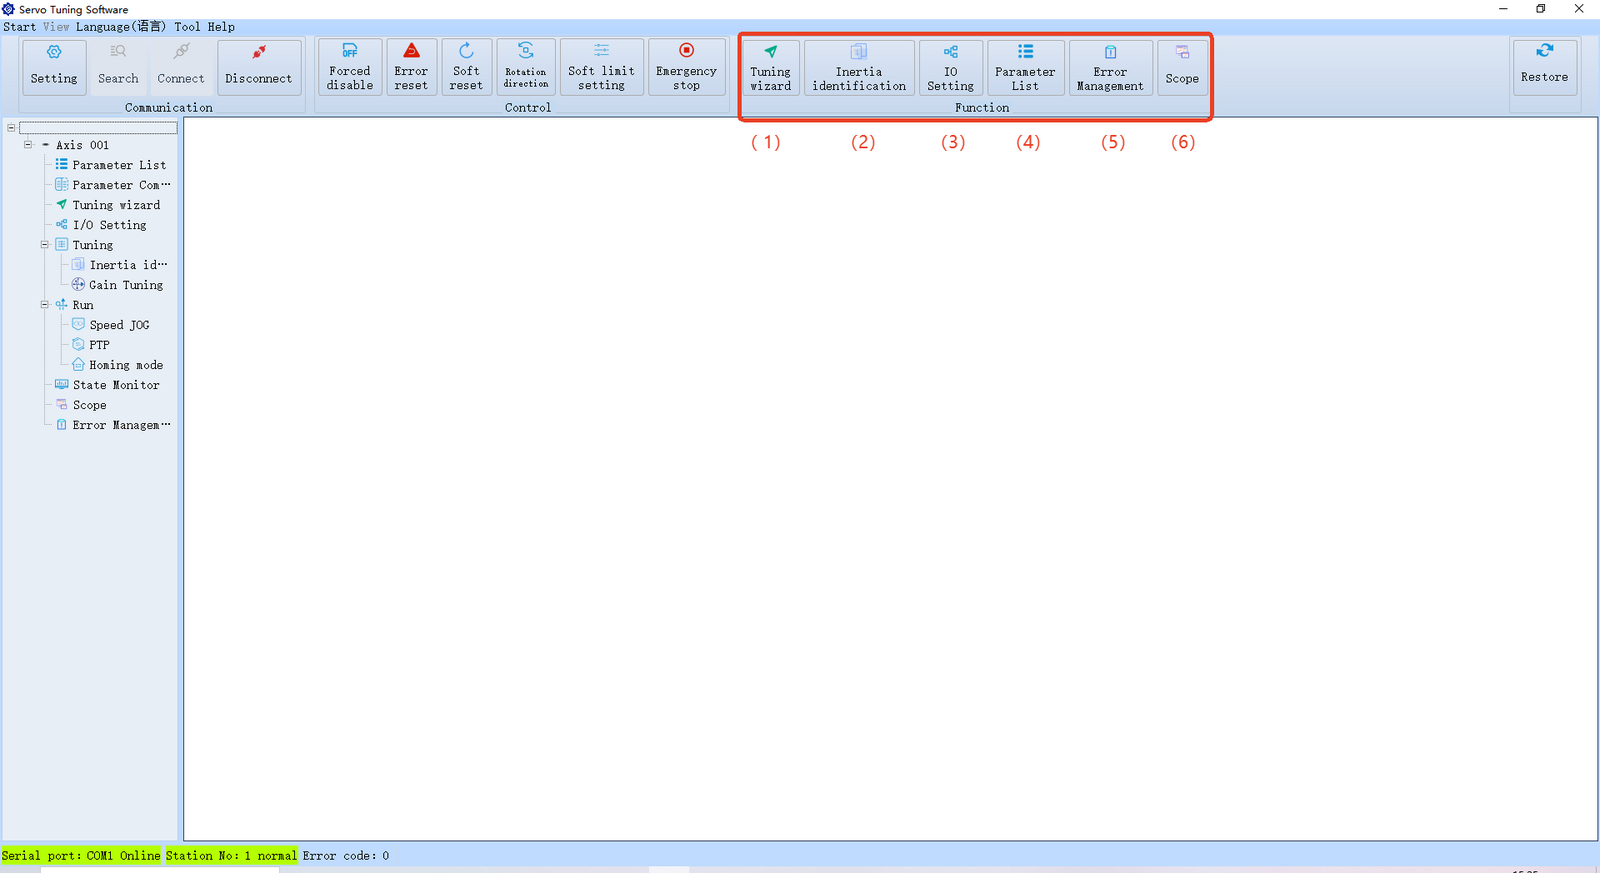
3.1. Basic Parameter Tuning Guide (Guía básica de ajuste de parámetros)
3.2. Manual Load Inertia Identification (Identificación manual de la inercia de carga) Identifica manualmente la inercia de carga actual del motor.
3.3. DI/DO Interface Configuration (Configuración de interfaces DI/DO) Define las funciones y el estado de habilitación de los puertos DI/DO.
3.4. Drive Parameter Settings (Ajustes de parámetros del controlador) Configura y consulta todos los parámetros del controlador.
3.5. Alarm History & Troubleshooting (Historial de alarmas y resolución de problemas) Consulta alarmas anteriores y soluciones recomendadas.
3.6. Waveform Observation (Observación de formas de onda) Visualiza formas de onda de señales para diagnosticar las señales y el comportamiento del motor.
4. Depuración básica (Basic Debugging)
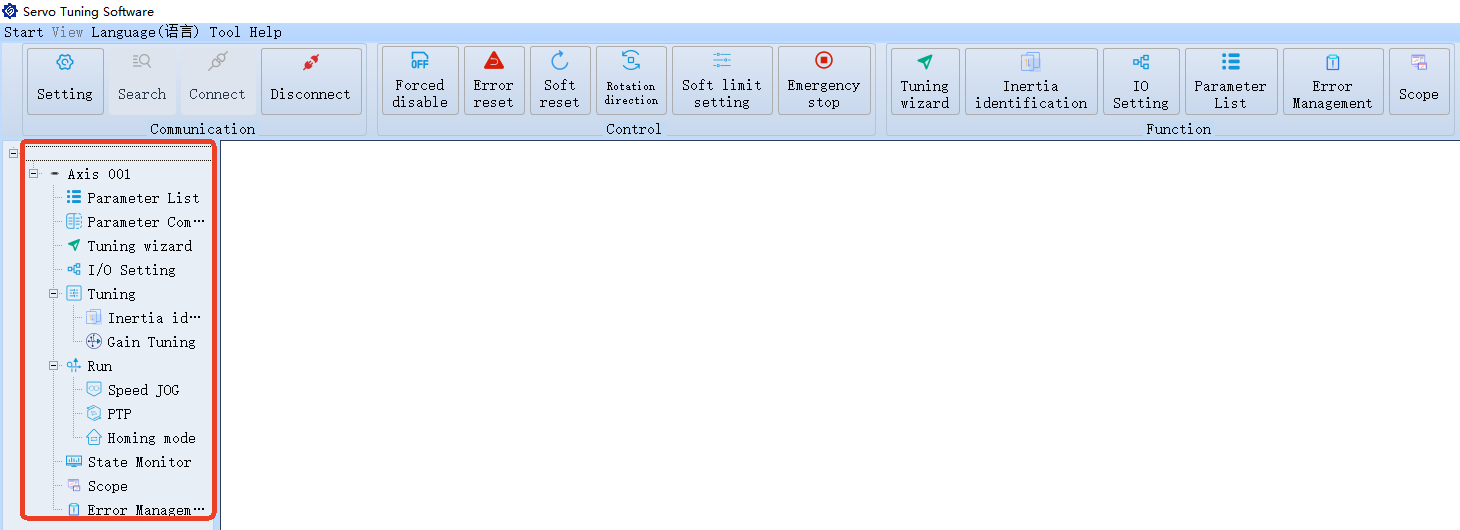
Esta área permite realizar tareas habituales como:
- Modificar/leer parámetros
- Ejecutar pruebas del motor
- Supervisar datos en tiempo real
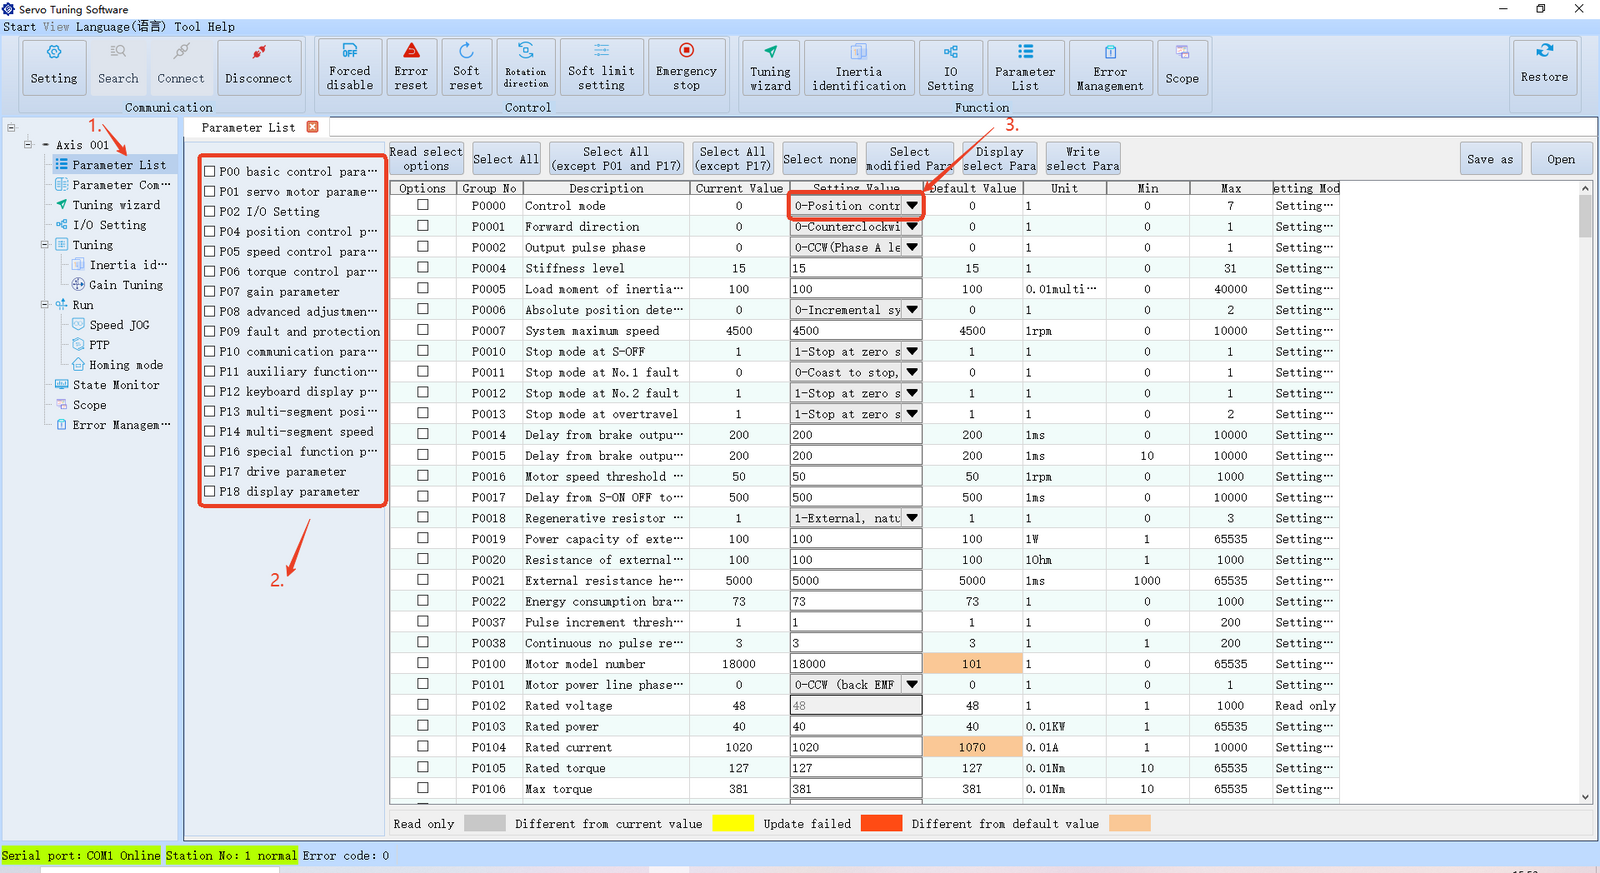
Pasos para modificar parámetros
-
Abra la lista de parámetros (Parameter List).
-
El controlador contiene un total de 18 grupos de parámetros (como se muestra en el lado derecho; por defecto, se muestra el grupo P00). Haga clic en el nombre de un grupo para mostrar todos los parámetros de ese grupo.
Nota: Algunos parámetros, como P18, son de solo lectura y no se pueden modificar.
- Por ejemplo, para modificar P0000, abra la vista detallada y cambie el valor en la columna "Set Value".
Utilice el menú desplegable para cambiar el valor a 1.
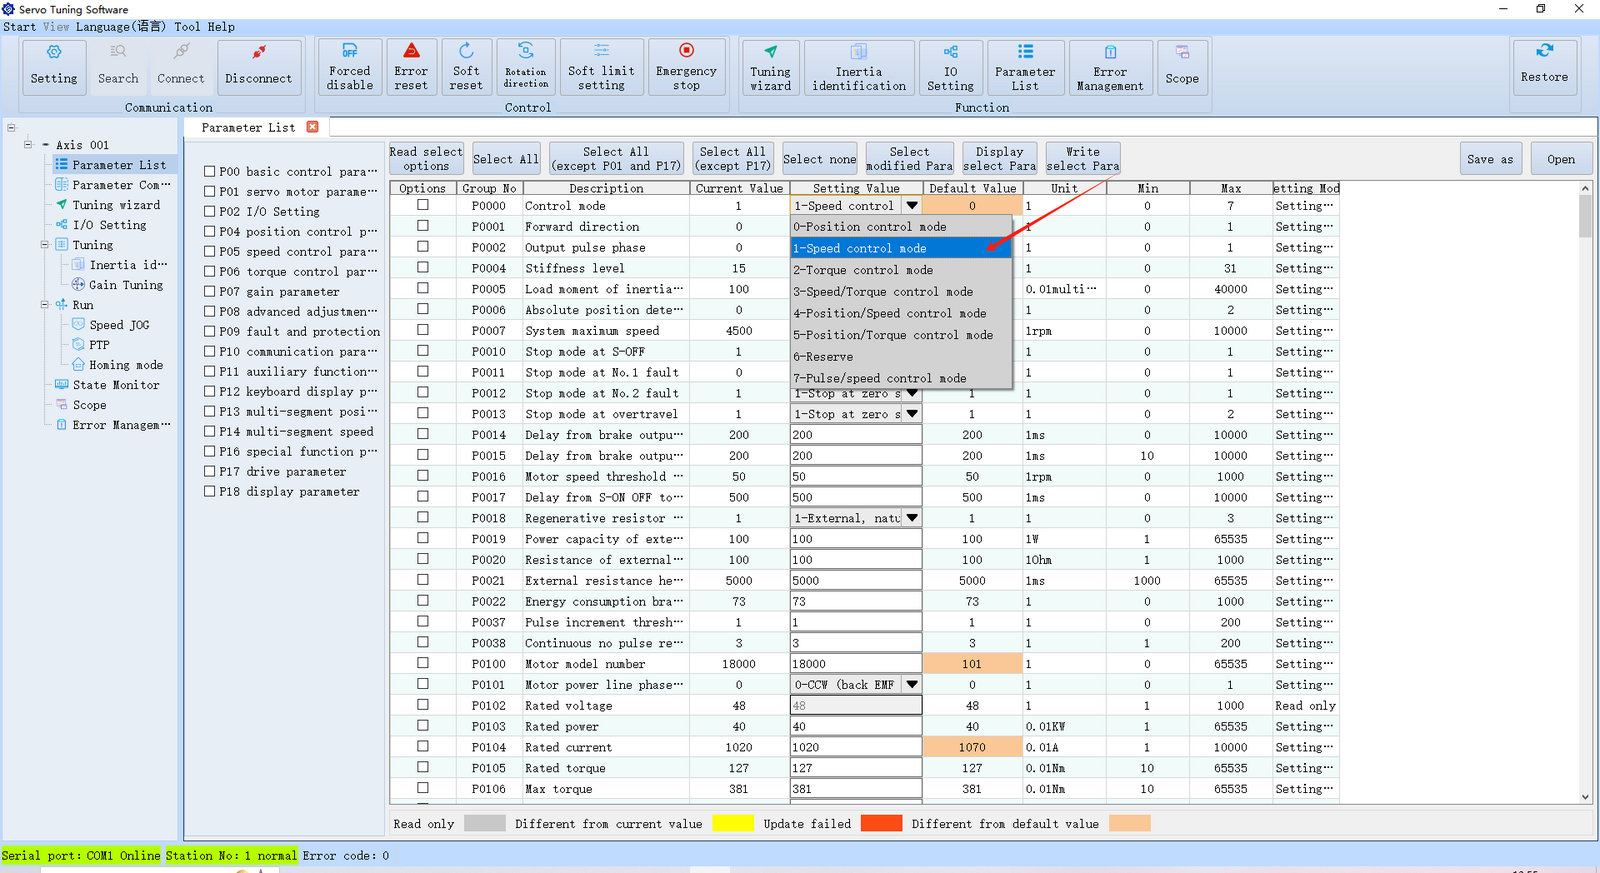
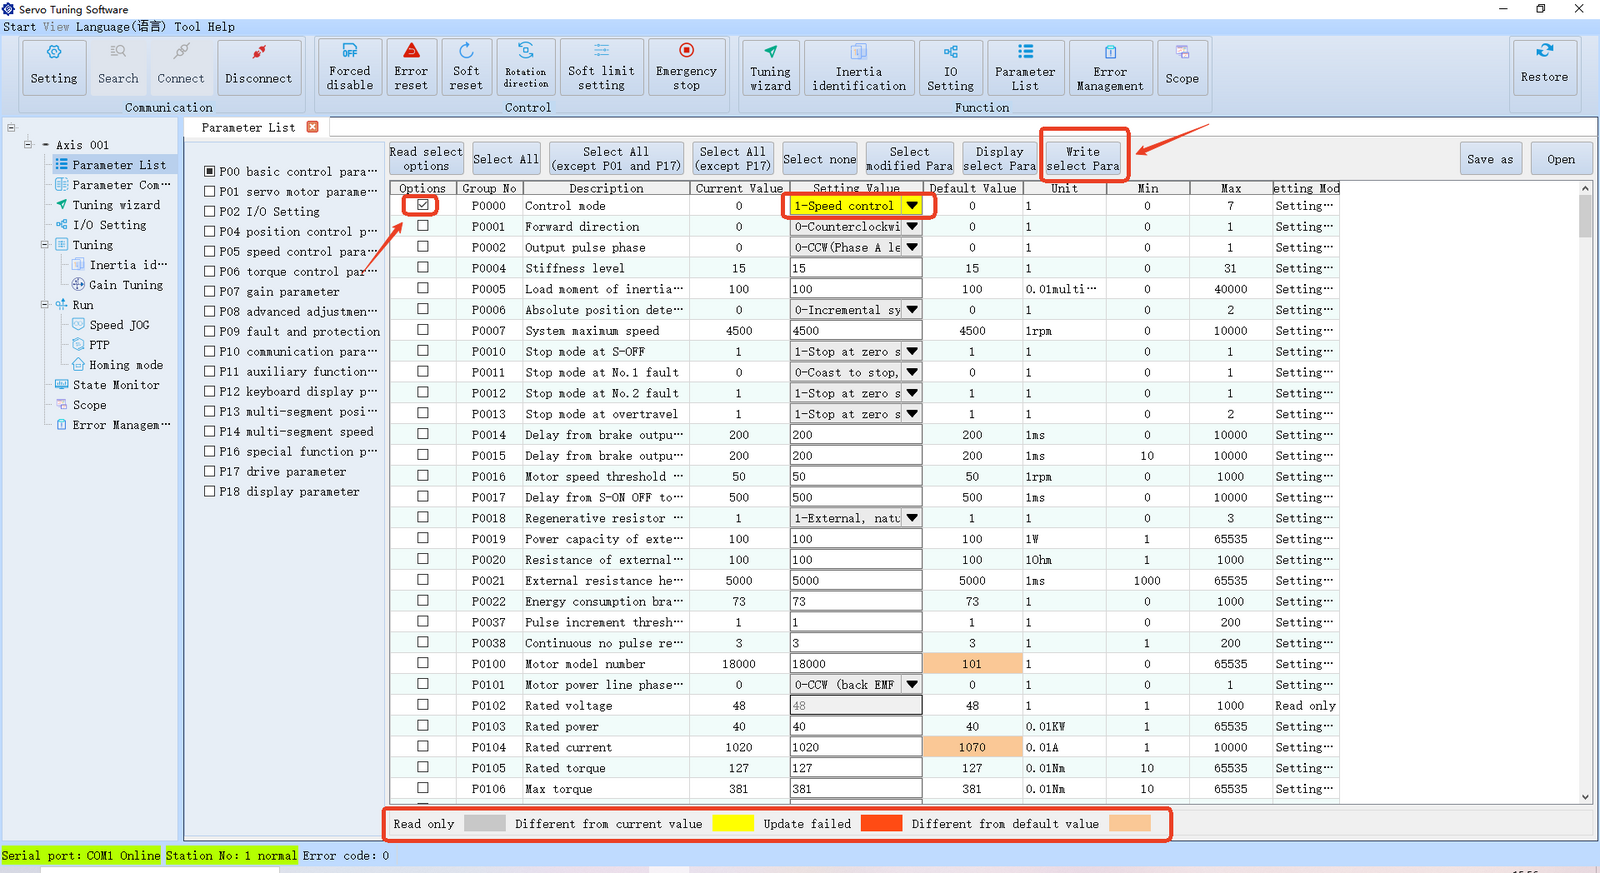
Una vez seleccionado:
- El campo de valor se vuelve amarillo, lo que indica que se ha modificado (se utilizan diferentes colores para distinguir visualmente los estados de los parámetros; consulte la guía de colores en la parte inferior de la pantalla).
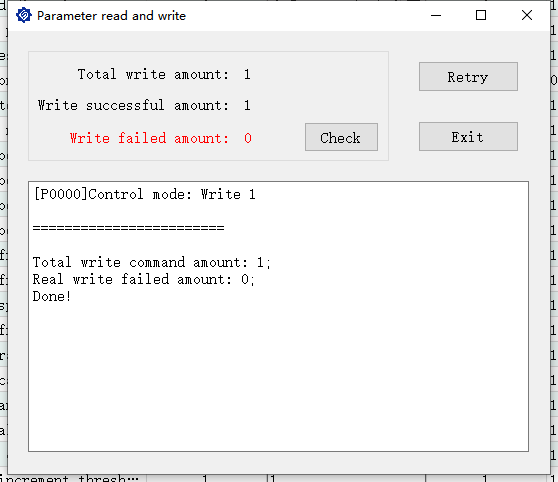
- Marque la casilla al inicio de la fila y, a continuación, haga clic en "Write Select Para" (Escribir parámetros seleccionados) para aplicar los cambios al controlador.
Comparación de parámetros
La función de comparación de parámetros (Parameter Comparison) permite ver y comparar todos los valores predeterminados de los parámetros con los valores actuales, como se muestra a continuación:
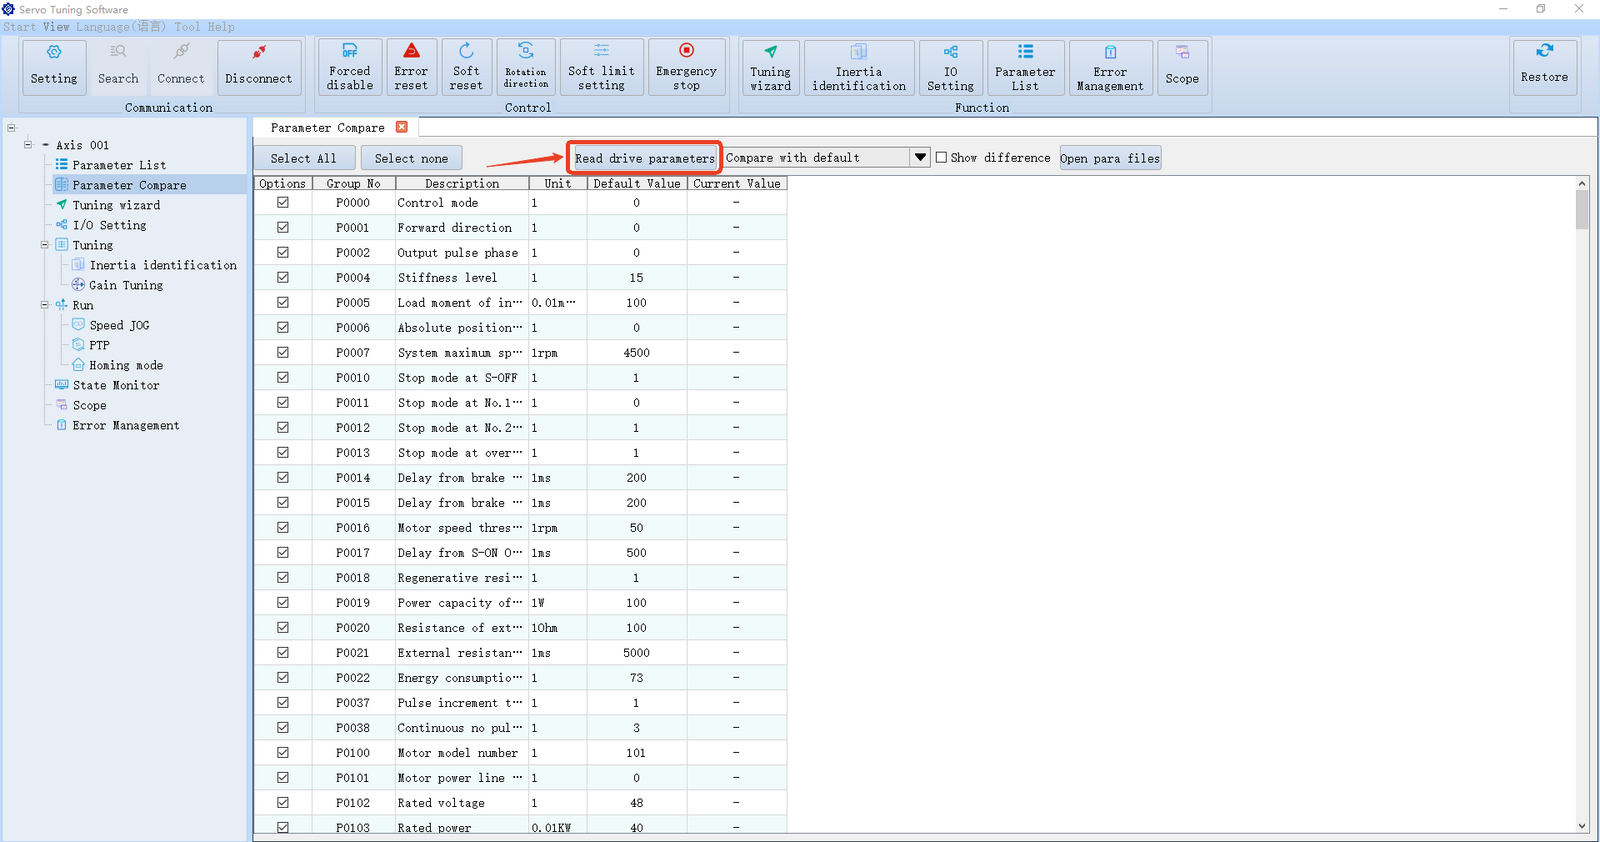
Al abrir la lista, primero se muestran los valores predeterminados de todos los parámetros. Haga clic en "Read Drive Parameters" y la última columna mostrará los valores actuales de todos los parámetros. Cualquier valor que difiera del predeterminado se mostrará en naranja.
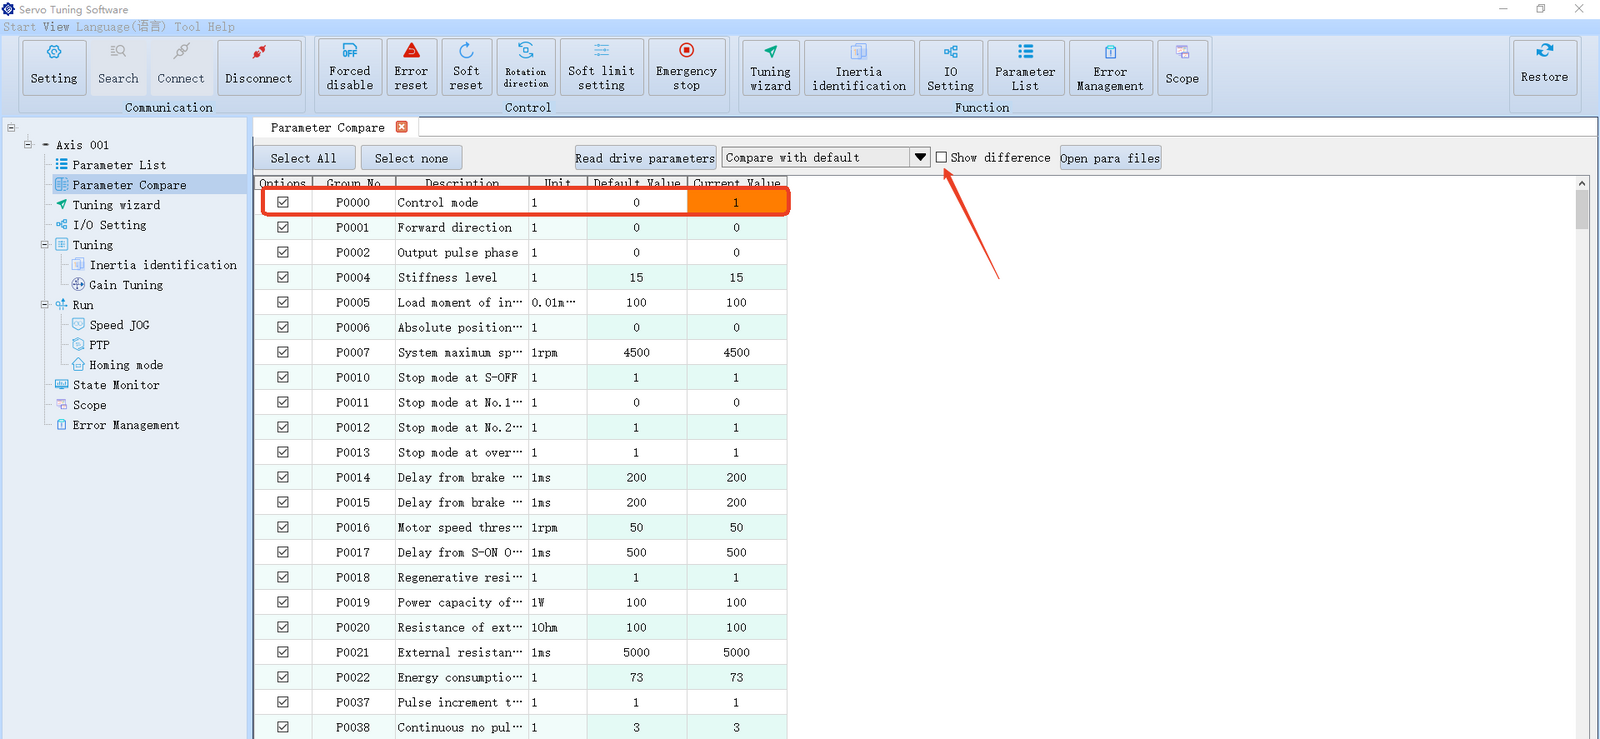
Como se muestra arriba, este es el parámetro P0000 que modificamos anteriormente.
Si solo desea ver qué parámetros se han cambiado, marque "Show Differences" y, a continuación, abra el menú desplegable y seleccione "Compare with Default Values" o "Compare with Current Values". Solo se mostrarán los parámetros modificados.
Identificación de inercia
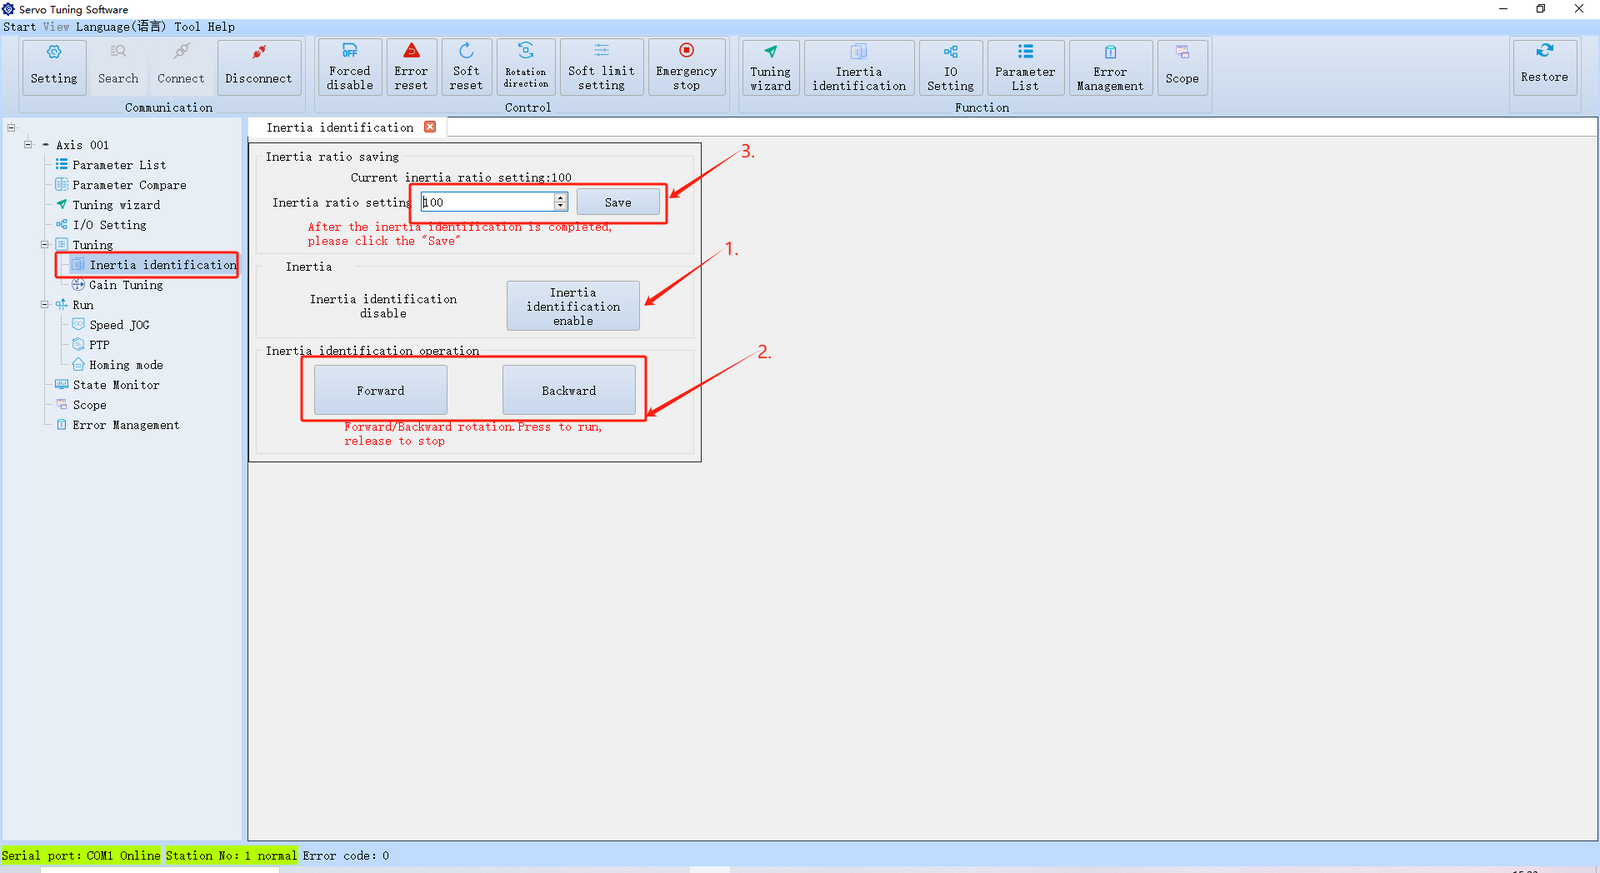
Los servomotores de la serie DSY requieren la identificación manual de la inercia de carga:
-
En primer lugar, abra la interfaz de identificación de inercia (Inertia Identification) y habilite el servo (el eje del motor quedará bloqueado en este punto).
-
Según el tamaño de la carga, controle manualmente el motor para que gire en sentido directo e inverso varias veces hasta que la relación de inercia mostrada arriba refleje la inercia de carga real.
-
Una vez completada la identificación, haga clic en "Save" para finalizar el proceso de identificación de inercia.
Función JOG
La función JOG (modo de desplazamiento lento) permite realizar pruebas y verificaciones sencillas de velocidad sin un controlador externo:
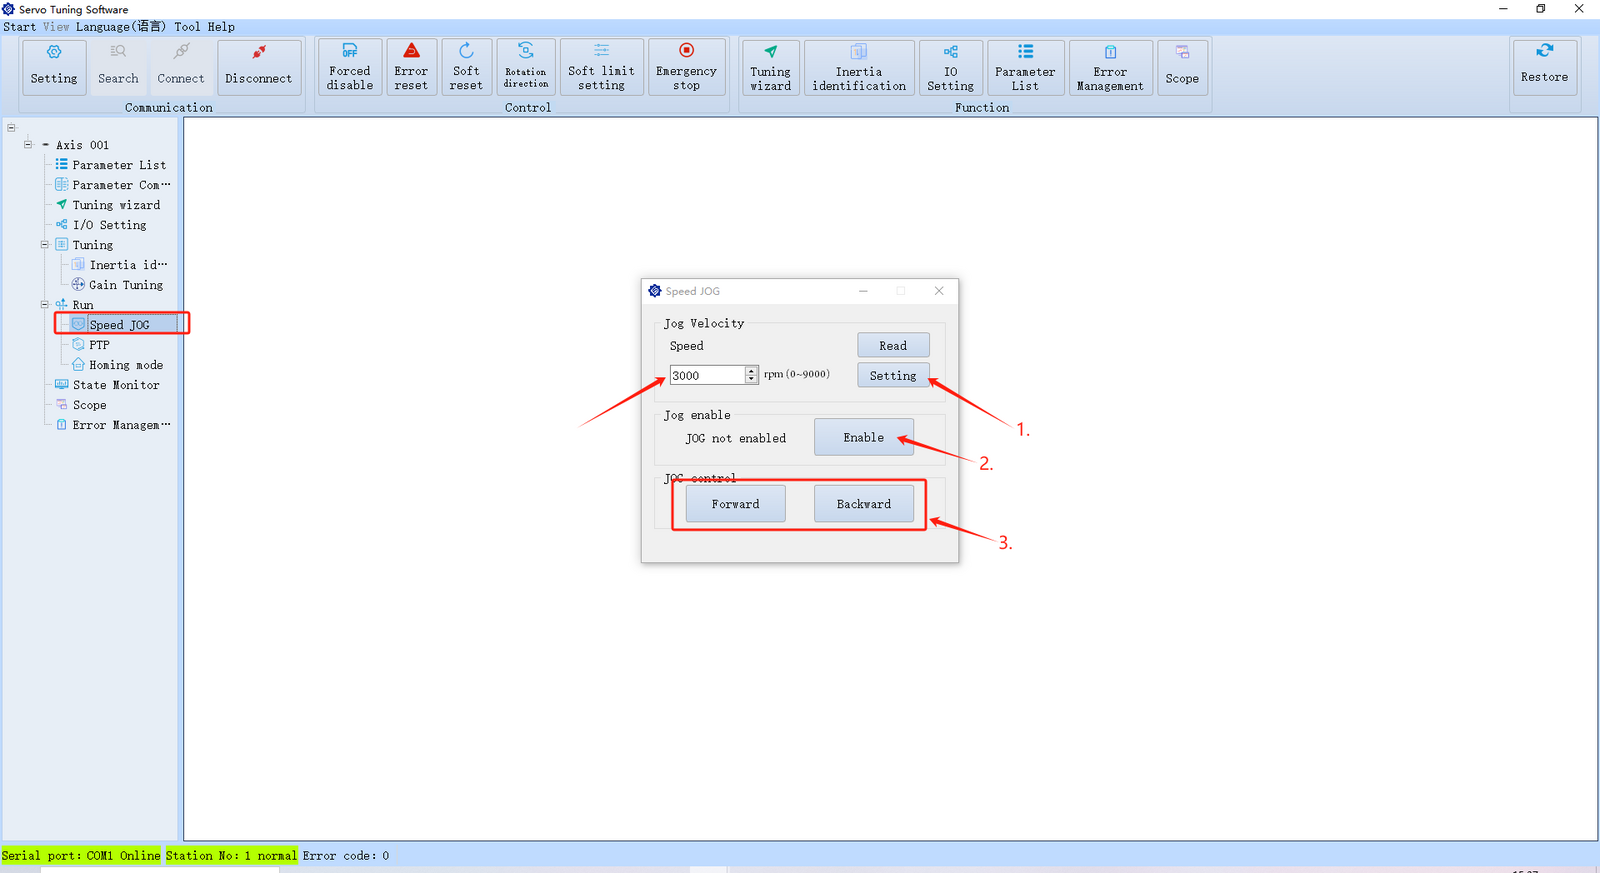
- Abra la interfaz Speed JOG. En la ventana emergente, establezca la velocidad de funcionamiento deseada y, a continuación, haga clic en "Set".
⚠️ Advertencia: No supere la velocidad nominal del motor de 3000 RPM. Aunque el software permite valores de hasta 9000 RPM, establecer la velocidad por encima del valor nominal puede provocar daños en el motor o un funcionamiento inseguro.
-
Habilite el servo.
-
Pulse brevemente el botón Forward (avance) o Reverse (retroceso) para desplazar el motor de forma incremental; mantenga pulsado para un funcionamiento continuo.
Función PTP
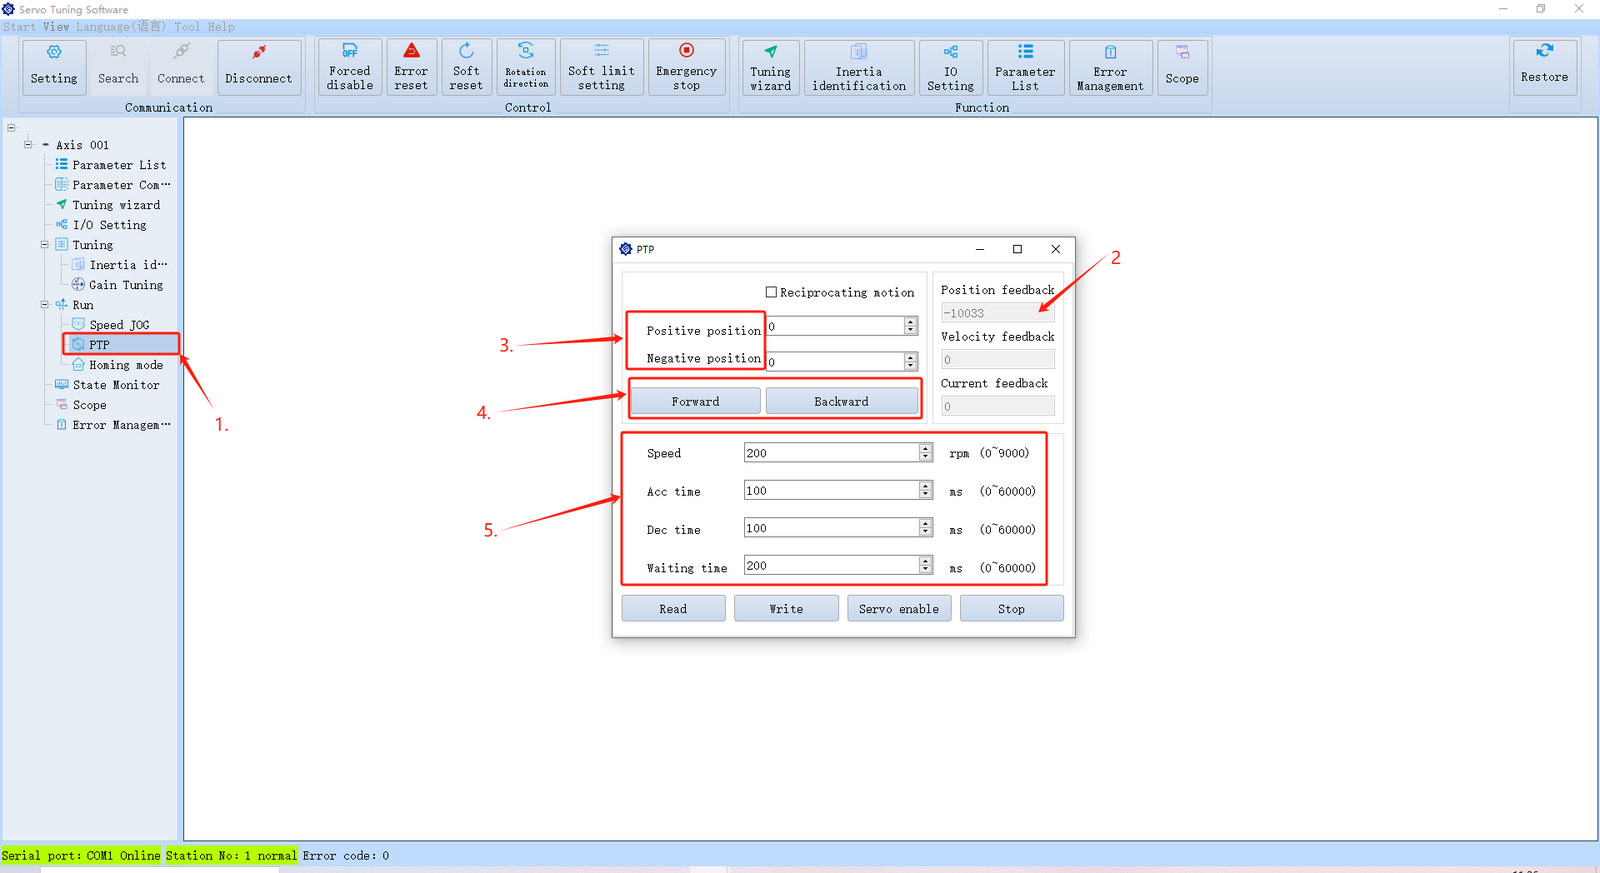
La función PTP (punto a punto) es similar a la prueba JOG de posición. Puede utilizar este modo para comprobar la precisión de posicionamiento y realizar un control de posicionamiento básico:
-
Abra la interfaz PTP.
-
La posición mostrada corresponde al parámetro P1807 (contador de posición absoluta, que muestra la posición actual del motor).
-
Establezca las posiciones absolutas para los movimientos en sentido directo e inverso. Por ejemplo, establezca la posición directa en 10000 y la posición inversa en 0.
Se recomienda restablecer la posición del motor a cero antes de establecer las posiciones objetivo.
-
Tras habilitar el servo, haga clic en el botón Forward o Reverse para mover el motor en la dirección correspondiente.
-
Establezca aquí la velocidad, la aceleración/deceleración y el tiempo de intervalo. El tiempo de intervalo se refiere a la duración de la pausa cuando el movimiento alternativo está habilitado.
- Read: Lee la configuración actual del controlador. Se recomienda hacerlo antes de realizar cambios.
- Write: Tras configurar todos los parámetros, haga clic en "Write" para guardarlos en el controlador.
- Servo Enable: Habilita el servo. Tras la habilitación, continúe con el paso 4.
- Stop: Detiene el motor inmediatamente en caso de emergencia.
Modos de retorno a origen (Homing)
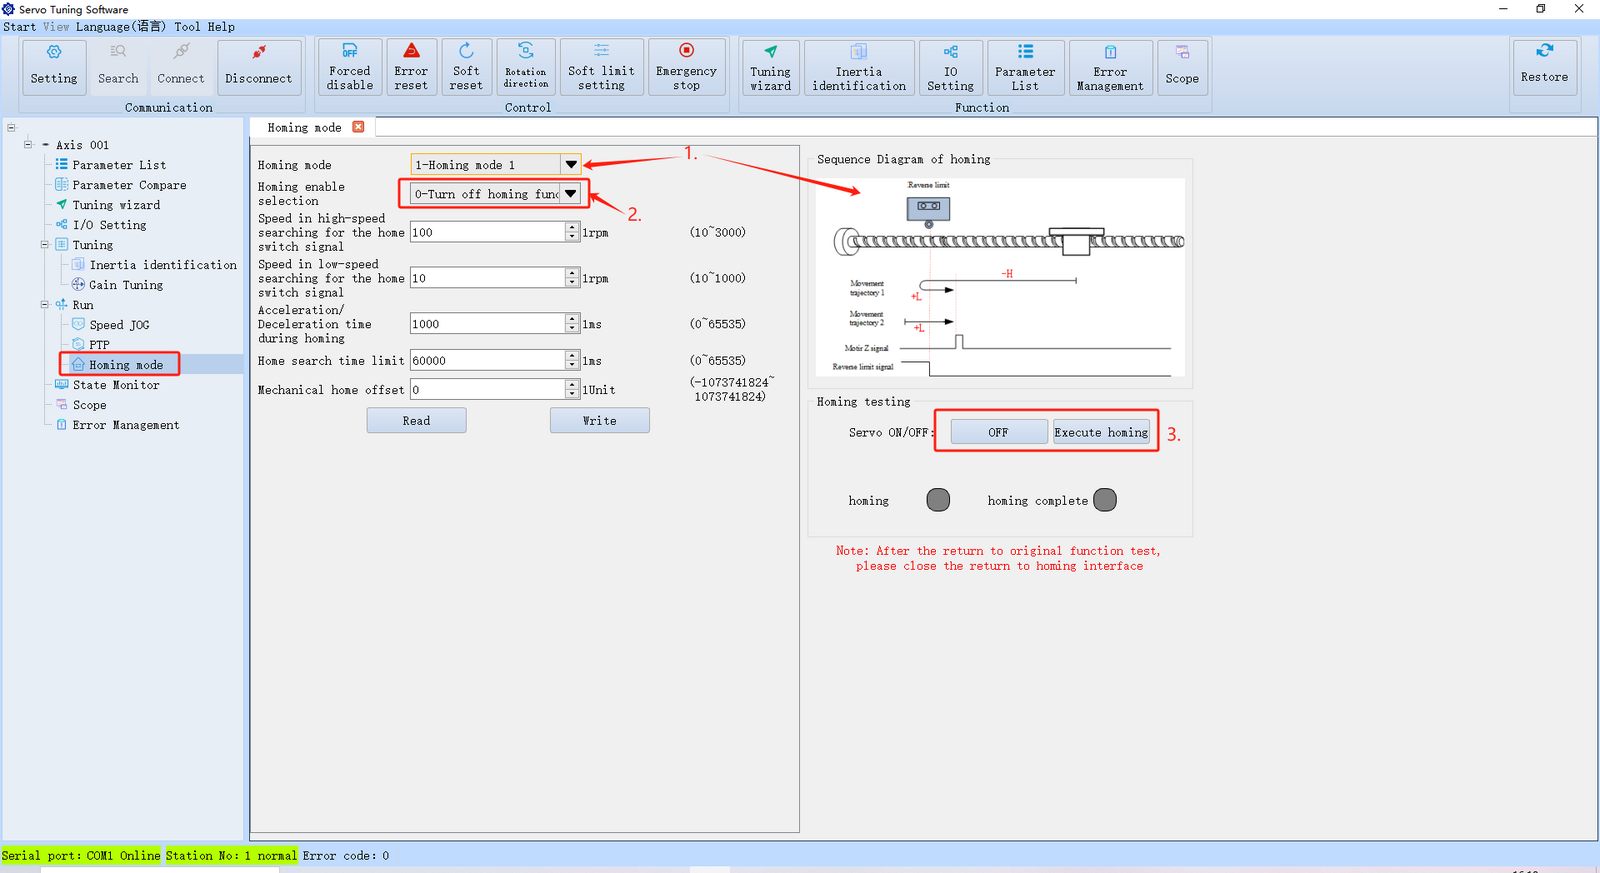
La serie DSY admite 35 modos de retorno a origen diferentes. Puede encontrar descripciones detalladas de cada modo en el manual de usuario del controlador. Además, se proporcionan diagramas de temporización en el lado derecho de la interfaz del software como referencia:
-
Abra la interfaz Homing. Utilice el menú desplegable para seleccionar cualquiera de los 35 modos de retorno a origen. Aparecerá un diagrama esquemático correspondiente en el lado derecho.
-
Configure el método de retorno a origen, como retorno inmediato, retorno automático al encender o retorno activado mediante una entrada DI.
-
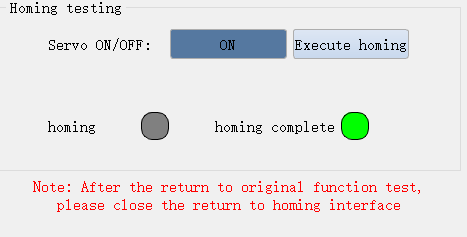
Una vez completada la preparación del retorno a origen, habilite el servo y haga clic en "Execute Homing". Tras un retorno a origen correcto, el indicador luminoso en la parte inferior se encenderá en verde.
Supervisión de datos en tiempo real
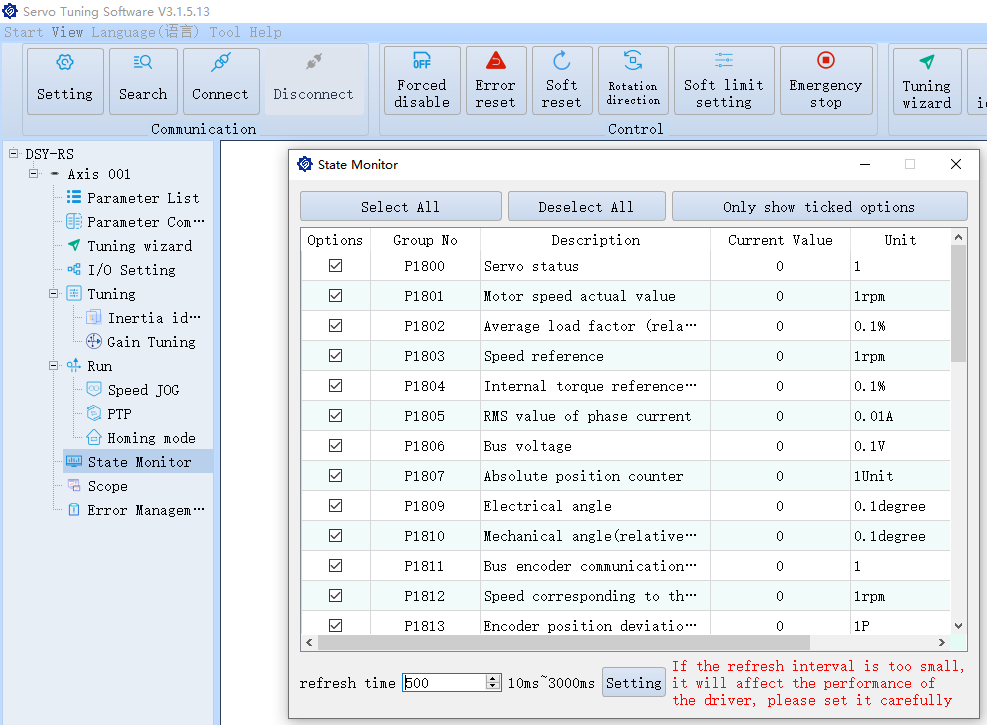
Esta sección muestra los parámetros del grupo P18. Puede supervisar en tiempo real la velocidad, el par, la tensión, la posición del codificador y la temperatura del módulo del servomotor.
Gestión de fallos
-
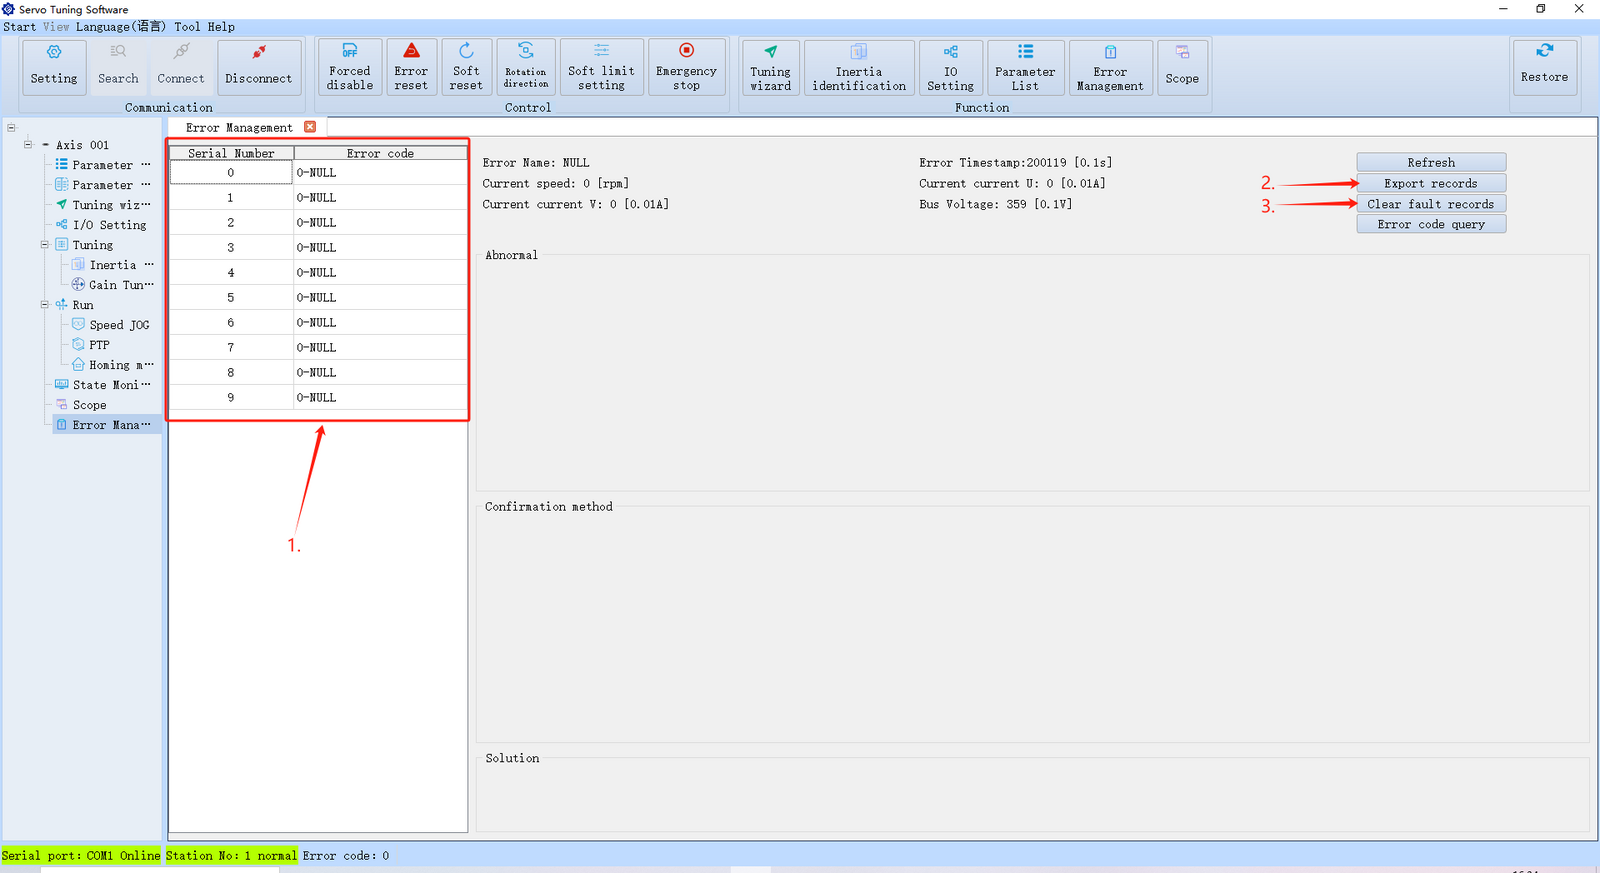
Abra la interfaz de gestión de fallos (Fault Management) para ver todos los registros de fallos actuales del controlador.
-
Puede exportar los registros como archivo CSV para facilitar la documentación y la resolución de problemas.
-
También puede borrar los registros de fallos desde el panel izquierdo.
Una función destacada aquí es la consulta de códigos de fallo (Fault Code Lookup). Haga clic en el botón "Fault Code Lookup" para abrir la siguiente interfaz:
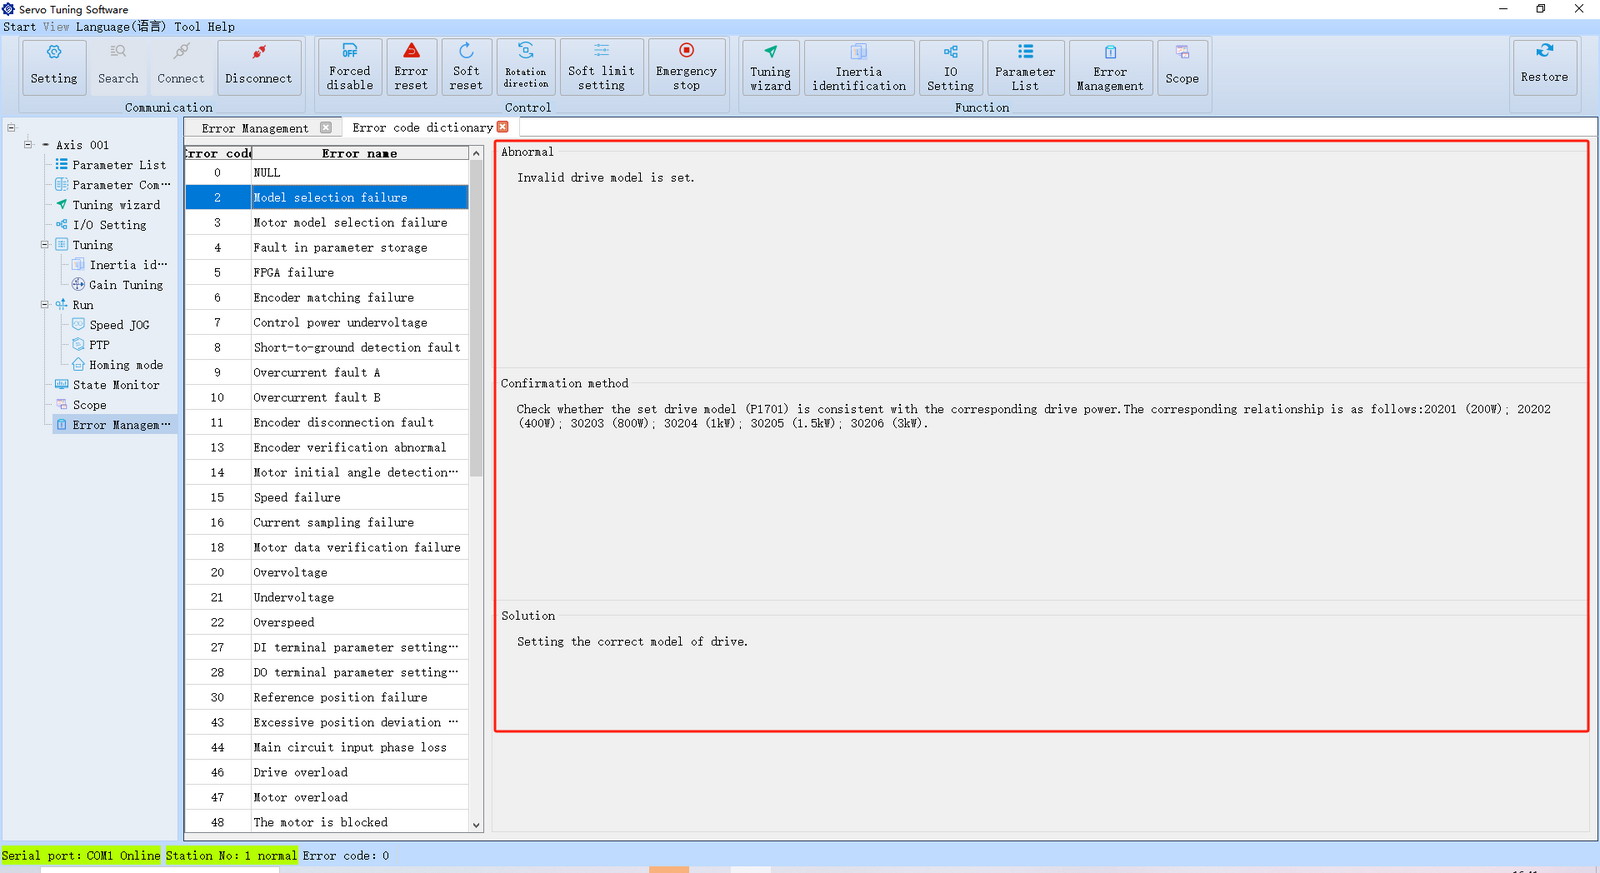
El software incluye 99 códigos de fallo diferentes, cada uno acompañado de su posible causa, método de diagnóstico y solución.

Cuando se produce un fallo, el código de fallo se mostrará en la esquina inferior izquierda del software. Puede utilizar el código para buscar soluciones.
Tras resolver el problema, puede borrar el fallo restableciéndolo mediante el software o reiniciando el controlador.