Esta guía explica cómo conectar el controlador ST-C01 con los servomotores de las series T6 y DSY. Siguiendo este documento, aprenderá los métodos básicos de cableado del hardware.
Materiales necesarios
- Controlador ST-C01
- Servomotor de la serie T6 o DSY con driver independiente
- Fuente de alimentación de 24 V CC (se recomienda una corriente nominal ≥ 2 A)
- Cables de conexión (sección adecuada para la fuente de alimentación y el cableado de señales)
Precauciones
-
Antes de comenzar, asegúrese de haber leído y comprendido la hoja de datos del servomotor y del driver que va a utilizar.
-
Para evitar cortocircuitos u otros fallos eléctricos, manipule todos los componentes electrónicos con cuidado.
Pasos de cableado: Conexión del driver del servo al ST-C01
-
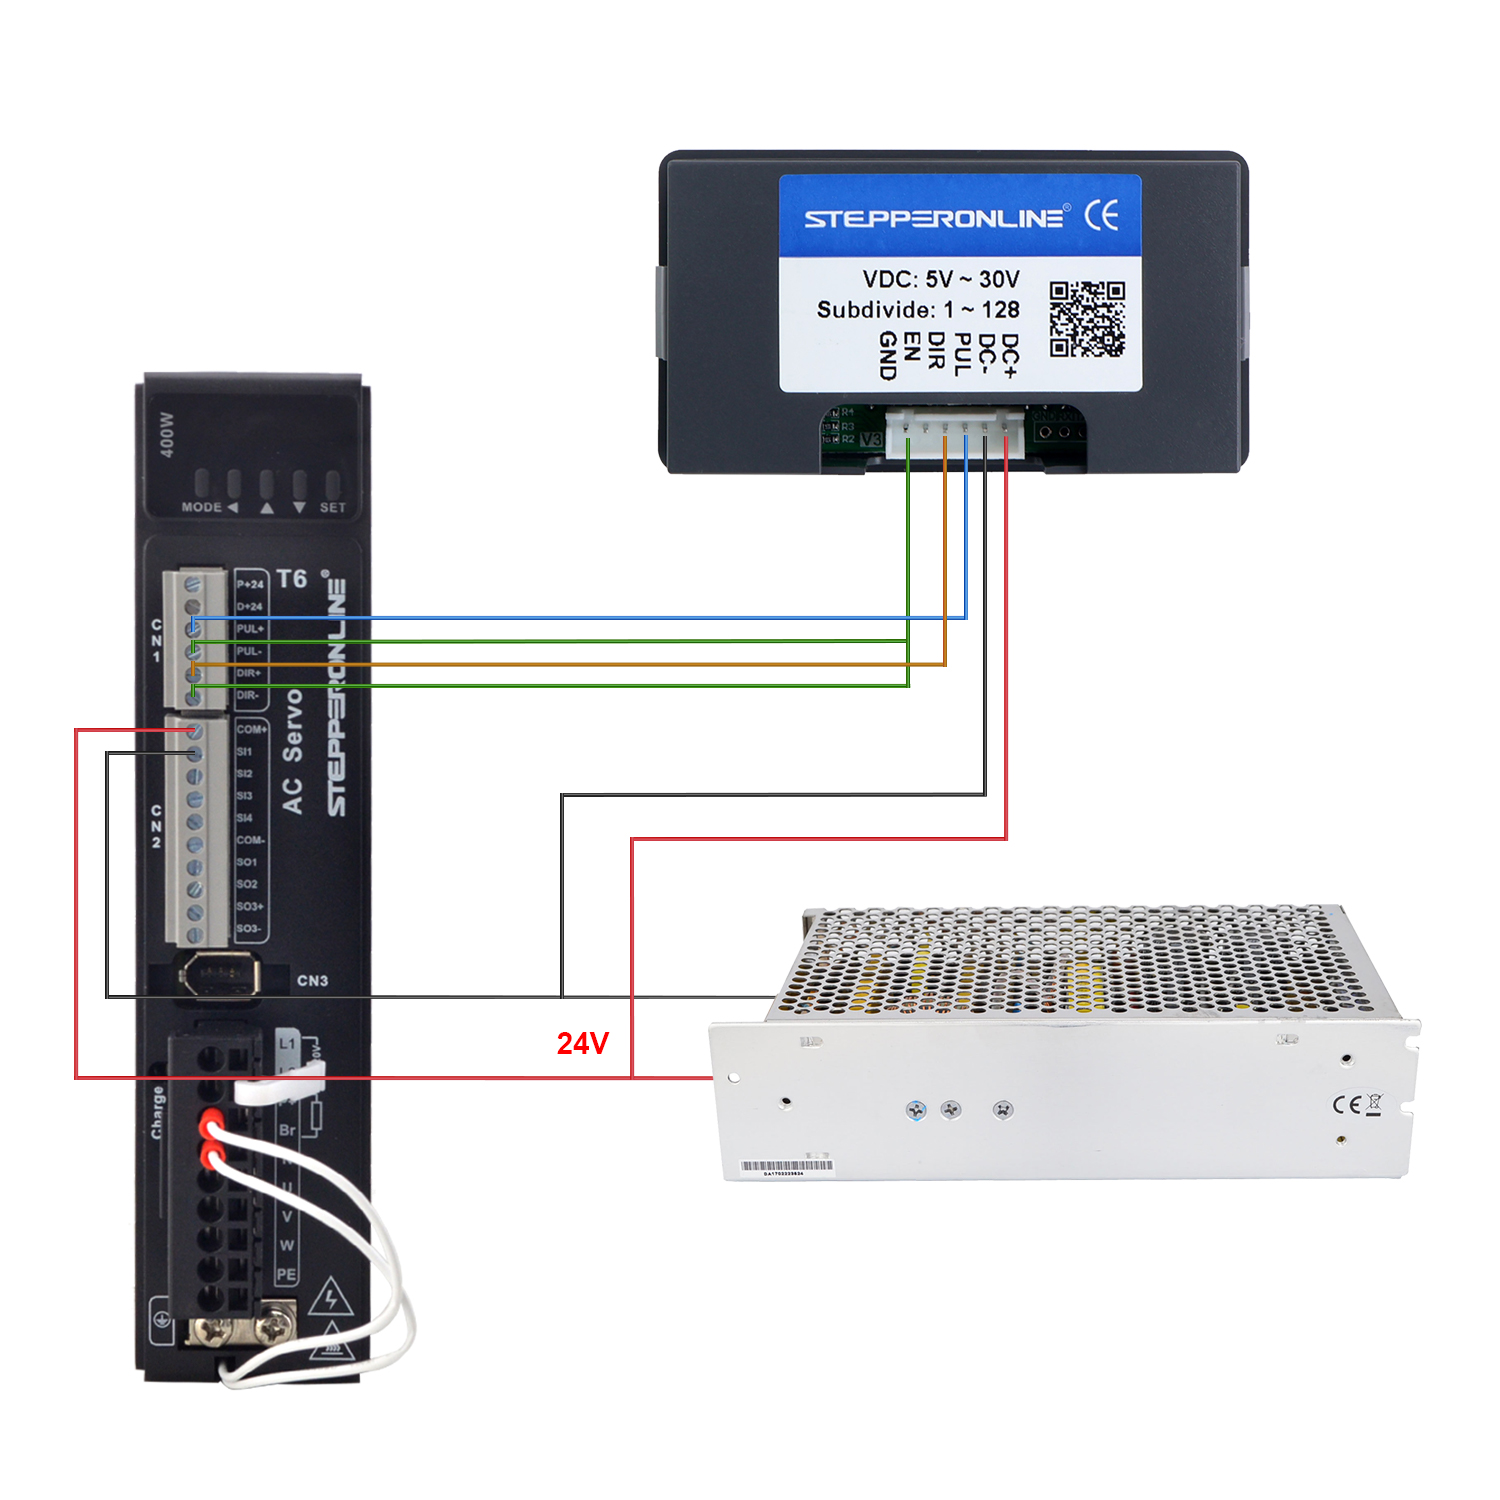
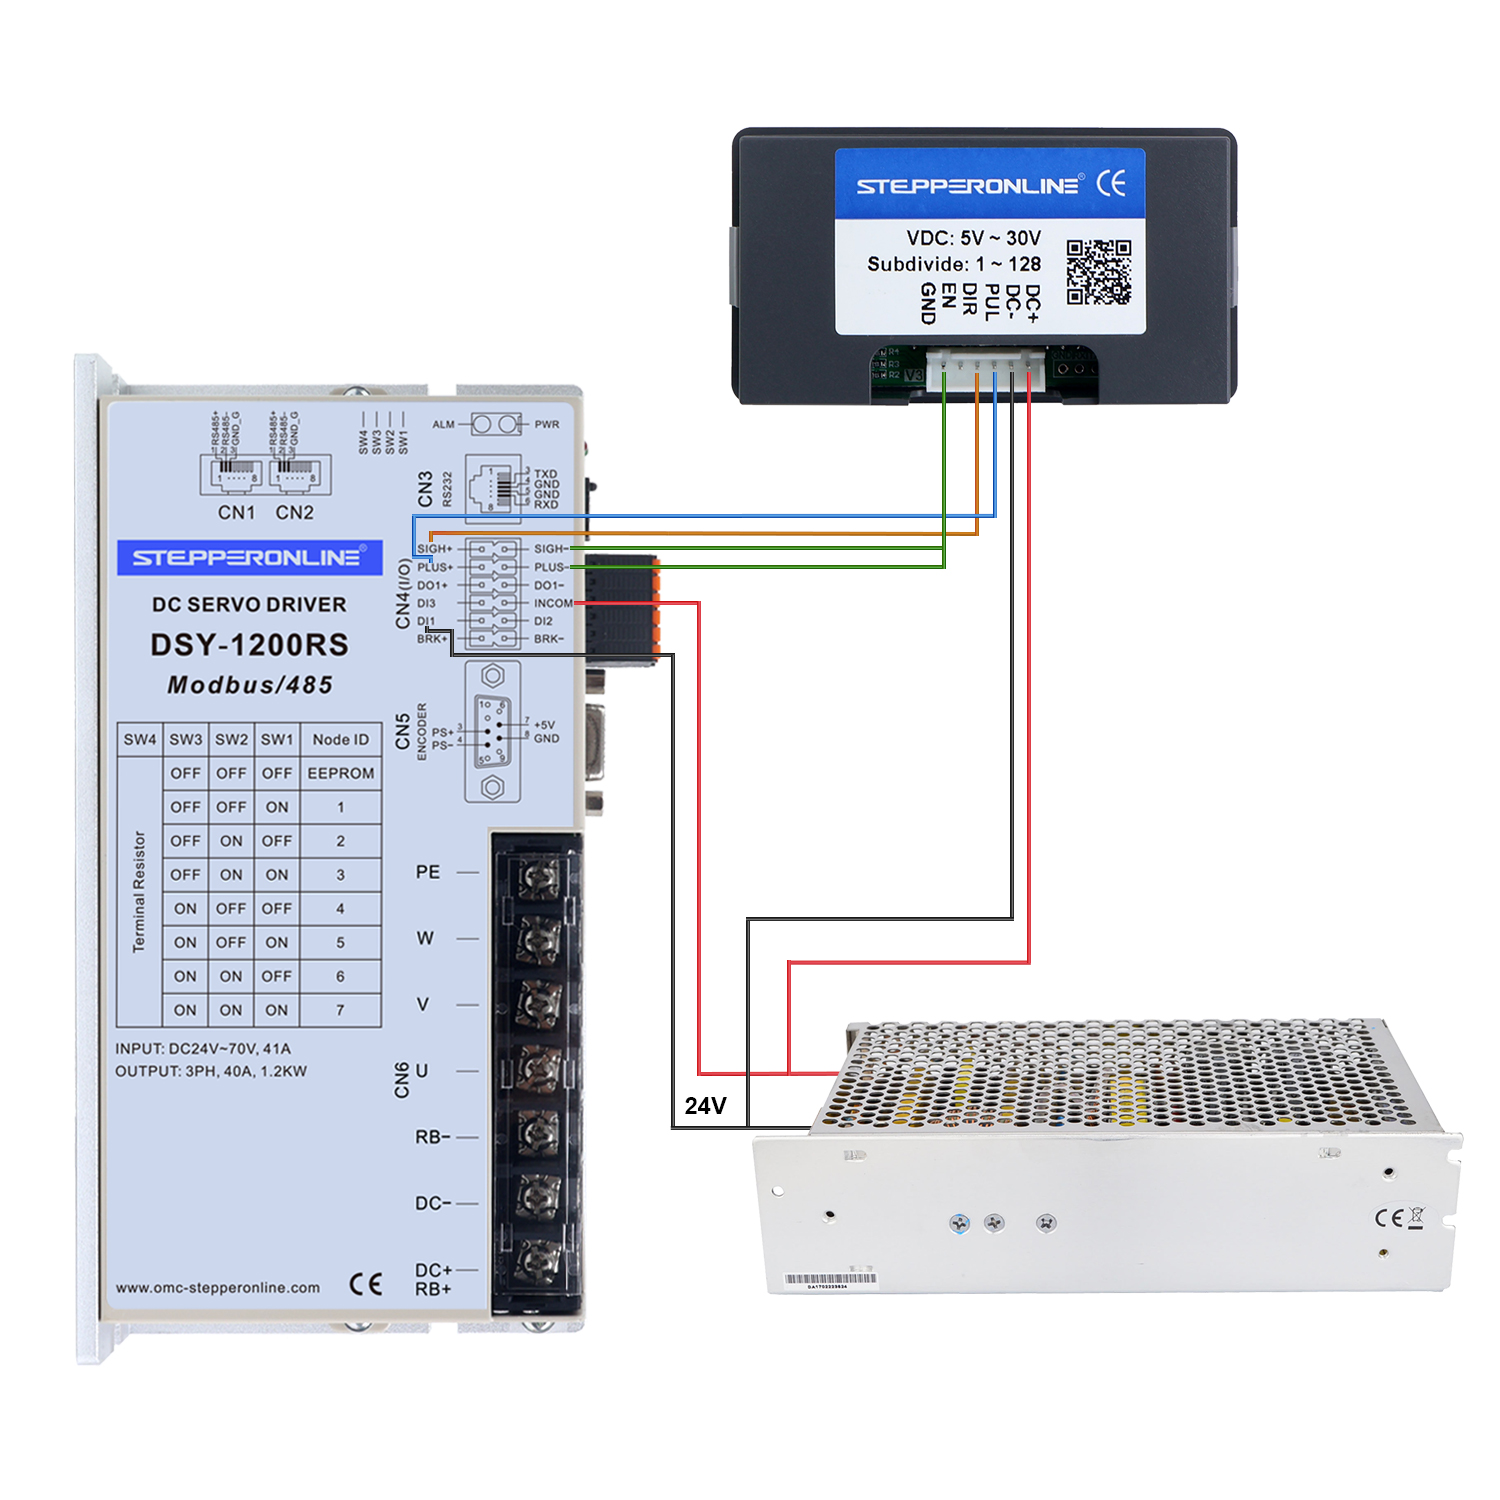
Conecte los terminales DIR+ y PUL+ del driver a los terminales DIR y PUL del ST-C01, respectivamente.
-
Conecte los terminales PUL- y DIR- del driver al terminal GND del ST-C01.
Diagramas de cableado
- Diagrama de cableado del servomotor de la serie T6 y el ST-C01
- Diagrama de cableado del servomotor de la serie DSY y el ST-C01
Ejemplo de configuración
Para obtener instrucciones detalladas sobre el funcionamiento del controlador ST-C01, consulte el Manual de usuario del ST-C01.
Resultados de la demostración en vídeo:
Tras el encendido, el motor gira en sentido directo a 100 RPM durante 1 vuelta, hace una pausa de 2 segundos, luego invierte el giro a 200 RPM durante 2 vueltas, hace una pausa de 1 segundo y reanuda el movimiento en sentido directo. Una secuencia de avance y retroceso cuenta como un ciclo completo, y el proceso se detiene tras 3 ciclos.
Configuración de parámetros:
-
F-01 → Modo de movimiento
-
F-02 → Distancia de avance (Vueltas en avance = F-02 ÷ pulsos por revolución configurados en el driver)
-
F-03 → Velocidad de avance (RPM en avance = (F-03 × F-09) ÷ pulsos por revolución configurados en el driver)
-
F-04 → Distancia de retroceso (Vueltas en retroceso = F-04 ÷ pulsos por revolución configurados en el driver)
-
F-05 → Velocidad de retroceso (RPM en retroceso = (F-05 × F-09) ÷ pulsos por revolución configurados en el driver)
-
F-06 → Número de ciclos (Unidad: veces)
-
F-07 → Tiempo de retardo en avance (Unidad: segundos)
-
F-08 → Tiempo de retardo en retroceso (Unidad: segundos)
-
F-09 → Factor de escala de pulsos. Configure este valor como: (pulsos por revolución del driver) ÷ 10. Ejemplo: Si el driver está configurado a 1000 pulsos/rev, ajuste F-09 = 100.
Nota: El ST-C01 tiene funcionalidad limitada y está diseñado para tareas básicas de control de velocidad y posición. Para un control más avanzado, considere utilizar una solución basada en Arduino; consulte nuestras guías de cableado relacionadas para obtener más información.