Deze handleiding beschrijft hoe u de ST-C01 controller aansluit op T6- en DSY-serie servomotoren. Door dit document te volgen, leert u de basisprincipes van de hardwarebedrading.
Benodigde materialen
- ST-C01 controller
- T6- of DSY-serie servomotor met aparte driver
- DC 24V voeding (aanbevolen nominale stroom ≥ 2A)
- Aansluitkabels (geschikte draaddikte voor uw voeding en signaalbedrading)
Voorzorgsmaatregelen
-
Zorg ervoor dat u het datablad van de gebruikte servomotor en driver hebt gelezen en begrepen voordat u begint.
-
Ga zorgvuldig om met alle elektronische componenten om kortsluiting of andere elektrische storingen te voorkomen.
Bedradingsstappen: De servodriver aansluiten op de ST-C01
-
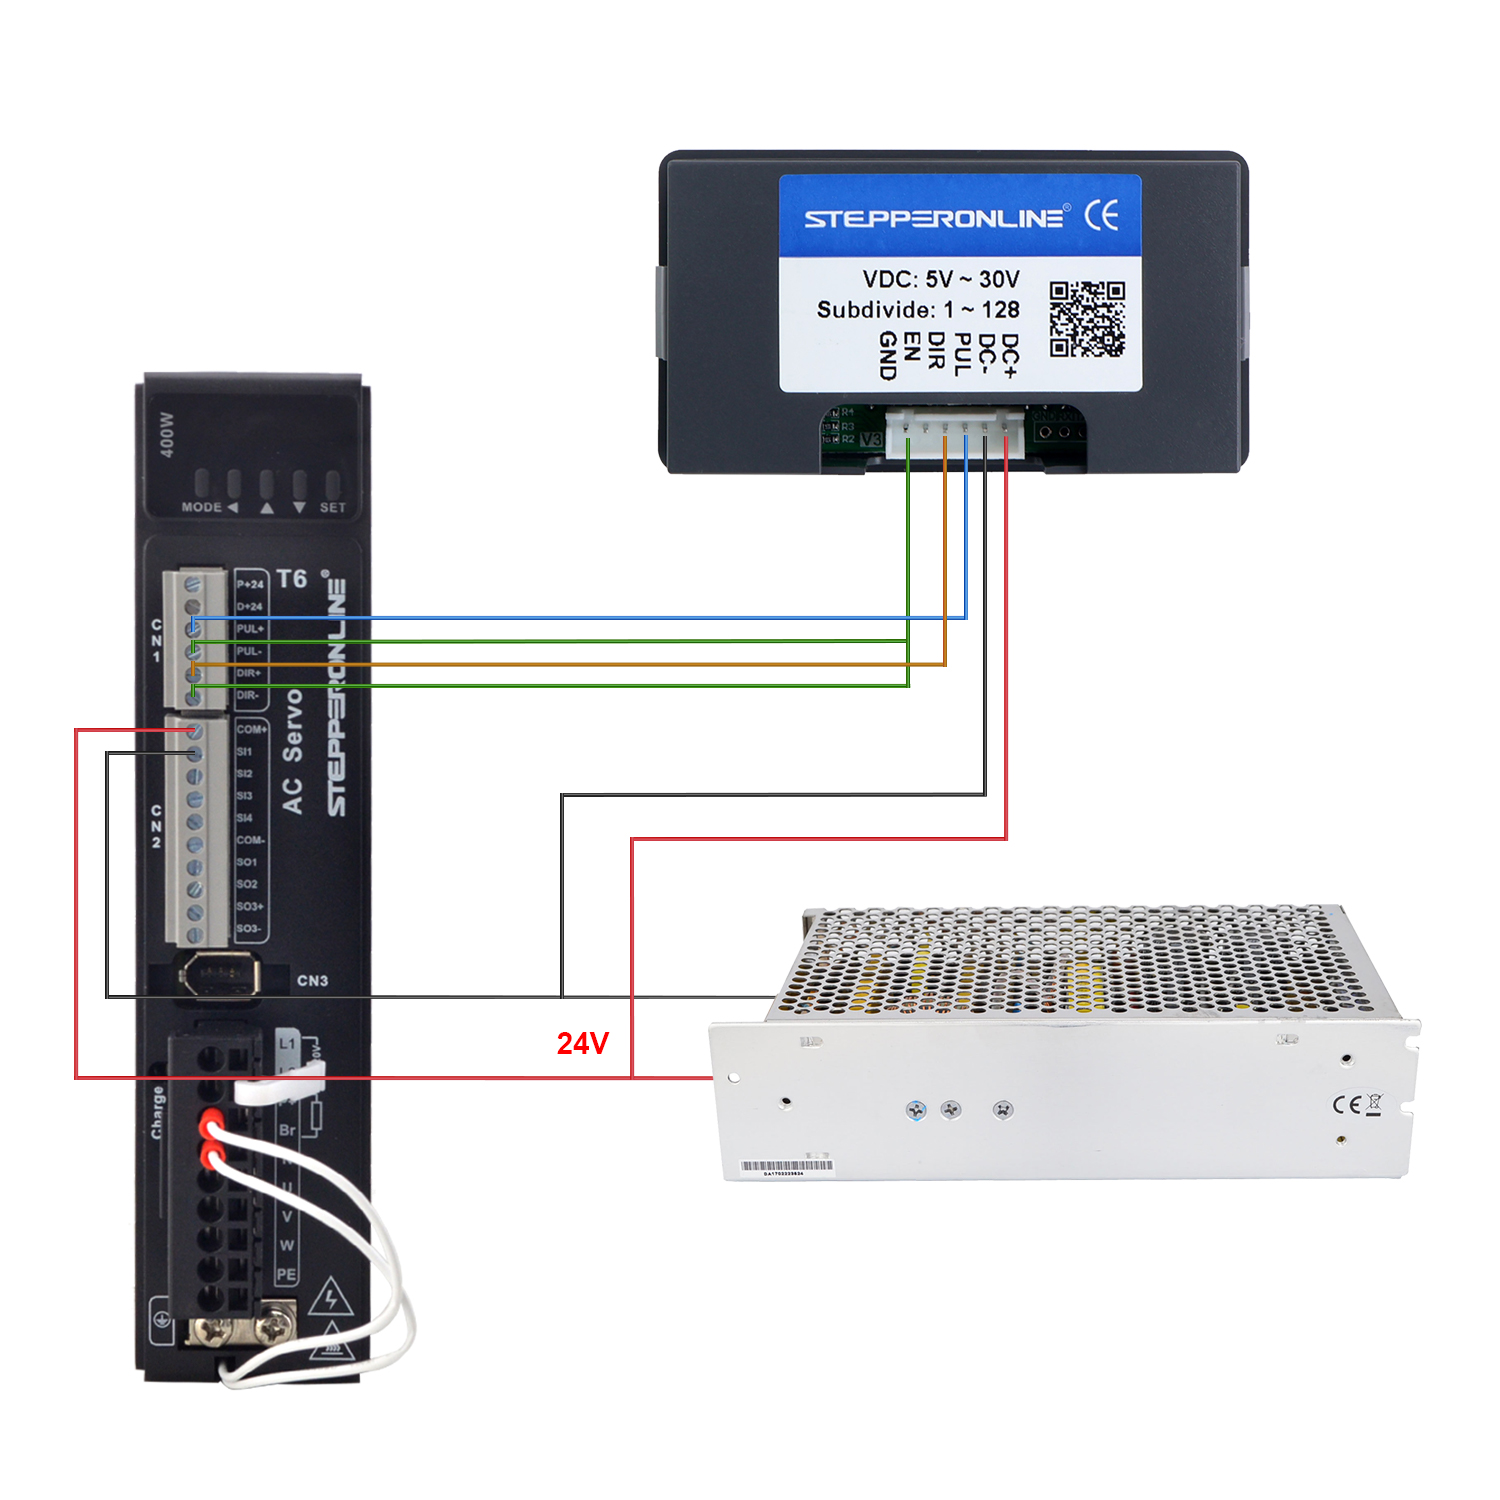
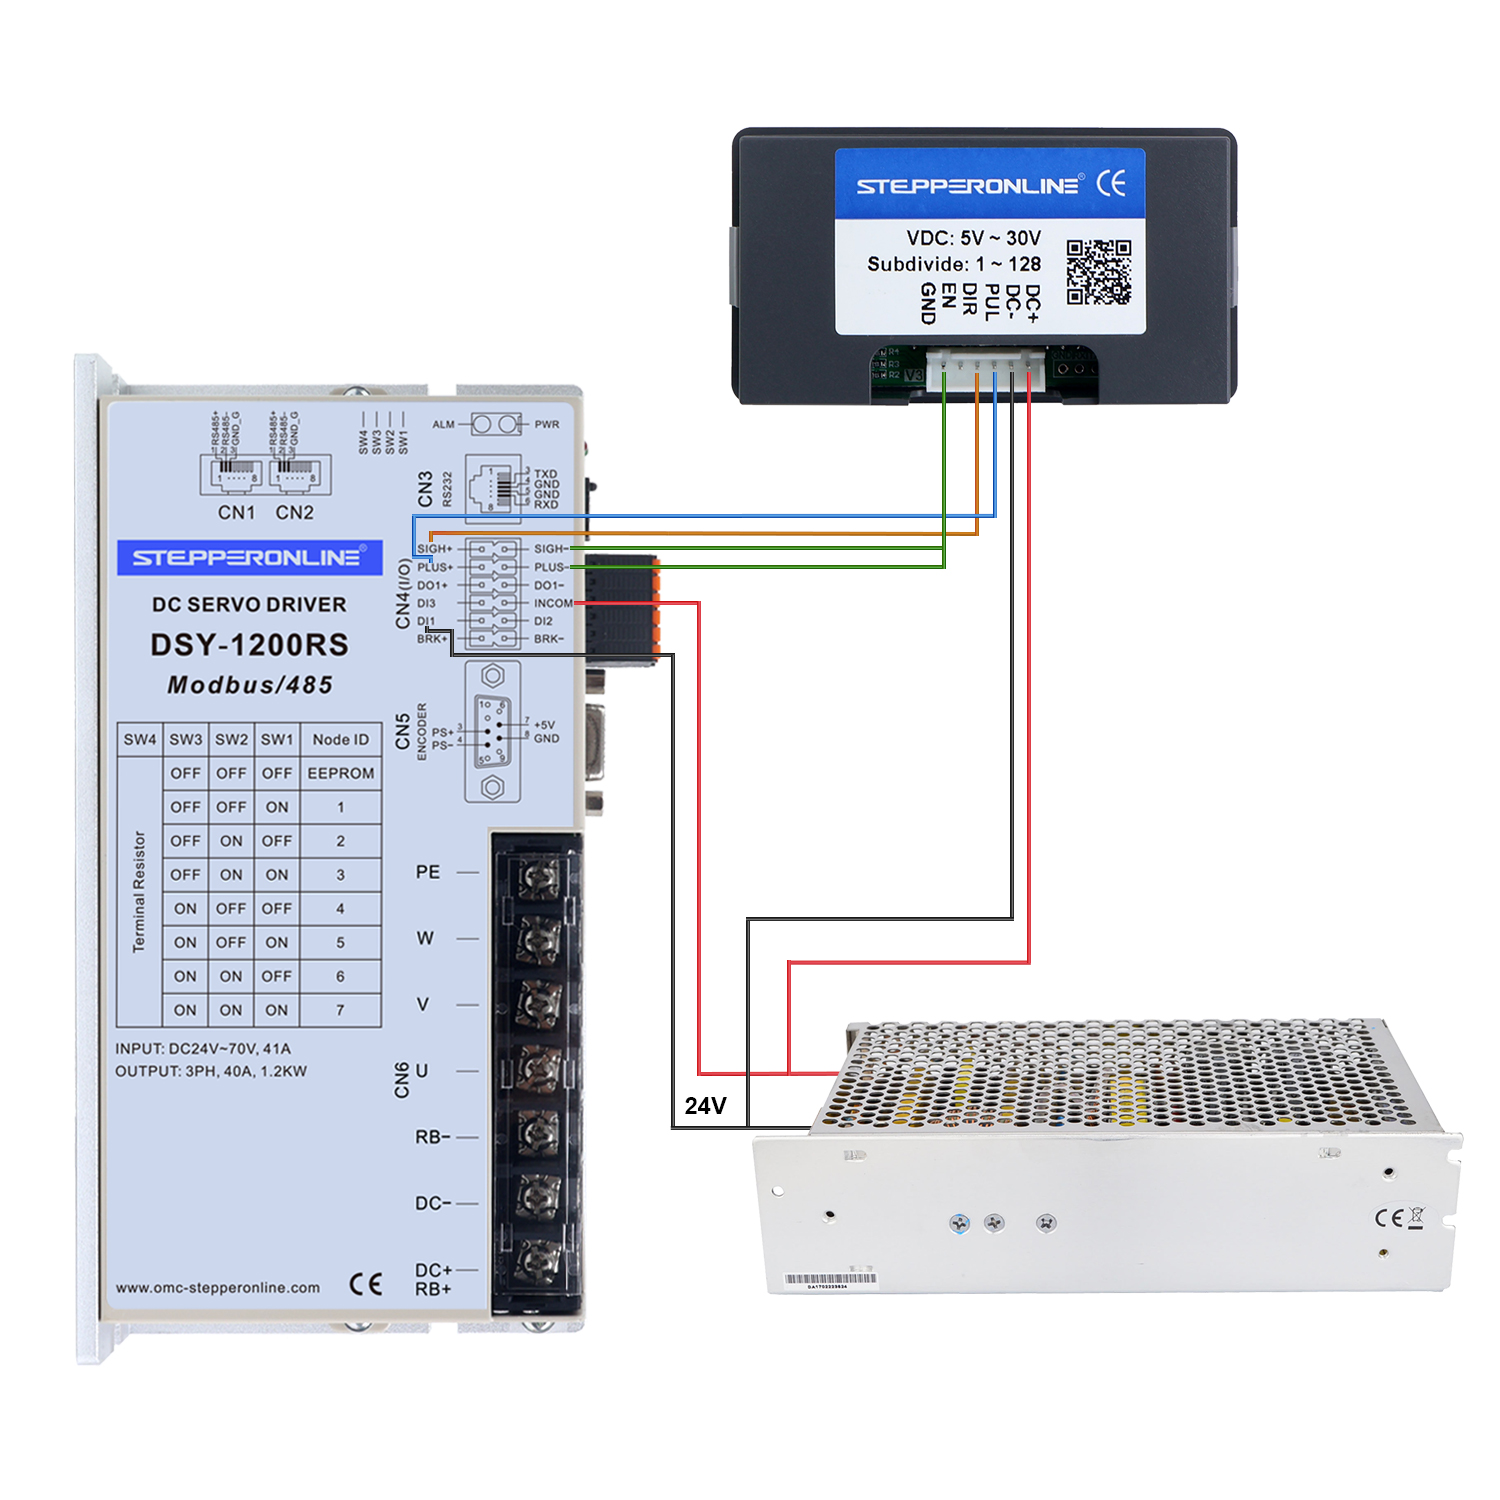
Verbind de DIR+- en PUL+-aansluitingen van de driver respectievelijk met de DIR- en PUL-aansluitingen op de ST-C01.
-
Verbind de PUL-- en DIR--aansluitingen van de driver met de GND-aansluiting op de ST-C01.
Bedradingsschema's
- Bedradingsschema T6-serie servomotor en ST-C01
- Bedradingsschema DSY-serie servomotor en ST-C01
Configuratievoorbeeld
Raadpleeg de ST-C01 gebruikershandleiding voor gedetailleerde bedieningsinstructies van de ST-C01 controller.
Resultaten videodemonstratie:
Na het inschakelen draait de motor vooruit op 100 RPM gedurende 1 omwenteling, pauzeert 2 seconden, draait vervolgens achteruit op 200 RPM gedurende 2 omwentelingen, pauzeert 1 seconde en hervat de voorwaartse beweging. Eén vooruit-achteruit-sequentie telt als één cyclus, en het proces stopt na 3 cycli.
Parameterinstellingen:
-
F-01 → Bewegingsmodus
-
F-02 → Voorwaartse afstand (Voorwaartse omwentelingen = F-02 ÷ pulsen per omwenteling ingesteld op driver)
-
F-03 → Voorwaartse snelheid (Voorwaarts RPM = (F-03 × F-09) ÷ pulsen per omwenteling ingesteld op driver)
-
F-04 → Achterwaartse afstand (Achterwaartse omwentelingen = F-04 ÷ pulsen per omwenteling ingesteld op driver)
-
F-05 → Achterwaartse snelheid (Achterwaarts RPM = (F-05 × F-09) ÷ pulsen per omwenteling ingesteld op driver)
-
F-06 → Aantal cycli (Eenheid: keer)
-
F-07 → Voorwaartse vertragingstijd (Eenheid: seconden)
-
F-08 → Achterwaartse vertragingstijd (Eenheid: seconden)
-
F-09 → Puls-schaalfactor. Stel deze waarde in op: (pulsen per omwenteling van driver) ÷ 10. Voorbeeld: Als de driver is ingesteld op 1000 pulsen/omw, stel F-09 = 100 in.
Opmerking: De ST-C01 heeft beperkte functionaliteit en is ontworpen voor basistaken op het gebied van snelheids- en positiebesturing. Voor geavanceerdere besturing kunt u overwegen een Arduino-gebaseerde oplossing te gebruiken—raadpleeg onze gerelateerde bedradingshandleidingen voor meer informatie.