Pulssignaalregeling (positieregelmodus)
Dit is de meest gebruikelijke en intuïtieve methode voor servoregeling. De regelaar (zoals een PLC of bewegingsbesturingskaart) stuurt de motor aan door een reeks pulsen te verzenden. Onze A6-RS/T6-RS- en DSY-RS-servomotoren ondersteunen deze regelmodus.
Werkprincipediagram:
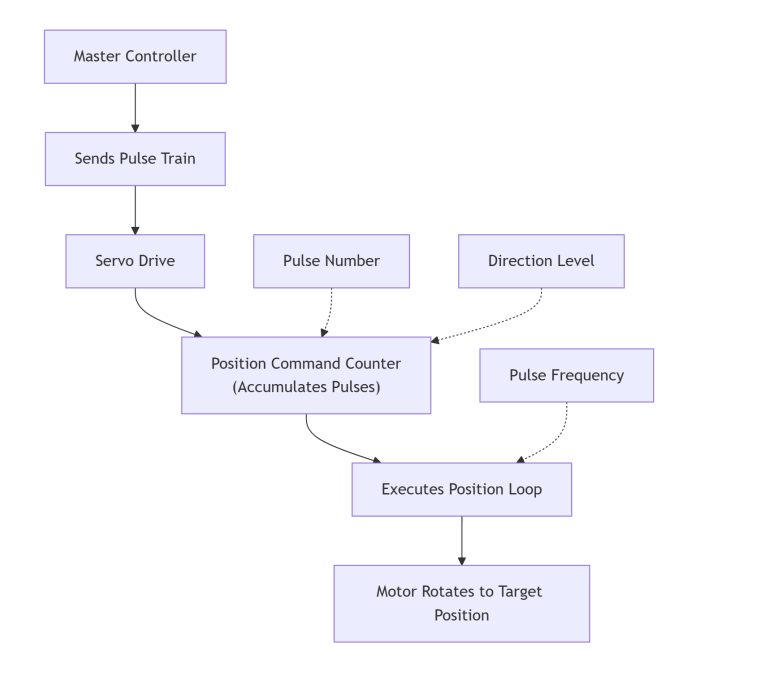
1.1. Pulshoeveelheid: De aandrijving heeft een ingebouwde positiecommandoteller. Elke ontvangen puls verhoogt (of verlaagt) de teller met één. Als de aandrijfparameter bijvoorbeeld is ingesteld op "10.000 pulsen per omwenteling", zal het verzenden van 10.000 pulsen ervoor zorgen dat de motor exact 360 graden draait.
1.2. Pulsfrequentie: De frequentie bepaalt de snelheid waarmee de motor de beweging uitvoert. Een hogere frequentie resulteert in een hogere motorsnelheid.
1.3. Richtingsignaal: Een hoog of laag signaalniveau bepaalt of de pulsteller omhoog of omlaag telt, en regelt daarmee de voorwaartse of achterwaartse rotatie van de motor.
1.4. Kenmerken: In deze modus heeft de regelaar realtime controle over elke incrementele beweging van de motor. Als de pulsoverdracht stopt, zal de motor stoppen bij het bereiken van de doelpositie. Dit is een puls-voor-puls volgregelingsmethode.
PWM-signaalregeling (snelheid-/koppelregelmodus)
In deze toepassing wordt het PWM-signaal niet direct als pulscommando gebruikt, maar wordt het gefilterd tot een analoge spanning die dient als snelheids- of koppelreferentie. Onze A6-RS-servomotoren ondersteunen ook PWM-signaalregeling.
Werkprincipediagram:
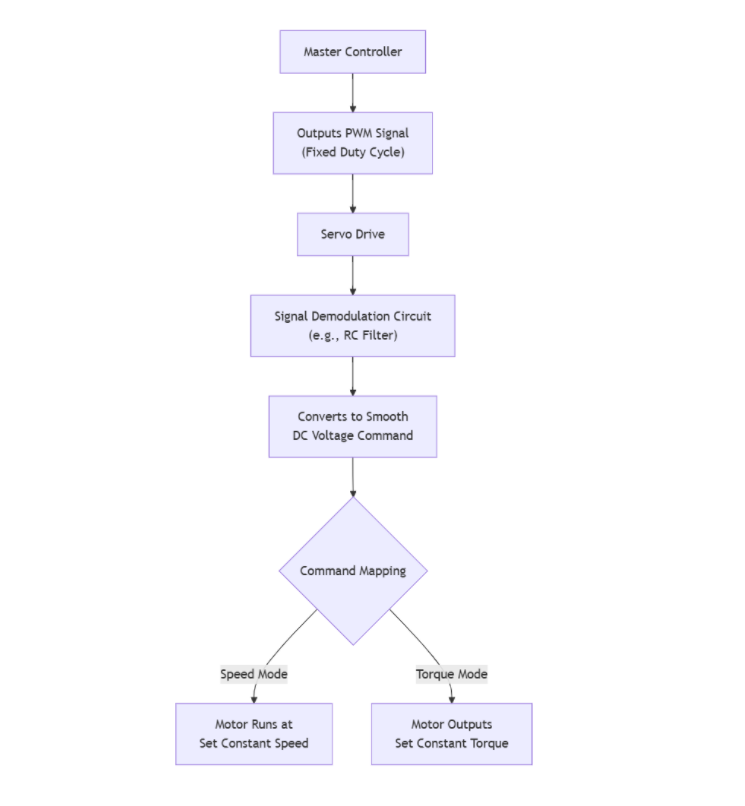
2.1. Signaalfiltering: De servoaandrijving bevat een interne hardware schakeling (zoals een RC-laagdoorlaatfilter) die de inkomende PWM-blokgolf omzet in een vlakke gelijkspanning. Voorbeeld (werkelijke toewijzing is afhankelijk van de aandrijfparameters): Een duty cycle van 50% kan overeenkomen met 0 V, een duty cycle van 10% met -5 V en een duty cycle van 90% met +5 V.
2.2. Commandotoewijzing: De resulterende gelijkspanningswaarde dient als snelheids- of koppelcommando.
- Snelheidsmodus: -10 V tot +10 V komt overeen met de maximale achterwaartse snelheid tot de maximale voorwaartse snelheid van de motor.
- Koppelmodus: -10 V tot +10 V komt overeen met het maximale achterwaartse koppel tot het maximale voorwaartse koppel van de motor.
2.3. Kenmerken: In deze modus stelt de regelaar een streefwaarde in. Het instellen van een vaste duty cycle zorgt er bijvoorbeeld voor dat de motor met een overeenkomstige constante snelheid draait, zonder dat de regelaar continu signalen hoeft te verzenden. Dit is een op instelpunten gebaseerde regelingsmethode.
Samenvatting en selectieadvies
| Vereisten | Aanbevolen regelingsmethode |
|---|---|
| Nauwkeurige regeling van positie en bewegingstraject vereist (bijv. punt-naar-punt, geïnterpoleerde beweging) | Pulssignaal (positiemodus) |
| Constante snelheid handhaven vereist (bijv. transportbanden, mixers) | PWM-signaal (snelheidsmodus) of analoge spanning |
| Constant koppel handhaven vereist (bijv. schroefaandrijving, wikkelmachines) | PWM-signaal (koppelmodus) of analoge spanning |