Управление импульсным сигналом (режим позиционирования)
Это наиболее распространённый и наглядный способ управления сервоприводом. Контроллер (например, ПЛК или плата управления движением) управляет двигателем, отправляя последовательность импульсов. Наши серводвигатели A6-RS/T6-RS и DSY-RS поддерживают данный режим управления.
Принципиальная схема:
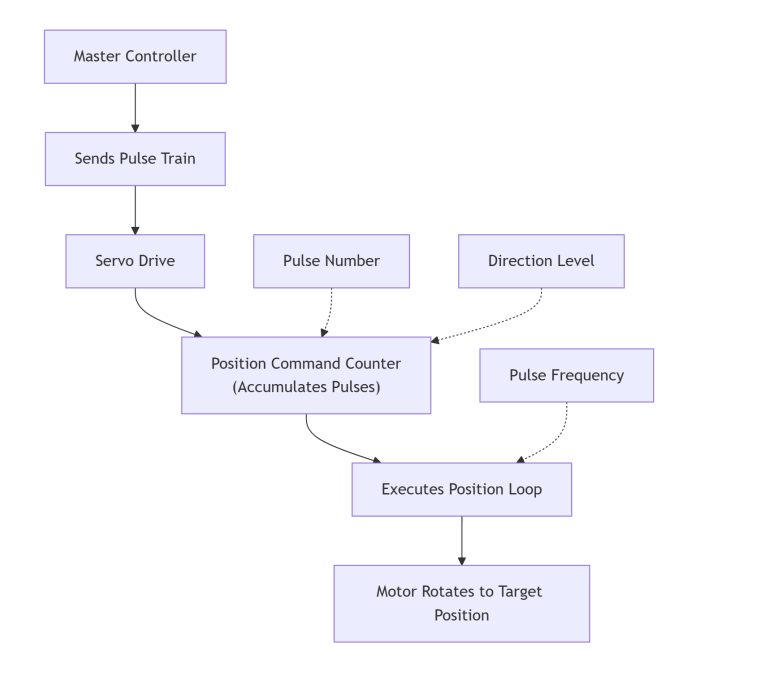
1.1. Количество импульсов: В драйвере встроен счётчик команд положения. Каждый полученный импульс увеличивает (или уменьшает) значение счётчика на единицу. Например, если параметр драйвера установлен на «10 000 импульсов на оборот», подача 10 000 импульсов приведёт к повороту двигателя ровно на 360 градусов.
1.2. Частота импульсов: Частота определяет скорость, с которой двигатель выполняет перемещение. Чем выше частота, тем выше скорость вращения двигателя.
1.3. Сигнал направления: Высокий или низкий уровень сигнала определяет, ведётся ли подсчёт импульсов в прямом или обратном направлении, тем самым управляя вращением двигателя вперёд или назад.
1.4. Особенности: В данном режиме контроллер осуществляет управление каждым дискретным перемещением двигателя в реальном времени. Если передача импульсов прекращается, двигатель останавливается по достижении целевой позиции. Это метод следящего управления импульс за импульсом.
Управление ШИМ-сигналом (режим управления скоростью/моментом)
В данном применении ШИМ-сигнал используется не непосредственно как импульсная команда, а предварительно фильтруется в аналоговое напряжение, которое служит заданием скорости или момента. Наши серводвигатели A6-RS также поддерживают управление ШИМ-сигналом.
Принципиальная схема:
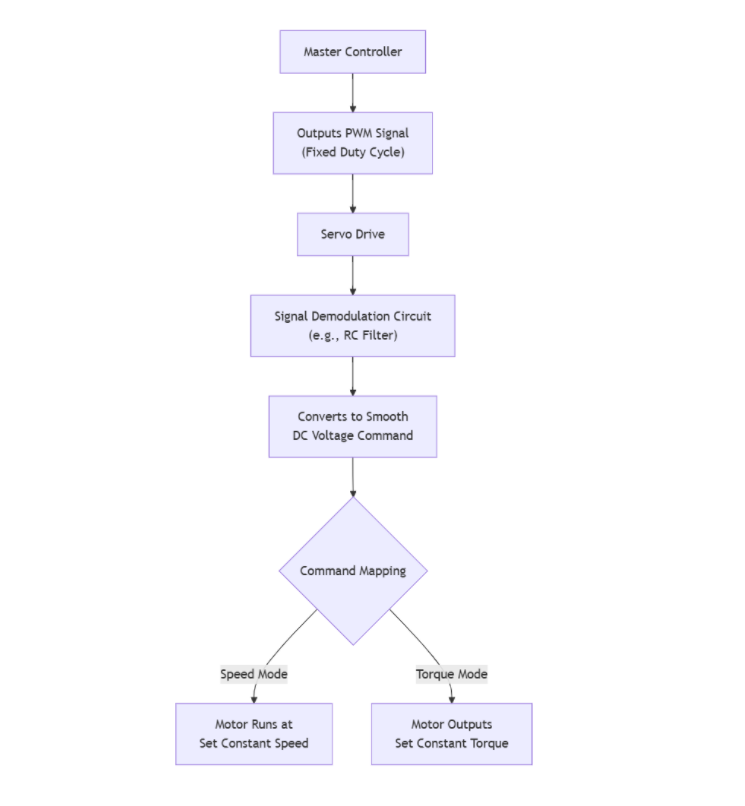
2.1. Фильтрация сигнала: Сервопривод содержит внутреннюю аппаратную схему (например, RC-фильтр нижних частот), которая преобразует поступающую ШИМ-меандр в гладкое постоянное напряжение. Пример (фактическое соответствие зависит от параметров драйвера): скважность 50% может соответствовать 0 В, скважность 10% — −5 В, а скважность 90% — +5 В.
2.2. Сопоставление команд: Полученное значение постоянного напряжения служит командой скорости или момента.
- Режим скорости: диапазон от −10 В до +10 В соответствует максимальной скорости вращения в обратном направлении до максимальной скорости вращения в прямом направлении.
- Режим момента: диапазон от −10 В до +10 В соответствует максимальному моменту в обратном направлении до максимального момента в прямом направлении.
2.3. Особенности: В данном режиме контроллер задаёт целевое значение. Например, установка фиксированной скважности заставляет двигатель вращаться с соответствующей постоянной скоростью без необходимости непрерывной подачи сигналов от контроллера. Это метод управления по заданной уставке.
Итоги и рекомендации по выбору
| Требования | Рекомендуемый способ управления |
|---|---|
| Требуется точное управление положением и траекторией движения (например, позиционное перемещение, интерполяция) | Импульсный сигнал (режим позиционирования) |
| Требуется поддержание постоянной скорости (например, конвейерные ленты, смесители) | ШИМ-сигнал (режим скорости) или аналоговое напряжение |
| Требуется поддержание постоянного момента (например, затяжка винтов, намотка) | ШИМ-сигнал (режим момента) или аналоговое напряжение |