Подготовка
Примечание: Программное обеспечение для настройки бесколлекторного привода в настоящее время совместимо только с моделями BLD-510S и BLD-510B. Оно не совместимо с другими бесколлекторными приводами.
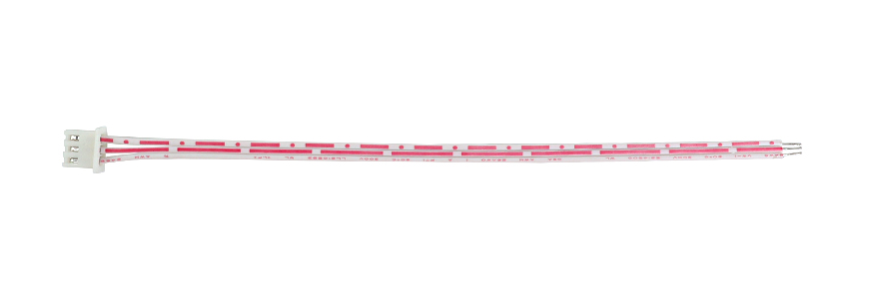
- Кабель связи, входящий в комплект привода.
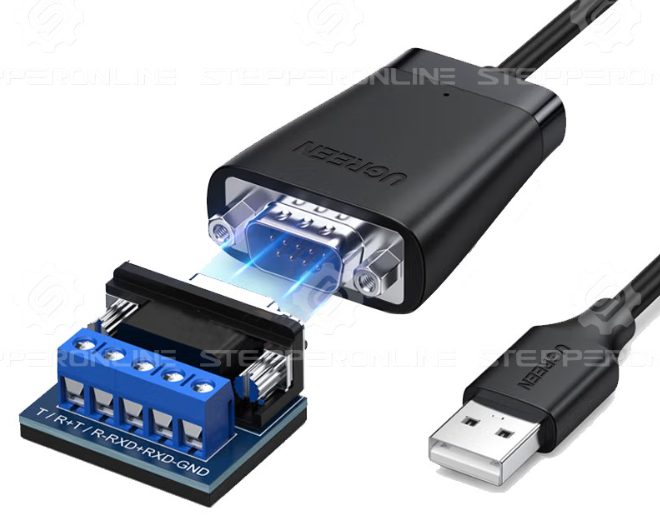
- Адаптер RS485-USB, например модель: RS485-1.
- ПК под управлением Windows.
- Программное обеспечение для настройки бесколлекторного привода
stepperonline_bldc_software_V2.7.
Ссылка для скачивания: https://www.omc-stepperonline.com/index.php?route=product/product/get_file&file=3446/stepperonline_bldc_software_V2.7.zip
- Блок питания 24 В пост. – 48 В пост.
Подключение программного обеспечения
- Подключите бесколлекторный привод к блоку питания и включите его.
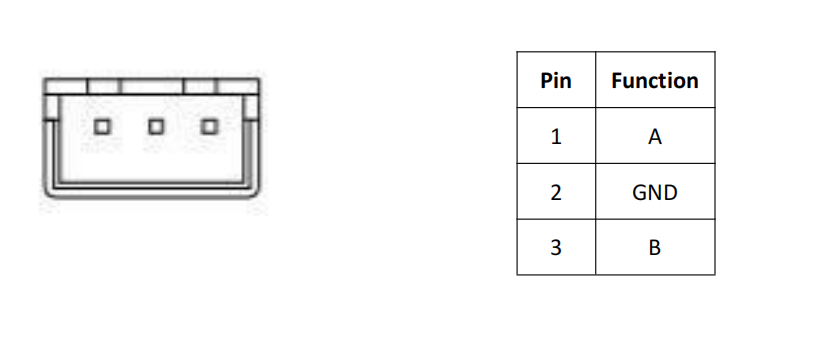
- Подключите кабель связи к адаптеру RS485-USB. Затем подключите кабель к порту RS485 привода, а адаптер — к USB-порту ПК. Ниже приведена распиновка порта связи привода:
- Скачайте и запустите программное обеспечение для настройки бесколлекторного привода.
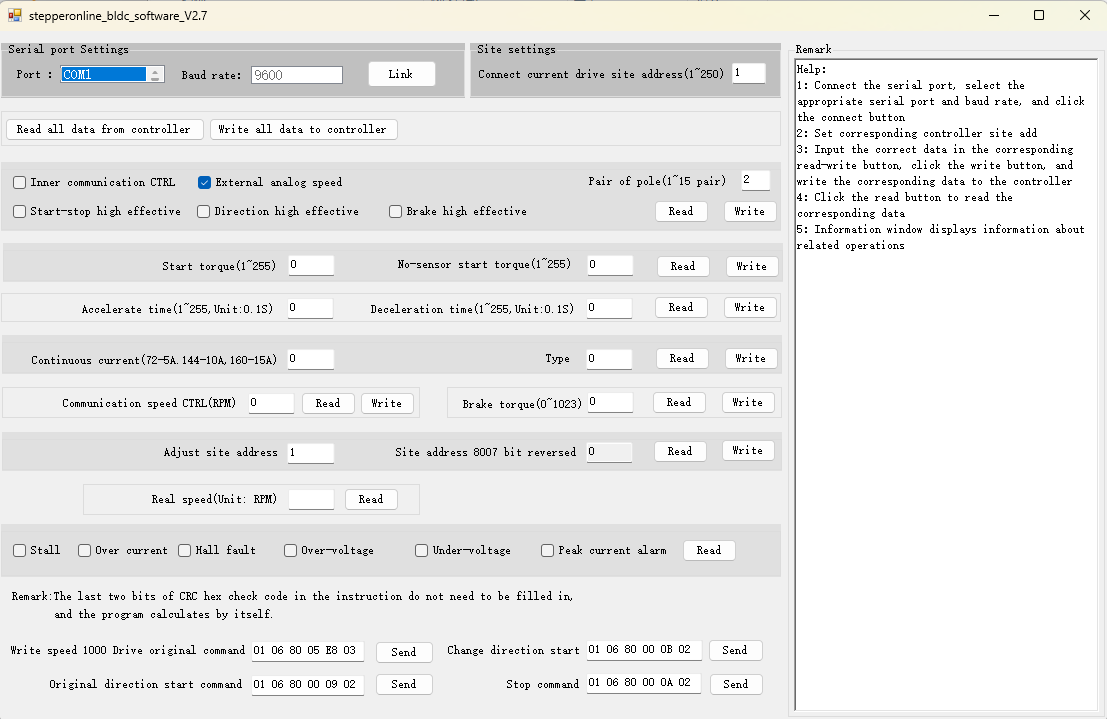
- Выберите правильный Port (при выборе он подсветится синим), установите корректный Current Drive Slave Address и нажмите Link.
- Если подключение прошло успешно, кнопка Link изменится на Close, а на панели Status Log в правой части программного обеспечения появится сообщение: "Serial port opened successfully."
Примечание: На данном этапе это означает лишь успешное открытие последовательного порта, но не установление связи с приводом. Для проверки связи нажмите любую кнопку Read и убедитесь, что в панели Status Log корректно возвращаются данные. Если данные возвращены корректно, связь с приводом установлена. Если в панели Status Log отображается "No response data," это означает ошибку связи. Проверьте правильность подключения и целостность кабелей связи.
Описание разделов программного обеспечения
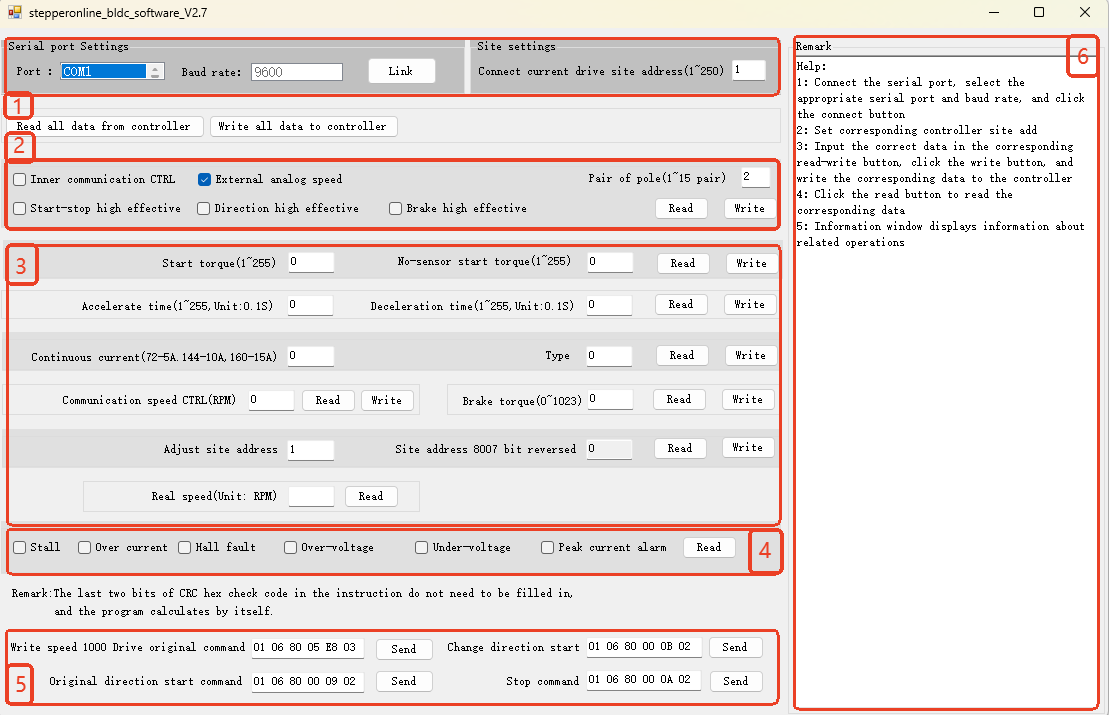
1. Настройка параметров связи

Данный раздел используется для настройки параметров связи между программным обеспечением и приводом.
| Название | Описание |
|---|---|
| Port | Выбор COM-порта ПК, к которому подключен бесколлекторный привод. Нужный COM-порт можно определить в Диспетчере устройств ПК. |
| Baud Rate | Установка скорости обмена данными между программным обеспечением и приводом. Модели BLD-510S и BLD-510B поддерживают только скорость 9600 бод, и это значение нельзя изменить, поэтому поле зафиксировано на 9600 и недоступно для выбора. |
| Slave Address | Установка адреса подчиненного устройства Modbus подключенного бесколлекторного привода. Если адрес не изменялся через Modbus, адрес привода по умолчанию равен 1. |
2. Настройка параметров управления

Данный раздел используется для настройки режима управления, логики порта управления и количества пар полюсов двигателя бесколлекторного привода.
| Название | Описание |
|---|---|
| Internal Control (Modbus) | Режим внутреннего управления. При выборе бесколлекторный привод перестает принимать сигналы с портов управляющих сигналов и управляется через связь Modbus. |
| External Control (I/O Ports) | Режим внешнего управления. При выборе бесколлекторный привод управляется на основе сигналов, поступающих с портов управляющих сигналов. |
| EN Pin Active High (Start/Stop) | При выборе для включения работы двигателя через внешние управляющие сигналы на вывод EN привода необходимо подать сигнал высокого уровня. |
| F/R Pin Active High (Direction) | При выборе для вращения двигателя в прямом направлении на вывод F/R привода необходимо подать сигнал высокого уровня. |
| BK Pin Active High (Brake) | При выборе для инициирования торможения и остановки на вывод BK привода необходимо подать сигнал высокого уровня. |
Примечание: Режим внутреннего управления и режим внешнего управления являются взаимоисключающими и не могут быть выбраны одновременно. После настройки параметров через программное обеспечение или связь Modbus привод автоматически переключается в режим внутреннего управления. Если в дальнейшем необходимо использовать внешние порты для запуска двигателя, выберите External Control (I/O Ports) и нажмите Write.
3. Настройка основных параметров
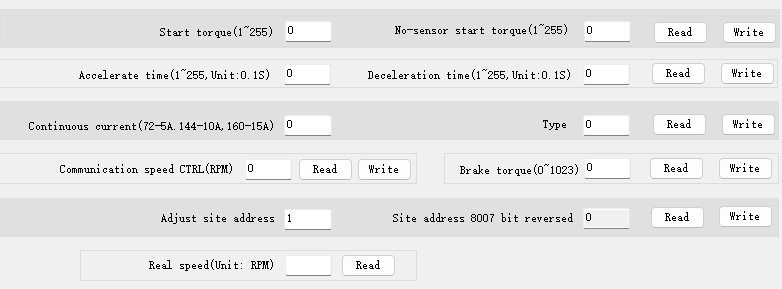
Данный раздел используется для настройки основных параметров работы двигателя. Вводимые и отображаемые значения представлены в десятичном формате.
| Название | Описание |
|---|---|
| Start Torque / Sensorless Start Torque | Установка пускового момента для бесколлекторных двигателей с датчиком Холла / без датчика Холла. Данные параметры безразмерные. Значение 255 соответствует 100% пускового момента. Настраивайте их постепенно в зависимости от характеристик двигателя. |
| Acceleration Time / Deceleration Time | Установка времени разгона / торможения двигателя. Единица измерения: 0,1 секунды. |
| Continuous Current | Установка максимального длительного выходного тока привода. Не изменяйте это значение, если полностью не понимаете характеристики двигателя и привода. Установка слишком высокого значения может привести к повреждению привода или двигателя. |
| Type | Установка типа бесколлекторного двигателя, подключенного к приводу. Установите 15 для бесколлекторного двигателя с датчиком Холла и 16 для бесколлекторного двигателя без датчика Холла. По умолчанию — 15. |
| Communication Speed Control | Установка рабочей скорости двигателя в режиме внутреннего управления (единица измерения: об/мин). Данный параметр не применяется в режиме внешнего управления. |
| Brake Torque | Установка момента торможения при остановке двигателя. Данный параметр безразмерный. Значение 1023 соответствует 100% момента торможения. Настраивайте его постепенно в зависимости от характеристик двигателя. |
| Set Slave Address | Установка адреса подчиненного устройства Modbus подключенного привода. После записи необходимо также обновить поле Current Drive Slave Address для продолжения настройки параметров через программное обеспечение. |
| Slave Address 8007 Bit Reversed | Данный параметр в настоящее время не применяется. |
| Real Speed | Считывание текущей скорости двигателя в реальном времени. Единица измерения: об/мин. |
4. Информация об аварийных сигналах

Данный раздел используется для считывания текущего состояния аварийных сигналов бесколлекторного привода. После нажатия Read отобразится текущее состояние аварийных сигналов. Выполняйте диагностику на основе отображаемого содержания аварийного сигнала.
| Название | Описание |
|---|---|
| Stall | Проверьте, не перегружен ли бесколлекторный двигатель, не слишком ли короткое время разгона и не заклинен ли вал двигателя. |
| Over Current | Проверьте правильность подключения бесколлекторного двигателя и наличие короткого замыкания в двигателе. |
| Hall Fault | Проверьте правильность подключения датчика Холла и исправность датчика Холла. |
| Over-Voltage | Проверьте, не слишком ли высокое напряжение блока питания (выше 60 В пост.). |
| Under-Voltage | Проверьте, не слишком ли низкое напряжение блока питания (ниже 10 В пост.). |
| Peak Current Alarm | Мгновенный выходной ток привода слишком высок. Проверьте правильность подключения и наличие возможных коротких замыканий. |
5. Панель отправки команд Modbus
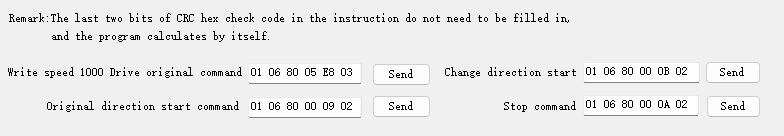
Данный раздел используется для отправки команд Modbus. Программное обеспечение автоматически выполняет расчет CRC, поэтому ручной ввод байтов CRC не требуется. Поля команд предварительно заполнены типовыми командами (например, установка скорости двигателя 1000 об/мин, запуск двигателя, запуск двигателя в обратном направлении, остановка двигателя) для быстрого тестирования.
Для отправки пользовательской команды Modbus введите команду в любое поле команд и нажмите Send.
Примечания:
a. Предустановленные команды запуска двигателя, запуска в обратном направлении и остановки двигателя настроены для двигателя с 2 парами полюсов. При отправке этих предустановленных команд параметр количества пар полюсов привода будет установлен на 2. Если вы используете бесколлекторный двигатель с другим количеством пар полюсов, измените последнюю цифру команды в соответствии с количеством пар полюсов вашего двигателя перед отправкой.
b. При установке скорости двигателя через Modbus данное программное обеспечение требует, чтобы байты данных были в порядке от младшего к старшему (младший байт первым). Например, для установки скорости 2000 об/мин (0x07D0) введите байты данных как D0 07. Полная команда будет: 01 06 80 05 D0 07.
6. Панель журнала состояния
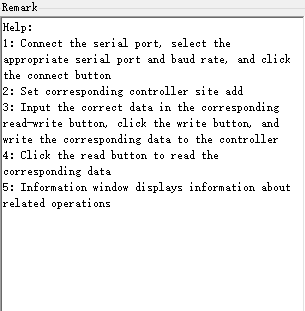
Данный раздел отображает информационные сообщения, отправленные команды Modbus, полученные ответы и другую информацию. По содержимому данного раздела можно определить,是否正常 ли связь и корректно ли записаны параметры.
Это краткое руководство по использованию программного обеспечения для настройки бесколлекторного привода. Данный документ будет обновляться по мере необходимости. Если у вас возникли вопросы, обращайтесь к нам. Мы всегда готовы помочь.