Выполните следующие шаги для подключения бесколлекторного драйвера к Arduino:
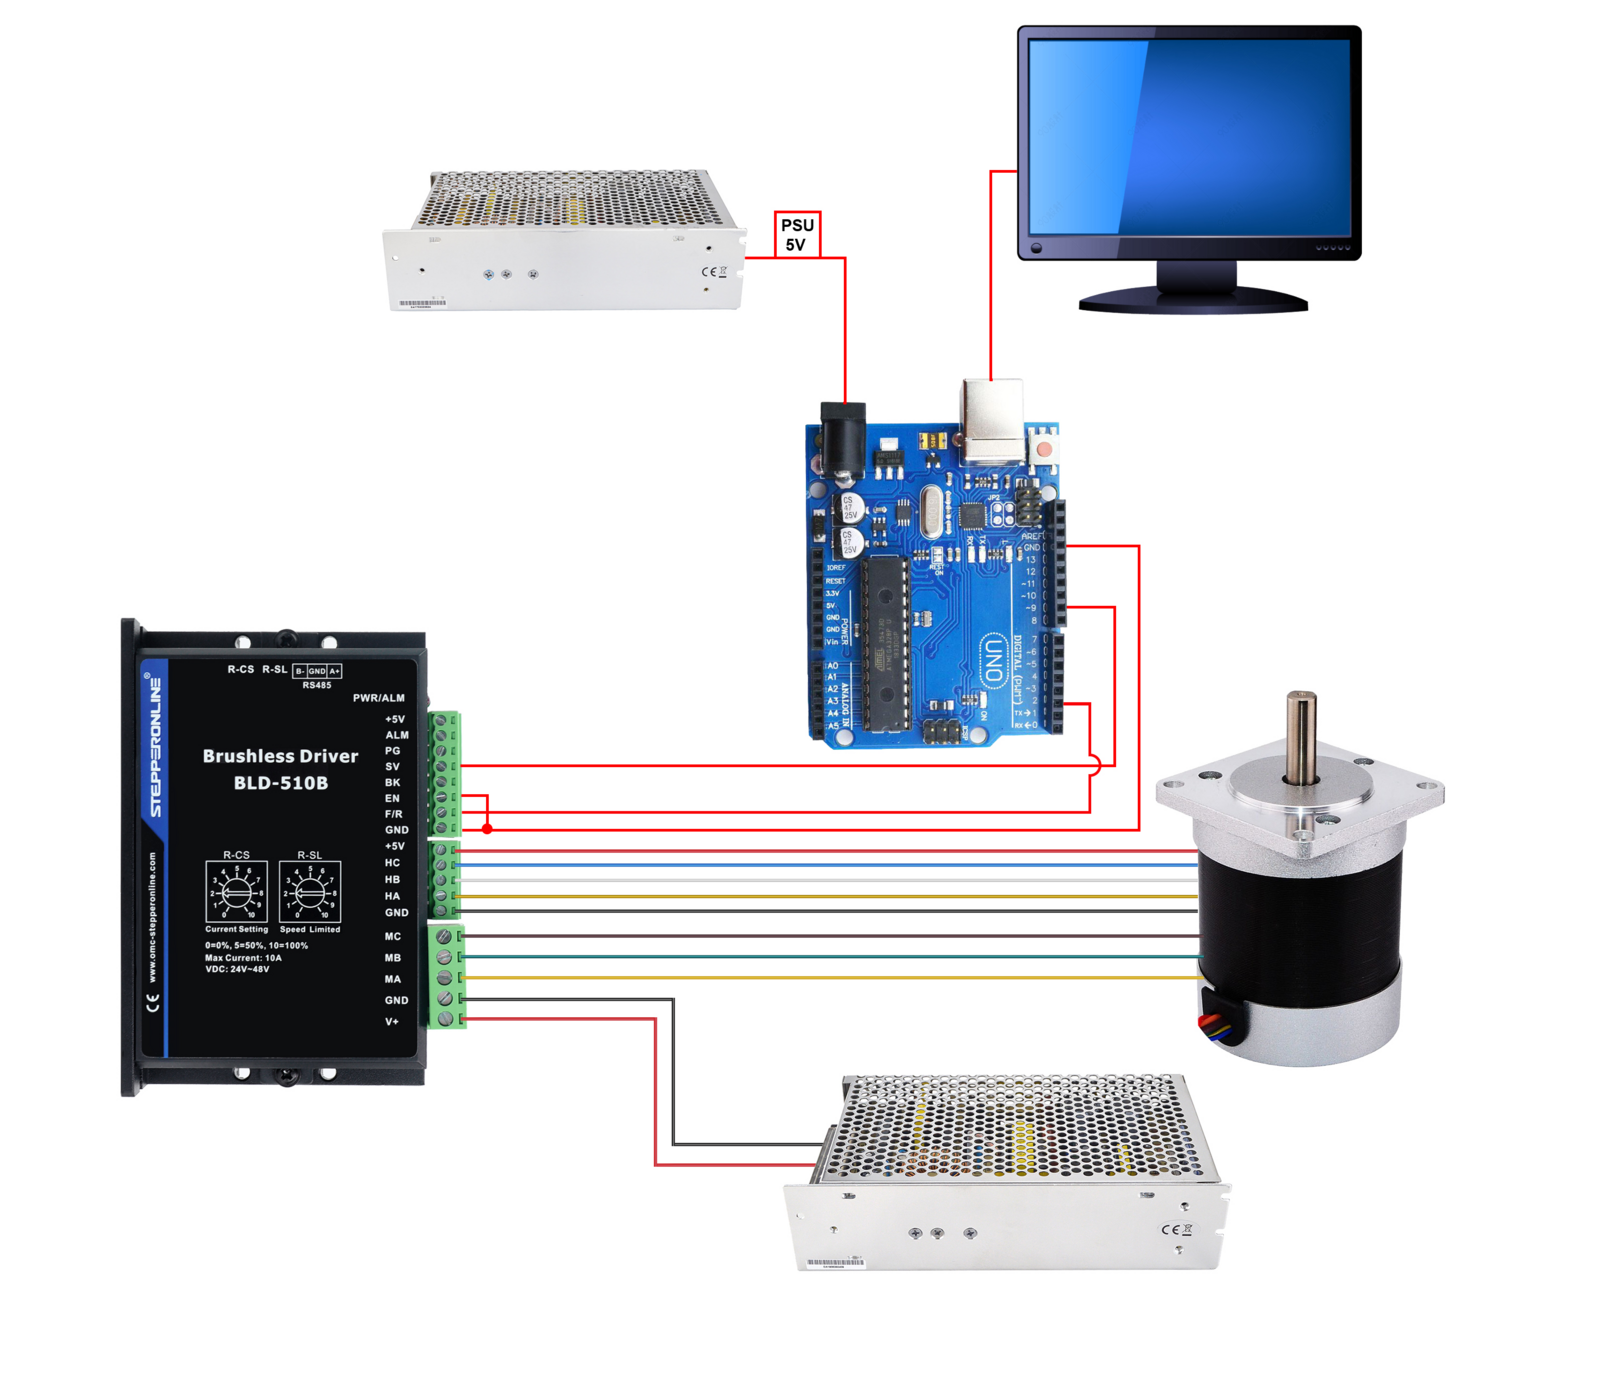
- Подключите выводы SV (вход управления скоростью/ШИМ) и F/R (прямое/обратное направление вращения) драйвера к цифровым выводам Arduino. Например, подключите SV к PIN9, а F/R к PIN2.
- Подключите вывод GND драйвера к любому выводу GND на плате Arduino.
- Подключите вывод EN (разрешение работы) драйвера к GND для активации драйвера.
- Загрузите скетч в Arduino. Подключите основное питание драйвера (в соответствии с его техническим описанием) и подайте питание на Arduino через USB или от источника 5 В.
На приведённой ниже схеме показаны основные подключения Arduino, бесколлекторного драйвера, источника питания и бесколлекторного двигателя.
Ниже приведён пример скетча для Arduino, в котором двигатель вращается в прямом направлении в течение 5 секунд, а затем в обратном направлении в течение 5 секунд. В данном скетче цифровой вывод используется для задания направления вращения двигателя, а ШИМ-сигнал управляет скоростью.
const int pwmPin = 9;
const int directionPin = 2;
const int speed = 255;

void setup() {
  pinMode(pwmPin, OUTPUT);
  pinMode(directionPin, OUTPUT);
}

void loop() {
  digitalWrite(directionPin, HIGH);
  analogWrite(pwmPin, speed);
  delay(5000);

  analogWrite(pwmPin, 0);
  delay(1000);

  digitalWrite(directionPin, LOW);
  analogWrite(pwmPin, speed);
  delay(5000);

  analogWrite(pwmPin, 0);
  delay(1000);
}
В данном скетче функция digitalWrite используется для задания направления вращения двигателя, а функция analogWrite — для управления скоростью. Значения HIGH и LOW подаются на вывод направления, определяя тем самым направление вращения. Коэффициент заполнения ШИМ-сигнала задаётся переменной speed, значение которой можно изменять для регулировки скорости двигателя.
При практическом применении убедитесь, что драйвер двигателя и плата Arduino совместимы, и соблюдайте все правила техники безопасности. Если драйвер двигателя требует других управляющих сигналов или имеет особые требования к подключению, внесите соответствующие изменения в скетч.