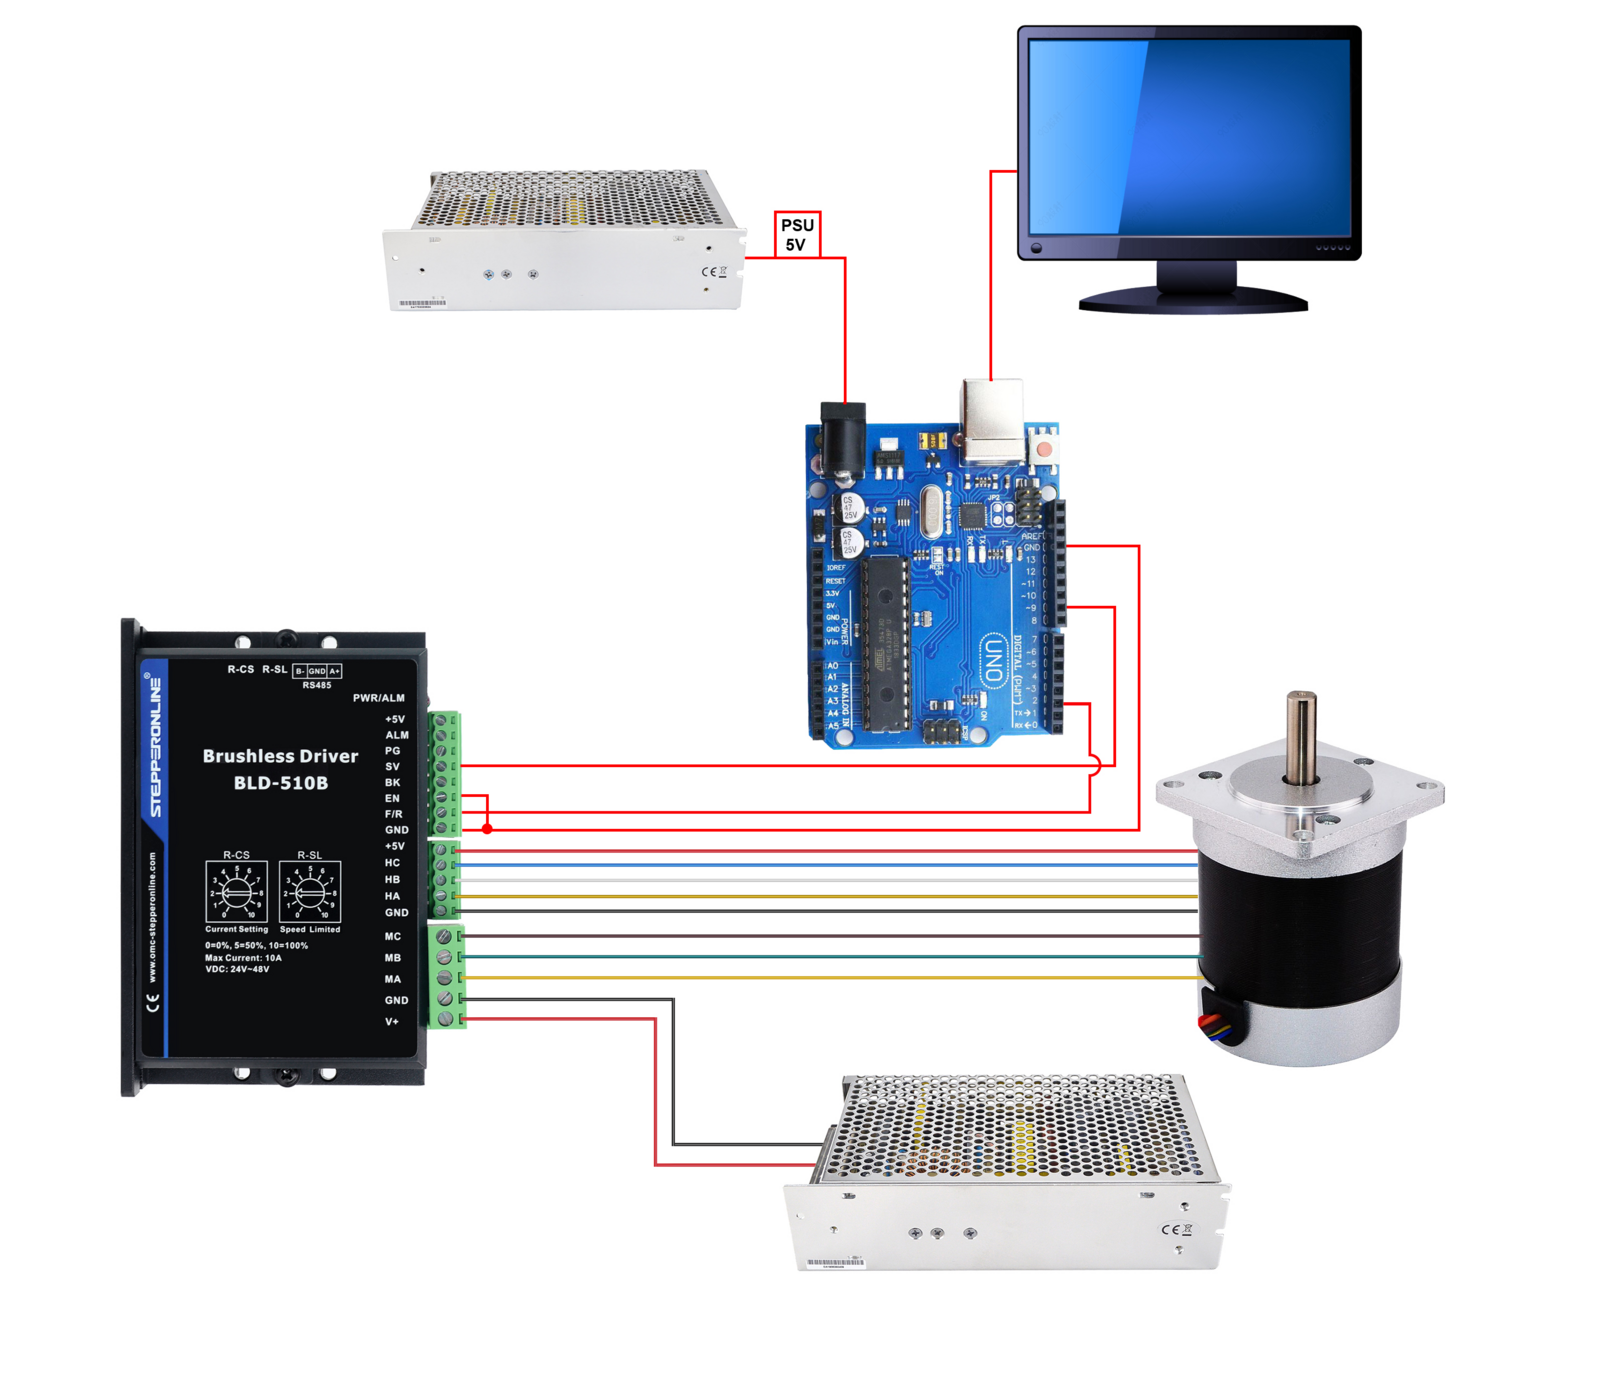
Veuillez suivre les étapes ci-dessous pour connecter un driver sans balais à un Arduino :
- Connectez les broches SV (entrée vitesse/PWM) et F/R (sens de rotation avant/arrière) du driver aux broches numériques de l'Arduino. Par exemple, connectez SV à la broche PIN9 et F/R à la broche PIN2.
- Connectez la broche GND du driver à une broche GND de l'Arduino.
- Connectez la broche EN (activation) du driver au GND pour activer le driver.
- Téléversez le programme sur l'Arduino. Connectez l'alimentation principale du driver (comme indiqué dans la fiche technique du driver) et alimentez l'Arduino via son alimentation 5V ou par USB.
Le schéma ci-dessous présente les connexions de base entre l'Arduino, le driver sans balais, l'alimentation et le moteur sans balais.
Voici un exemple de code Arduino qui fait tourner un moteur en marche avant pendant 5 secondes, puis en marche arrière pendant 5 secondes. Ce code utilise une broche numérique pour définir le sens de rotation du moteur, tandis qu'un signal PWM contrôle la vitesse.
const int pwmPin = 9;
const int directionPin = 2;
const int speed = 255;

void setup() {
  pinMode(pwmPin, OUTPUT);
  pinMode(directionPin, OUTPUT);
}

void loop() {
  digitalWrite(directionPin, HIGH);
  analogWrite(pwmPin, speed);
  delay(5000);

  analogWrite(pwmPin, 0);
  delay(1000);

  digitalWrite(directionPin, LOW);
  analogWrite(pwmPin, speed);
  delay(5000);

  analogWrite(pwmPin, 0);
  delay(1000);
}
Dans ce code, digitalWrite est utilisé pour définir le sens de rotation du moteur, et analogWrite est utilisé pour contrôler la vitesse du moteur. HIGH et LOW sont utilisés pour piloter la broche de direction, déterminant ainsi le sens de rotation. Le rapport cyclique du signal PWM est défini par la variable speed, qui peut être ajustée pour modifier la vitesse du moteur.
Pour les applications pratiques, assurez-vous que votre driver de moteur et votre carte Arduino sont compatibles et respectez toutes les consignes de sécurité. Si votre driver de moteur nécessite des signaux de commande différents ou présente des exigences de câblage particulières, veuillez adapter le code en conséquence.