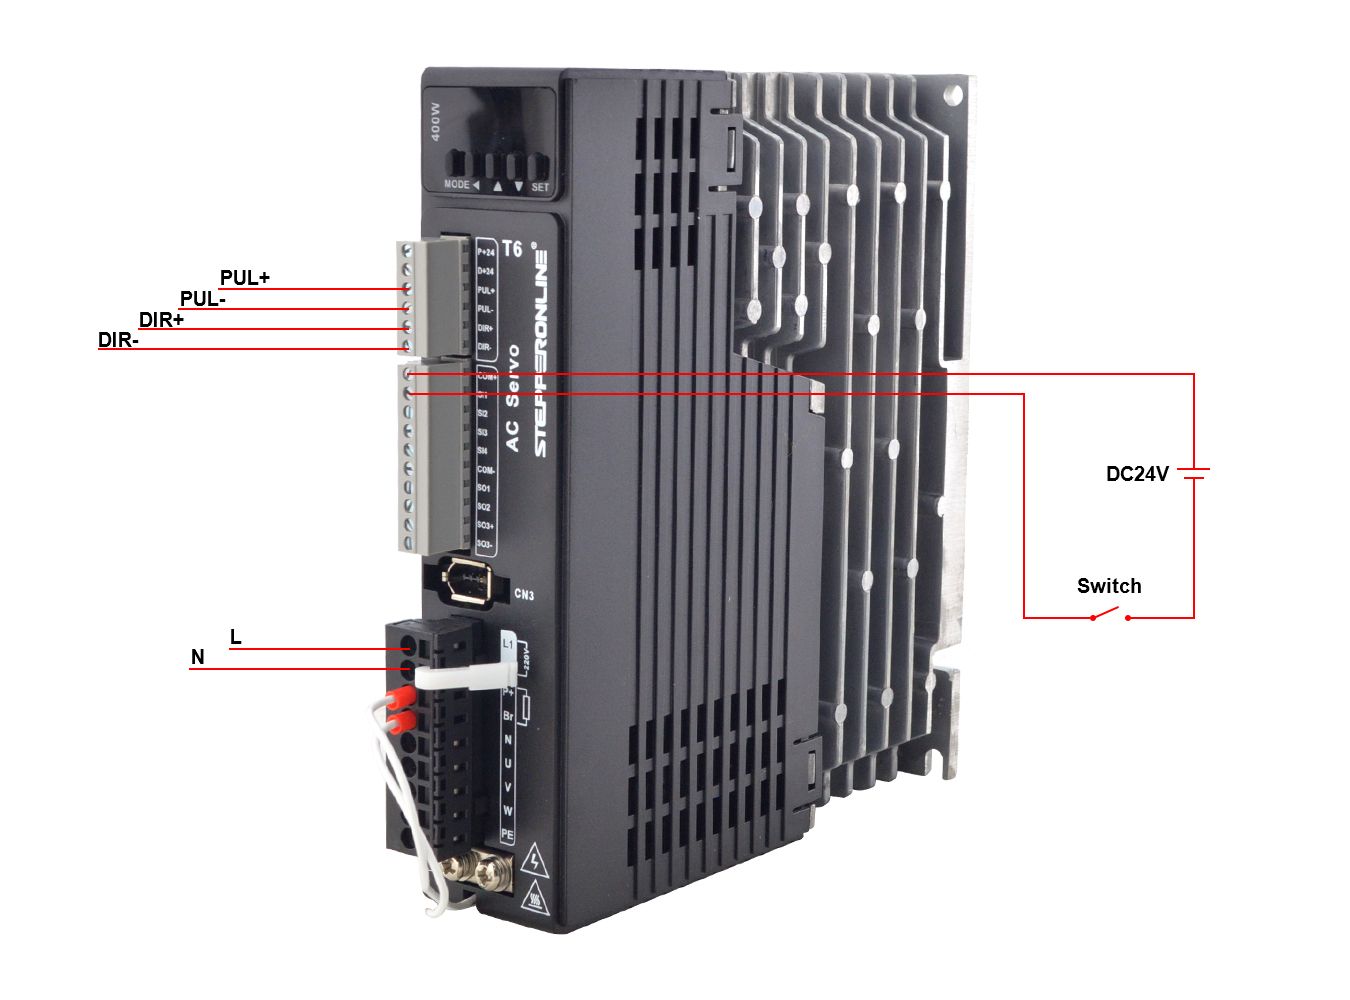
Cet article explique comment contrôler la position d'un servomoteur T6 à l'aide d'une entrée d'impulsion externe 5V en mode Impulsion + Direction.
Matériel requis
- Pilote de servo T6 et servomoteur
- Contrôleur externe (par ex. API ou contrôleur de mouvement)
- Alimentation à découpage DC 24V
- Interrupteur
Description de la fonction
En mode Impulsion + Direction, le pilote de servo T6 reçoit les commandes de position via des signaux d'impulsion 5V et la direction de rotation via des signaux de direction 5V par le biais du connecteur CN1 :
- Signal d'impulsion (PUL+/PUL-) : Connecter aux broches 3 et 4 du CN1. La fréquence des impulsions détermine la vitesse du moteur, et le nombre total d'impulsions détermine la distance parcourue (position).
- Signal de direction (DIR+/DIR-) : Connecter aux broches 5 et 6 du CN1. Le niveau logique de ce signal détermine si le moteur tourne dans le sens horaire ou antihoraire.
Étapes de mise en œuvre
Important : Toujours débrancher l'alimentation avant de câbler ou de modifier les connexions.
-
Configurer les paramètres sur le pilote T6 :
Paramètre Valeur Description Pr0.01 0 Mode de contrôle : contrôle de position Pr0.06 0 Réglage par défaut Pr0.07 3 Mode d'entrée d'impulsion : Impulsion + Direction Pr0.08 10000 Rapport d'engrenage électronique Pr4.00 3 Configuration du signal d'entrée -
Redémarrer le pilote — couper l'alimentation, puis la remettre sous tension — afin d'appliquer les nouveaux paramètres. Une fois les paramètres appliqués, couper à nouveau l'alimentation avant de procéder au câblage.
-
Câbler les signaux de commande :
- Connecter le signal d'impulsion 5V du contrôleur externe aux broches 3 (PUL+) et 4 (PUL-) du CN1.
- Connecter le signal de direction 5V du contrôleur externe aux broches 5 (DIR+) et 6 (DIR-) du CN1.
- Connecter l'alimentation DC 24V via un interrupteur à la borne SI1 (Activation du servo).
-
Mettre le système sous tension pour effectuer un test.
-
Activer le servo — avant de faire tourner le moteur, fermer l'interrupteur connecté à SI1 pour activer le servo.
-
Envoyer les signaux d'impulsion et de direction depuis le contrôleur externe pour commander la position et la direction de rotation du moteur.
Démonstration vidéo
La vidéo suivante montre le servomoteur T6 effectuant un contrôle de position via une entrée d'impulsion 5V :