Cet article explique comment contrôler la vitesse du moteur à l'aide du pilote de moteur pas à pas DM556RS via la communication Modbus RS485.
Matériel
- Pilote : DM556RS
- Moteur : 23HE30-2804S
Logiciel
Logiciel de débogage série (par exemple, Modbus Poll) ou un contrôleur externe doté d'une capacité de communication RS485.
Configuration
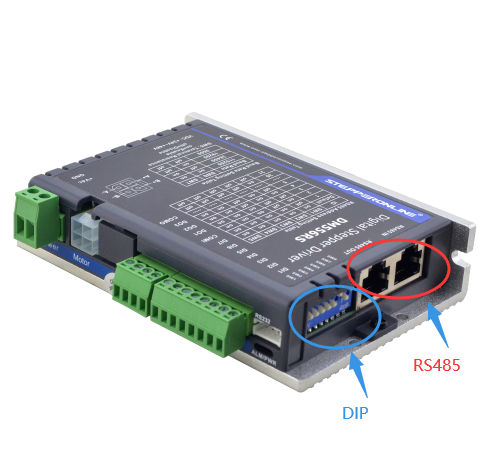
Définissez le débit en bauds, l'adresse de la station et la résistance de terminaison à l'aide des interrupteurs DIP sur le pilote, comme illustré ci-dessous.
1. Mode JOG
Le mode JOG permet au moteur de fonctionner à une vitesse définie dans une direction choisie. L'exemple suivant définit la vitesse JOG à 300 tr/min.
| Commande | Description |
|---|---|
01 06 18 01 40 01 2E AA |
JOG avant |
01 06 18 01 40 02 6E AB |
JOG arrière |
01 06 01 E1 01 2C D8 4D |
Définir la vitesse JOG (300 tr/min) |
01 06 01 E7 01 2C 38 4C |
Définir le temps d'accélération/décélération JOG |
Important : Lorsque le JOG est déclenché via RS485, le moteur fonctionne en continu uniquement si les commandes de déclenchement sont envoyées à des intervalles inférieurs à 50 ms. Si l'intervalle entre les commandes dépasse 50 ms, le moteur effectue un seul mouvement JOG puis s'arrête.
2. Contrôle de vitesse — Fonctionnement continu (PR0)
Le PR0 peut être configuré comme un jeu de paramètres en mode vitesse pour un fonctionnement continu du moteur. L'exemple suivant définit la vitesse PR0 à 300 tr/min et démarre le moteur.
| Commande | Description |
|---|---|
01 06 62 00 00 02 17 B3 |
Définir PR0 en mode vitesse |
01 06 62 03 01 2C 66 3F |
Définir la vitesse PR0 (300 tr/min) |
01 06 60 02 00 10 37 C6 |
Déclencher l'opération PR0 (démarrage) |
01 06 60 02 00 40 37 FA |
Arrêt d'urgence |
Remarque : Vous pouvez modifier la vitesse de fonctionnement du moteur pendant qu'il est en marche. Après avoir modifié la valeur de vitesse, renvoyez la commande de déclenchement PR0 (
01 06 60 02 00 10 37 C6) pour appliquer la nouvelle vitesse.