Questo articolo spiega come controllare la velocità del motore utilizzando il driver stepper DM556RS tramite comunicazione Modbus RS485.
Hardware
- Driver: DM556RS
- Motore: 23HE30-2804S
Software
Software di debug seriale (ad es. Modbus Poll) o un controller esterno con capacità di comunicazione RS485.
Configurazione
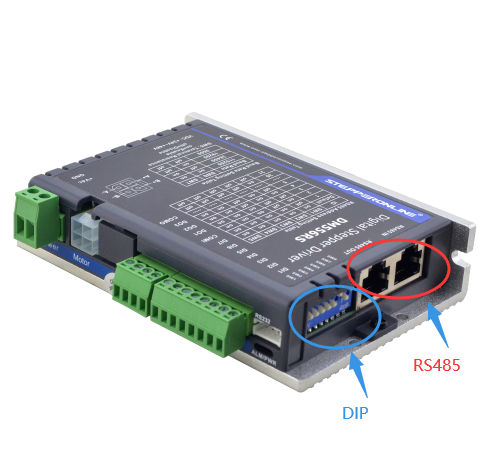
Impostare il baud rate, l'indirizzo della stazione e la resistenza di terminazione utilizzando i DIP switch sul driver, come mostrato di seguito.
1. Modalità JOG
La modalità JOG consente al motore di funzionare a una velocità impostata in una direzione scelta. L'esempio seguente imposta la velocità JOG a 300 RPM.
| Comando | Descrizione |
|---|---|
01 06 18 01 40 01 2E AA |
JOG in avanti |
01 06 18 01 40 02 6E AB |
JOG inverso |
01 06 01 E1 01 2C D8 4D |
Imposta velocità JOG (300 RPM) |
01 06 01 E7 01 2C 38 4C |
Imposta tempo di accelerazione/decelerazione JOG |
Importante: Quando il JOG viene attivato tramite RS485, il motore funziona in modo continuo solo se i comandi di attivazione vengono inviati a intervalli inferiori a 50 ms. Se l'intervallo tra i comandi supera i 50 ms, il motore esegue un singolo movimento JOG e poi si ferma.
2. Controllo della velocità — Funzionamento continuo (PR0)
PR0 può essere configurato come set di parametri in modalità velocità per il funzionamento continuo del motore. L'esempio seguente imposta la velocità PR0 a 300 RPM e avvia il motore.
| Comando | Descrizione |
|---|---|
01 06 62 00 00 02 17 B3 |
Imposta PR0 in modalità velocità |
01 06 62 03 01 2C 66 3F |
Imposta velocità PR0 (300 RPM) |
01 06 60 02 00 10 37 C6 |
Attiva funzionamento PR0 (avvio) |
01 06 60 02 00 40 37 FA |
Arresto di emergenza |
Nota: È possibile modificare la velocità di funzionamento del motore mentre è in funzione. Dopo aver modificato il valore della velocità, reinviare il comando di attivazione PR0 (
01 06 60 02 00 10 37 C6) per applicare la nuova velocità.