Preparativi
-
Un sistema servo DSY collegato (motore + driver).
-
Software di tuning per servo DSY. Link per il download: https://drive.google.com/file/d/1_ta81P9fRqi5ej7bO73Gro6v6OlbH41W/view?usp=drive_link
-
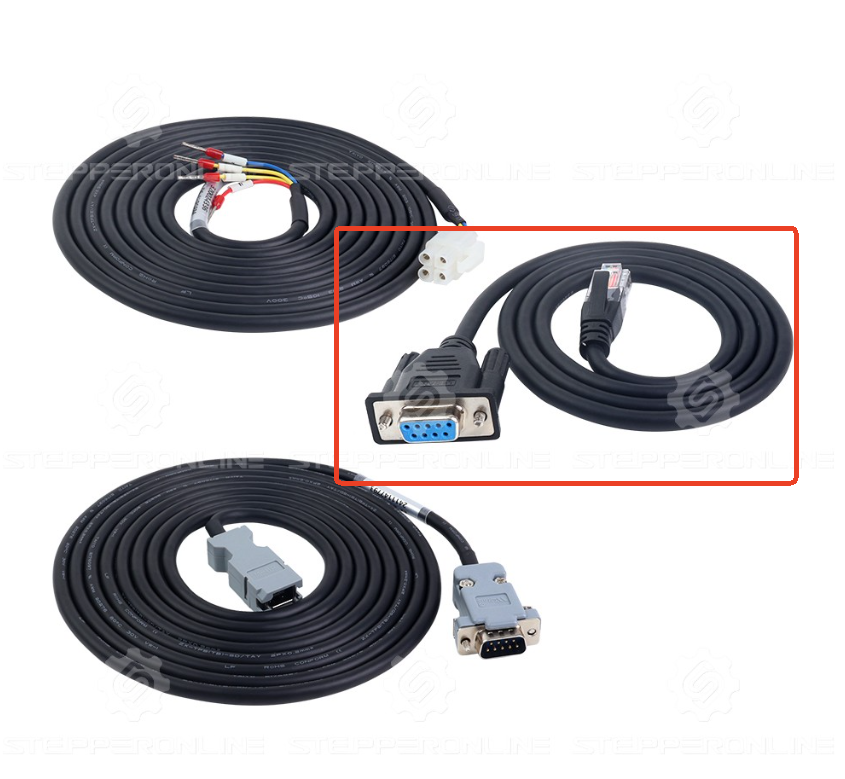
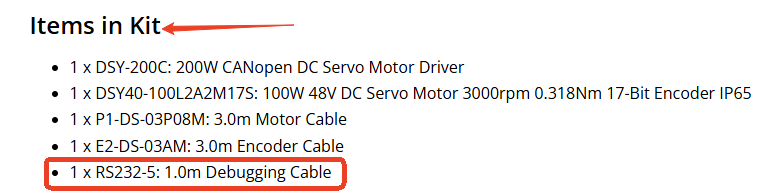
Cavo di comunicazione (RS232-5) – Incluso nel kit del servomotore.
-
Un PC con Windows 10. Il software di tuning per servo DSY di STEPPERONLINE è stato sviluppato e testato su Windows 10. L'utilizzo di altre versioni di Windows potrebbe causare problemi di compatibilità (ad esempio, testo illeggibile) o compromettere la funzionalità del software.
-
Alimentatore 48 V CC: il driver DSY supporta un ingresso da 24 a 70 V CC, ma si consiglia 48 V per prestazioni ottimali. Altre tensioni potrebbero ridurre le prestazioni del motore (ad esempio, velocità/coppia inferiori).
Procedura di collegamento
1. Collegare il motore e il driver
- Utilizzare il cavo di prolunga per l'alimentazione del motore e il cavo di prolunga per l'encoder per collegare il motore al driver. Se è stato acquistato un motore con freno, collegare anche il cavo di prolunga del freno.
2. Collegare il cavo di comunicazione RS232-5
- Inserire l'estremità RJ45 del cavo RS232-5 nella porta CN3 del driver.
⚠️ Attenzione: Non inserire questo cavo in CN1 o CN2, poiché ciò potrebbe causare un errore di comunicazione o danneggiare la porta.
- Collegare l'estremità DB9 del cavo direttamente al PC. In alternativa, è possibile utilizzare un adattatore da USB a RS232: https://www.omc-stepperonline.com/usb-2-0-to-serial-rs232-adapter-with-1m-cable-converter-c006.
3. Accensione
Accendere l'alimentatore a 48 V CC.
4. Installazione del software
- Dopo aver estratto il file ZIP scaricato, individuare il programma di installazione.
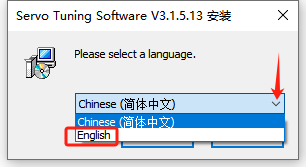
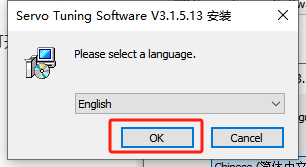
- Fare doppio clic sul programma di installazione. Nella finestra a comparsa, selezionare l'inglese come lingua di installazione e fare clic su "OK".
- Dopo l'installazione, aprire la cartella del software, individuare l'icona del programma principale e fare doppio clic per avviarlo.

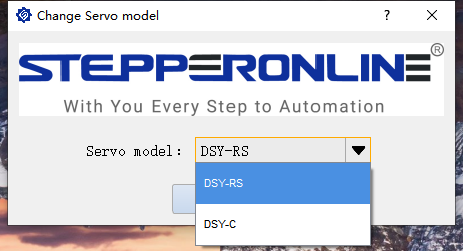
- Scegliere la serie di prodotti corretta per il proprio dispositivo e fare clic su "OK".
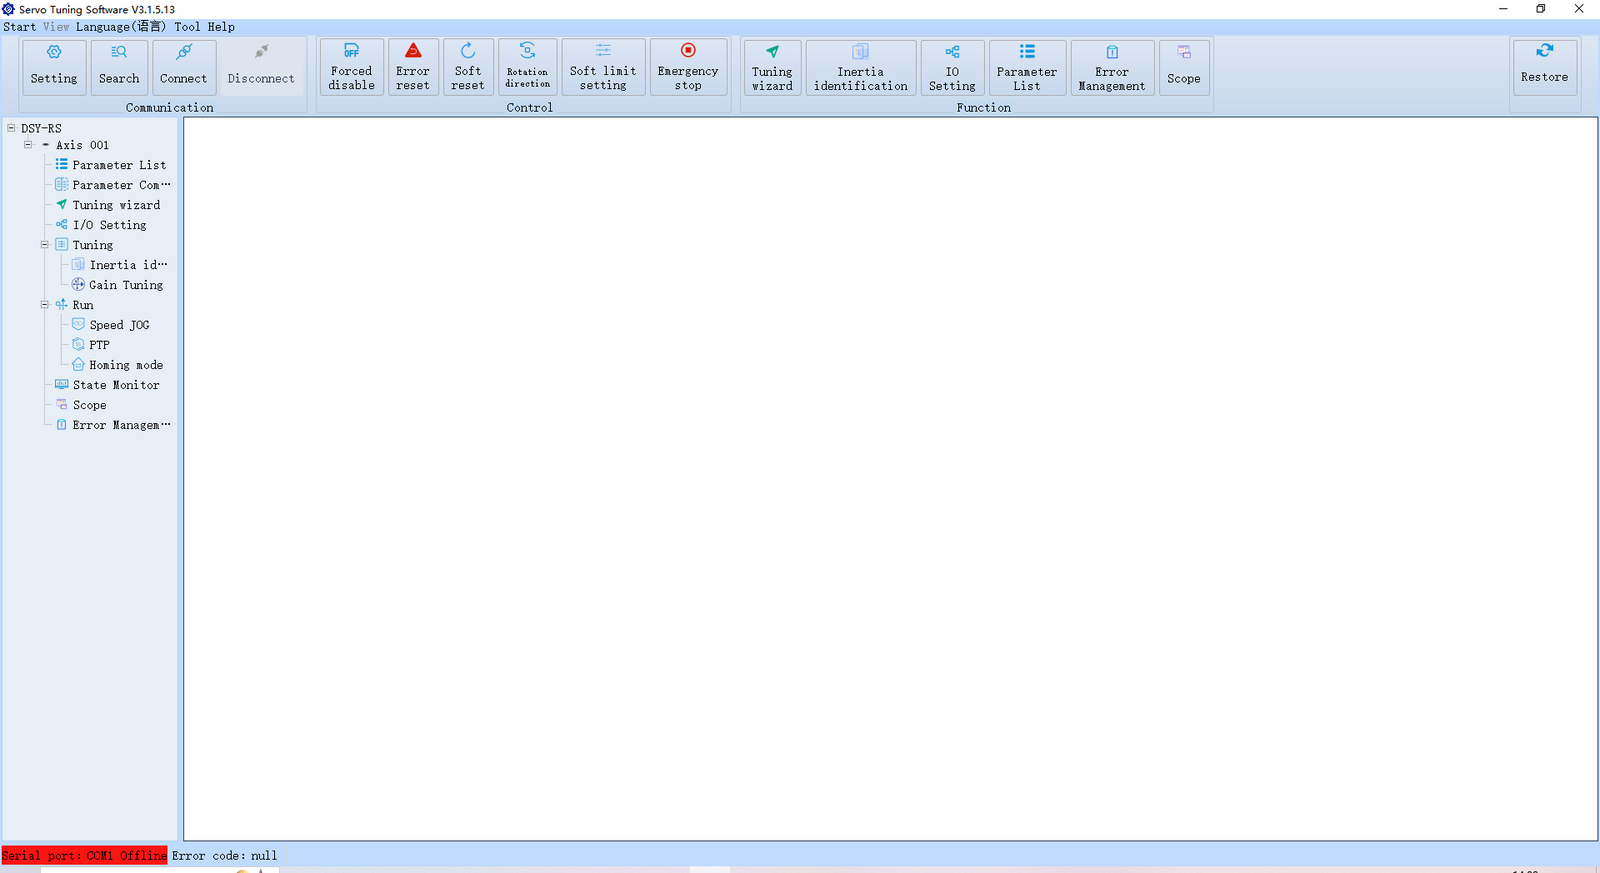
L'interfaccia iniziale è mostrata di seguito:
5. Connessione al software
Alla prima connessione, aprire la finestra Impostazioni e selezionare la porta COM corretta (la velocità di trasmissione predefinita è 115200).
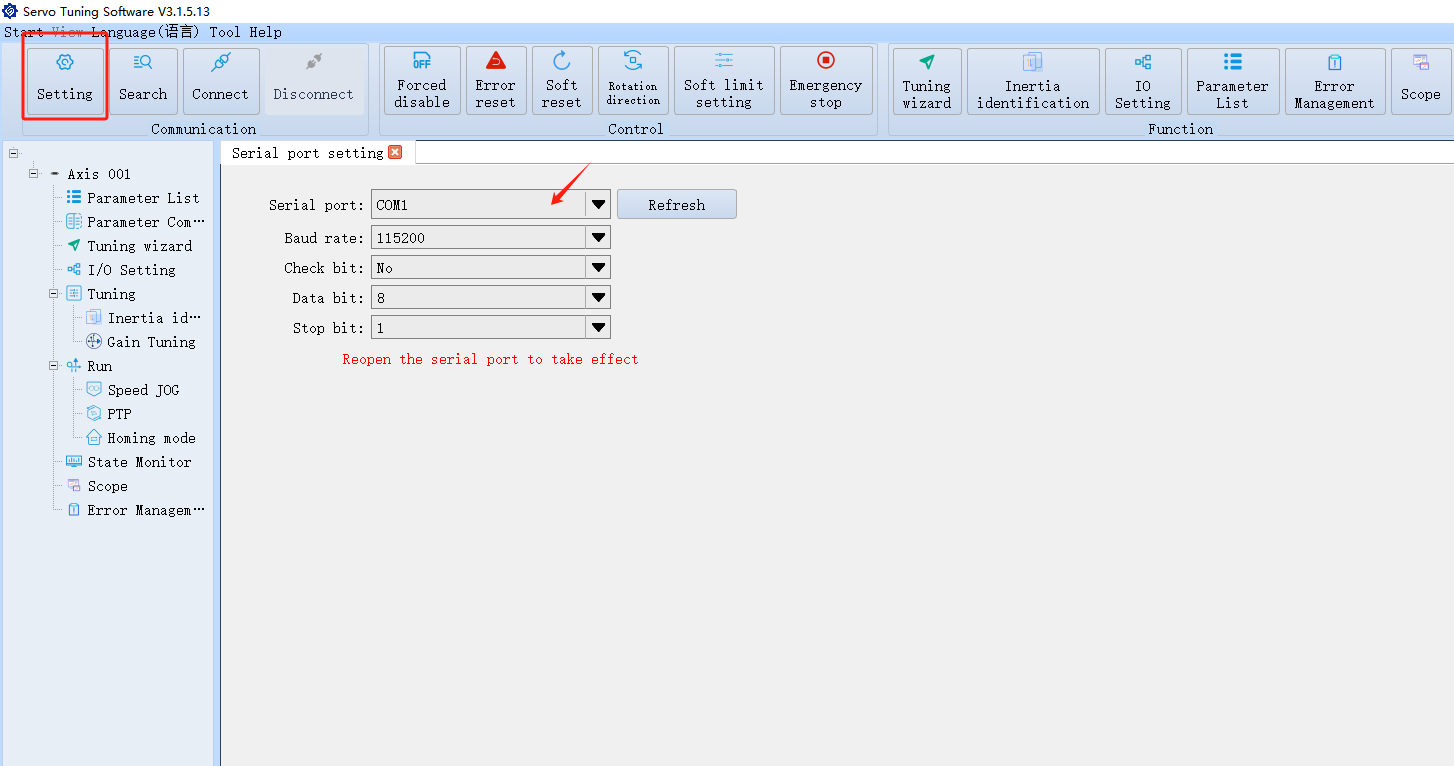
Dopo aver configurato le impostazioni, fare clic su "Connect". Una volta connessi correttamente, l'interfaccia apparirà come mostrato di seguito.
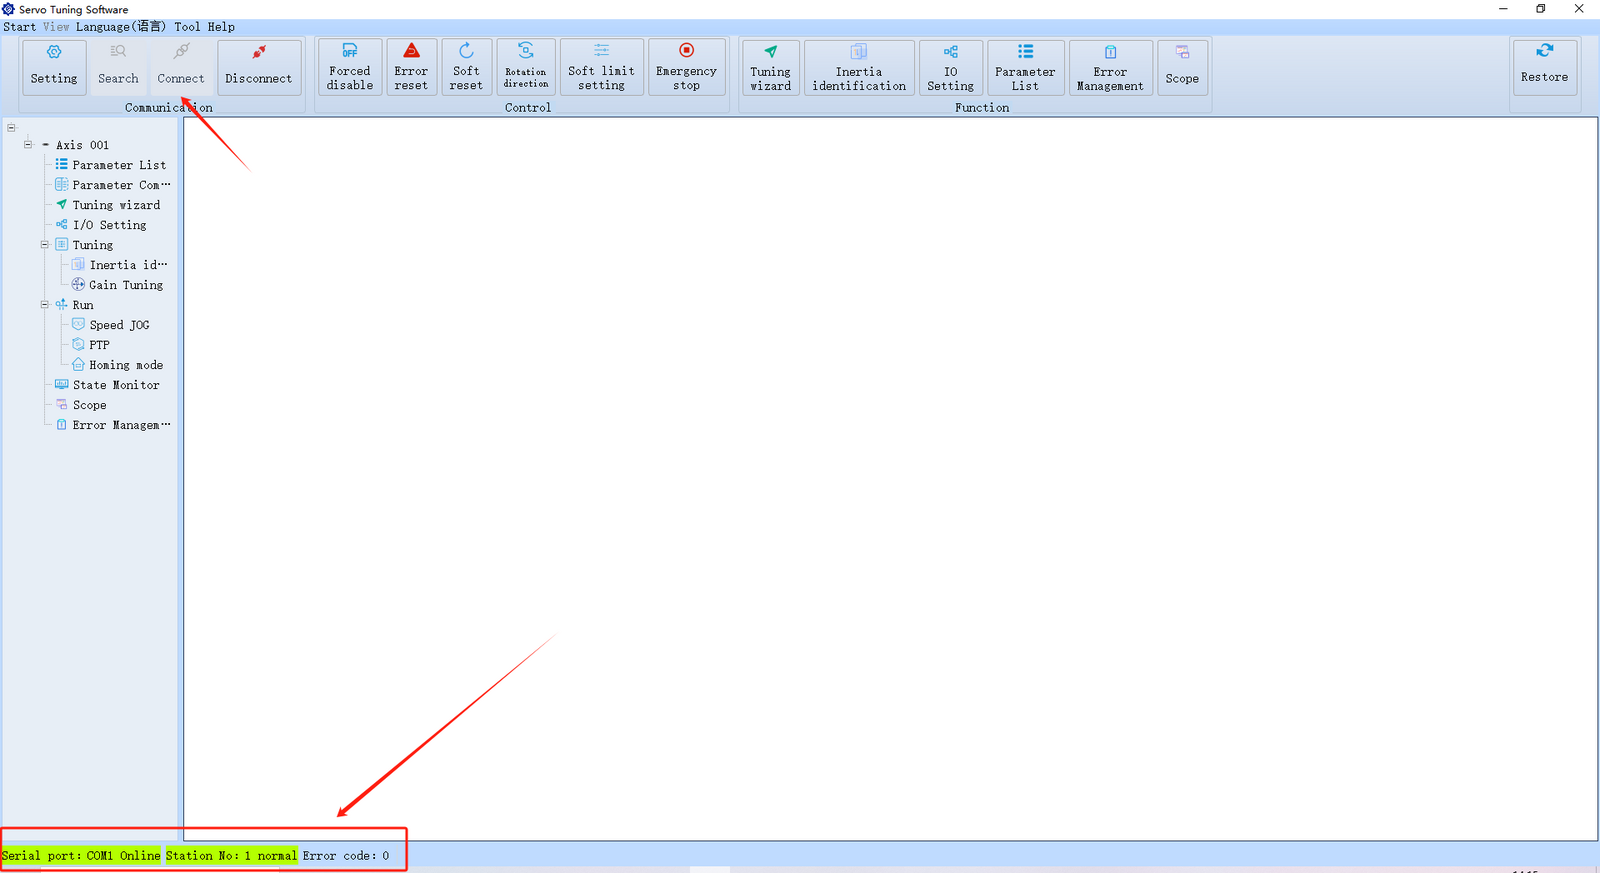
Suggerimento: Se si verifica un "CRC Check Error" e la connessione non riesce, verificare le impostazioni della porta seriale e i collegamenti dei cavi. Provare a reinserire il cavo di comunicazione RS232-5 e a riavviare il drive prima di tentare di riconnettersi.
Impostazioni della lingua
Se l'interfaccia appare in cinese all'apertura del software, fare clic sul pulsante mostrato di seguito per cambiare la lingua:
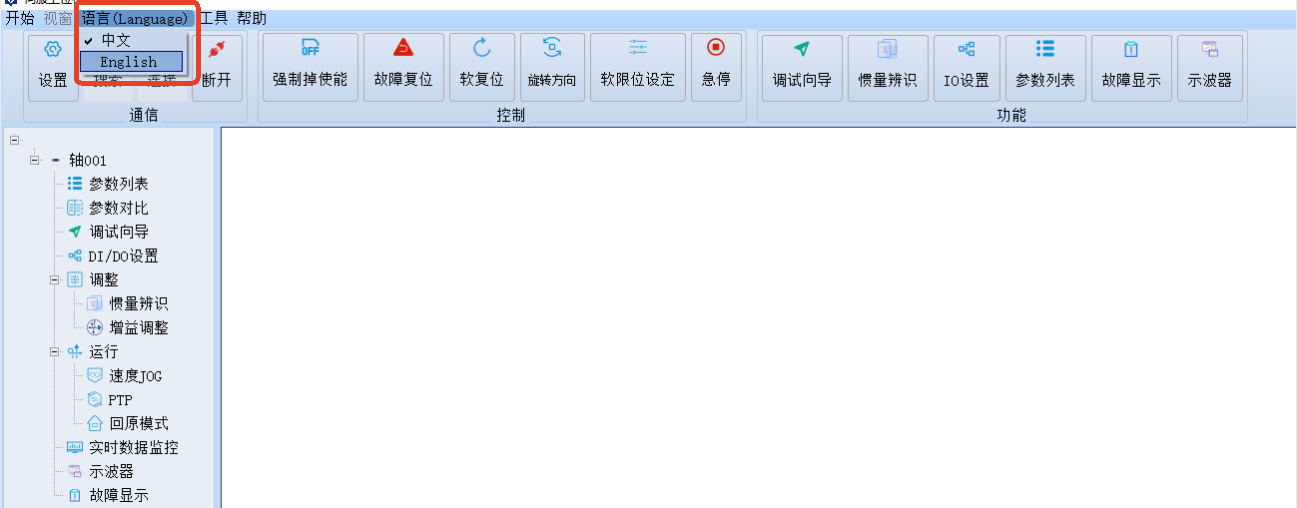
Dopo il cambio, si consiglia di riavviare il software.
Panoramica delle funzioni del software
Il software è organizzato in quattro sezioni principali:
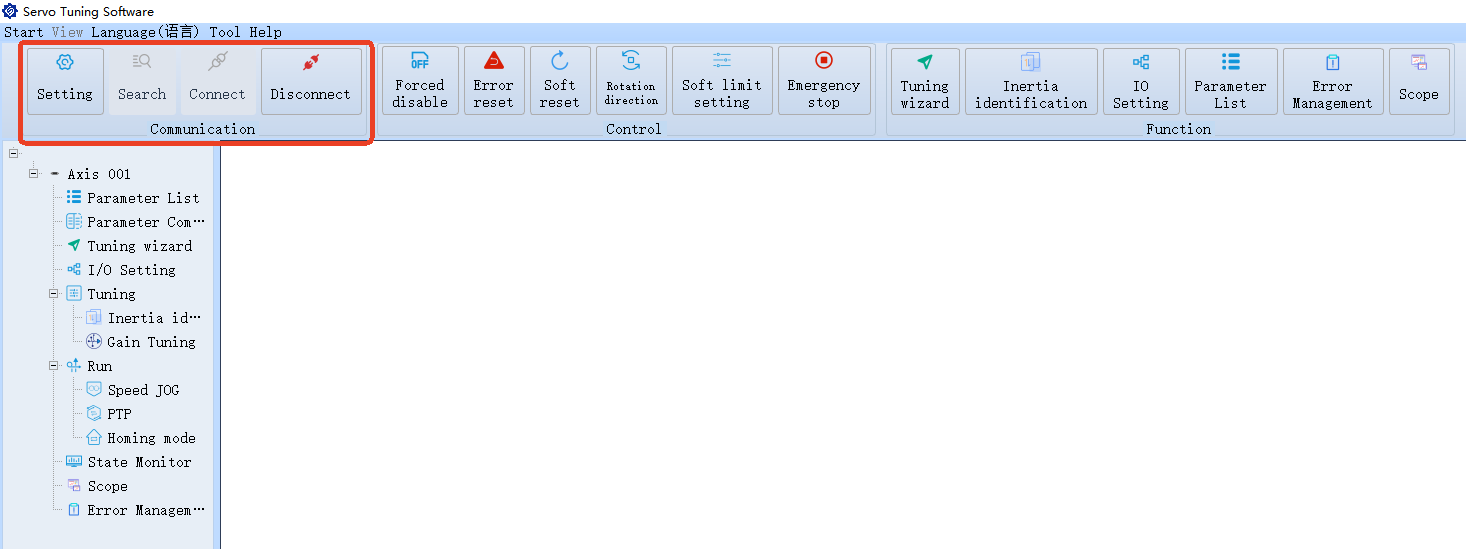
1. Comunicazione
Utilizzata per configurare le impostazioni di connessione. Queste impostazioni non possono essere modificate mentre il software sta comunicando attivamente con il drive.
2. Controllo
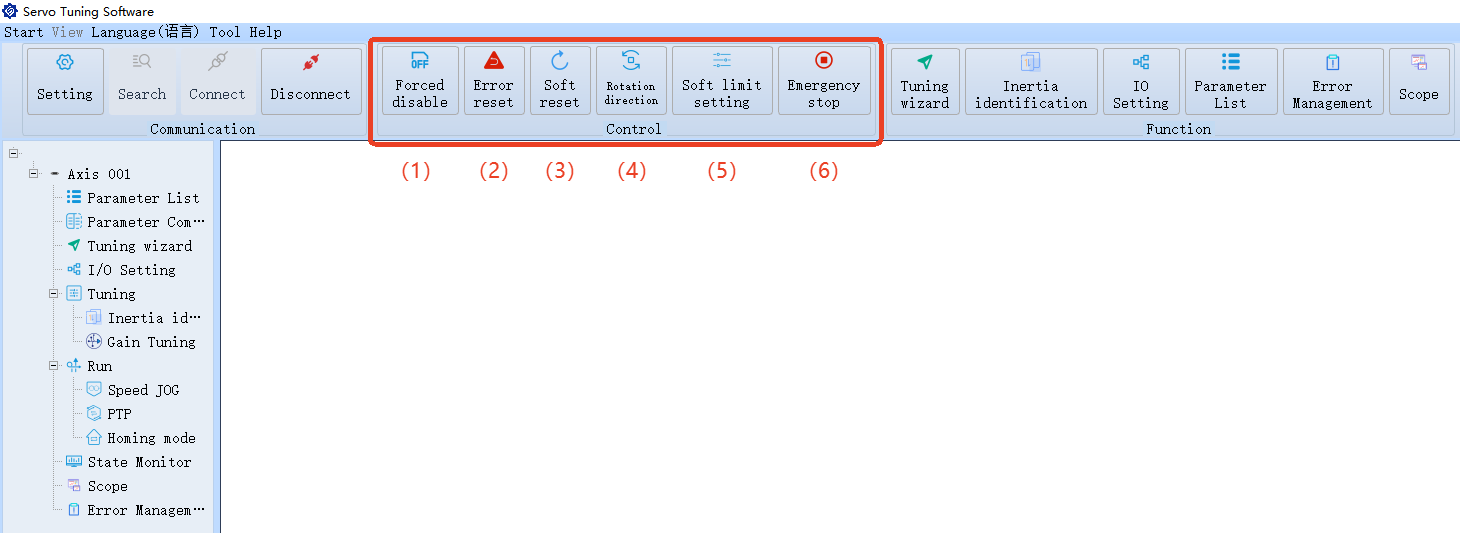
Funzioni di controllo comuni:
2.1. Disabilitazione forzata del motore: Disabilita forzatamente il servomotore.
2.2. Reset allarme: Quando il servomotore attiva un allarme, identificare e risolvere il problema utilizzando la guida alla risoluzione dei problemi, quindi fare clic su "Alarm Reset" per cancellare il guasto senza riavviare il drive.
Nota: Questo si applica solo ai guasti generali che non richiedono un ciclo di alimentazione. Alcuni guasti specifici potrebbero comunque richiedere un riavvio per il reset.
2.3. Reinizializzazione del sistema: Reinizializza il sistema tramite software senza interrompere l'alimentazione.
2.4. Cambio direzione di rotazione del motore: Consente di modificare la direzione di rotazione predefinita del motore.
Nota: Questa impostazione non può essere modificata mentre il motore è in funzione.
2.5. Impostazioni dei limiti: Vincoli definiti via software che limitano il campo operativo del sistema, aiutando a prevenire il superamento dei limiti di sicurezza o funzionali. Richiede che i corrispondenti interruttori di limite positivo/negativo siano configurati tramite le porte DI.
2.6. Arresto di emergenza: Arresta immediatamente il motore in caso di emergenza.
3. Funzioni
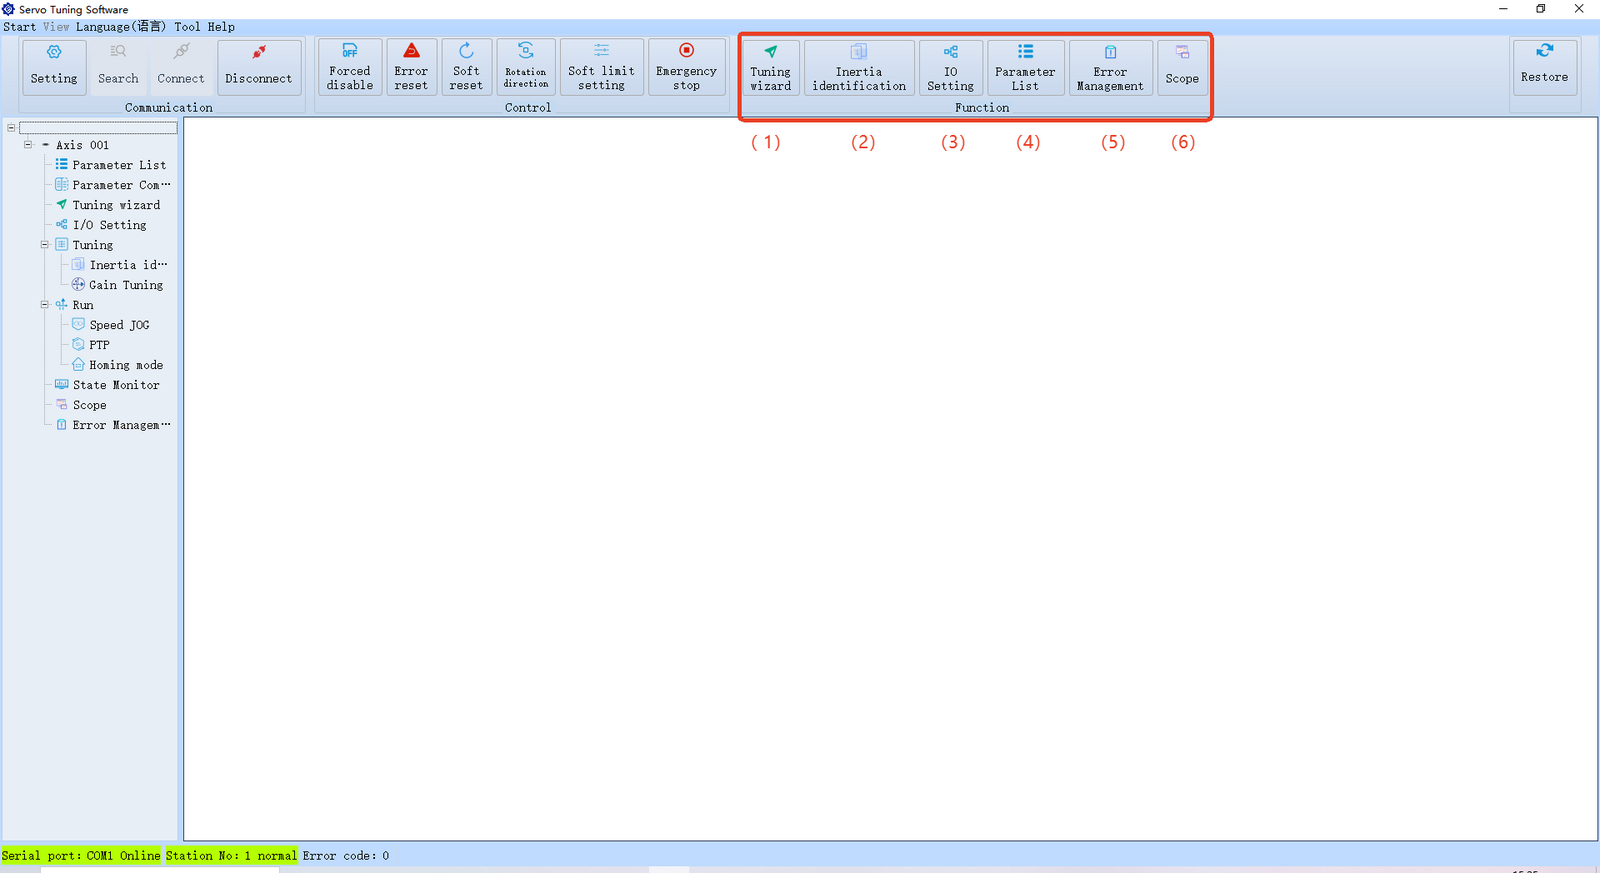
3.1. Guida al tuning dei parametri di base
3.2. Identificazione manuale dell'inerzia del carico Identifica manualmente l'inerzia del carico attuale del motore.
3.3. Configurazione interfacce DI/DO Definisce le funzioni e lo stato di abilitazione per le porte DI/DO.
3.4. Impostazioni parametri del drive Configura e visualizza tutti i parametri del driver.
3.5. Cronologia allarmi e risoluzione problemi Controlla gli allarmi passati e le soluzioni consigliate.
3.6. Osservazione delle forme d'onda Visualizza le forme d'onda dei segnali per la diagnostica dei segnali e del comportamento del motore.
4. Debug di base
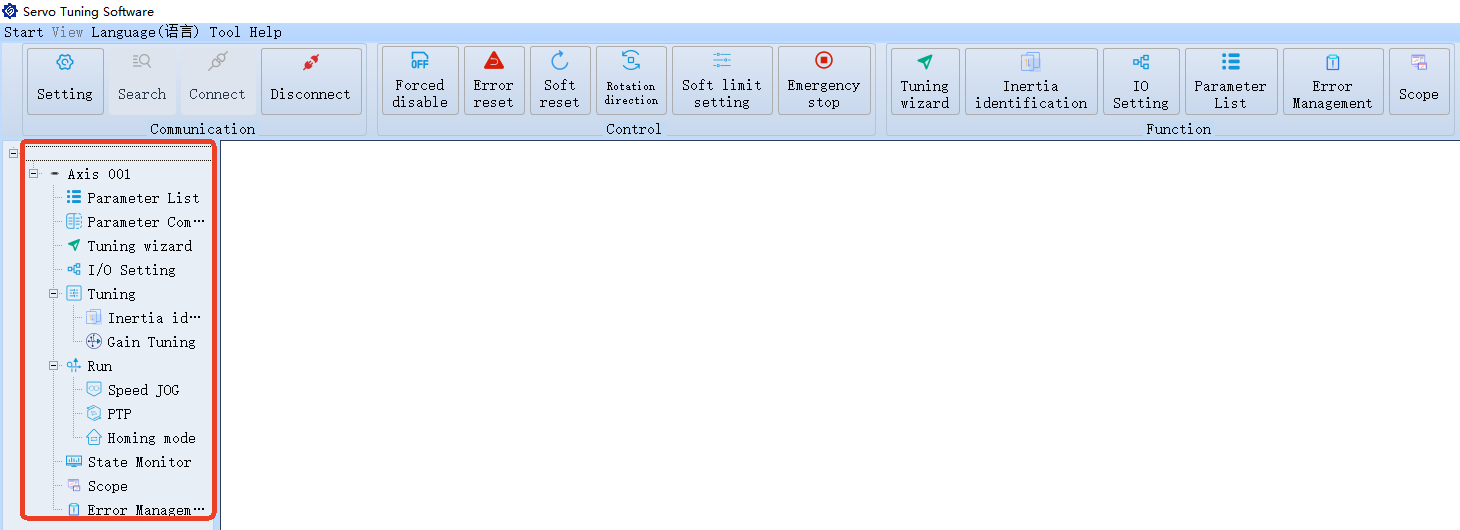
Quest'area consente di eseguire attività comuni come:
- Modifica/lettura dei parametri
- Esecuzione di test del motore
- Monitoraggio dei dati in tempo reale
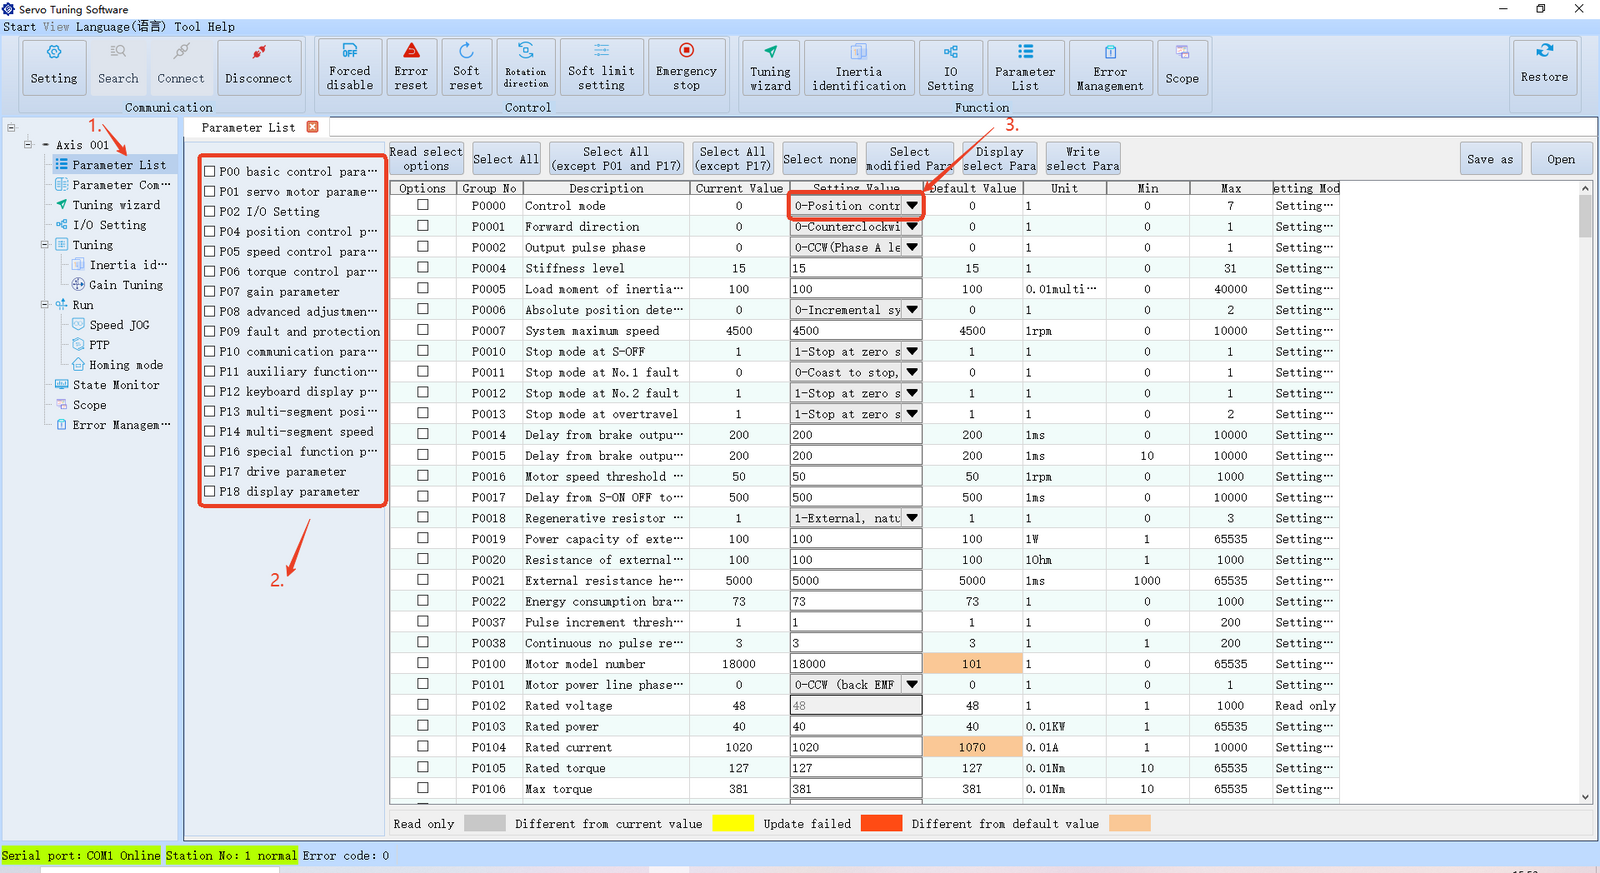
Procedura di modifica dei parametri
-
Aprire l'elenco dei parametri.
-
Il driver contiene un totale di 18 gruppi di parametri (come mostrato sul lato destro; per impostazione predefinita, viene visualizzato il gruppo P00). Fare clic sul nome di un gruppo per visualizzare tutti i parametri di quel gruppo.
Nota: Alcuni parametri, come P18, sono di sola lettura e non possono essere modificati.
- Ad esempio, per modificare P0000, aprire la vista dettagliata e cambiare il valore nella colonna "Set Value".
Utilizzare il menu a tendina per cambiare il valore a 1.
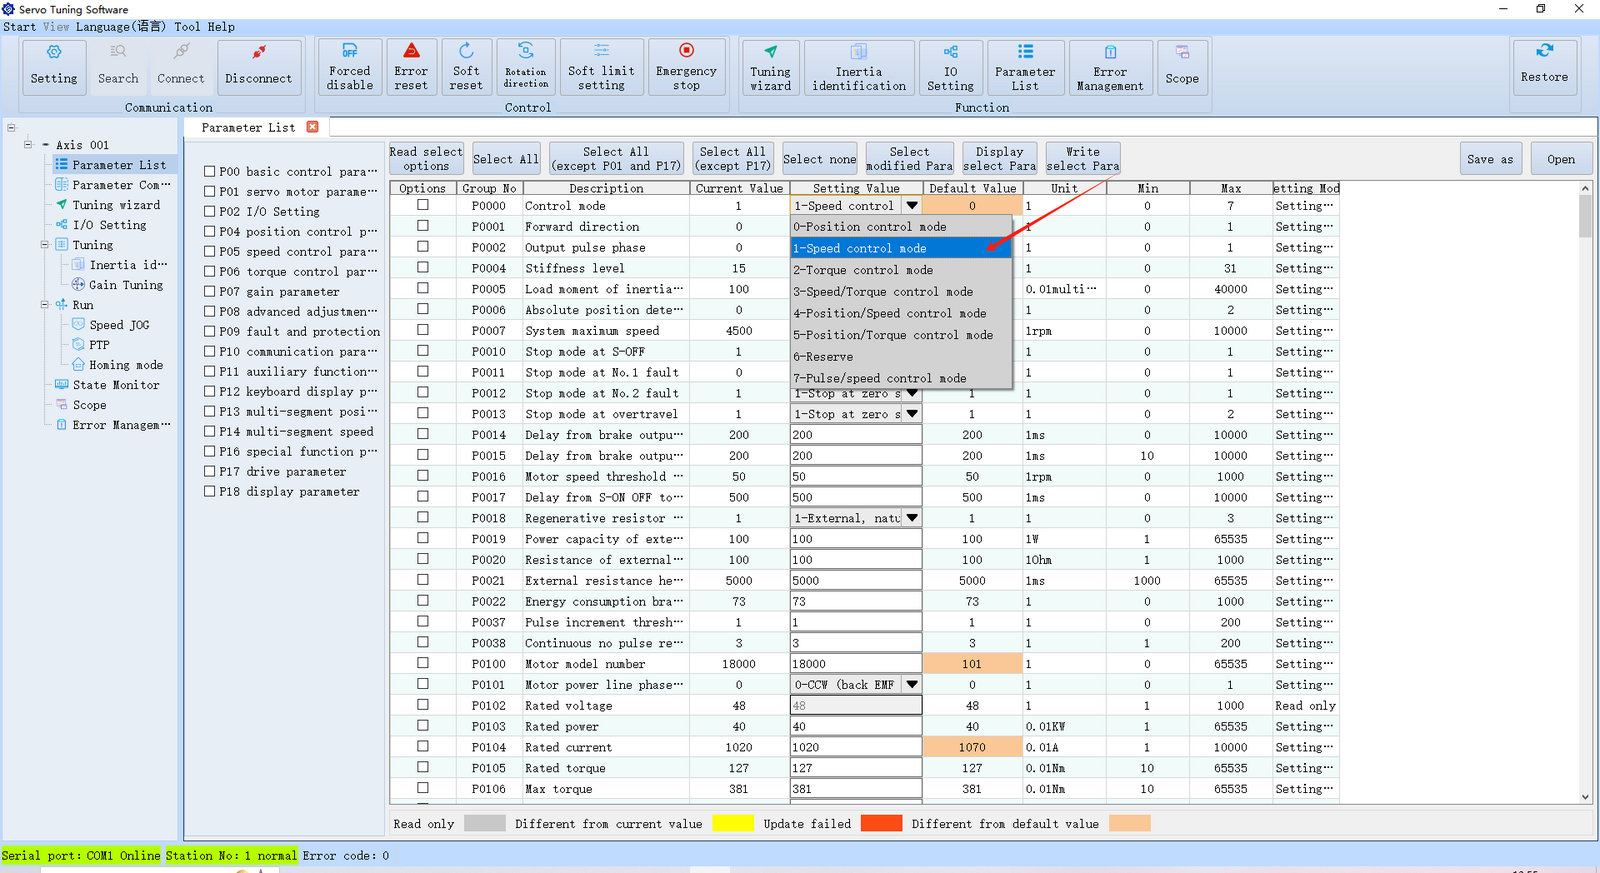
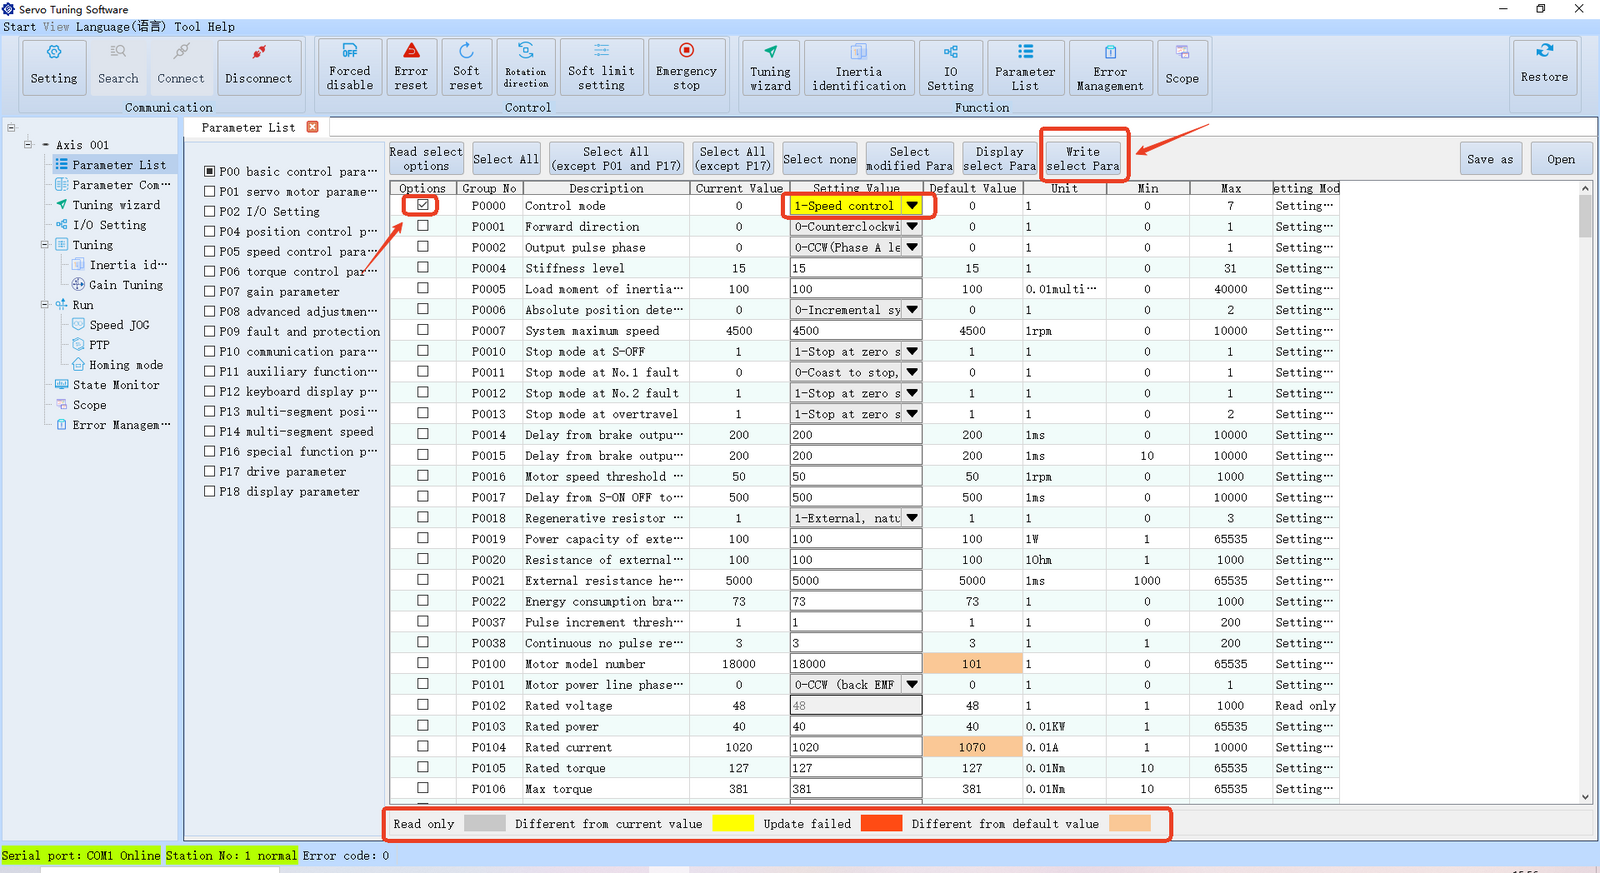
Una volta selezionato:
- Il campo del valore diventa giallo, indicando che è stato modificato (vengono utilizzati colori diversi per distinguere visivamente gli stati dei parametri—vedere la guida dei colori in fondo allo schermo).
- Selezionare la casella all'inizio della riga, quindi fare clic su "Write Select Para" (Scrivi parametri selezionati) per applicare le modifiche al drive.
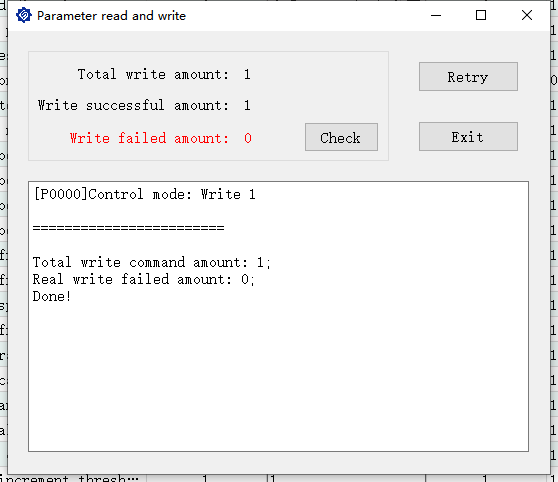
Confronto parametri
La funzione Confronto parametri consente di visualizzare e confrontare tutti i valori predefiniti dei parametri con i valori attuali, come mostrato di seguito:
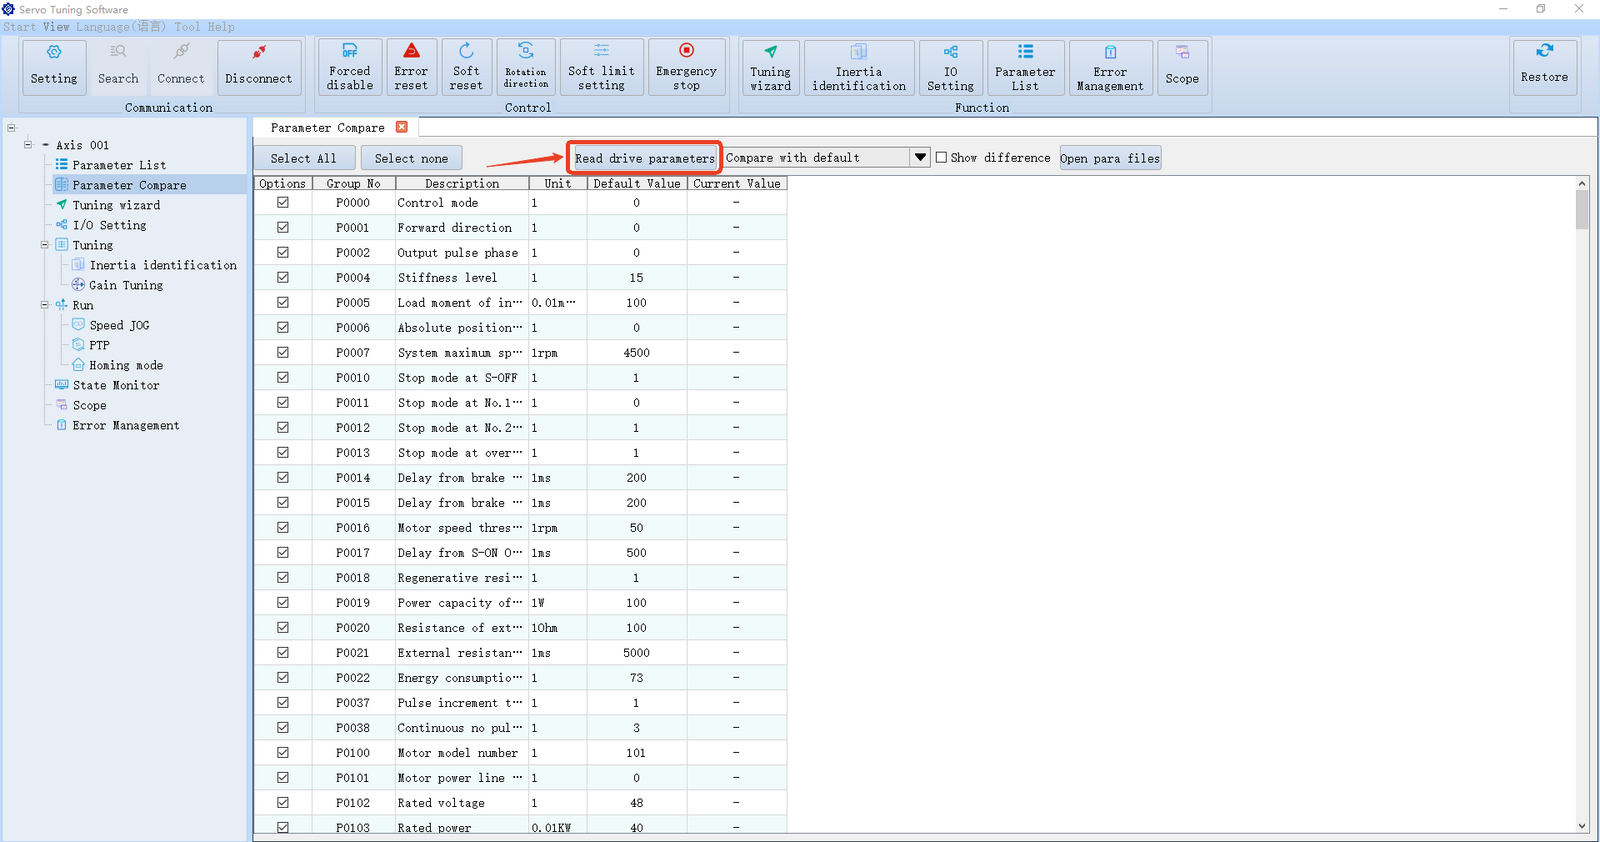
Quando si apre l'elenco, vengono prima visualizzati i valori predefiniti di tutti i parametri. Fare clic su "Read Drive Parameters" e l'ultima colonna visualizzerà i valori attuali di tutti i parametri. Qualsiasi valore diverso da quello predefinito sarà mostrato in arancione.
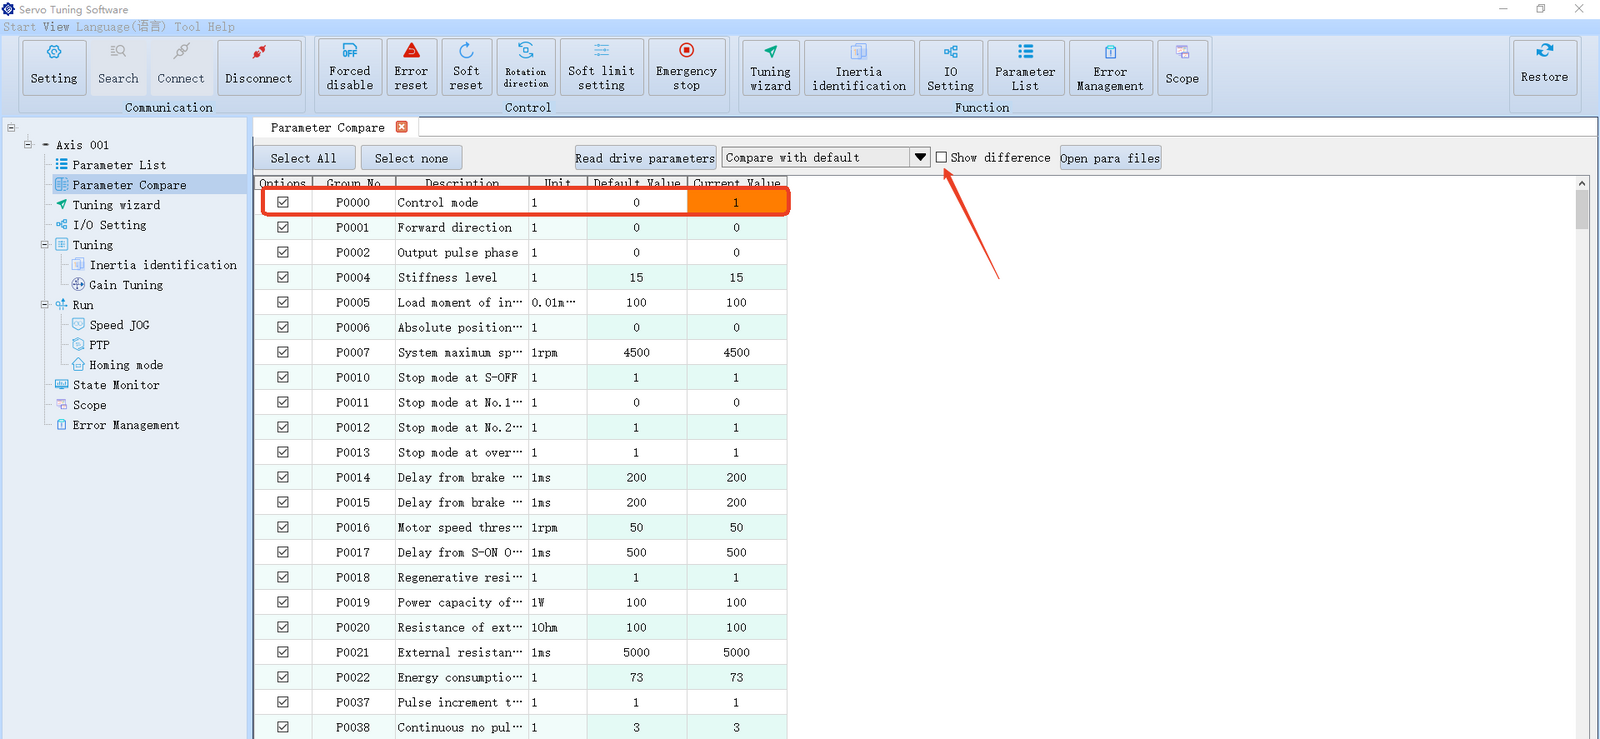
Come mostrato sopra, questo è il parametro P0000 che abbiamo modificato in precedenza.
Se si desidera vedere solo quali parametri sono stati modificati, selezionare "Show Differences", quindi aprire il menu a tendina e selezionare "Compare with Default Values" o "Compare with Current Values". Verranno visualizzati solo i parametri modificati.
Identificazione dell'inerzia
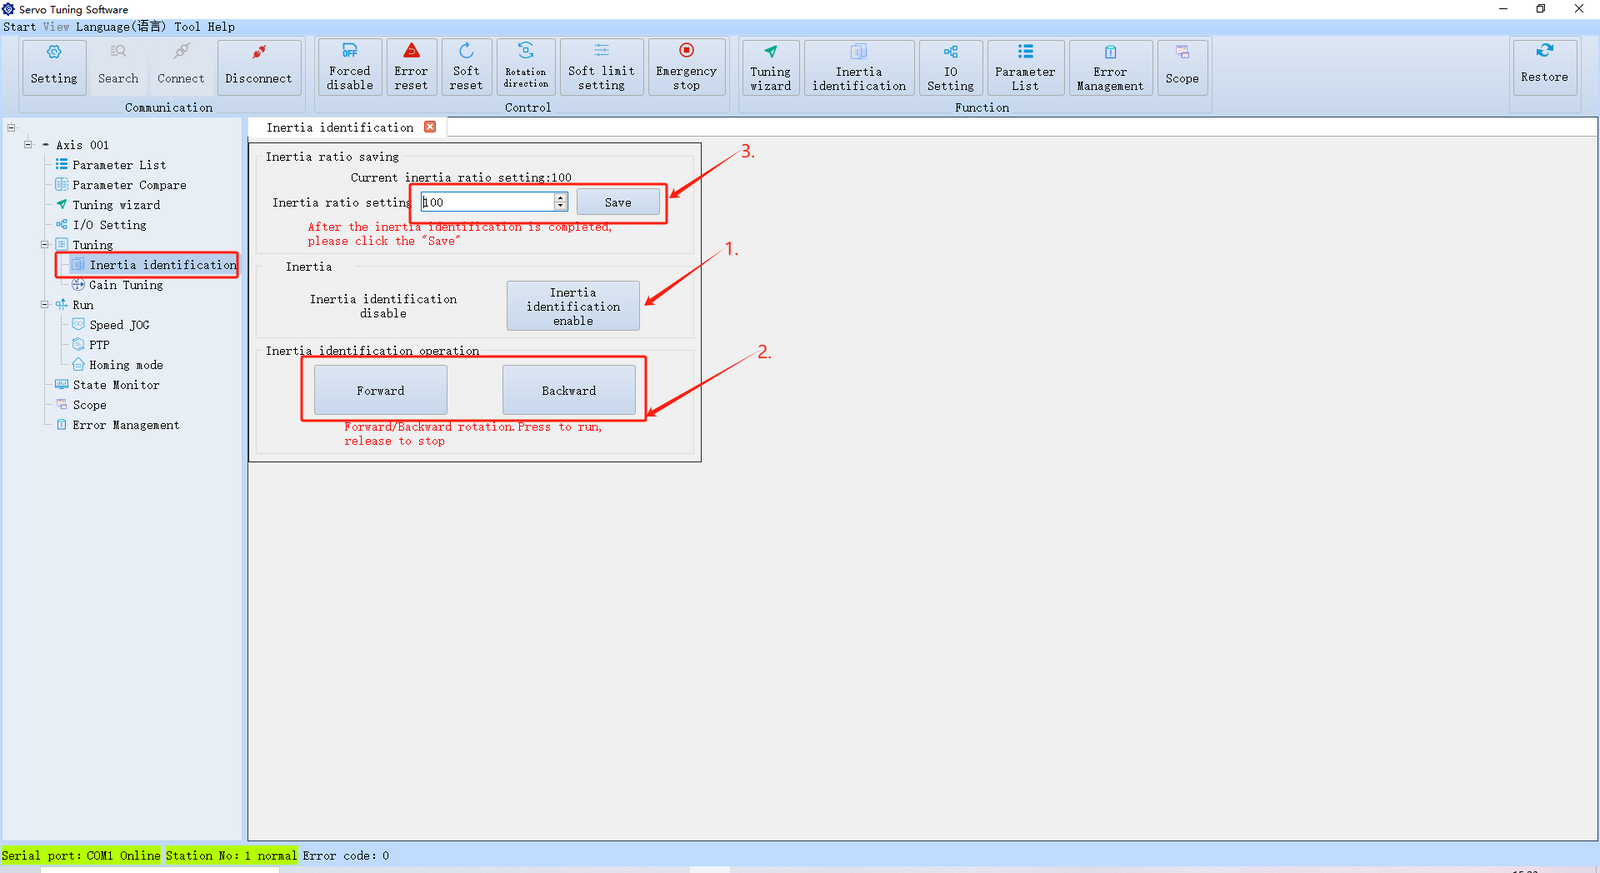
I servomotori della serie DSY richiedono l'identificazione manuale dell'inerzia del carico:
-
Innanzitutto, aprire l'interfaccia di identificazione dell'inerzia e abilitare il servo (l'albero del motore sarà bloccato a questo punto).
-
A seconda delle dimensioni del carico, controllare manualmente il motore per farlo ruotare in avanti e indietro più volte fino a quando il rapporto di inerzia visualizzato sopra non riflette l'inerzia effettiva del carico.
-
Una volta completata l'identificazione, fare clic su "Save" per terminare il processo di identificazione dell'inerzia.
Funzione JOG
La funzione JOG (modalità jogging) consente di eseguire semplici test e verifiche di velocità senza un controllore esterno:
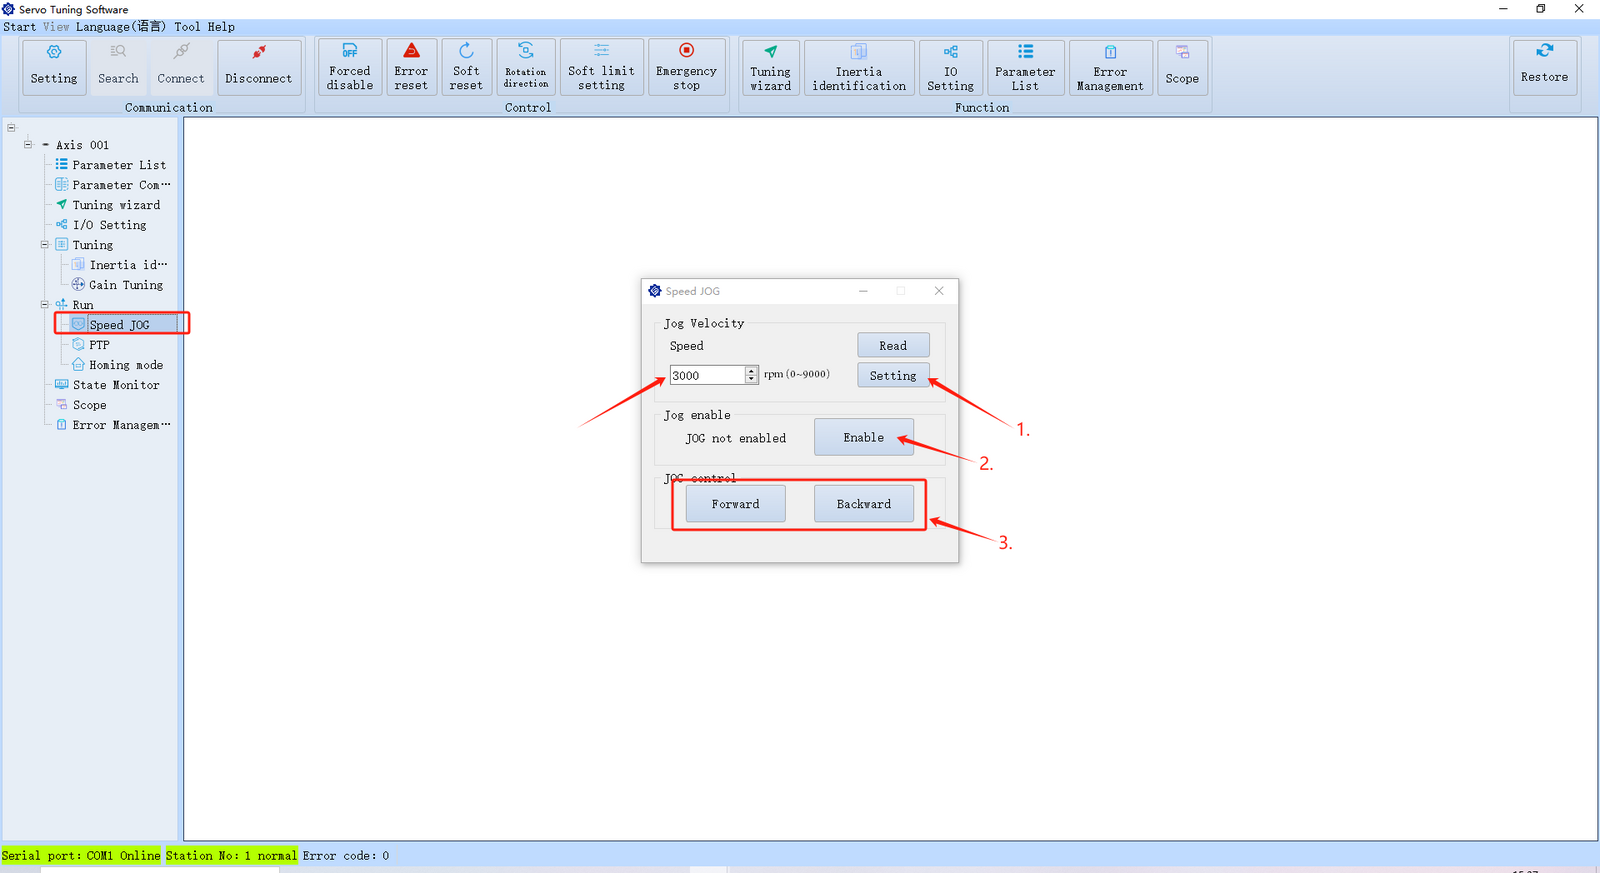
- Aprire l'interfaccia Speed JOG. Nella finestra a comparsa, impostare la velocità di funzionamento desiderata, quindi fare clic su "Set".
⚠️ Avvertenza: Non superare la velocità nominale del motore di 3000 RPM. Sebbene il software consenta valori fino a 9000 RPM, impostare la velocità al di sopra del valore nominale potrebbe causare danni al motore o un funzionamento non sicuro.
-
Abilitare il servo.
-
Premere brevemente il pulsante Forward o Reverse per far avanzare il motore a scatti; tenere premuto per farlo funzionare in continuo.
Funzione PTP
La funzione PTP (Point-to-Point) è simile al test JOG di posizione. È possibile utilizzare questa modalità per verificare la precisione di posizionamento ed eseguire un controllo di posizionamento di base:
-
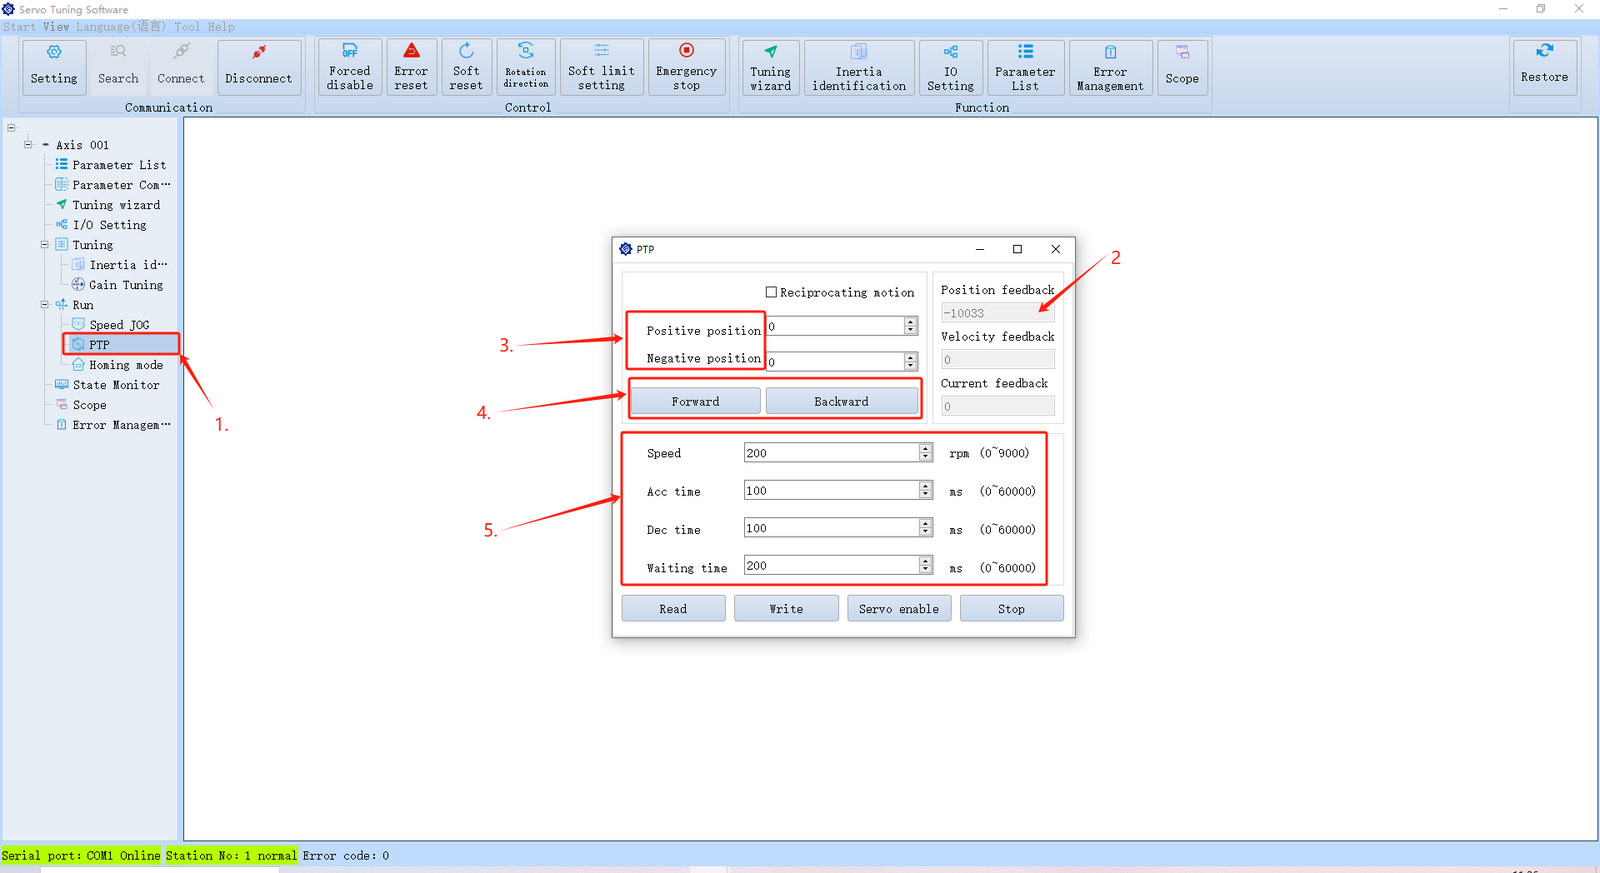
Aprire l'interfaccia PTP.
-
La posizione visualizzata corrisponde al parametro P1807 (contatore di posizione assoluta, che mostra la posizione attuale del motore).
-
Impostare le posizioni assolute per i movimenti in avanti e indietro. Ad esempio, impostare la posizione in avanti a 10000 e la posizione indietro a 0.
Si consiglia di azzerare la posizione del motore prima di impostare le posizioni target.
-
Dopo aver abilitato il servo, fare clic sul pulsante Forward o Reverse per muovere il motore nella direzione corrispondente.
-
Impostare qui la velocità, l'accelerazione/decelerazione e il tempo di intervallo. Il tempo di intervallo si riferisce alla durata della pausa quando è abilitato il moto alternato.
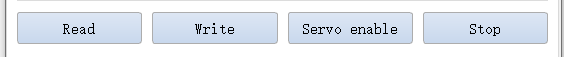
- Read: Legge le impostazioni attuali dal drive. Si consiglia di farlo prima di apportare modifiche.
- Write: Dopo aver impostato tutti i parametri, fare clic su "Write" per salvarli nel drive.
- Servo Enable: Abilita il servo. Dopo l'abilitazione, procedere con il punto 4.
- Stop: Arresta immediatamente il motore in caso di emergenza.
Modalità di homing
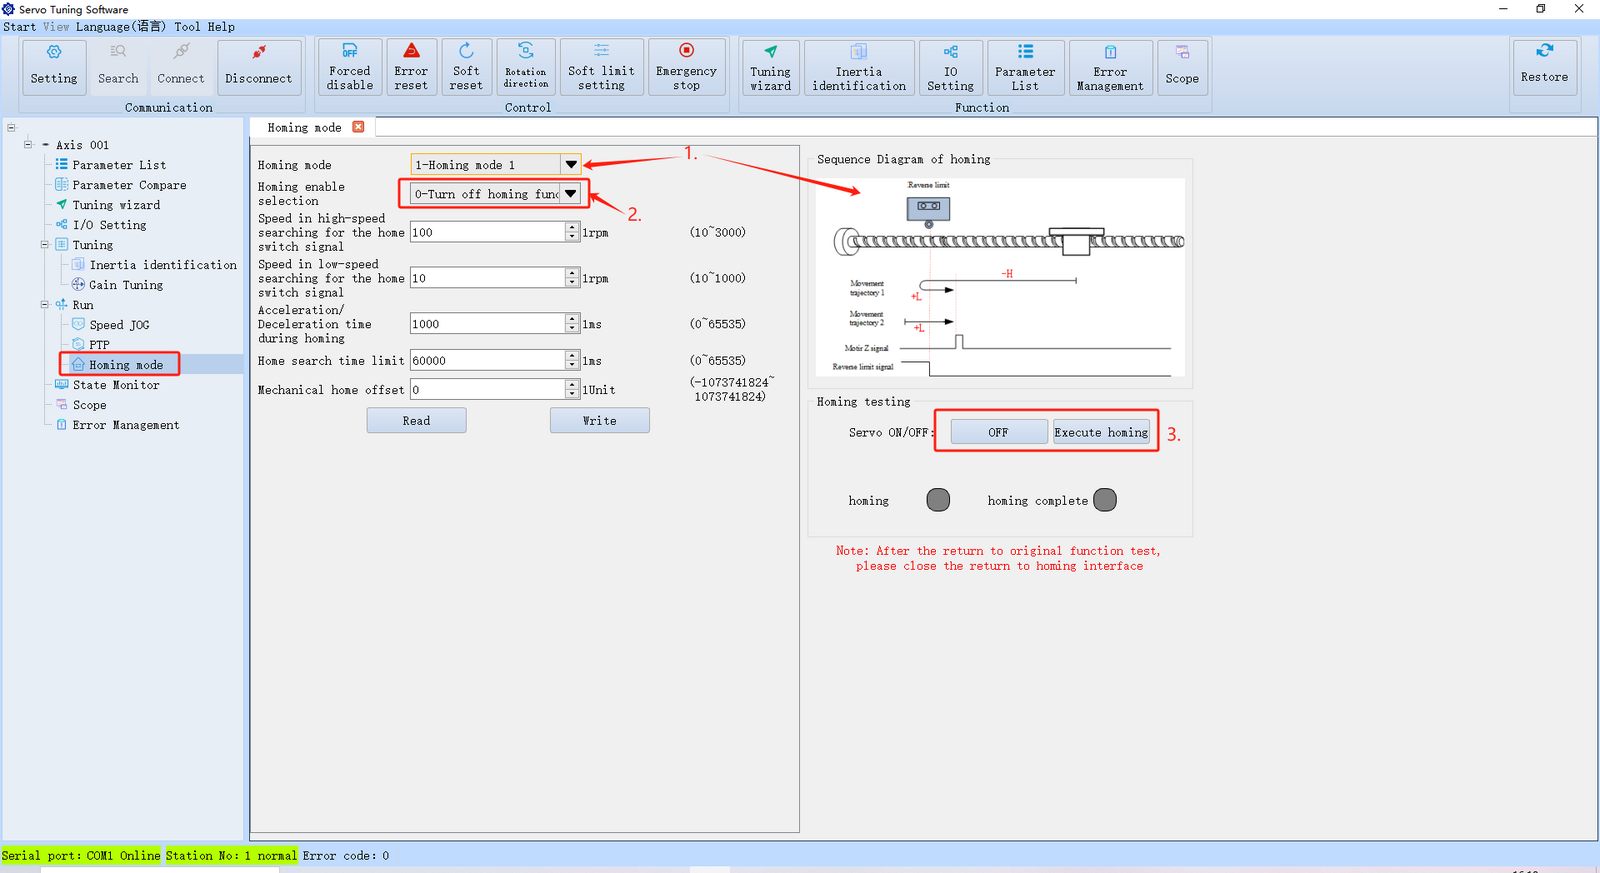
La serie DSY supporta 35 diverse modalità di homing. È possibile trovare descrizioni dettagliate di ciascuna modalità nel manuale utente del drive. Inoltre, sono forniti diagrammi temporali sul lato destro dell'interfaccia del software per riferimento:
-
Aprire l'interfaccia Homing. Utilizzare il menu a tendina per selezionare una qualsiasi delle 35 modalità di homing. Un diagramma schematico corrispondente apparirà sul lato destro.
-
Configurare il metodo di homing, come homing immediato, homing automatico all'accensione o homing attivato tramite un ingresso DI.
-
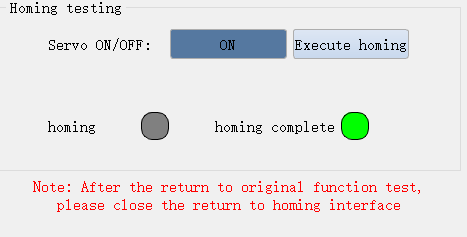
Una volta completata la preparazione per l'homing, abilitare il servo e fare clic su "Execute Homing". Dopo un homing riuscito, la spia in basso diventerà verde.
Monitoraggio dati in tempo reale
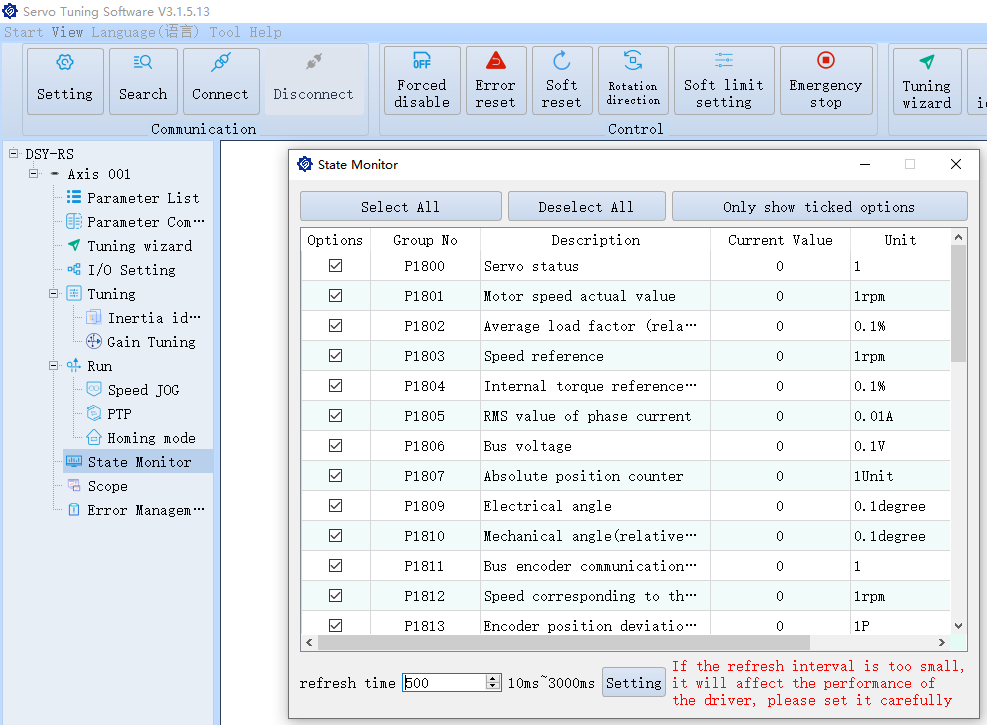
Questa sezione visualizza i parametri del gruppo P18. È possibile monitorare in tempo reale la velocità, la coppia, la tensione, la posizione dell'encoder e la temperatura del modulo del servomotore.
Gestione dei guasti
-
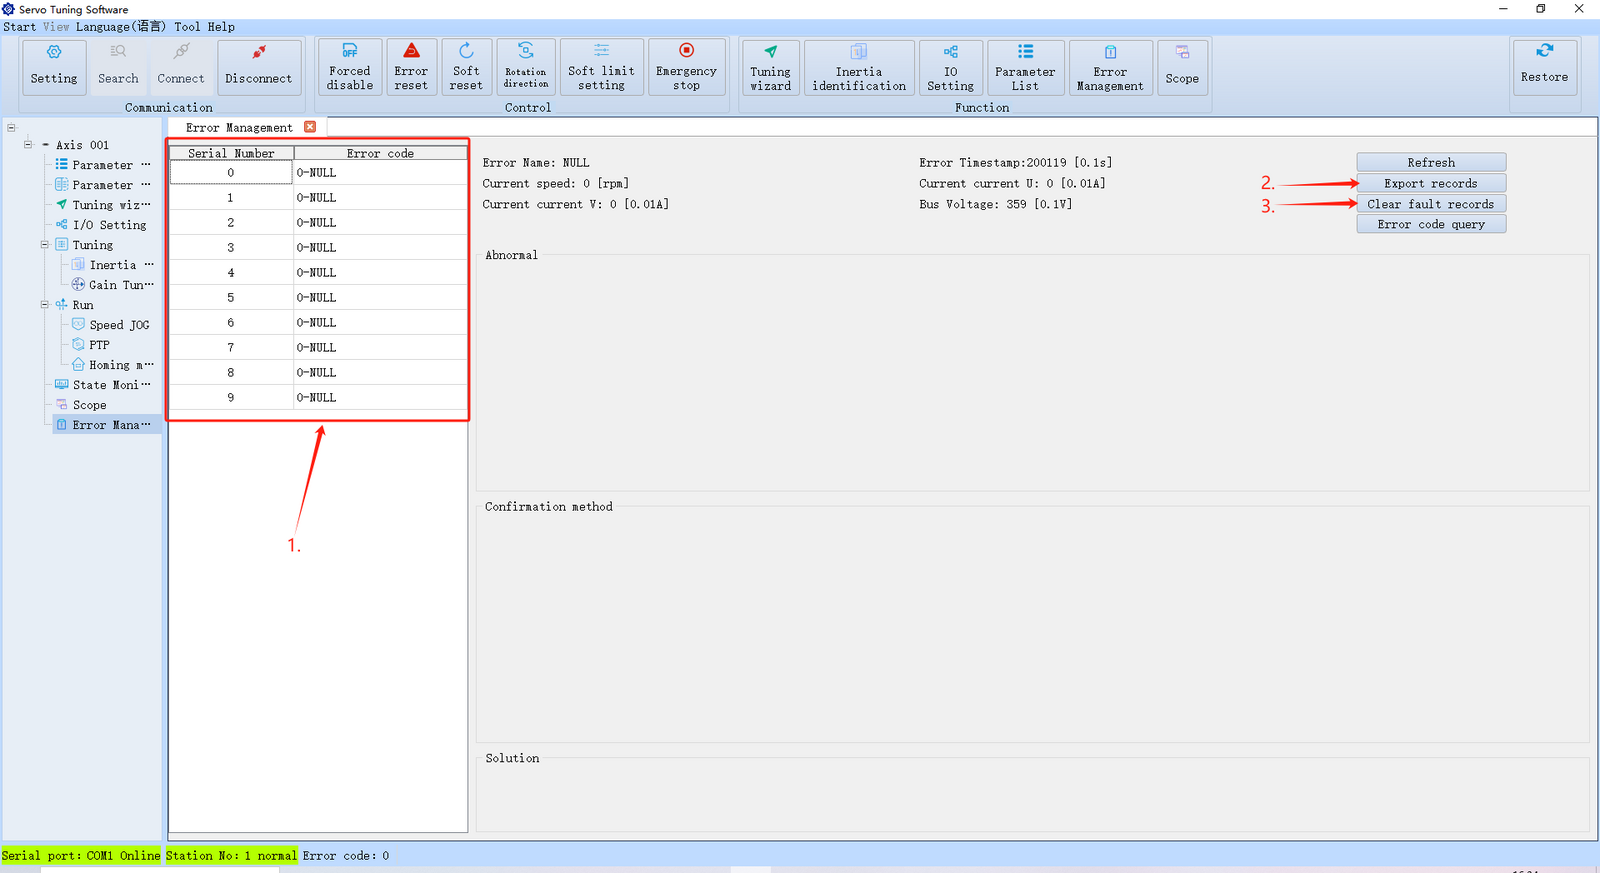
Aprire l'interfaccia Gestione dei guasti per visualizzare tutti i record di guasto attuali sul drive.
-
È possibile esportare i record come file CSV per una documentazione e una risoluzione dei problemi più agevoli.
-
È anche possibile cancellare i record di guasto dal pannello di sinistra.
Una funzione chiave qui è la Ricerca codici di guasto. Fare clic sul pulsante "Fault Code Lookup" per aprire la seguente interfaccia:
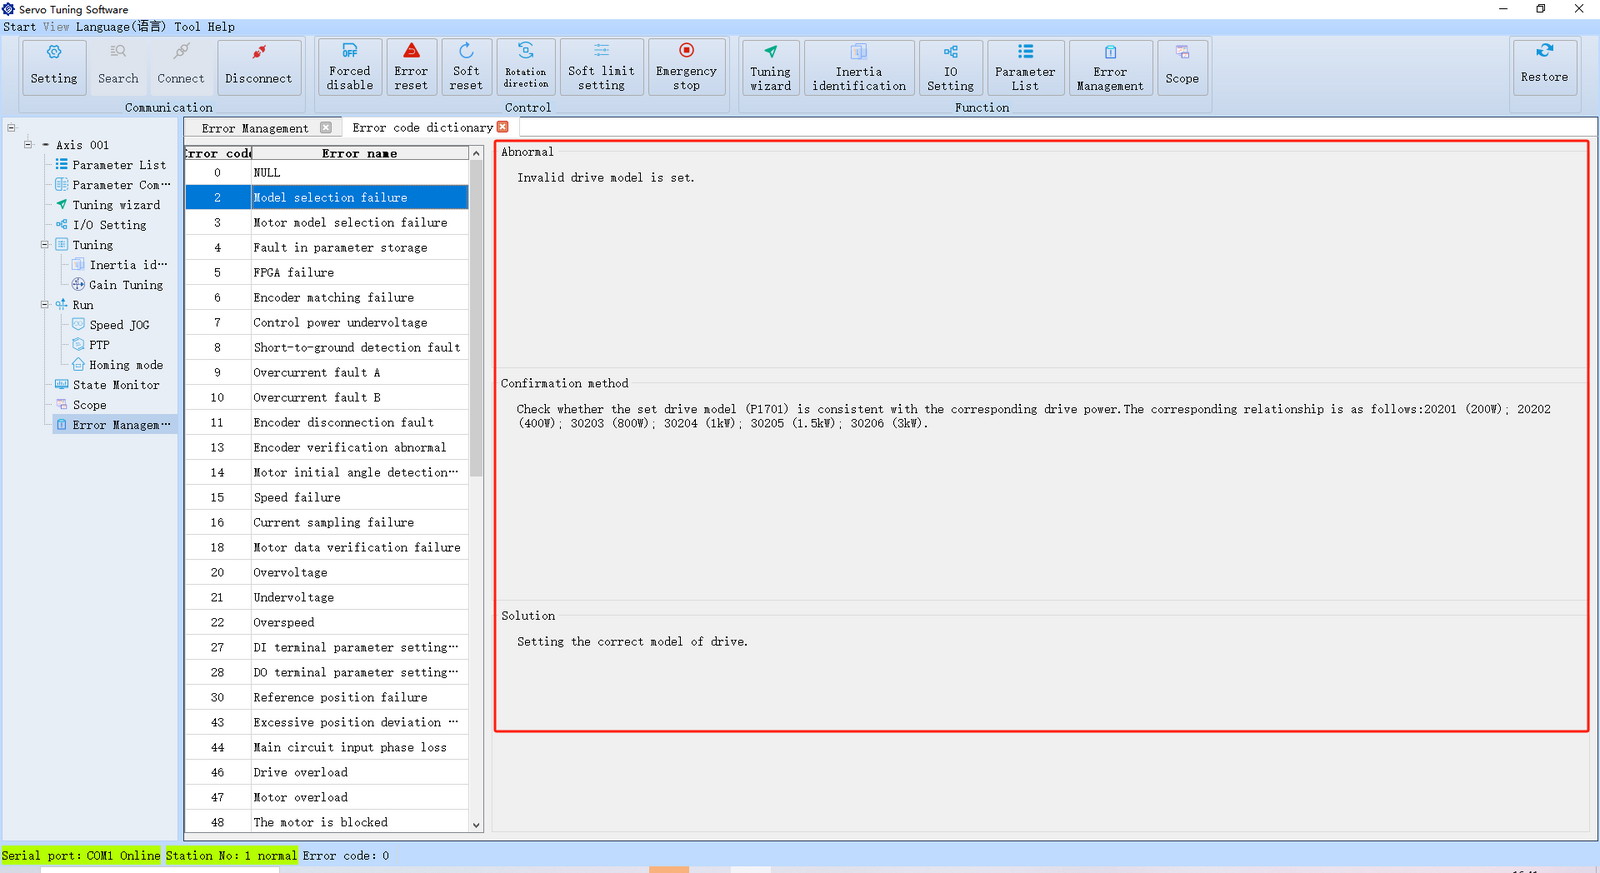
Il software include 99 diversi codici di guasto, ciascuno accompagnato dalla sua possibile causa, metodo diagnostico e soluzione.

Quando si verifica un guasto, il codice di guasto verrà visualizzato nell'angolo in basso a sinistra del software. È possibile utilizzare il codice per cercare le soluzioni.
Dopo aver risolto il problema, è possibile cancellare il guasto resettandolo tramite il software o riavviando il drive.