L'allarme "errore di posizione" è un guasto comune nei sistemi passo-passo a ciclo chiuso. Si verifica quando il driver rileva che la differenza tra la posizione effettiva del motore e la posizione comandata dal sistema di controllo supera l'intervallo consentito configurato (la soglia di errore di posizione).
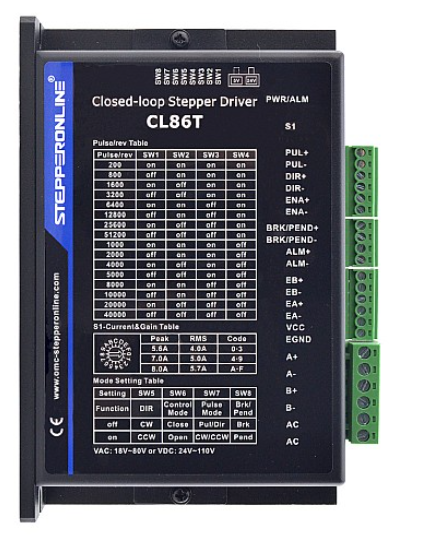
I. Cause principali
- Problemi di struttura meccanica e carico (più comuni)
- Blocco del meccanismo o resistenza eccessiva
- Sovraccarico o inerzia eccessiva
- Componenti meccanici danneggiati
- Problemi di collegamento elettrico e componenti
- Cablaggio errato o contatti difettosi
- Motore danneggiato
- Encoder danneggiato
- Guasto interno al driver
- Impostazioni dei parametri del driver
- Soglia di errore di posizione impostata su un valore troppo basso
II. Procedure di risoluzione dei problemi
Fase 1: Spegnimento e ispezione meccanica e visiva
Avviso di sicurezza: Assicurarsi che il driver sia completamente spento e che i condensatori del bus CC siano scarichi prima di eseguire qualsiasi ispezione meccanica o rotazione manuale.
- Test senza carico: Scollegare il motore dal meccanismo di carico.
- Se l'allarme si interrompe durante il funzionamento senza carico, il problema è molto probabilmente sul lato del carico meccanico.
- Verificare: meccanismi bloccati, lubrificazione insufficiente, peso eccessivo del carico, cinghie dentate troppo tese o troppo lente.
- Controllo della rotazione manuale: Con l'alimentazione spenta, provare a ruotare manualmente l'albero del motore.
- Normale: L'albero deve risultare fluido con resistenza uniforme.
- Anomalo: Blocchi evidenti, ruvidità o resistenza estrema indicano un guasto meccanico.
Fase 2: Accensione e verifica statica e dei parametri
- Verificare il cablaggio: Assicurarsi che i cavi del motore (A+, A-, B+, B-), i cavi dell'encoder e i cavi di alimentazione (Vdc, GND) siano collegati correttamente e saldamente secondo il manuale.
- Soglia di errore di posizione: Controllare l'impostazione corrente. Se sono presenti vibrazioni, è possibile aumentare temporaneamente questo valore per evitare allarmi indesiderati. Avvertenza: Questo non risolve il problema sottostante. Una soglia di errore di posizione elevata può mascherare guasti meccanici reali. Indagare e risolvere sempre la causa principale.
Fase 3: Metodi di misurazione
- Misurazione del segnale di impulso: Utilizzare un oscilloscopio per controllare i segnali di impulso (PUL) e direzione (DIR) provenienti dal controllore.
- Verificare che le forme d'onda siano pulite, la frequenza corretta e l'assenza di rumore.
- Misurazione del feedback dell'encoder (se supportato): Per i motori passo-passo a ciclo chiuso, utilizzare un oscilloscopio per verificare la corretta uscita del segnale dell'encoder.
Fase 4: Test incrociati
- Sostituire il motore: Testare con un motore funzionante noto dello stesso modello.
- Sostituire il driver: Testare con un driver funzionante noto dello stesso modello.
- Sostituire i cavi: Sostituire i cavi dell'encoder se possibile. Se non si è sicuri che i cavi siano difettosi o come sostituirli, contattare il supporto tecnico.
Riepilogo
Attraverso una risoluzione sistematica dei problemi, è possibile identificare e risolvere la maggior parte delle cause principali degli allarmi di errore di posizione. Iniziare sempre con il carico meccanico e il cablaggio di base, le cause più comuni, per una risoluzione efficiente del problema.