L'alarme « erreur de position » est un défaut courant dans les systèmes pas à pas en boucle fermée. Elle se déclenche lorsque le driver détecte que l'écart entre la position réelle du moteur et la position commandée par le système de contrôle dépasse la plage admissible configurée (le seuil d'erreur de position).
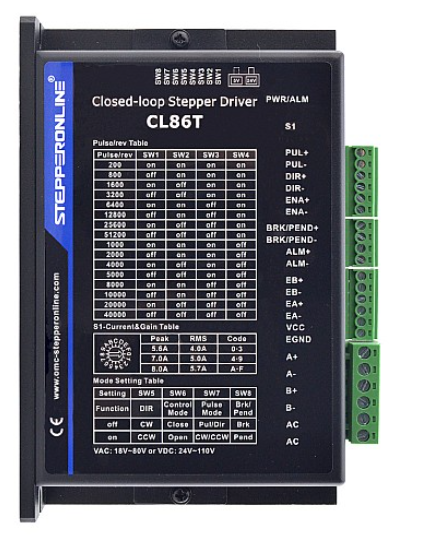
I. Causes principales
- Problèmes de structure mécanique et de charge (les plus fréquents)
- Blocage du mécanisme ou résistance excessive
- Surcharge ou inertie excessive
- Composants mécaniques endommagés
- Problèmes de raccordement électrique et de composants
- Câblage incorrect ou mauvais contact
- Moteur endommagé
- Codeur endommagé
- Défaut interne du driver
- Réglage des paramètres du driver
- Seuil d'erreur de position réglé trop bas
II. Étapes de diagnostic
Étape 1 : Inspection mécanique et visuelle hors tension
Avertissement de sécurité : Assurez-vous que le driver est entièrement hors tension et que les condensateurs du bus DC sont déchargés avant toute inspection mécanique ou rotation manuelle.
- Test à vide : Déconnectez le moteur du mécanisme de charge.
- Si l'alarme disparaît lors du fonctionnement à vide, le problème se situe très probablement côté charge mécanique.
- Vérifiez : les blocages de mécanisme, une lubrification insuffisante, un poids de charge excessif, ainsi que les courroies crantées trop tendues ou trop lâches.
- Vérification par rotation manuelle : Hors tension, essayez de faire tourner l'arbre du moteur manuellement.
- Normal : L'arbre doit tourner de manière fluide avec une résistance uniforme.
- Anormal : Des à-coups, une rugosité ou une résistance extrême indiquent une défaillance mécanique.
Étape 2 : Vérification statique et des paramètres sous tension
- Vérifier le câblage : Assurez-vous que les fils moteur (A+, A-, B+, B-), les câbles du codeur et les câbles d'alimentation (Vdc, GND) sont correctement et solidement connectés conformément au manuel.
- Seuil d'erreur de position : Vérifiez le réglage actuel. En cas de vibrations, vous pouvez temporairement augmenter cette valeur pour éviter les alarmes intempestives. Avertissement : Cela ne résout pas le problème sous-jacent. Un seuil d'erreur de position élevé peut masquer de véritables défauts mécaniques. Recherchez et résolvez toujours la cause racine.
Étape 3 : Méthodes de mesure
- Mesure du signal d'impulsion : Utilisez un oscilloscope pour vérifier les signaux d'impulsion (PUL) et de direction (DIR) provenant du contrôleur.
- Vérifiez la propreté des formes d'onde, la fréquence correcte et l'absence de bruit.
- Mesure du retour codeur (si pris en charge) : Pour les moteurs pas à pas en boucle fermée, utilisez un oscilloscope pour vérifier la bonne sortie du signal du codeur.
Étape 4 : Tests croisés
- Remplacer le moteur : Testez avec un moteur en bon état et de même modèle.
- Remplacer le driver : Testez avec un driver en bon état et de même modèle.
- Remplacer les câbles : Remplacez les câbles du codeur si possible. Si vous n'êtes pas certain que les câbles soient défectueux ou si vous ne savez pas comment les remplacer, contactez le support technique.
Résumé
Grâce à un diagnostic méthodique, la plupart des causes racines des alarmes d'erreur de position peuvent être identifiées et résolues. Commencez toujours par la charge mécanique et le câblage de base — les causes les plus fréquentes — pour une résolution efficace du problème.