Аварийный сигнал «ошибка позиционирования» — типичная неисправность в шаговых системах с обратной связью. Она возникает, когда драйвер обнаруживает, что разница между фактическим положением двигателя и заданным положением от системы управления превышает настроенный допустимый диапазон (порог ошибки позиционирования).
I. Основные причины
- Проблемы механической конструкции и нагрузки (наиболее частые)
- Заклинивание механизма или чрезмерное сопротивление
- Перегрузка или слишком большая инерция
- Повреждение механических компонентов
- Проблемы электрических соединений и компонентов
- Неправильное подключение или плохой контакт
- Неисправность двигателя
- Неисправность энкодера
- Внутренняя неисправность драйвера
- Настройки параметров драйвера
- Слишком малое значение порога ошибки позиционирования
II. Порядок диагностики
Шаг 1: Визуальный и механический осмотр при отключённом питании
Предупреждение о безопасности: Перед выполнением любых механических проверок или ручным вращением убедитесь, что питание драйвера полностью отключено и конденсаторы шины постоянного тока разряжены.
- Проверка без нагрузки: Отсоедините двигатель от механизма нагрузки.
- Если при работе без нагрузки аварийный сигнал прекращается, проблема, скорее всего, на стороне механической нагрузки.
- Проверьте: заклинивание механизмов, недостаточную смазку, чрезмерный вес нагрузки, слишком натянутые или ослабленные ремни.
- Проверка ручным вращением: При отключённом питании попробуйте провернуть вал двигателя вручную.
- Норма: Вал должен вращаться плавно, с равномерным сопротивлением.
- Отклонение: Явные заедания, шероховатость или чрезмерное сопротивление указывают на механическую неисправность.
Шаг 2: Проверка подключений и параметров при включённом питании
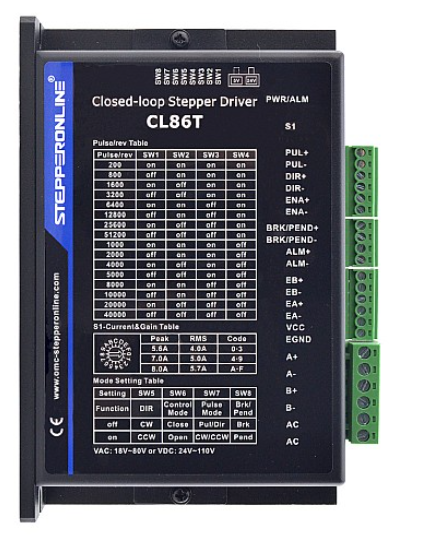
- Проверка подключений: Убедитесь, что провода двигателя (A+, A-, B+, B-), кабели энкодера и силовые кабели (Vdc, GND) правильно и надёжно подключены согласно руководству.
- Порог ошибки позиционирования: Проверьте текущее значение. При наличии вибрации можно временно увеличить этот параметр, чтобы избежать ложных срабатываний. Внимание: Это не устраняет первопричину. Слишком большой порог ошибки позиционирования может скрыть реальные механические неисправности. Всегда выявляйте и устраняйте корневую причину.
Шаг 3: Методы измерений
- Измерение импульсного сигнала: С помощью осциллографа проверьте сигналы импульсов (PUL) и направления (DIR) от контроллера.
- Убедитесь в чистоте формы сигнала, корректности частоты и отсутствии помех.
- Измерение обратной связи от энкодера (при поддержке): Для шаговых двигателей с обратной связью с помощью осциллографа проверьте корректность выходных сигналов энкодера.
Шаг 4: Перекрёстное тестирование
- Замена двигателя: Установите заведомо исправный двигатель той же модели.
- Замена драйвера: Установите заведомо исправный драйвер той же модели.
- Замена кабелей: Замените кабели энкодера, если это возможно. Если вы не уверены в исправности кабелей или не знаете, как их заменить, обратитесь в техническую поддержку.
Резюме
При систематическом подходе к диагностике можно выявить и устранить большинство причин аварийных сигналов ошибки позиционирования. Всегда начинайте с механической нагрузки и базовых подключений — это наиболее частые причины — для эффективного решения проблемы.