В данной статье подробно описано использование программного обеспечения для настройки драйверов замкнутого контура серии Y.
(Драйверы замкнутого контура серии Y выпускаются в двух аппаратных версиях: V1.0 и V2.0. Обе версии совместимы с новым ПО, однако способы подключения к ПК имеют некоторые различия. Ниже каждая версия рассмотрена отдельно.)
Ссылка для скачивания новой версии ПО: Y_Series_Stepper_Driver_Debug_Software_V1.2.7.zip
V1.0:
Необходимые компоненты: драйвер, блок питания, пульт настройки (блок установки параметров) и программное обеспечение драйвера. (Подключите двигатель по необходимости.) В качестве примера используется CL57Y:
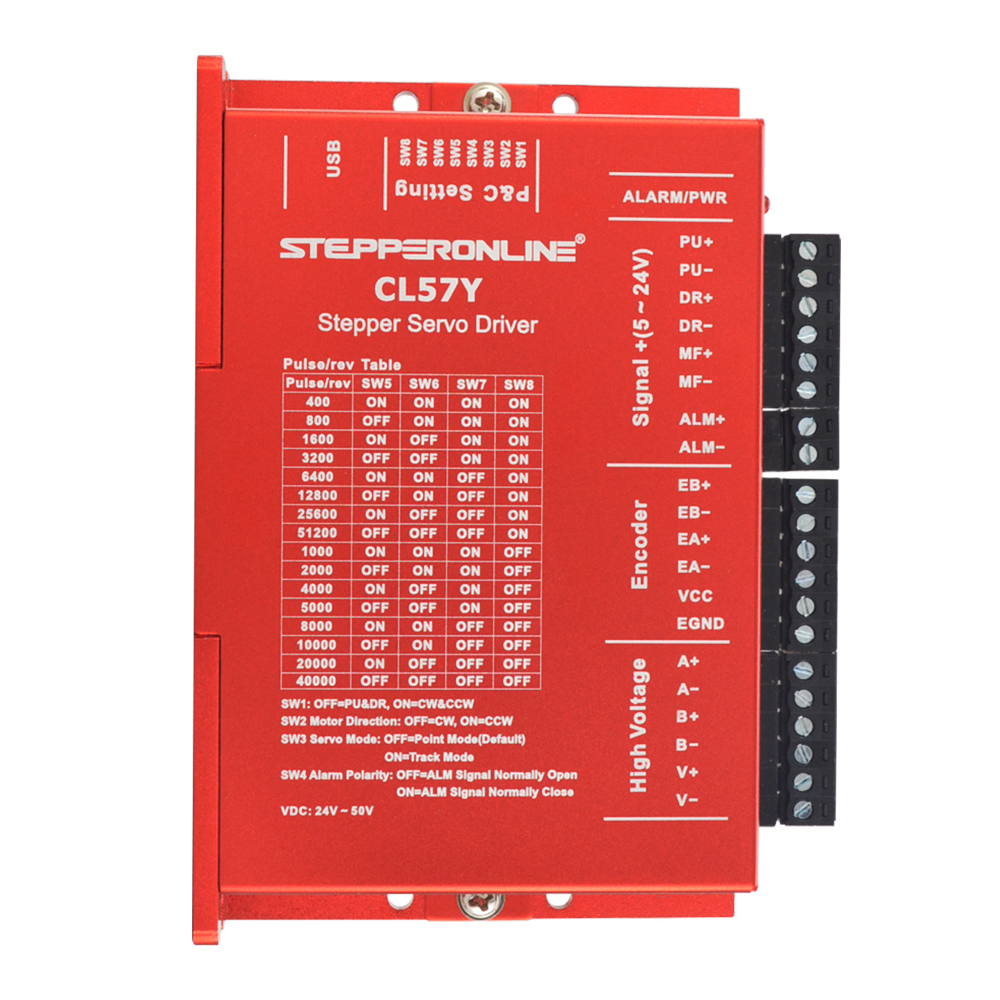
Используйте два кабеля, входящих в комплект пульта настройки Y-USB-CL, и подключите их в следующем порядке: Драйвер → Пульт настройки → ПК.
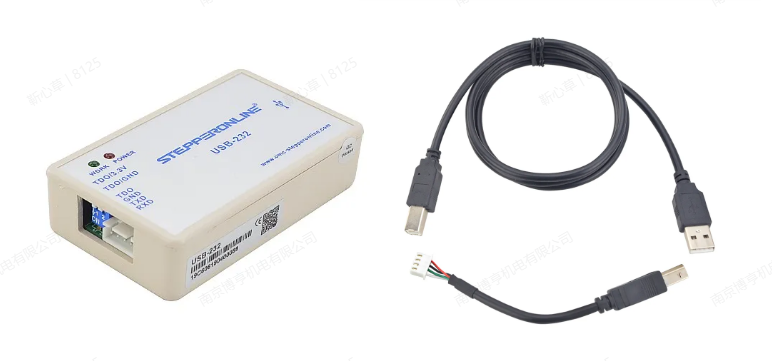
Ссылка на пульт настройки Y-USB-CL: https://www.omc-stepperonline.com/handheld-intelligent-setting-unit-for-closed-loop-driver-y-usb-cl
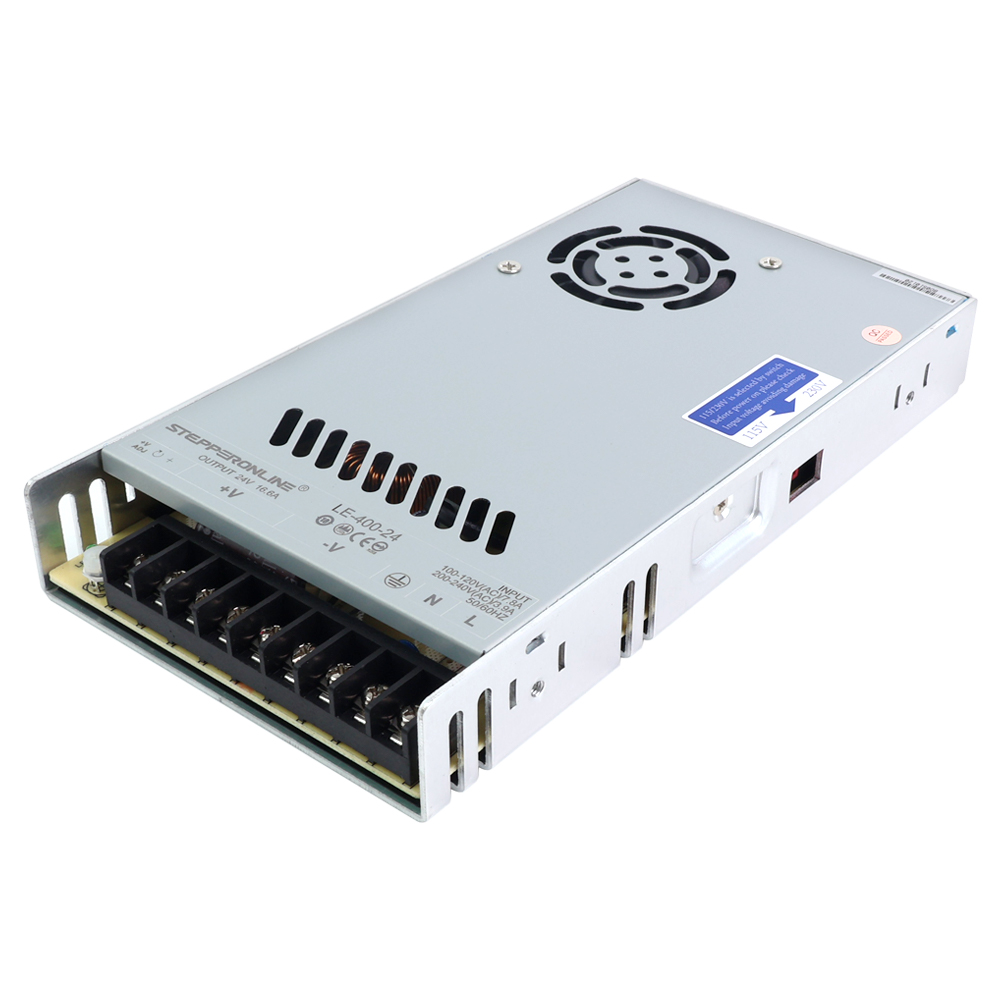
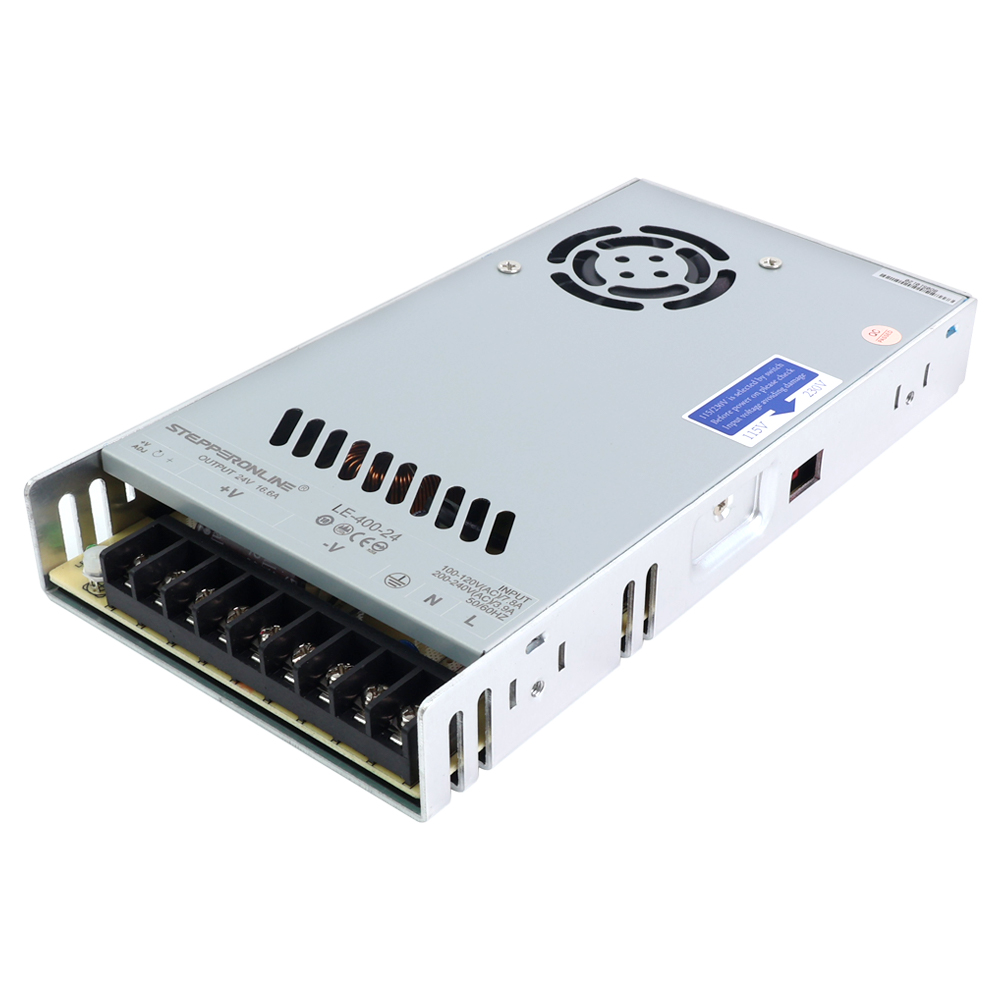
Запитайте драйвер от источника постоянного напряжения. (Примечание: напряжение блока питания должно находиться в пределах входного диапазона драйвера. Например, диапазон входного напряжения CL57Y составляет 24–50 В постоянного тока, поэтому выходное напряжение блока питания должно быть в этих пределах.) Подключите клемму V+ блока питания к порту V+ драйвера, а клемму V− — к порту V−. После подачи питания загорятся индикаторы как на драйвере, так и на пульте настройки.
V2.0:
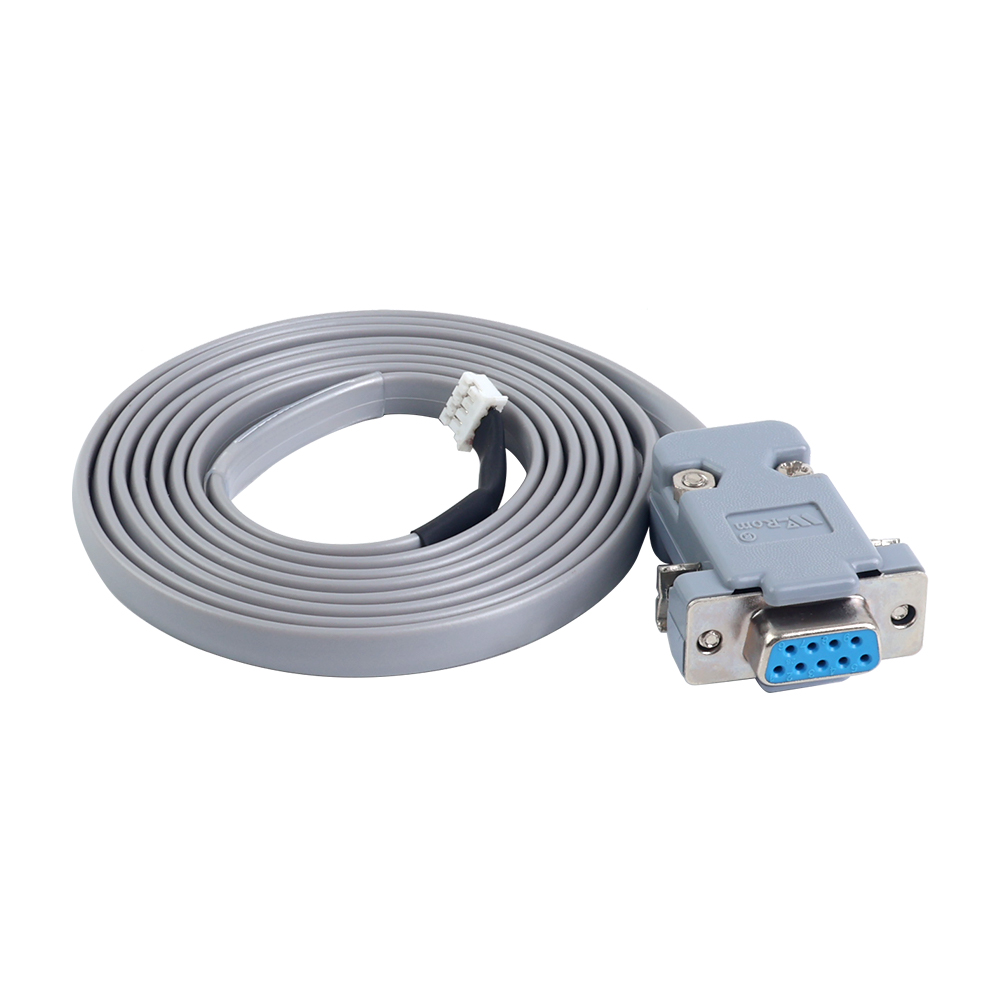
Необходимые компоненты: драйвер, блок питания, кабель настройки RS232 и программное обеспечение драйвера. (Подключите двигатель по необходимости.) В качестве примера используется CL57Y-V20:
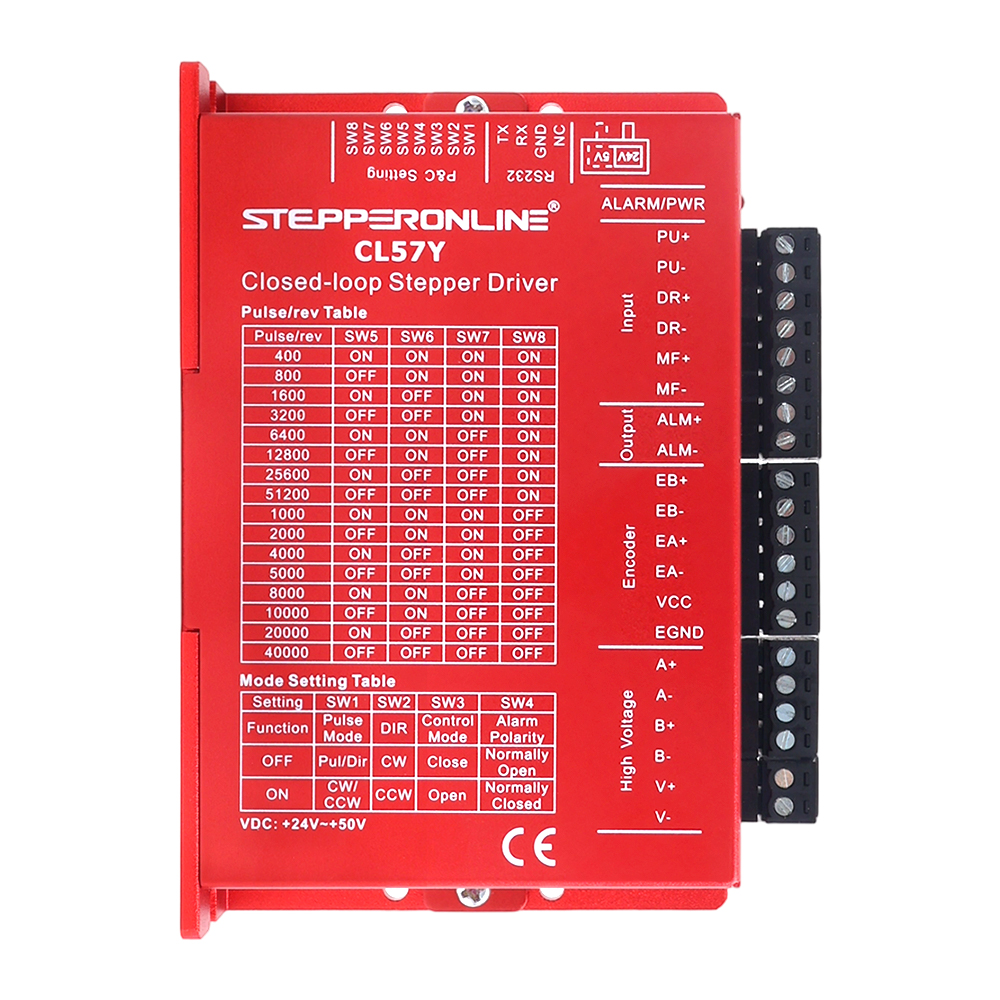
Используйте кабель настройки CABLE-PC-2, входящий в комплект драйвера, и подключите его в следующем порядке: Драйвер → Кабель настройки → ПК. (Если на вашем компьютере отсутствует последовательный порт DB9, рекомендуем использовать следующий адаптер USB-to-RS232: https://www.omc-stepperonline.com/usb-2-0-to-serial-rs232-adapter-with-1m-cable-converter-c006)
Запитайте драйвер от источника постоянного напряжения. (Примечание: напряжение блока питания должно находиться в пределах входного диапазона драйвера. Например, диапазон входного напряжения CL57Y составляет 24–50 В постоянного тока, поэтому выходное напряжение блока питания должно быть в этих пределах.) Подключите клемму V+ блока питания к порту V+ драйвера, а клемму V− — к порту V−. После подачи питания загорится индикатор на драйвере.
В драйверах замкнутого контура серии Y версии V2.0 способ подключения к ПО изменён по сравнению с V1.0: вместо USB-интерфейса используется интерфейс RS232. Кабель настройки входит в комплект драйвера V2.0, поэтому нет необходимости приобретать отдельный пульт настройки, как это требовалось для версии V1.0. Это ключевое отличие в способе подключения к ПО между двумя аппаратными версиями.
Ниже приведено подробное руководство по использованию новой версии ПО.
После скачивания ПО при установке выберите английский язык. Затем нажмите на значок на рабочем столе, показанный ниже, чтобы запустить приложение:
V1.0:
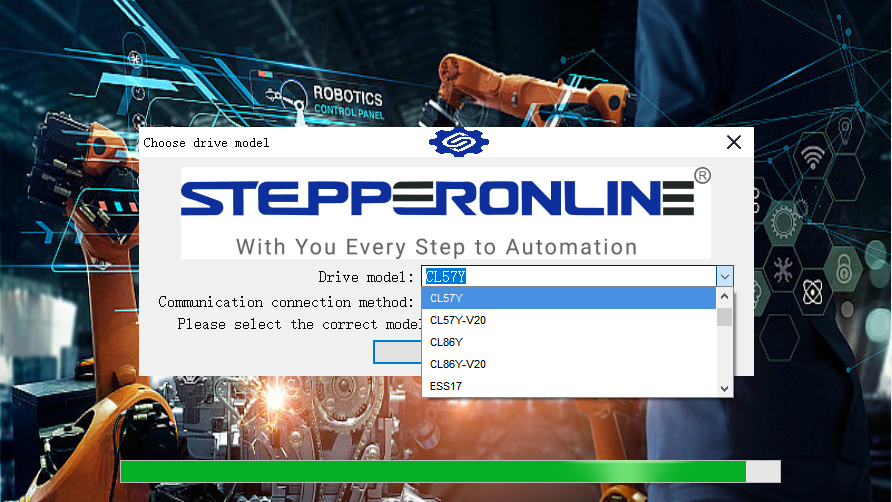
Выберите модель драйвера, затем нажмите «Confirm» для входа в основной интерфейс ПО:
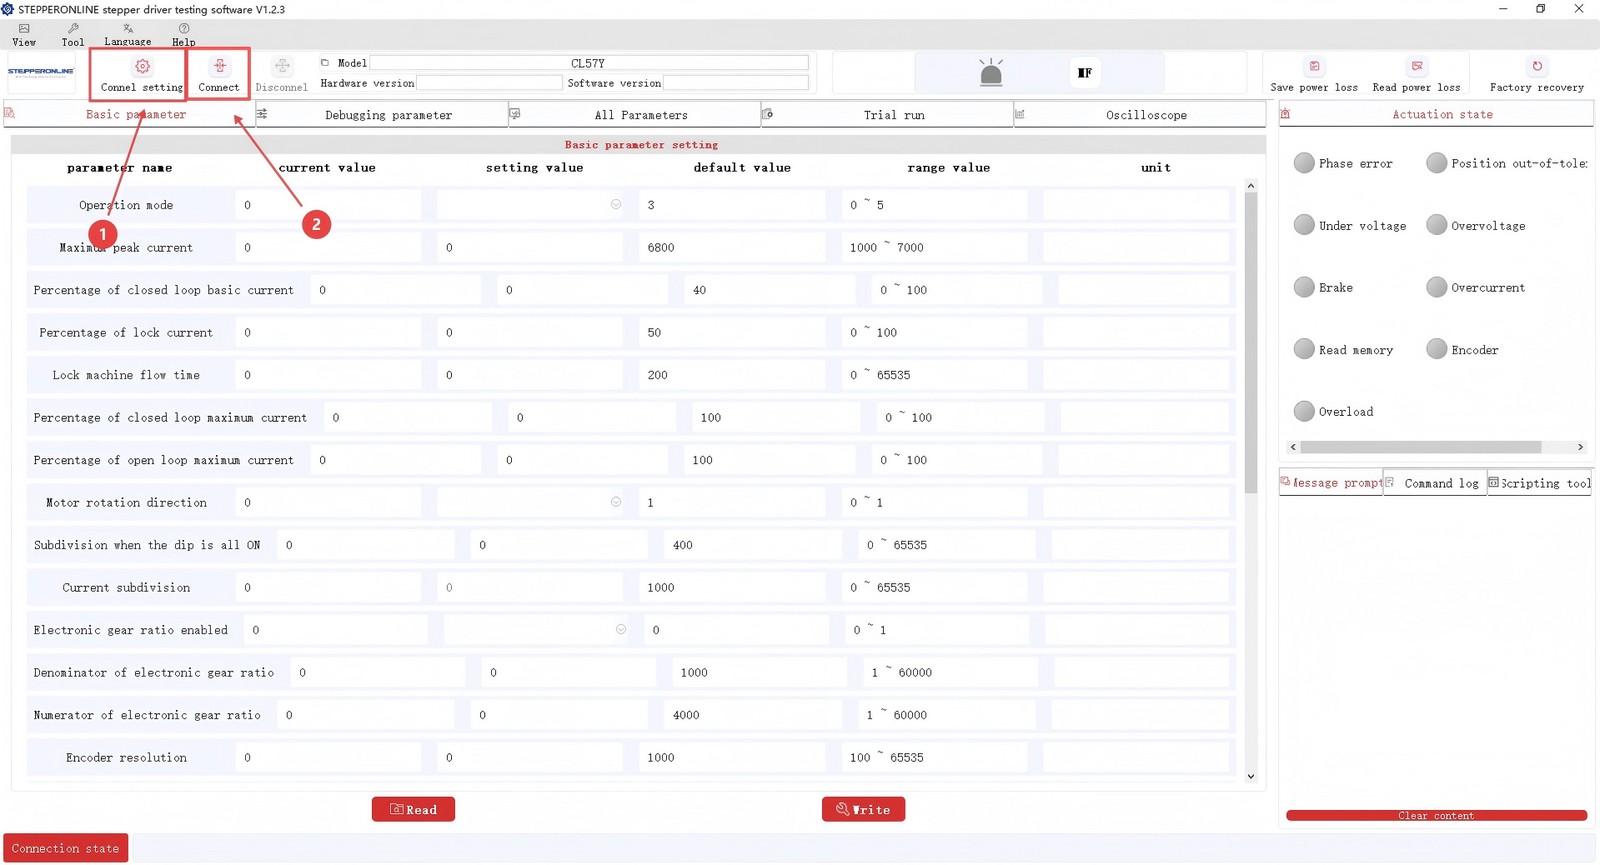
- Нажмите «Connection Settings» для подтверждения правильного COM-порта.
- Нажмите «Connect».
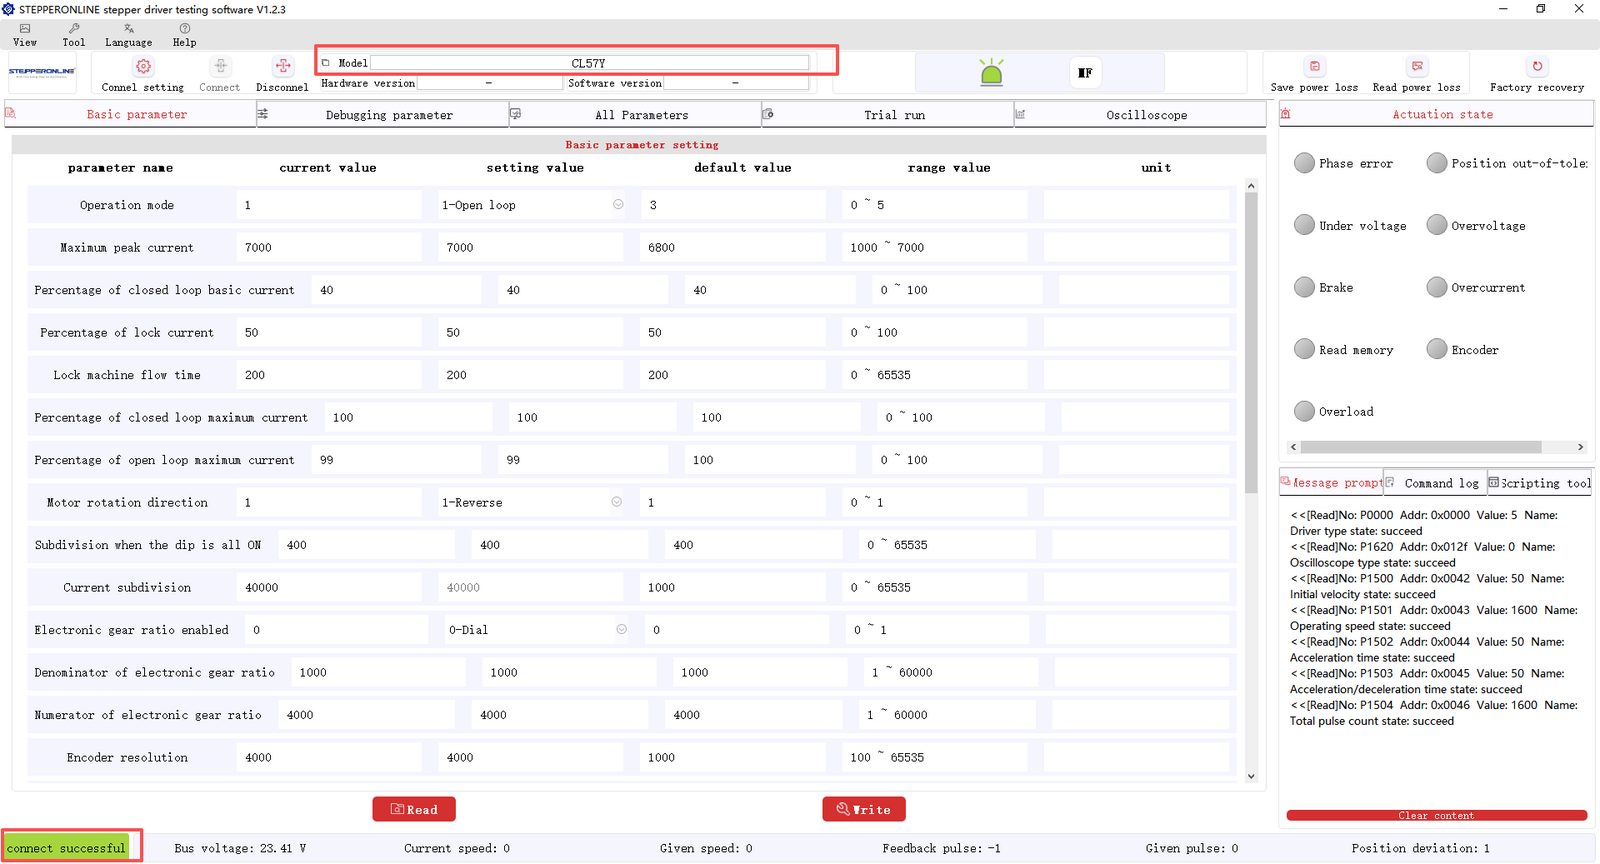
После успешного подключения модель драйвера отобразится в верхней части окна ПО, а в левом нижнем углу загорится зелёный индикатор «Connected».
V2.0:
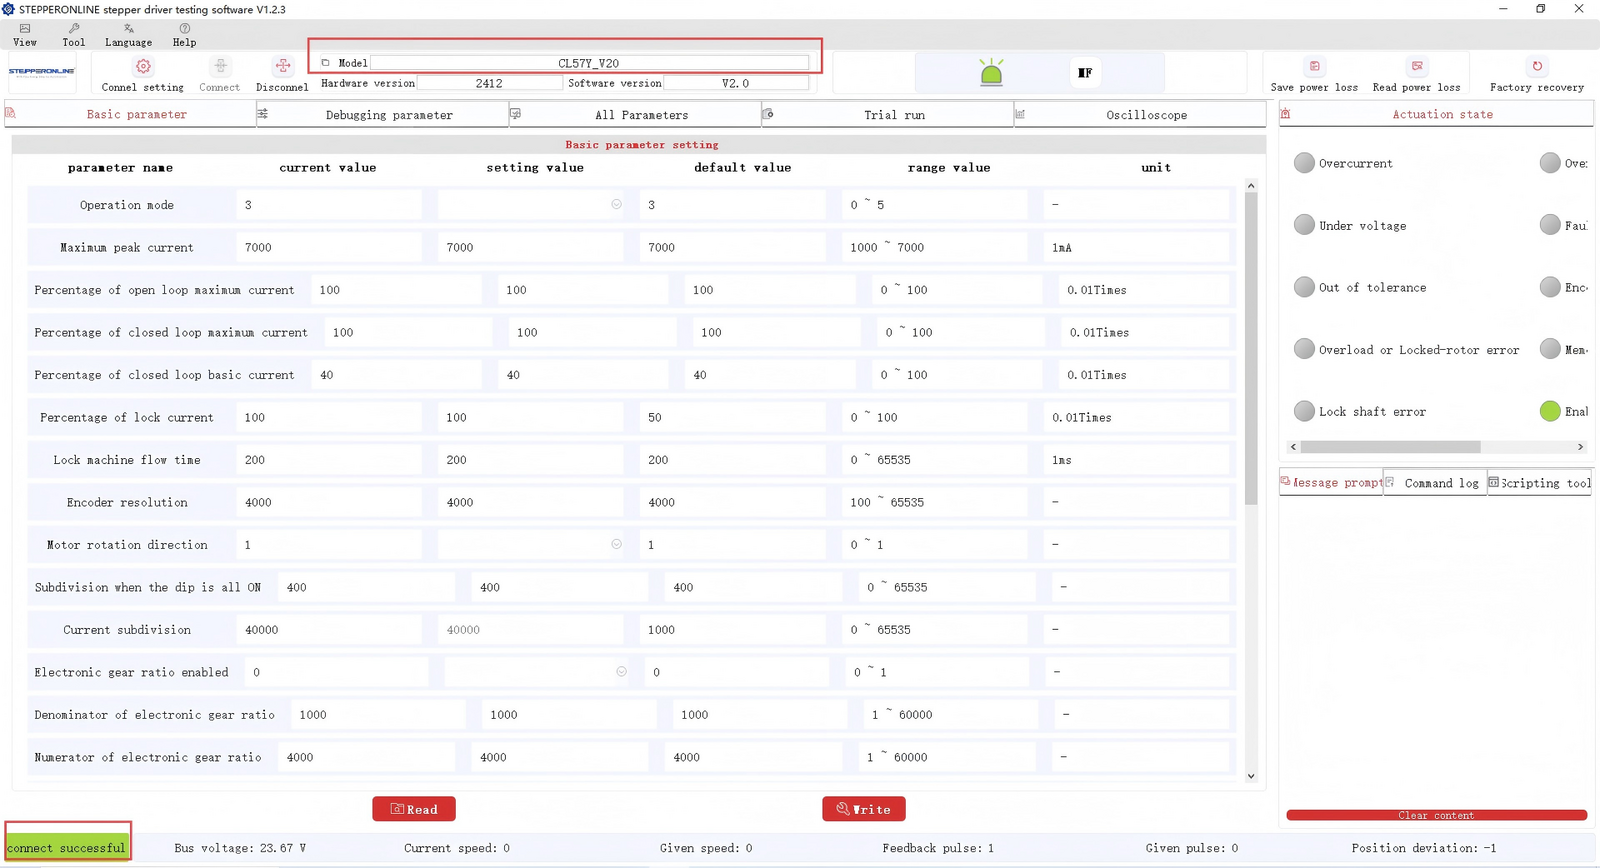
При запуске ПО драйвер V2.0 автоматически определит последовательный порт и установит подключение — ручной выбор COM-порта не требуется.
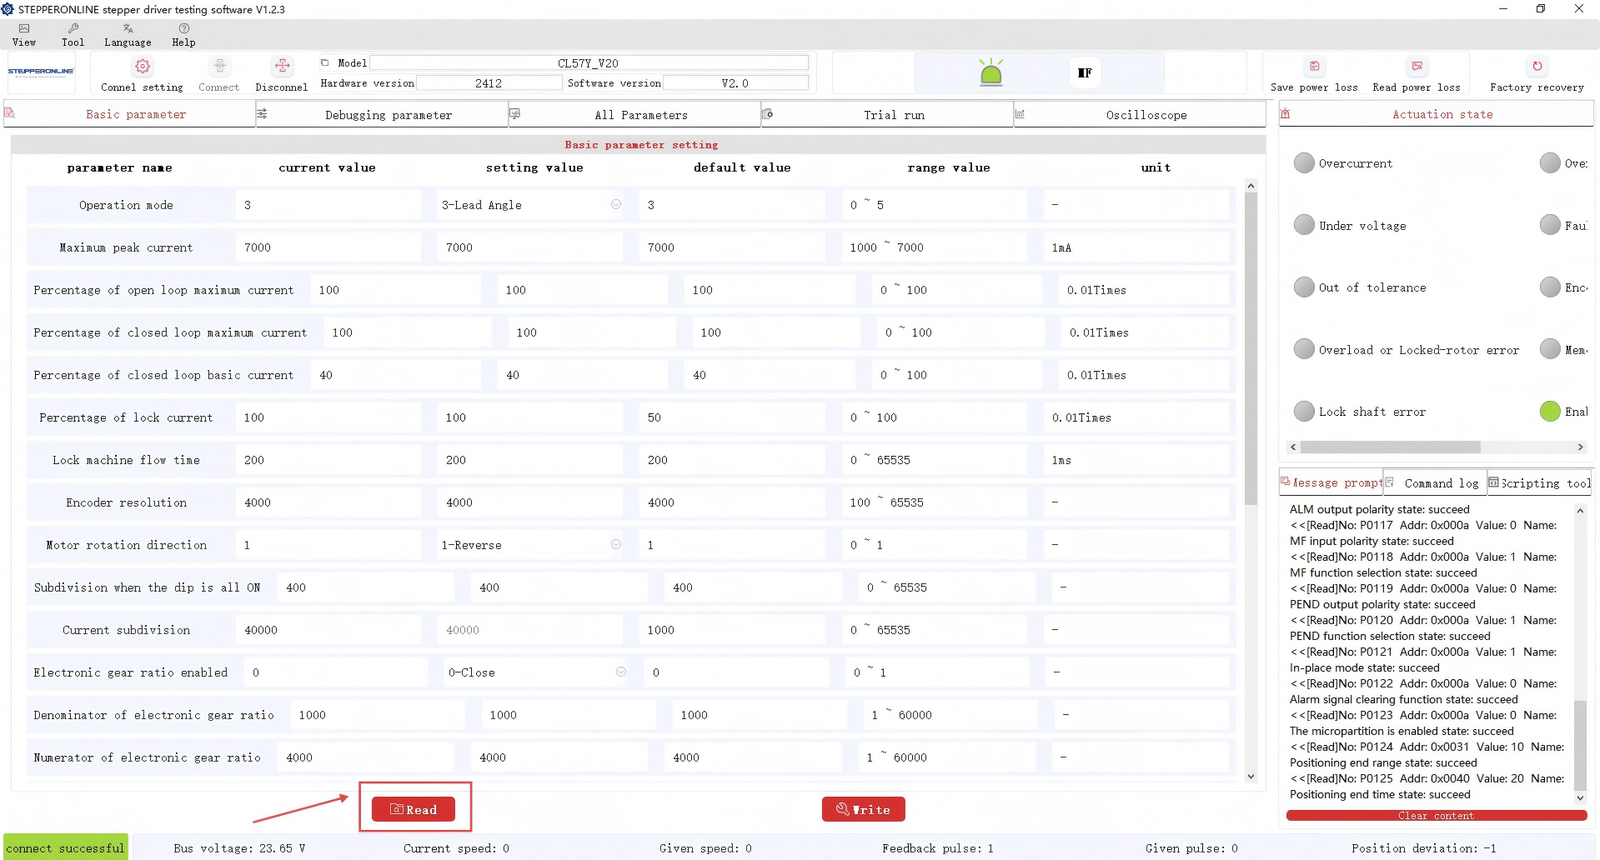
Нажмите «Read Parameters» для отображения текущих значений параметров драйвера.
Подготовка завершена. Ниже приведено подробное описание каждой функции ПО.
- Переключение языка драйвера
ПО поддерживает китайский и английский языки. Выберите нужный язык по необходимости.

- Изменение режима работы
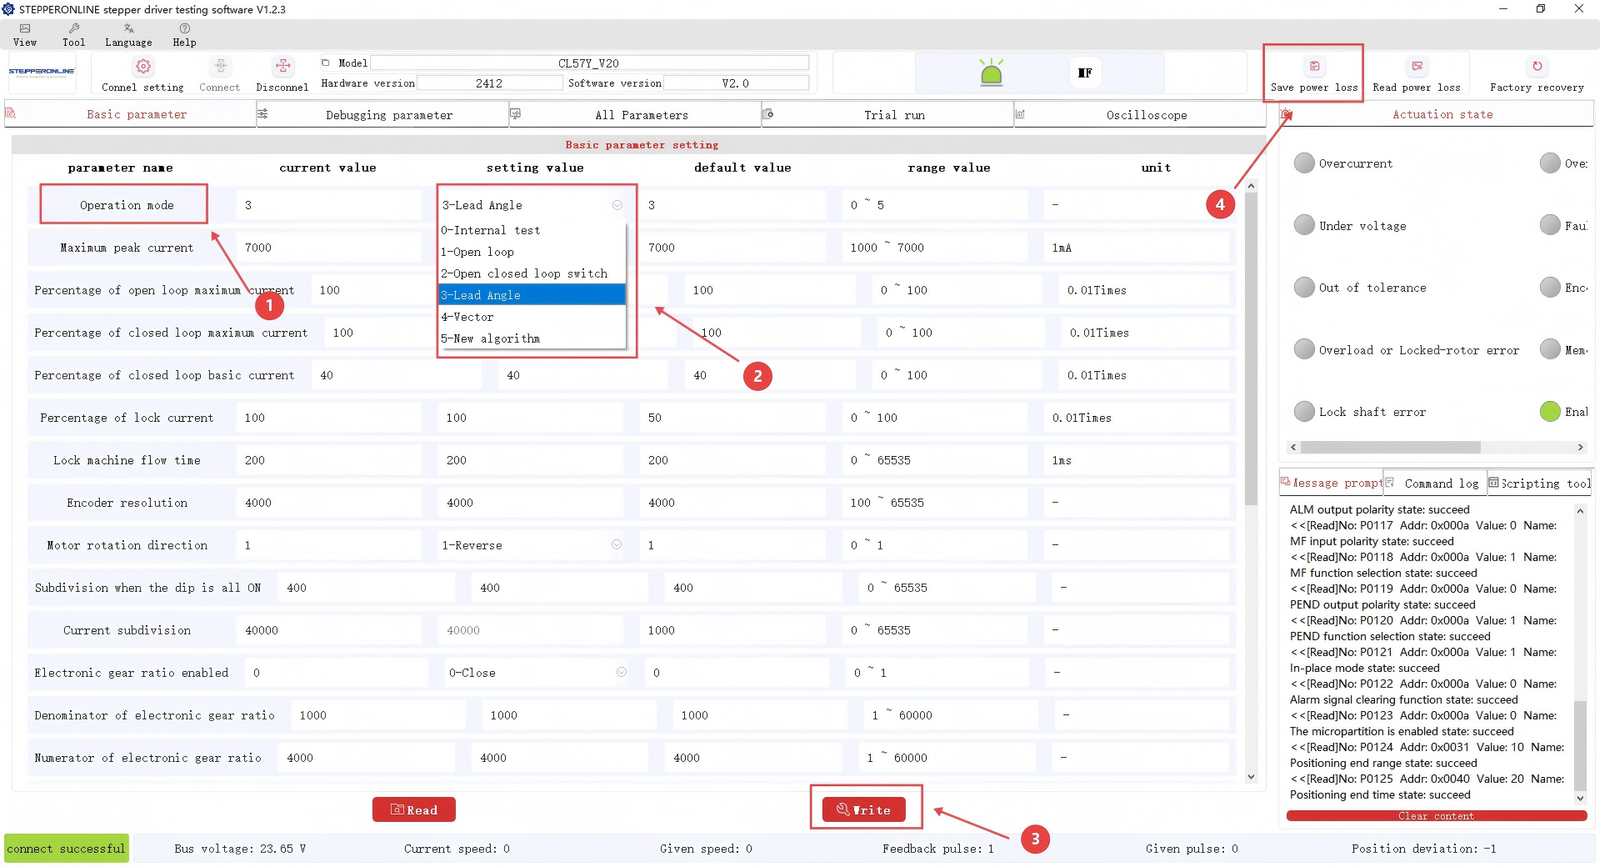
Драйвер поддерживает несколько режимов работы. Для переключения в режим разомкнутого контура или другой режим выполните следующие действия:
- Найдите параметр «Operating Mode».
- Нажмите на выпадающее меню и выберите нужный режим. (Описание каждого режима см. в статье: Разница между алгоритмом угла опережения и алгоритмом векторного режима в режимах работы драйверов замкнутого контура серии Y)
- Нажмите «Write».
- Нажмите «Save».
После выполнения указанных действий отключите и снова включите питание драйвера, чтобы изменения режима вступили в силу.
- Изменение параметра пикового тока
Драйверы замкнутого контура серии Y оснащены функцией интеллектуальной регулировки тока. Независимо от номинального тока вашего двигателя NEMA 23/24, драйвер автоматически определяет требуемый ток и выдаёт оптимальное значение.
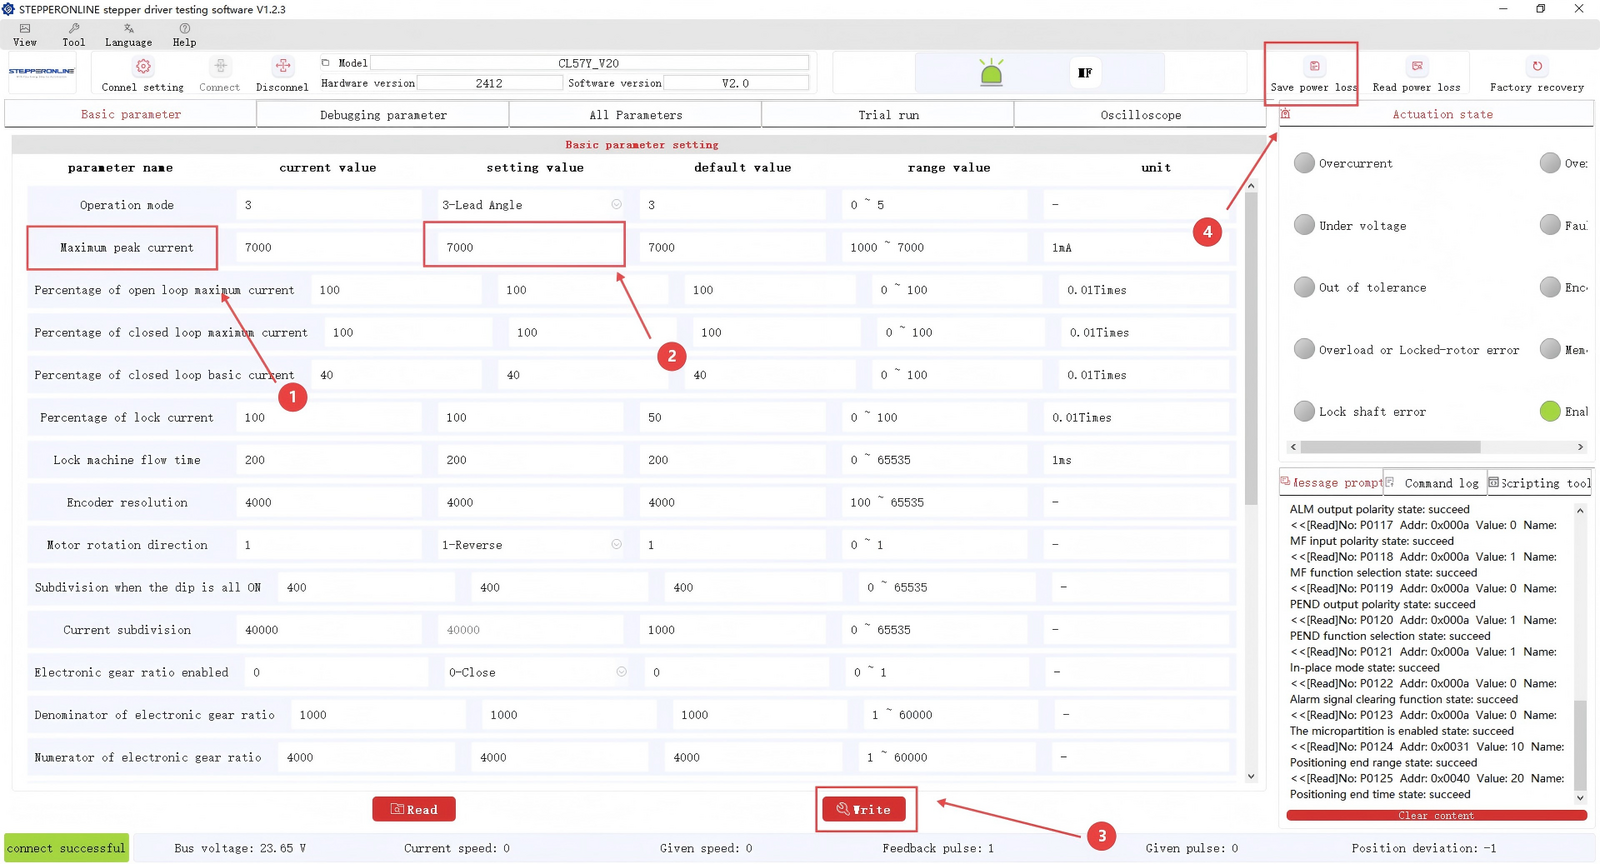
Если автоматически установленный пиковый ток слишком высок или слишком низок для вашего применения, вы можете изменить его вручную, следуя шагам, показанным на схеме выше. После изменения параметра тока обязательно нажмите «Write», затем «Save» и, наконец, отключите и включите питание драйвера, чтобы изменения вступили в силу.
- Изменение разрешения энкодера
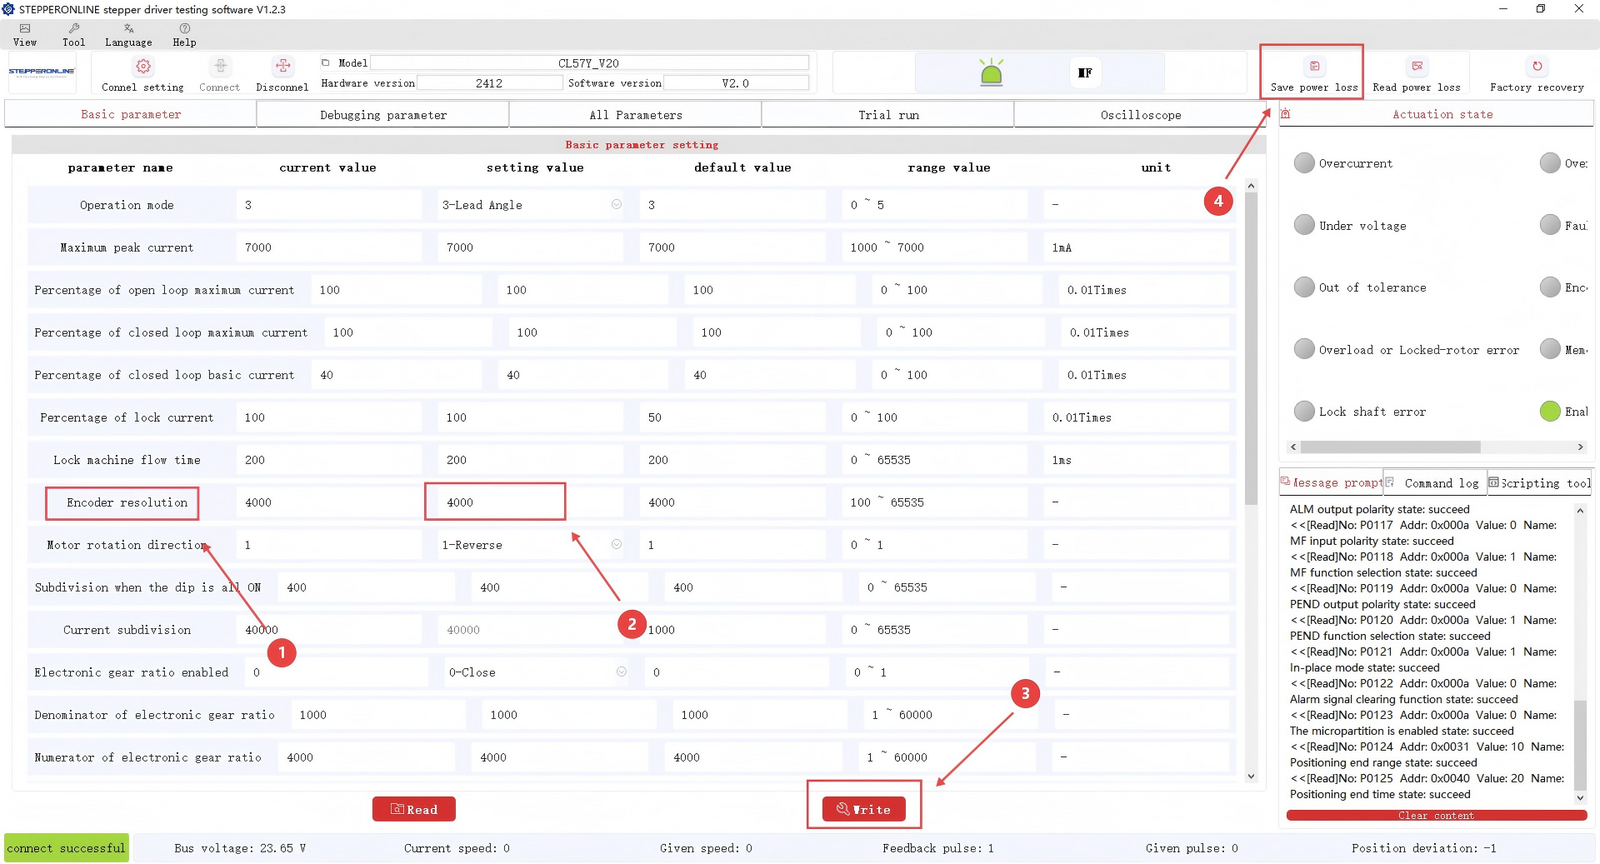
Драйвер по умолчанию поддерживает энкодеры с разрешением 1 000 линий (1 000 PPR). Если вам необходимо управлять двигателем с другим разрешением энкодера, измените настройку следующим образом:
- Найдите параметр «Encoder Resolution».
- Введите требуемое значение разрешения энкодера. (Единица измерения здесь — CPR. 1 000 PPR = 4 000 CPR.)
- Нажмите «Write».
- Нажмите «Save Parameters».
Наконец, отключите и включите питание драйвера, чтобы изменения вступили в силу.
- Регулировка коэффициентов усиления
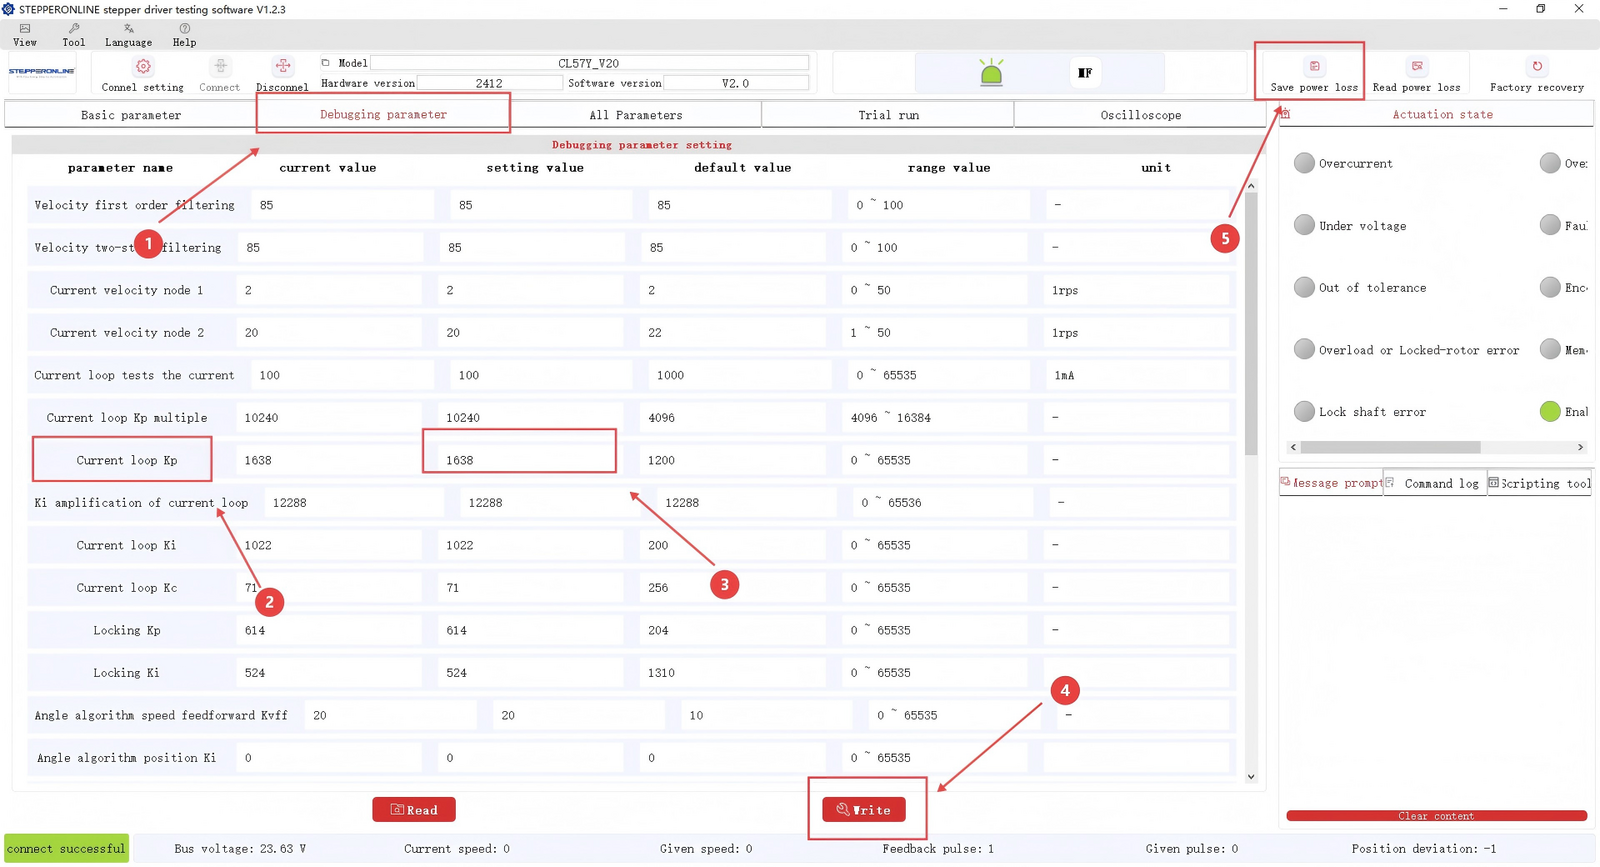
Настройка параметров усиления позволяет снизить чрезмерный шум двигателя. Найдите параметры «Current Loop» и измените их в соответствии со следующими рекомендациями:
- Для тяжёлых нагрузок или работы на высоких скоростях: увеличьте значение на 100 единиц от значения по умолчанию.
- Для лёгких нагрузок или приоритета низкого уровня шума: уменьшите значение на 100 единиц от значения по умолчанию.
После изменения нажмите «Write», затем «Save Parameters».
- Функция внутреннего тестирования / пробного запуска
Драйвер имеет встроенный режим самотестирования (Trial Run), позволяющий управлять двигателем с помощью внутреннего генератора импульсов драйвера без необходимости во внешнем контроллере. Эта функция полезна для проверки корректной работы двигателя и драйвера, что помогает исключить влияние внешнего контроллера при поиске неисправностей. Порядок действий:
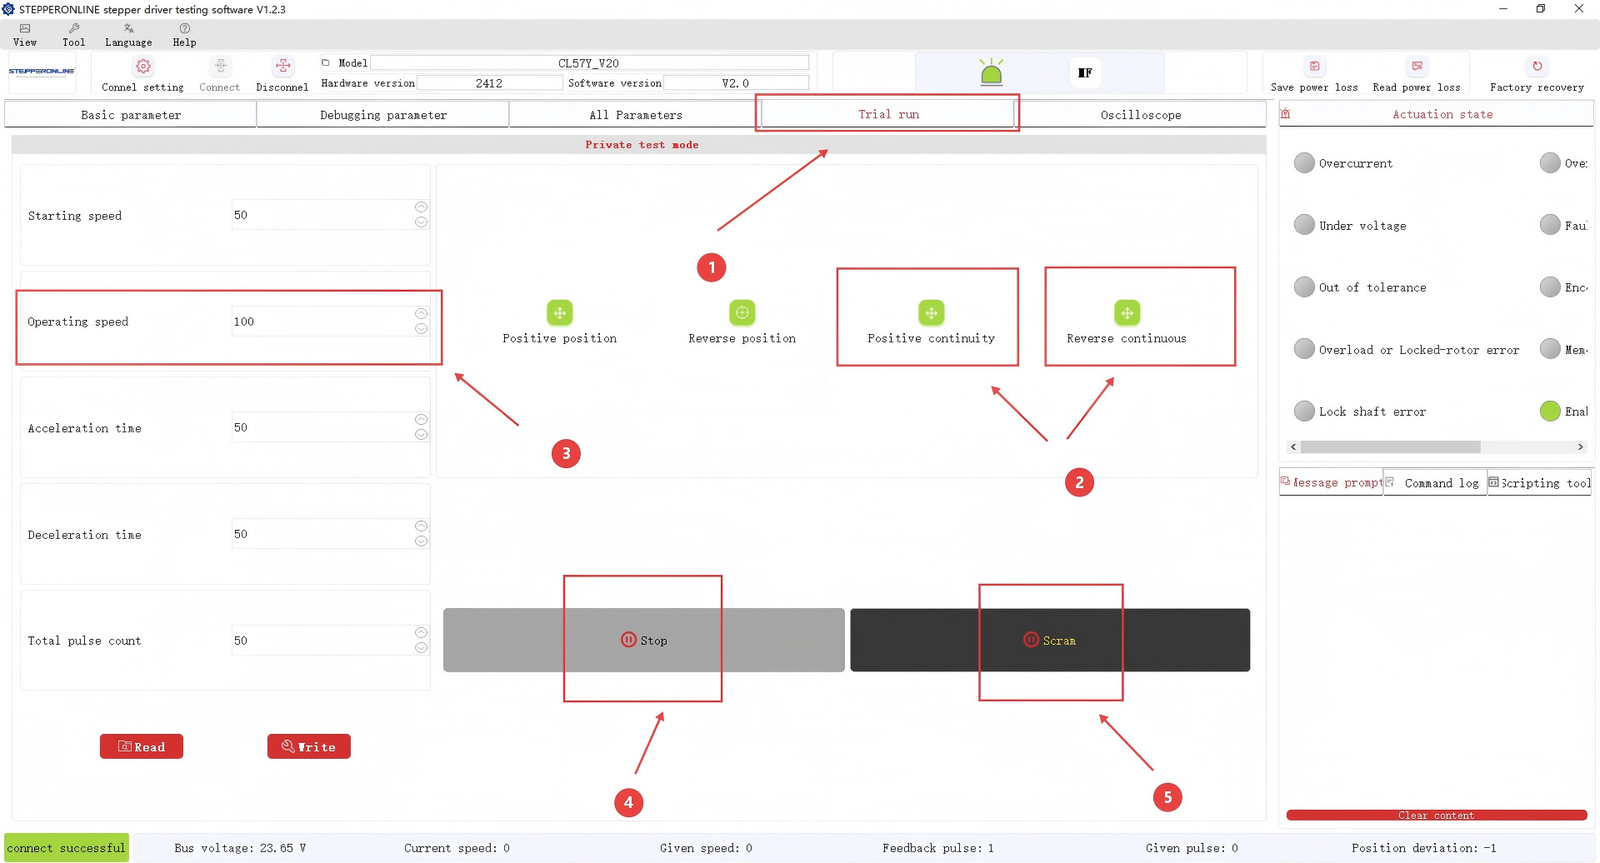
- Выберите «Trial Run».
- Нажмите кнопку «CW Continuous» или «CCW Continuous». Двигатель начнёт вращение со скоростью, заданной на шаге 3.
- Для остановки двигателя нажмите кнопку 4 или кнопку 5. Кнопка 4 выполняет контролируемое торможение с учётом заданного времени замедления, а кнопка 5 выполняет немедленную аварийную остановку.
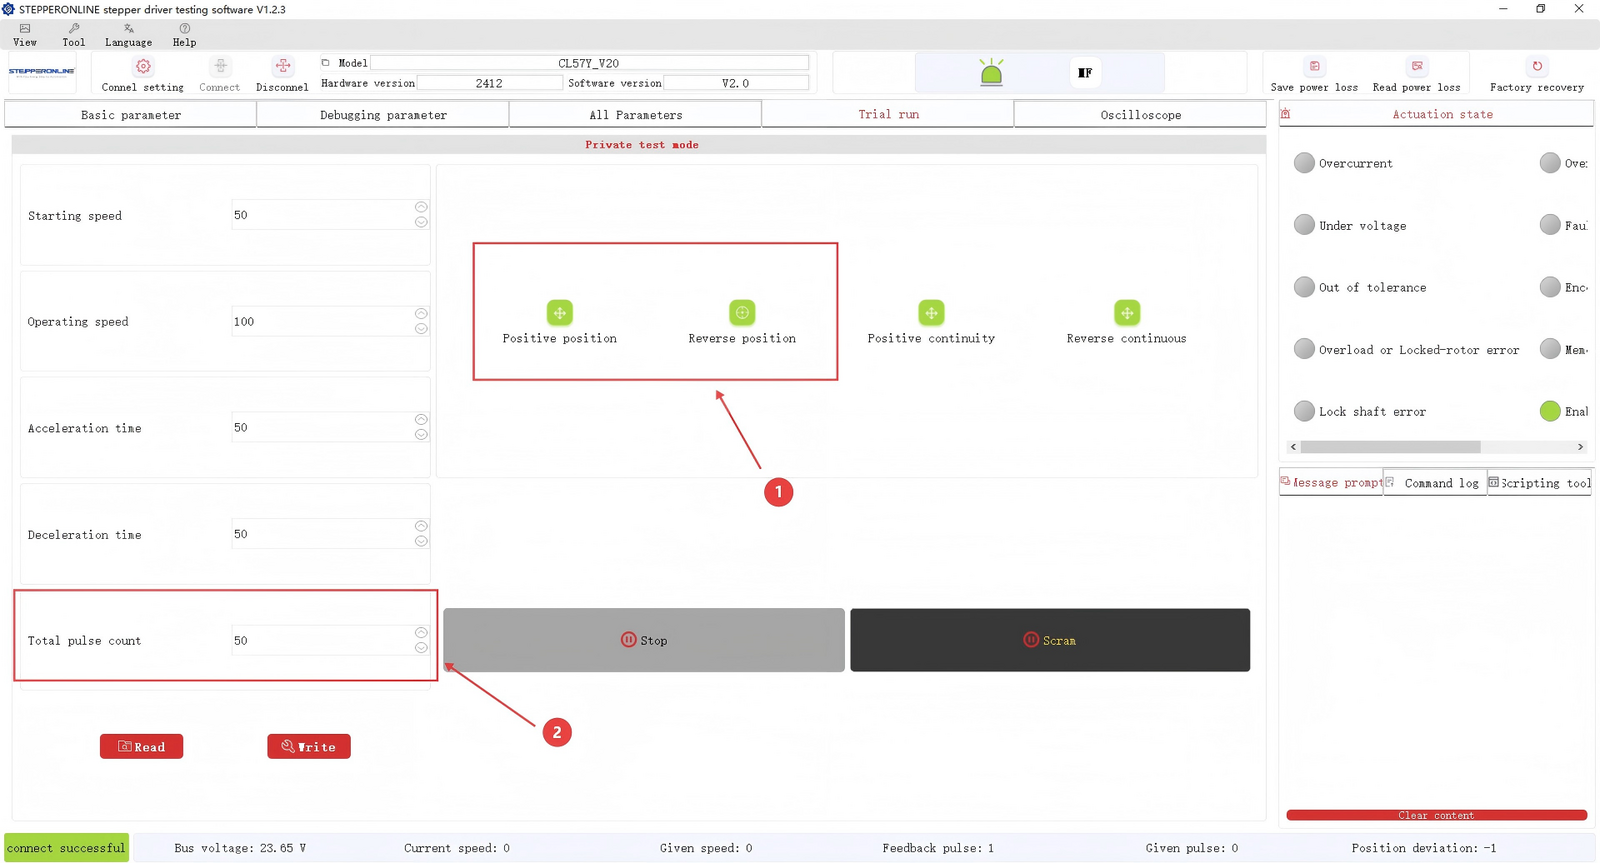
Нажмите кнопку «CW Position» или «CCW Position» для отправки заданного количества импульсов (устанавливается на шаге 2) на драйвер, в результате чего двигатель повернётся в целевое положение.
Например, если разрешение микрошага драйвера установлено на 1 600 микрошагов/об и вы введёте 1 600 импульсов в поле количества импульсов, нажатие «CW Position» повернёт двигатель ровно на один полный оборот.
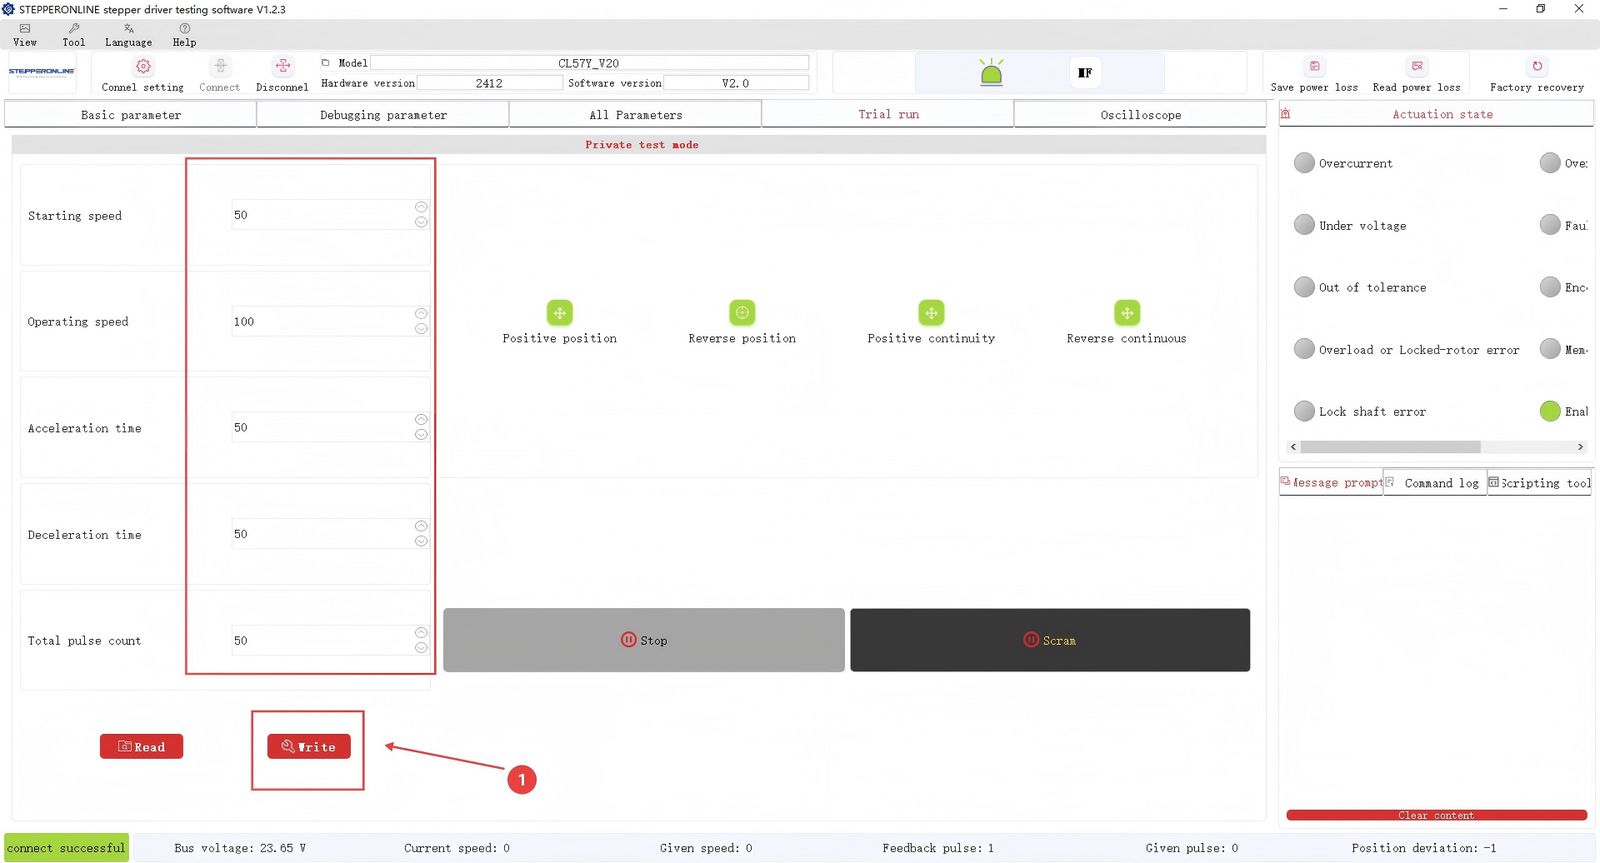
После изменения параметров Trial Run нажмите «Write» для их применения. Нажимать «Save» в правом верхнем углу для настроек Trial Run не требуется.
Описанные выше шаги охватывают наиболее часто изменяемые параметры. Другие параметры можно изменять по аналогичной процедуре (изменить → Write → Save → перезапуск питания). Если при использовании ПО возникнут какие-либо вопросы, обратитесь в нашу службу технической поддержки.