Сначала рассмотрим базовый принцип работы шагового двигателя.
Как и любой электродвигатель, шаговый двигатель состоит из статора и ротора. Статор имеет полюса с зубцами, на которые намотаны катушки, а ротор выполнен в виде постоянного магнита или сердечника из мягкого железа с явно выраженными полюсами (как в двигателях с переменным магнитным сопротивлением).
Шаговый двигатель работает путём последовательной подачи тока на фазы статора. Ток, протекающий через каждую катушку, создаёт магнитное поле, и ротор выстраивается вдоль этого поля. При подаче напряжения на фазы в определённой последовательности ротор поворачивается на фиксированный угол шага при каждом переключении фаз, в итоге достигая заданного положения.
Как показано на рисунке ниже, при подаче тока на катушку A возникает магнитное поле, и ротор выстраивается вдоль этого поля. Затем, при подаче тока на катушку B, ротор поворачивается по часовой стрелке, чтобы выстроиться вдоль нового магнитного поля.
Примечание: Поворот на 60°, показанный на схеме, является упрощённой иллюстрацией, предназначенной исключительно для понимания принципа. Типичный двухфазный шаговый двигатель имеет значительно меньший угол шага (например, 1,8° или 0,9° на полный шаг).
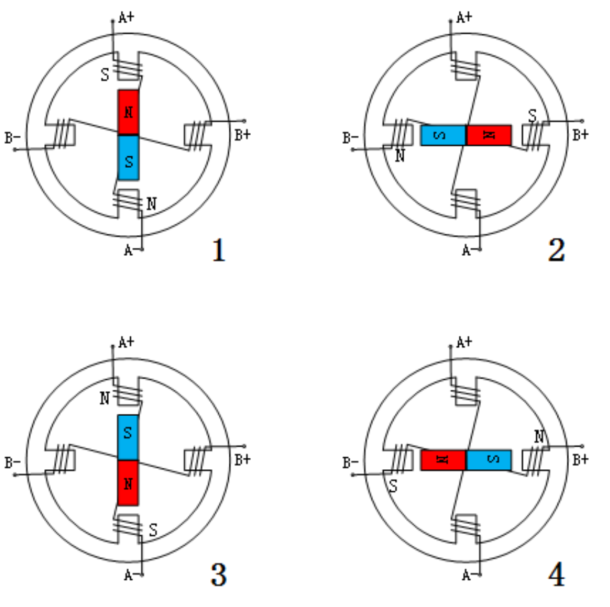
Двигатель работает путём подачи тока на катушки в определённой последовательности. Такой порядок последовательного возбуждения называется последовательностью шагов (или коммутации), как показано на рисунке выше.
В двухфазном шаговом двигателе драйвер управляет током, протекающим через каждую фазу, независимо. Независимо от режима шагового управления — полношагового, полушагового или микрошагового — номинальный ток, указанный для двигателя, относится к максимальному току на фазу. Следовательно, настройка тока драйвера должна соответствовать номинальному фазному току двигателя. Нет необходимости устанавливать его в два раза выше номинального тока.