Среднеквадратичный ток (RMS) и пиковый ток — это два различных способа выражения одного и того же электрического тока, протекающего через шаговый двигатель. Разница между ними заключается в способе измерения и расчёта тока.
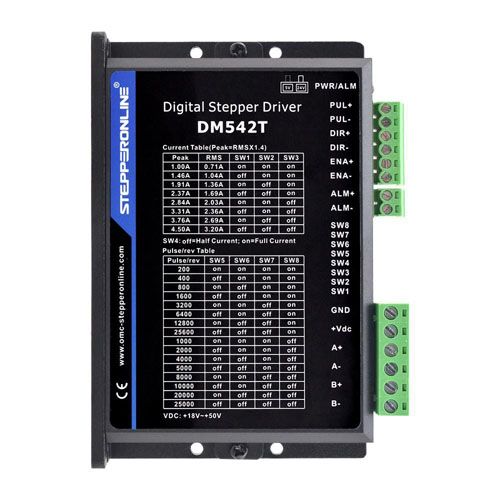
Среднеквадратичный ток (RMS)
Среднеквадратичный ток (RMS — Root Mean Square) — это мера эффективного тока, протекающего через обмотки двигателя во времени. Он представляет собой эквивалентное значение постоянного тока, которое вызвало бы такой же нагрев обмоток двигателя. Среднеквадратичный ток вычисляется как квадратный корень из среднего значения квадратов мгновенных значений тока за один полный электрический цикл.
Для синусоидальной формы тока соотношение между среднеквадратичным и пиковым током составляет:
I_RMS = I_Peak / √2 ≈ I_Peak / 1.414
Пиковый ток
Пиковый ток — это максимальное мгновенное значение тока, протекающего через обмотки двигателя в течение каждого электрического цикла. В драйверах с микрошаговым режимом форма тока обычно синусоидальная, и пиковый ток представляет собой амплитуду этой волны. Он не ограничивается условиями пуска или остановки двигателя; он возникает непрерывно в процессе нормальной работы.
Рассеиваемая мощность
Мощность, рассеиваемая (потери в меди) обмотками двигателя, рассчитывается на основе среднеквадратичного тока, а не пикового:
P = I_RMS² × R
где R — сопротивление обмотки. Именно поэтому среднеквадратичный ток критически важен для управления тепловым режимом — он напрямую определяет, сколько тепла выделяет двигатель.
Установка тока на драйвере
Как правило, среднеквадратичный ток (RMS) используется для указания номинального тока шагового двигателя. При настройке тока на драйвере следует установить выходной ток драйвера равным номинальному среднеквадратичному току двигателя, чтобы обеспечить безопасную непрерывную работу без перегрева.
Некоторые драйверы шаговых двигателей калибруются в пиковом токе, а не в среднеквадратичном. Если ваш драйвер использует настройку пикового тока, необходимо преобразовать номинальный среднеквадратичный ток двигателя в эквивалентное пиковое значение:
I_Peak = I_RMS × √2 ≈ I_RMS × 1.414
Пример
Предположим, шаговый двигатель имеет номинальный ток 2.0 A RMS.
- Если драйвер калибруется в среднеквадратичном токе (RMS), установите на драйвере 2.0 A.
- Если драйвер калибруется в пиковом токе, установите на драйвере 2.0 × 1.414 ≈ 2.83 A.
Установка пикового тока 2.0 A на драйвере, калиброванном по пиковому току, приведёт к фактическому среднеквадратичному току лишь около 1.41 A, что снизит производительность двигателя. И наоборот, установка на драйвере с калибровкой по RMS значения 2.83 A при номинальном токе двигателя 2.0 A RMS приведёт к чрезмерному нагреву и возможному повреждению.
Рекомендации
-
Всегда устанавливайте среднеквадратичный ток (RMS) на выходе драйвера равным номинальному среднеквадратичному току двигателя для непрерывной или длительной работы. Это гарантирует, что двигатель работает в пределах допустимого теплового режима.
-
Если драйвер калибруется в пиковом токе, преобразуйте номинальный среднеквадратичный ток двигателя в пиковый по приведённой выше формуле (умножьте на 1.414) перед настройкой драйвера.
-
Контролируйте температуру двигателя при длительной работе. Если температура двигателя превышает допустимый уровень, соответственно уменьшите уставку тока на драйвере.
-
Для приложений с кратковременным режимом работы допускается временное увеличение тока выше номинального среднеквадратичного значения для получения более высокого момента, однако убедитесь, что среднее значение среднеквадратичного тока во времени не превышает номинальное значение двигателя, чтобы предотвратить перегрев.