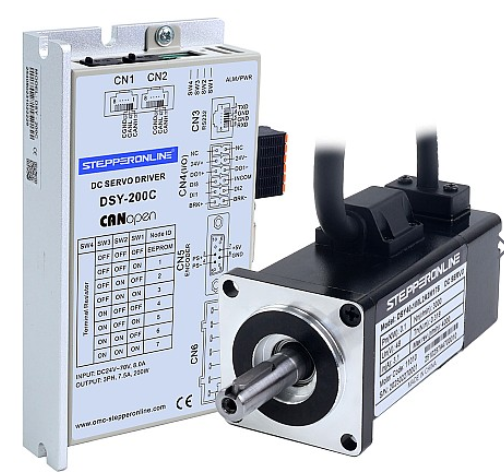
Приводы серии DSY оснащены встроенной функцией многосегментного позиционирования, позволяющей двигателю перемещаться в заданные позиции без использования внешнего контроллера. Данная функция позволяет сервоприводу хранить до 16 сегментов команд позиционирования, каждый из которых имеет индивидуально настраиваемое перемещение, максимальную рабочую скорость и время разгона/торможения. Время выдержки и режимы перехода между сегментами также могут быть настроены по необходимости. Однако переместить двигатель в заданную позицию можно и без использования этой встроенной функции. Порядок действий описан ниже.
Порядок действий:
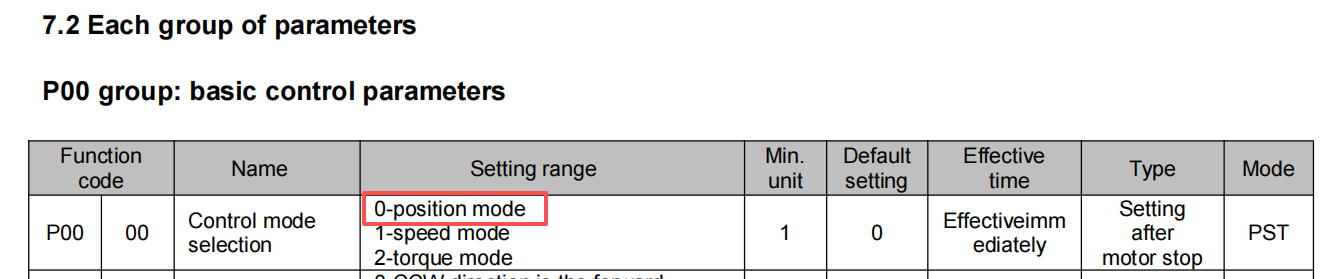
- Установите режим работы сервопривода в режим позиционирования:
Настройте привод на работу в режиме управления по позиции.
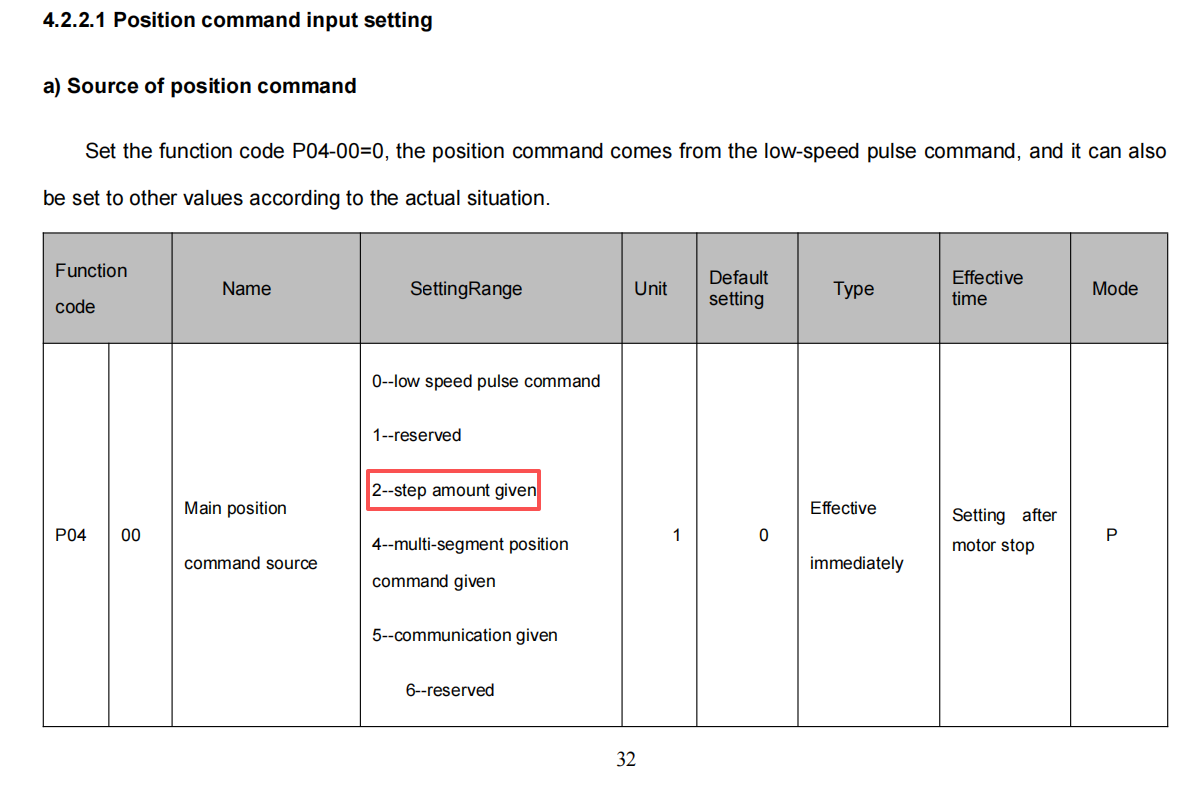
- Установите P0400 = 2, чтобы выбрать «Приращение позиции» в качестве источника команды позиционирования:
Это настроит привод на приём команд перемещения в виде приращений позиции.
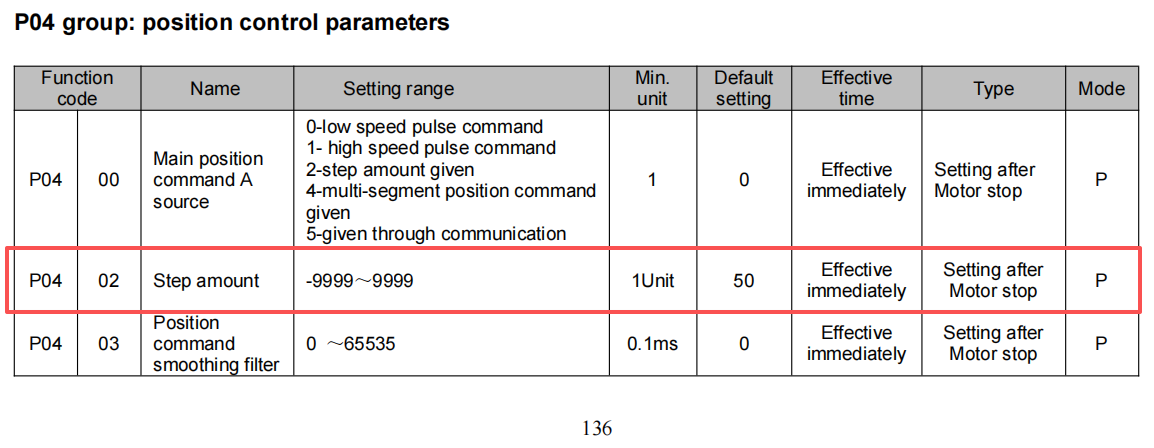
- Установите P0402 на требуемое расстояние перемещения:
Примечание. Значение приращения позиции может быть установлено только в диапазоне от -9999 до 9999 импульсов (что соответствует максимум одному обороту двигателя). Данная функция обычно используется для точной подстройки позиции в небольшом диапазоне.
- Назначьте функцию цифрового входа (DI) в качестве сигнала разрешения приращения позиции:
В качестве примера используется DI2. Обратите внимание, что функция разрешения сервопривода на DI1 также потребуется на одном из последующих шагов.
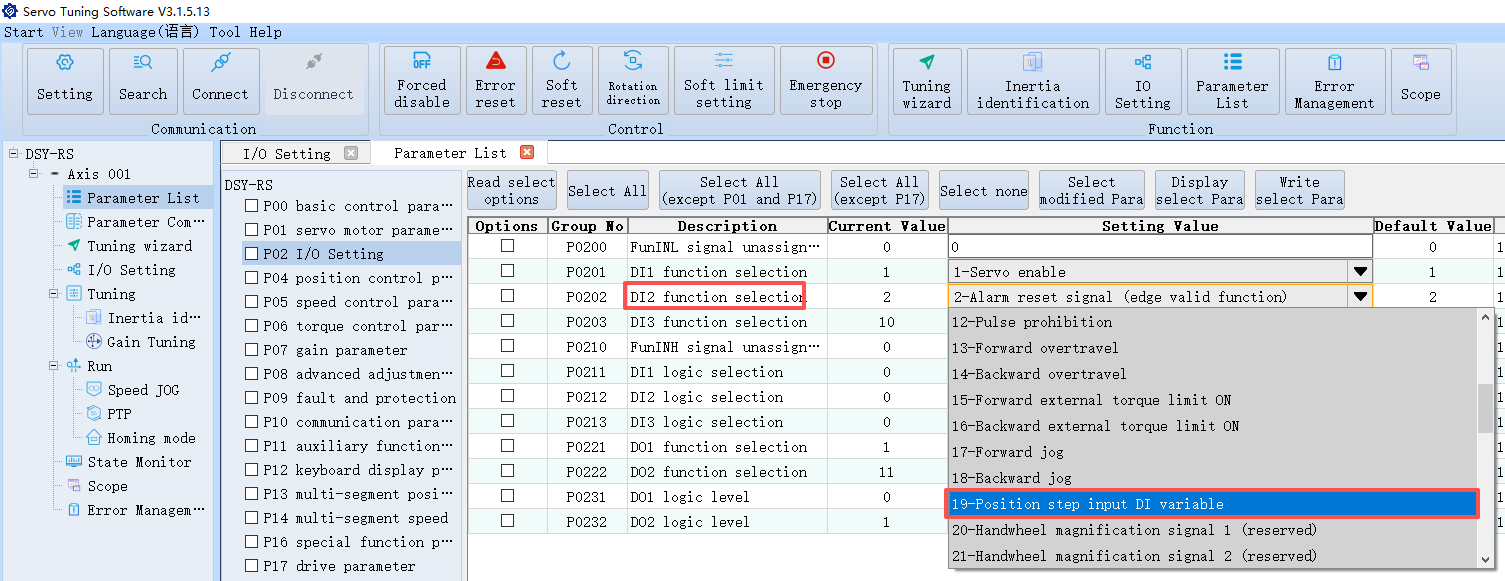
- Установите логику DI на активный высокий уровень, затем подайте сигнал высокого уровня на DI1 и DI2 для активации разрешения сервопривода и разрешения приращения позиции:
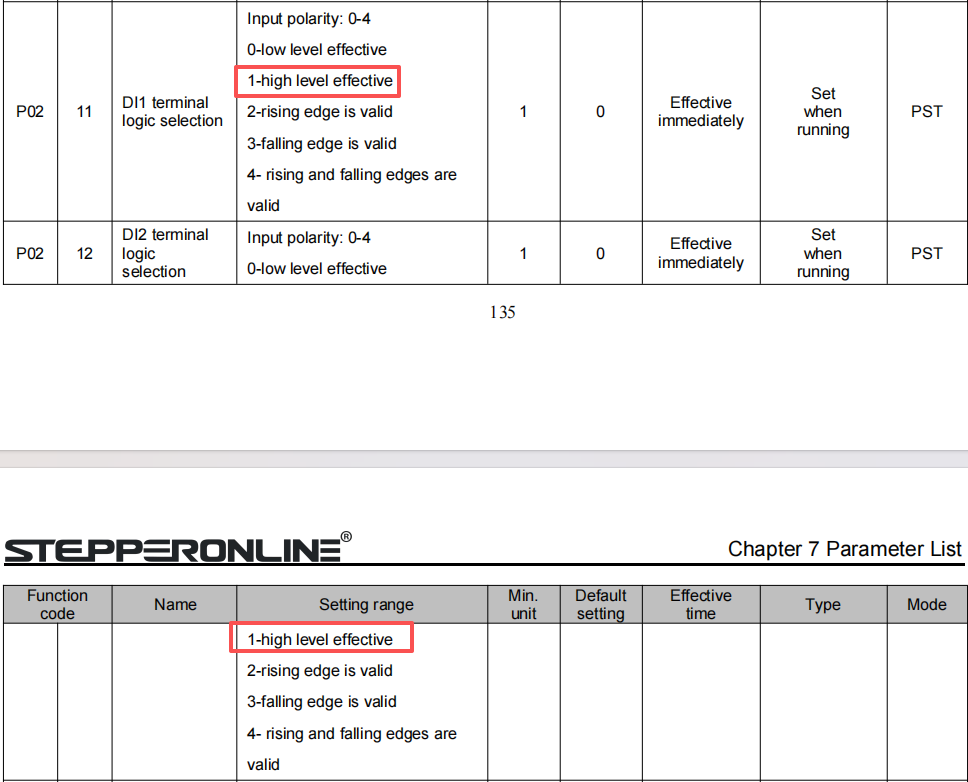
После подачи сигнала высокого уровня на оба входа DI1 и DI2 двигатель переместится на заданное расстояние в соответствии со значением приращения позиции. Скорость двигателя можно регулировать через P0503 (Скорость позиционирования). Однократная подача сигнала выполняет перемещение на заданное расстояние один раз; повторная подача сигнала вызывает повторное перемещение на то же расстояние.