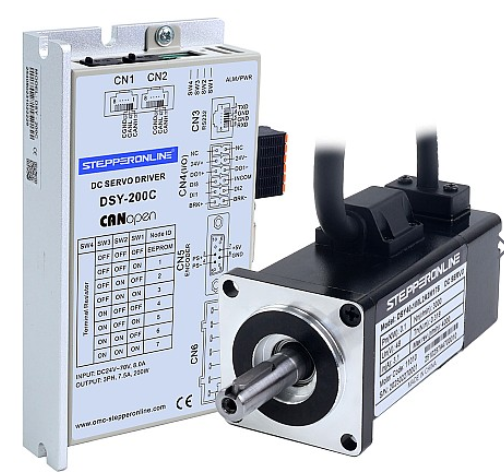
Os drives da série DSY possuem uma função de posição multissegmento integrada que permite ao motor mover-se para posições especificadas sem um controlador externo. Esta função permite que o servo drive armazene até 16 segmentos de comandos de posição, cada um com deslocamento, velocidade máxima de operação e tempo de aceleração/desaceleração configuráveis individualmente. O tempo de permanência e os modos de transição entre segmentos também podem ser personalizados conforme necessário. No entanto, também é possível mover o motor para uma posição especificada sem utilizar esta função integrada. O procedimento é descrito abaixo.
Procedimento:
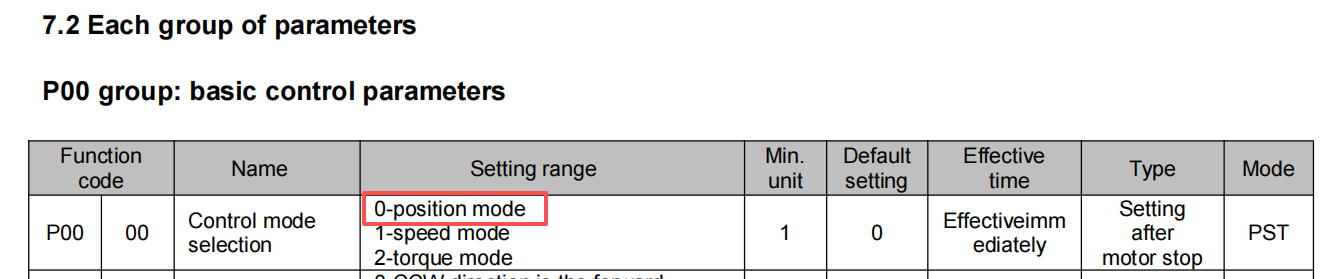
- Definir o modo de operação do servo para modo de posição:
Configure o drive para operar no modo de controle de posição.
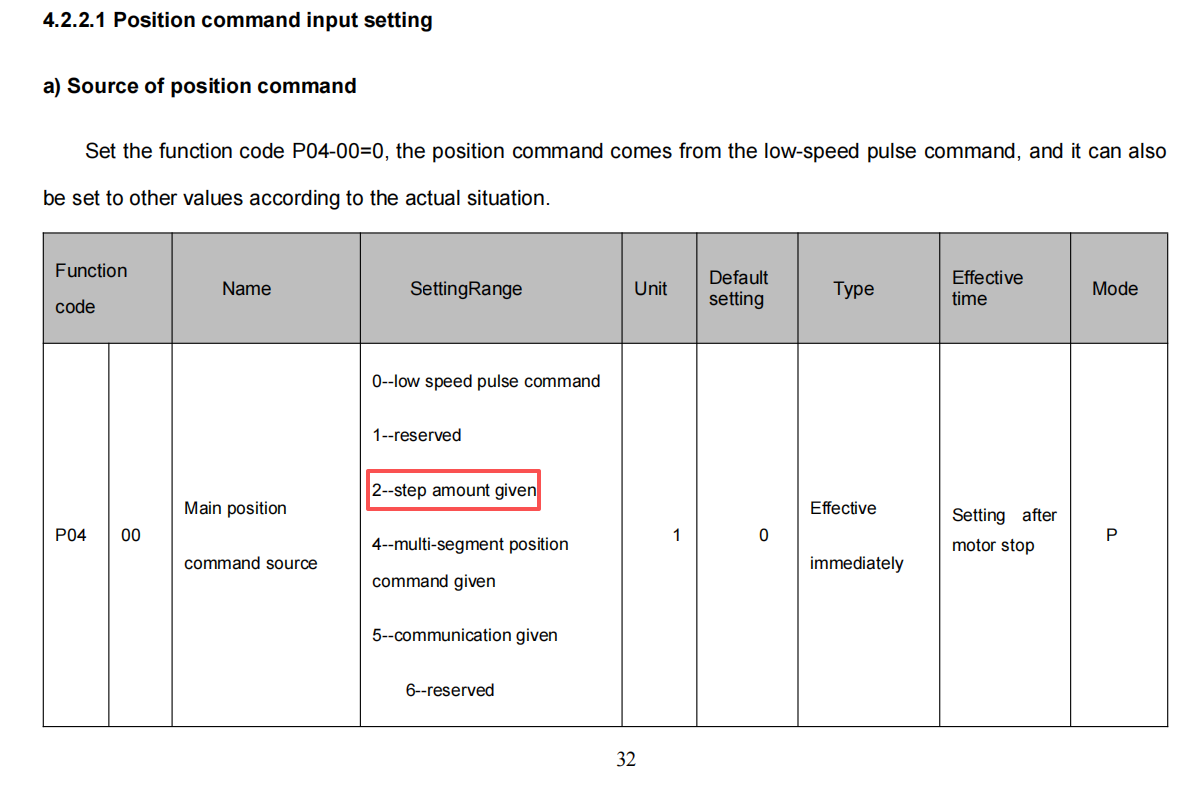
- Definir P0400 = 2 para selecionar "Incremento de Posição" como fonte do comando de posição:
Isso configura o drive para aceitar comandos de movimento como incrementos de posição.
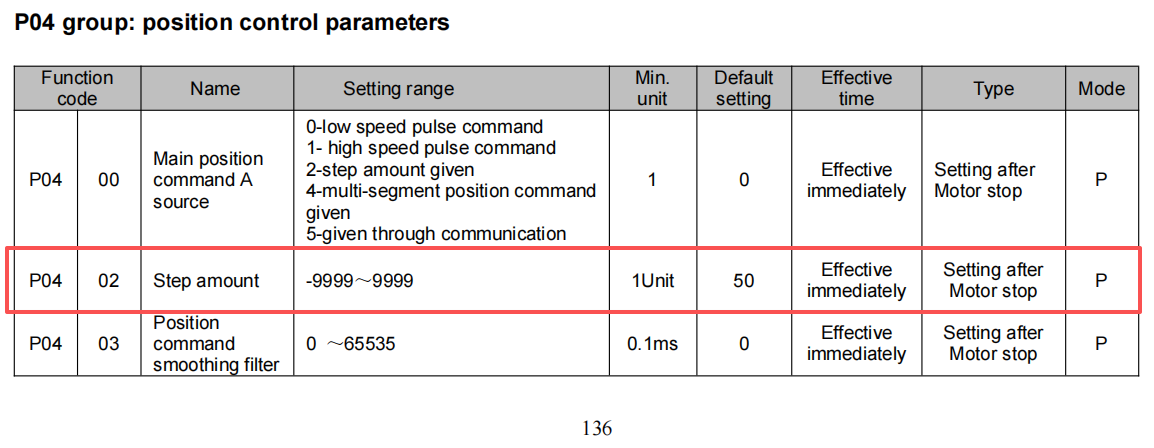
- Definir P0402 para a distância de movimento desejada:
Nota: O valor do incremento de posição só pode ser definido entre -9999 e 9999 pulsos (equivalente a no máximo uma rotação do motor). Esta função é normalmente utilizada para ajuste fino de posições dentro de uma faixa pequena.
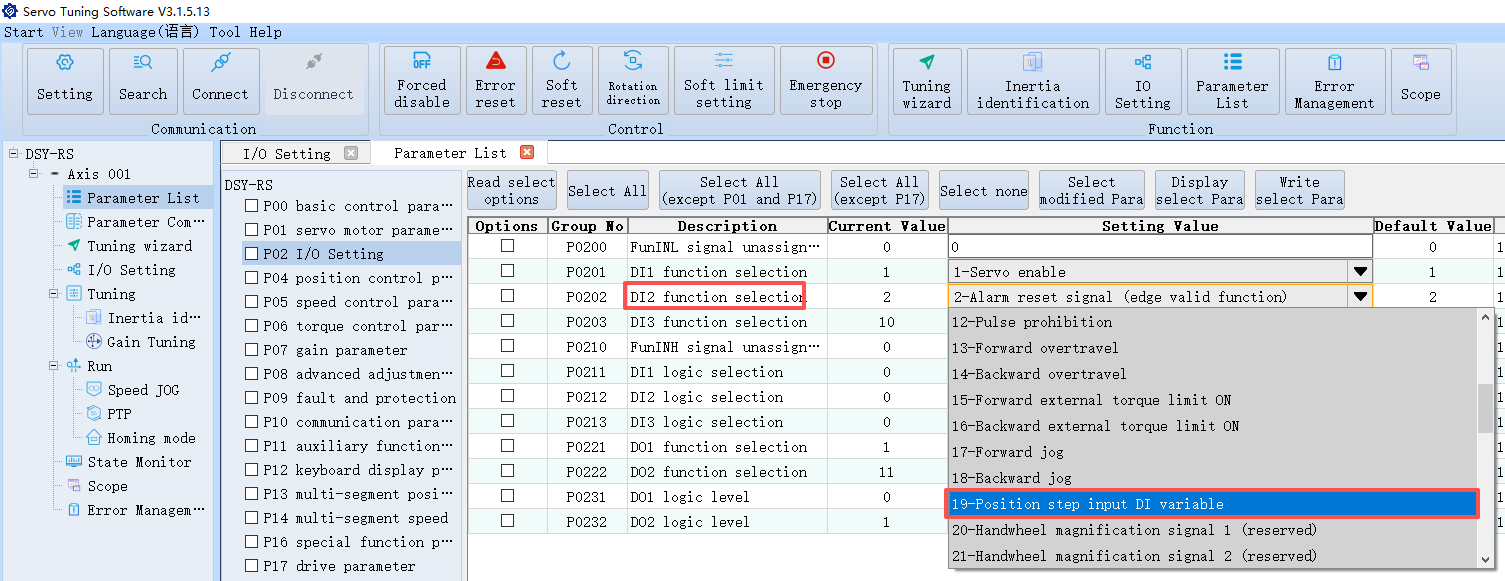
- Atribuir uma função de terminal de entrada digital (DI) como sinal de habilitação de incremento de posição:
DI2 é usado como exemplo aqui. Note que a função de habilitação do servo DI1 também será necessária em uma etapa posterior.
- Definir a lógica DI como ativo em nível alto, em seguida aplicar um sinal de nível alto tanto em DI1 quanto em DI2 para acionar as funções de habilitação do servo e habilitação de incremento de posição:
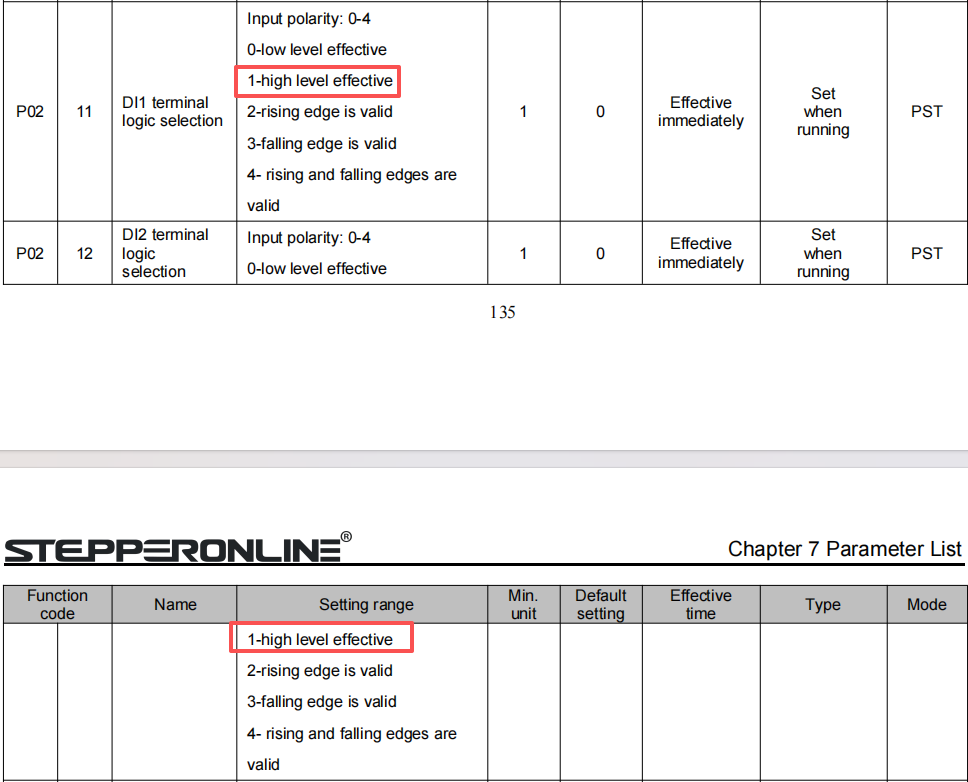
Assim que tanto DI1 quanto DI2 receberem um sinal de nível alto, o motor se moverá a distância especificada de acordo com o valor do incremento de posição. A velocidade do motor pode ser ajustada via P0503 (Velocidade de Posicionamento). Um único acionamento move o motor a distância definida uma vez; acionar novamente faz com que o motor se mova a mesma distância novamente.