1. Leitura da Posição do Encoder do Motor Servo a Partir de um Controlador Host
Os encoders de motores servo podem transmitir dados de posição para um controlador host (computador superior) por meio de circuitos de entrada/saída digital (DI/DO) na placa de controle traseira do driver.
Quando um CLP controla um sistema servo ou de passo, o feedback do encoder normalmente não é necessário para a determinação da posição. O CLP envia pulsos de posição para o driver servo por meio de suas instruções, e o loop de posição interno do driver cuida do feedback de posição.
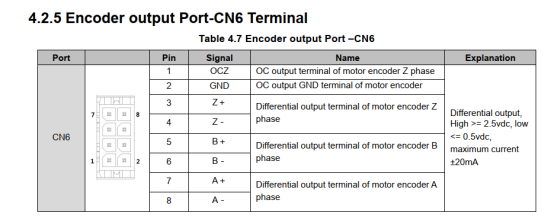
A maioria dos drivers servo inclui uma função de saída de divisão de pulsos. Se o controlador host precisar receber dados do encoder de forma independente, os pulsos do encoder do motor podem ser emitidos em forma dividida, servindo como referência para o controle em malha fechada do sistema host.
Para a série T6, a interface de saída de divisão de pulsos é CN6. O diagrama de fiação é mostrado abaixo:
2. Leitura da Posição do Encoder do Motor de Passo a Partir de um Controlador Host
Em um sistema de motor de passo em malha fechada, o controlador host aciona o motor enviando pulsos para o driver. A frequência dos pulsos controla a velocidade, e a contagem de pulsos controla a posição. Simultaneamente, o driver transmite os dados de contagem de pulsos de volta ao controlador host para informar a posição e a velocidade reais do motor.
Para implementar esse tipo de controle, o CLP deve suportar comunicação por barramento — seja RS-485 ou EtherCAT. O driver também deve suportar o protocolo de barramento correspondente. Isso permite que o controlador host recupere dados de posição e velocidade diretamente por meio de mensagens de barramento.
Em relação aos encoders de motores de passo: todos os motores de passo que vendemos utilizam encoders incrementais com feedback multivoltas. Alguns encoders incluem um sinal de fase Z, enquanto outros não. Encoders sem sinal de fase Z não possuem função de homing, e a posição absoluta não pode ser determinada. Para encoders equipados com sinal de fase Z, uma rotina de homing deve ser programada no controlador host para habilitar a leitura de posição e o homing.