1. Odczyt pozycji enkodera silnika serwo z kontrolera nadrzędnego
Enkodery silników serwo mogą przekazywać dane o pozycji do kontrolera nadrzędnego (komputera nadrzędnego) poprzez obwody cyfrowego wejścia/wyjścia (DI/DO) na tylnej płycie sterującej napędu.
Gdy sterownik PLC steruje układem serwo lub krokowym, sprzężenie zwrotne z enkodera zazwyczaj nie jest wymagane do określenia pozycji. PLC wysyła impulsy pozycyjne do napędu serwo za pomocą swoich instrukcji, a wewnętrzna pętla pozycyjna napędu obsługuje sprzężenie zwrotne pozycji.
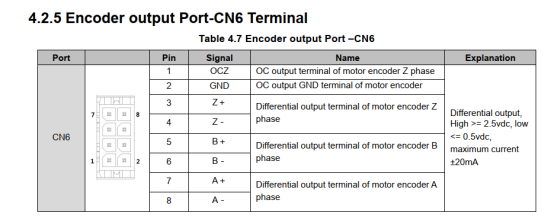
Większość napędów serwo zawiera funkcję wyjścia z podziałem impulsów. Jeśli kontroler nadrzędny musi niezależnie odbierać dane z enkodera, impulsy enkodera silnika mogą być wyprowadzane w postaci podzielonej, służąc jako odniesienie dla zamkniętej pętli sterowania systemu nadrzędnego.
Dla serii T6 interfejs wyjścia z podziałem impulsów to CN6. Schemat połączeń przedstawiono poniżej:
2. Odczyt pozycji enkodera silnika krokowego z kontrolera nadrzędnego
W układzie silnika krokowego z zamkniętą pętlą sprzężenia zwrotnego kontroler nadrzędny steruje silnikiem, wysyłając impulsy do sterownika. Częstotliwość impulsów steruje prędkością, a liczba impulsów steruje pozycją. Jednocześnie sterownik przekazuje dane o liczbie impulsów z powrotem do kontrolera nadrzędnego, raportując rzeczywistą pozycję i prędkość silnika.
Aby zaimplementować ten typ sterowania, PLC musi obsługiwać komunikację magistralową — RS-485 lub EtherCAT. Sterownik musi również obsługiwać odpowiedni protokół magistrali. Umożliwia to kontrolerowi nadrzędnemu bezpośrednie pobieranie danych o pozycji i prędkości za pośrednictwem komunikatów magistralowych.
Odnośnie enkoderów silników krokowych: wszystkie sprzedawane przez nas silniki krokowe wykorzystują enkodery inkrementalne ze sprzężeniem zwrotnym wieloobrotowym. Niektóre enkodery zawierają sygnał fazy Z, inne nie. Enkodery bez sygnału fazy Z nie mają funkcji bazowania i nie można określić pozycji bezwzględnej. W przypadku enkoderów wyposażonych w sygnał fazy Z należy zaprogramować procedurę bazowania w kontrolerze nadrzędnym, aby umożliwić odczyt pozycji i bazowanie.