- Czym jest bezwładność i współczynnik bezwładności?
Moment bezwładności wirnika (często nazywany po prostu „bezwładnością wirnika") jest miarą oporu wirnika silnika wobec zmian prędkości obrotowej. Jest to kluczowy parametr, który bezpośrednio wpływa na charakterystykę przyspieszania i hamowania silnika. Dlatego przy wyborze silnika serwomechanizmu niezbędne jest uwzględnienie bezwładności wirnika silnika, ponieważ ma ona bezpośredni wpływ na wydajność i stabilność pracy. Wartość momentu bezwładności wirnika można znaleźć w karcie katalogowej silnika. STEPPERONLINE oferuje silniki serwomechanizmów o różnych klasach bezwładności. Aby uzyskać wartość momentu bezwładności wirnika, należy zapoznać się z kartą katalogową konkretnego silnika.
Współczynnik bezwładności obciążenia to stosunek całkowitej bezwładności obciążenia (przeliczonej na wał silnika) do własnego momentu bezwładności wirnika silnika. Moment bezwładności obciążenia reprezentuje bezwładność obciążenia mechanicznego napędzanego przez silnik. Im większy moment bezwładności obciążenia, tym gorsza reaktywność systemu. Jeśli bezwładność obciążenia jest nadmiernie wysoka, może to powodować niestabilny ruch i wibracje. Dopuszczalny współczynnik bezwładności obciążenia jest ograniczony specyfikacją dopuszczalnej bezwładności obciążenia silnika serwomechanizmu i może się różnić w zależności od warunków pracy układu serwonapędu.
Gdy silnik jest eksploatowany powyżej dopuszczalnego momentu bezwładności obciążenia, podczas hamowania może wystąpić alarm przepięciowy. Ponadto, jeśli energia regeneracyjna przekracza pojemność wbudowanego rezystora hamującego, może wystąpić alarm przepięcia regeneracyjnego. W przypadku wystąpienia takiego alarmu można podjąć jedno z następujących działań:
● Zmniejszyć wartość ograniczenia momentu ● Zwiększyć czas hamowania (zmniejszyć tempo hamowania) ● Zmniejszyć prędkość maksymalną ● Jeśli alarm nadal występuje po zastosowaniu powyższych środków, wymagany jest zewnętrzny rezystor hamujący
- Jak wybrać odpowiedni współczynnik bezwładności?
Istnieją dwie metody określania współczynnika bezwładności obciążenia:
● Obliczenia ręczne: Polegają na obliczeniu masy i geometrii każdego komponentu w systemie w celu wyprowadzenia całkowitej bezwładności obciążenia. Jednak metoda ta jest pracochłonna, a w przypadku złożonych układów serwonapędów może być trudno dokładnie obliczyć prawidłowy współczynnik bezwładności obciążenia.
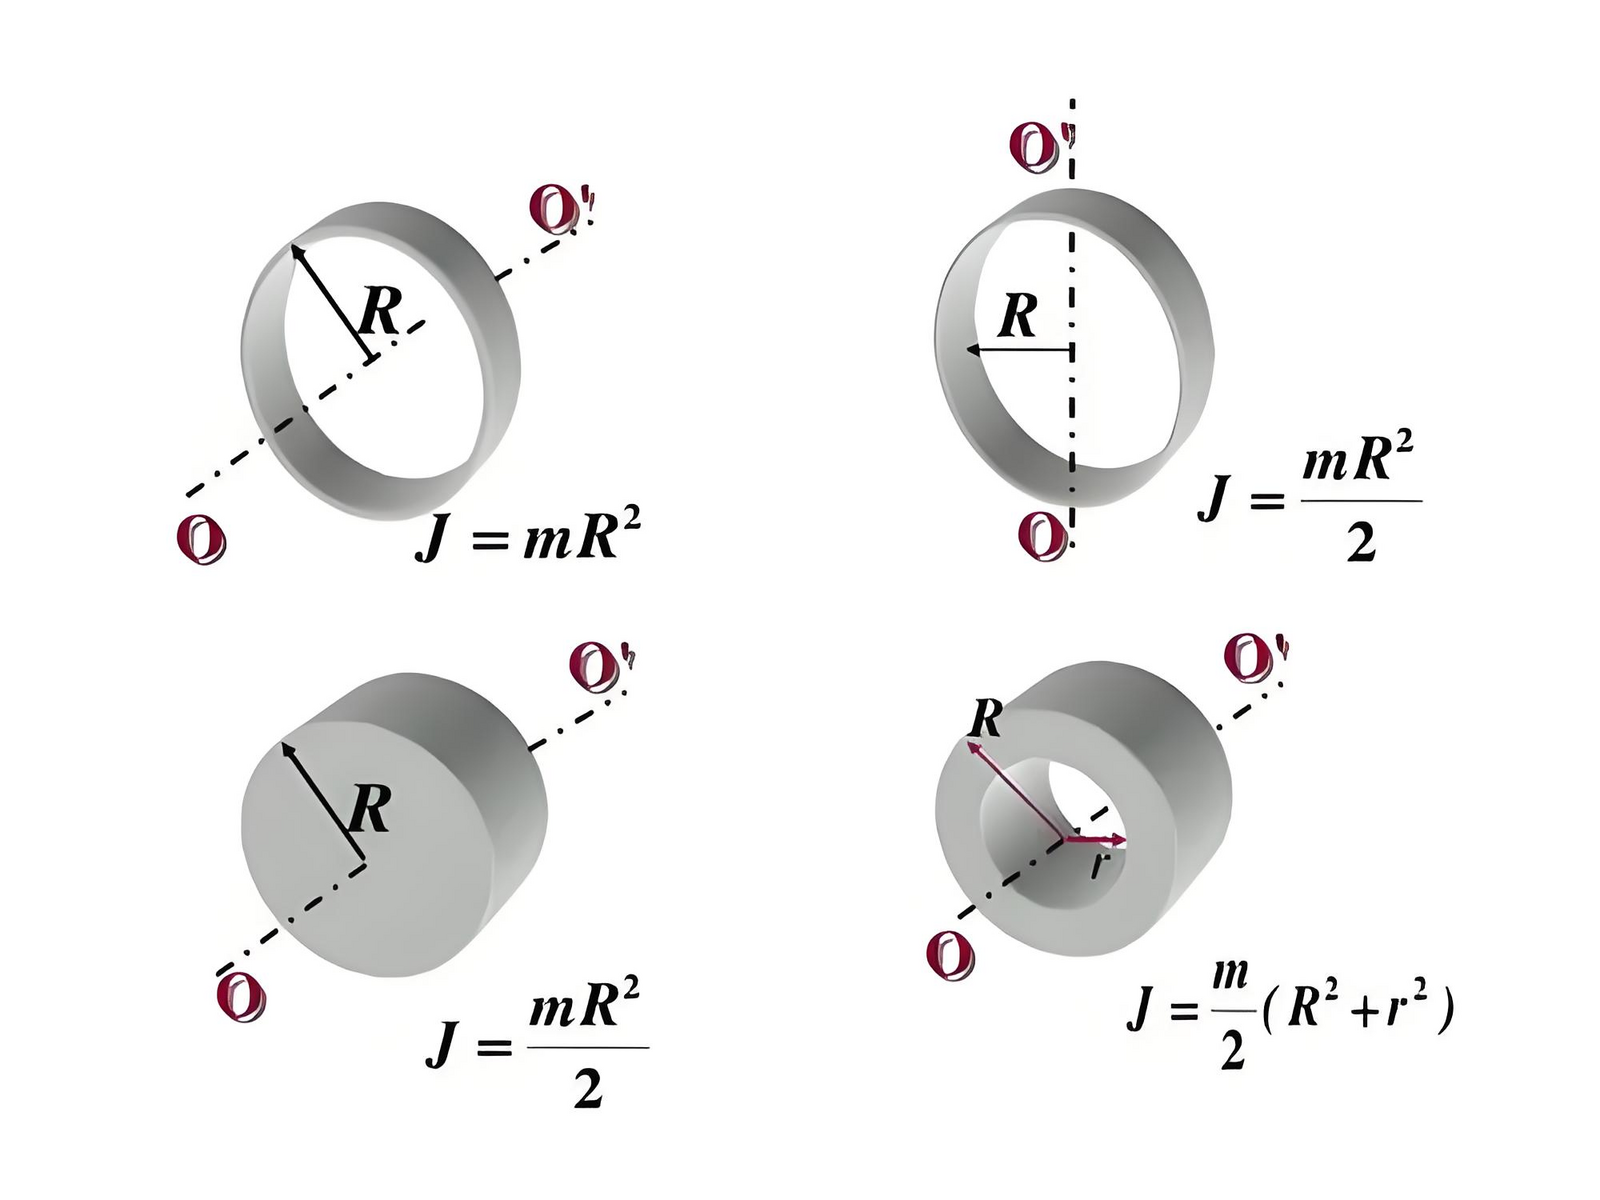
● Automatyczna identyfikacja bezwładności: Najczęściej stosowaną metodą jest automatyczna identyfikacja za pomocą funkcji autotuningu bezwładności napędu serwonapędu. Podczas procesu identyfikacji napęd poleca silnikowi serwomechanizmu obracać się kilkakrotnie w kierunku do przodu i do tyłu, aby określić odpowiedni współczynnik bezwładności obciążenia. Wszystkie napędy serwonapędów obecnie sprzedawane przez STEPPERONLINE obsługują tę funkcję.
Należy pamiętać, że procedury identyfikacji bezwładności różnią się w zależności od serii napędów serwonapędów STEPPERONLINE. Przed wykonaniem operacji należy dokładnie zapoznać się ze szczegółowymi instrukcjami identyfikacji bezwładności w instrukcji obsługi napędu.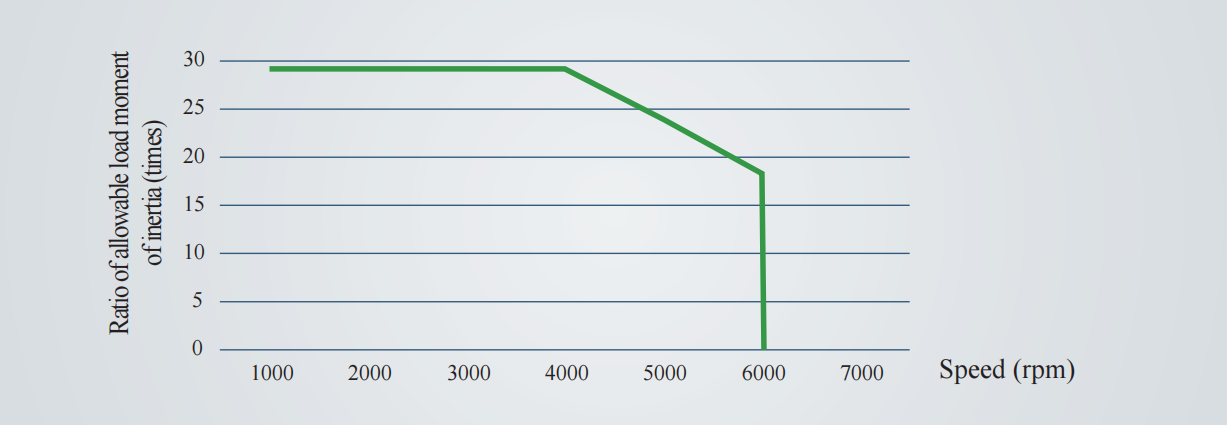
Zazwyczaj zalecany maksymalny współczynnik bezwładności obciążenia wynosi około 30:1 (jak pokazano na rysunku). Jeśli obciążenie systemu przekracza tę górną granicę, zaleca się dodanie przekładni redukcyjnej w celu obniżenia bezwładności obciążenia przeliczonej na wał silnika. Bezwładność obciążenia przeliczona na wał silnika jest zmniejszana o kwadrat przełożenia. Jednocześnie, biorąc pod uwagę wpływ przekładni na prędkość silnika, zaleca się wybór przekładni o przełożeniu 5:1 lub 10:1, co pozwala osiągnąć odpowiedni współczynnik bezwładności bez nadmiernego zmniejszania prędkości wyjściowej.