Jeśli używasz protokołu Modbus RTU przez RS-485 ze sterownikami silników krokowych serii RS lub sterownikami silników bezszczotkowych i napotykasz błędy komunikacji, wykonaj poniższe kroki, aby zdiagnozować i rozwiązać problem.
1. Sprawdź połączenia sprzętowe
Przykład: Sterownik silnika krokowego CL57RS
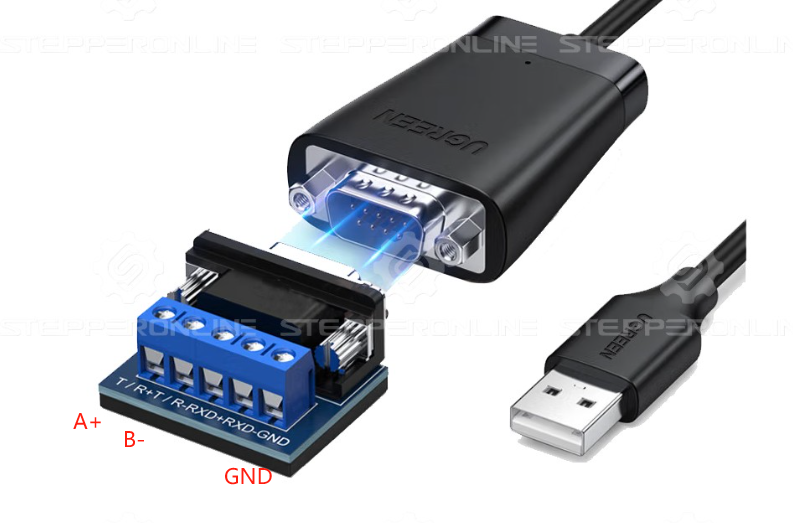
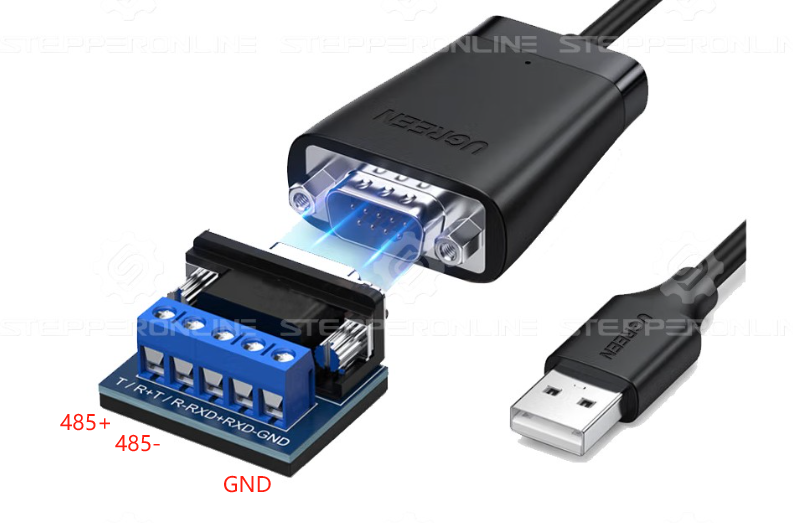
Upewnij się, że okablowanie interfejsu RS-485 jest prawidłowe. Zwróć szczególną uwagę na linie A (485+) i B (485−) oraz sprawdź, którym żyłom kabla sieciowego odpowiadają (patrz poniższy schemat).
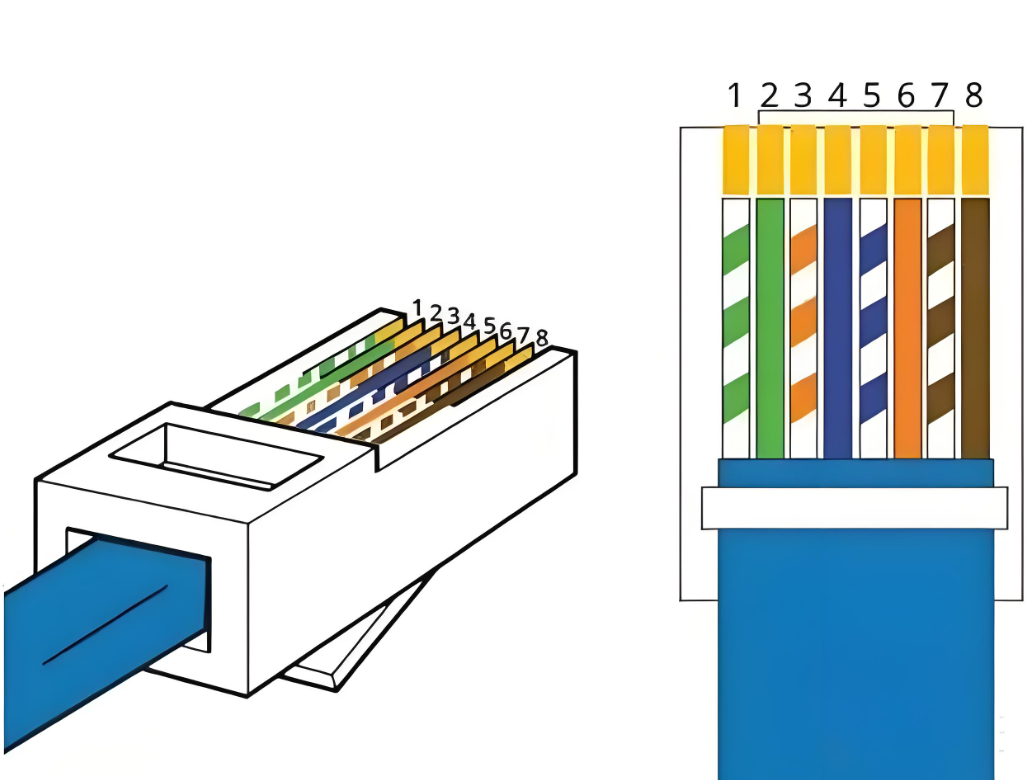
Podczas używania kabla sieciowego do połączenia z konwerterem RS485-USB, ściśle przestrzegaj układu wyprowadzeń określonego w instrukcji sterownika silnika krokowego serii RS.
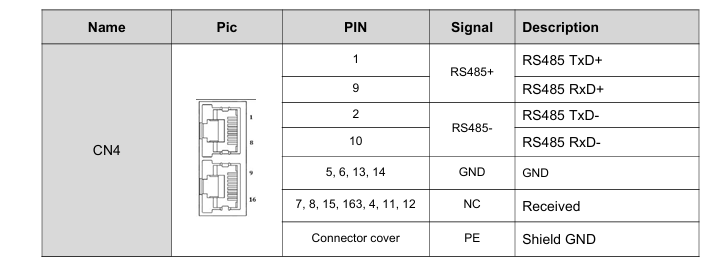
Układ wyprowadzeń interfejsu komunikacyjnego RS-485 (CL57RS):
W przypadku użycia tego kabla RS485-USB, podłącz:
- Pin 1 → T/R+ (485+)
- Pin 2 → T/R− (485−)
- Pin 5 → GND

Przykład: Sterownik bezszczotkowy BLD-510B
Układ wyprowadzeń interfejsu komunikacyjnego RS-485 (BLD-510B):
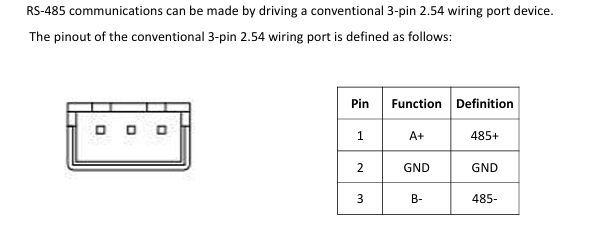
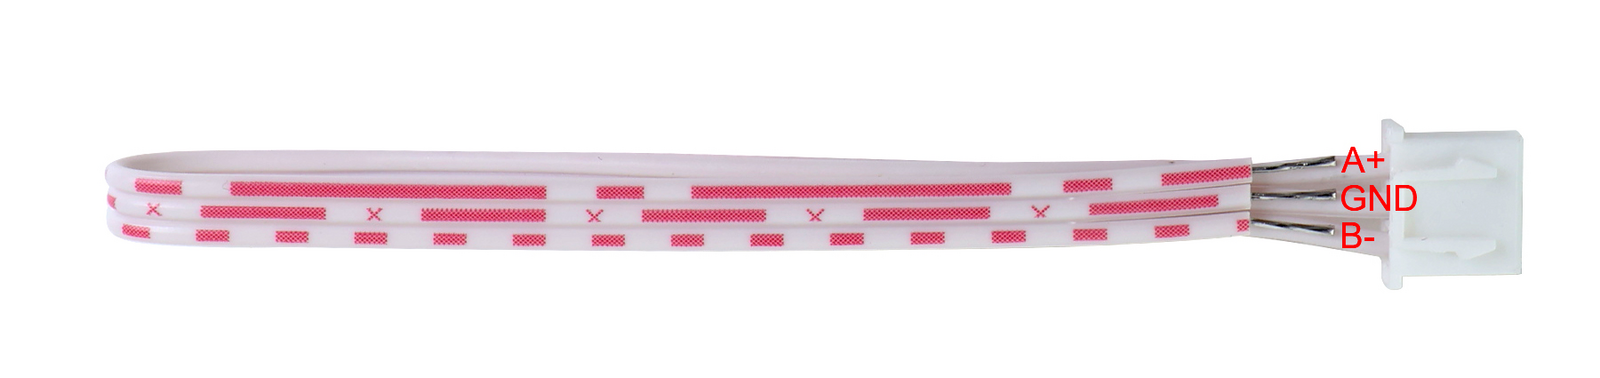
W przypadku użycia tego samego kabla RS485-USB, zastosuj tę samą metodę okablowania.
Przykład: Serie IDM-RS, ISV2 i ICL-RS
Układ wyprowadzeń interfejsu komunikacyjnego RS-485 (IDM-RS / ISV2 / ICL-RS):
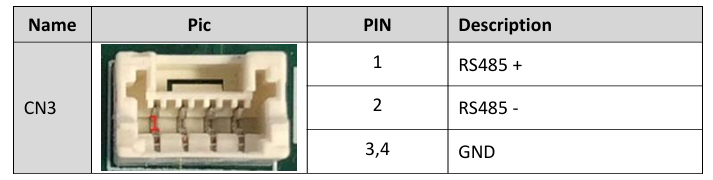
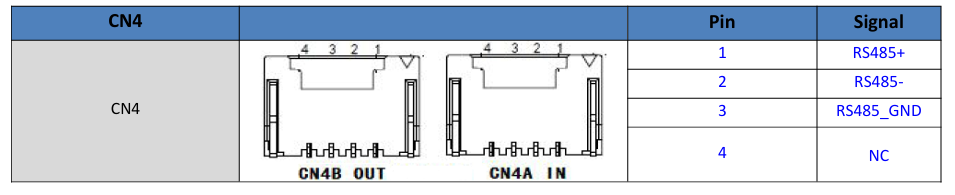
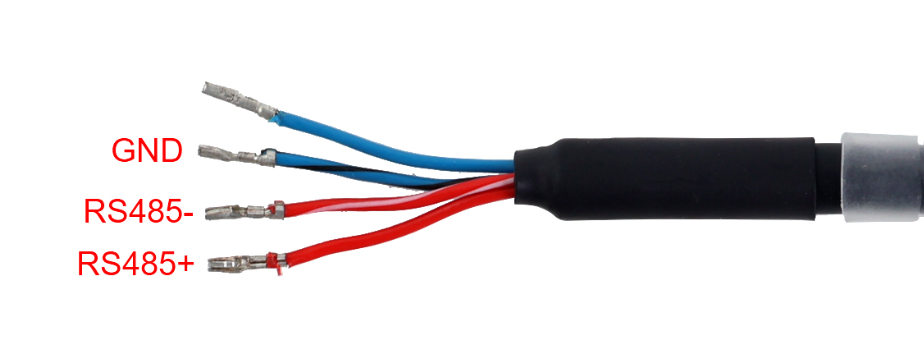
W przypadku użycia tego samego kabla RS485-USB, zastosuj tę samą metodę okablowania.
2. Zweryfikuj parametry konfiguracji
Upewnij się, że prędkość transmisji (baud rate), bity stopu, parzystość i bity danych w oprogramowaniu są zgodne z ustawieniami sterownika.
Sterowniki silników krokowych serii RS
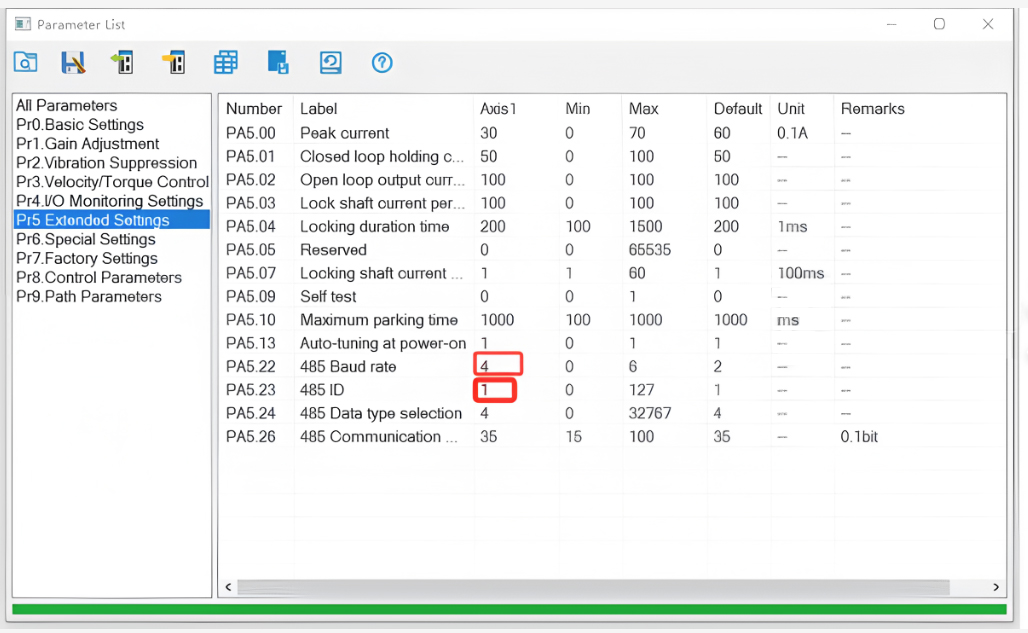
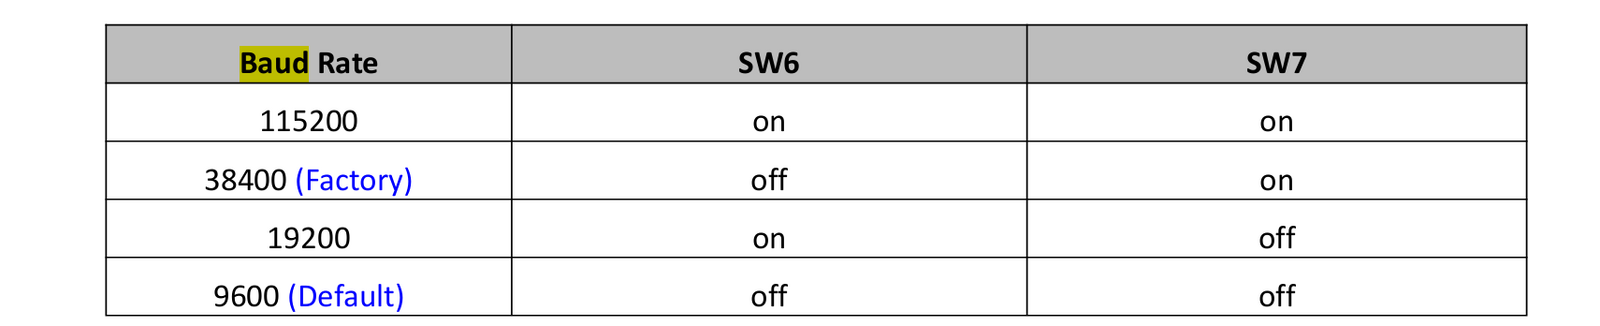
Potwierdź, że prędkość transmisji w oprogramowaniu odpowiada skonfigurowanej prędkości transmisji sterownika (patrz poniższe schematy).
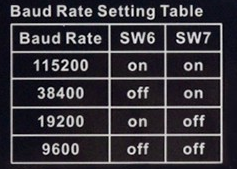
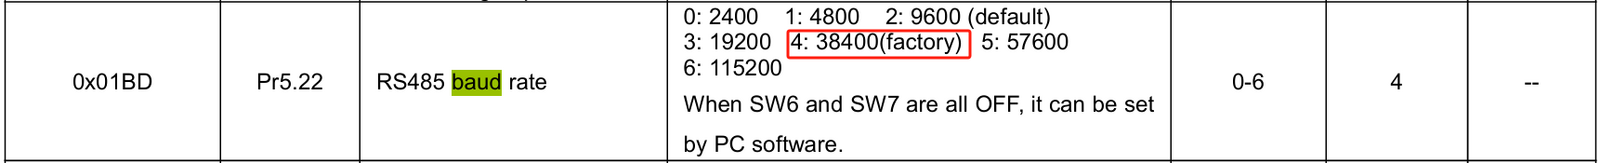
Adres Modbus jest domyślnie ustawiony na 01. Jeśli adres został zmieniony, upewnij się, że polecenia używają prawidłowego adresu.
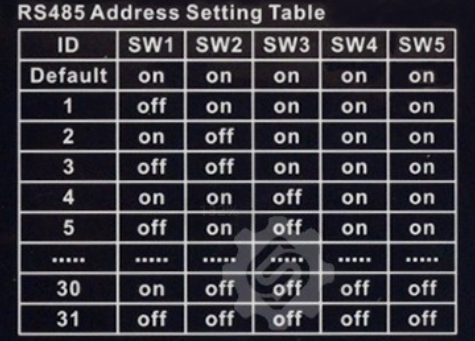
Przykład: 01 06 62 00 00 41 56 42 — pierwszy bajt (01) to adres Modbus.
Użyj dostarczonego kabla debugującego RS-232, aby zweryfikować prędkość transmisji i adres za pomocą oprogramowania konfiguracyjnego.
Sterowniki bezszczotkowe
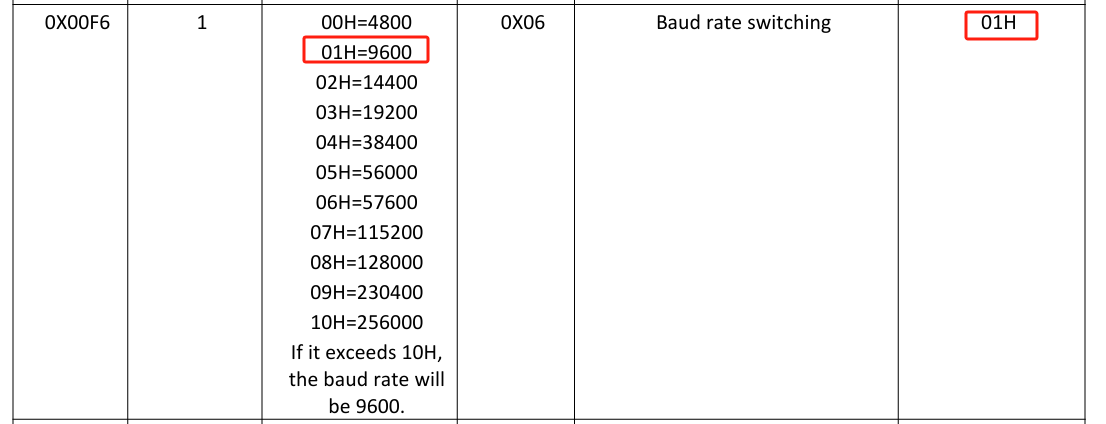
Wszystkie sterowniki bezszczotkowe mają domyślnie ustawioną prędkość 9600 bodów. Szczegóły znajdziesz w instrukcji produktu.
Serie IDM-RS, ISV2 i ICL-RS
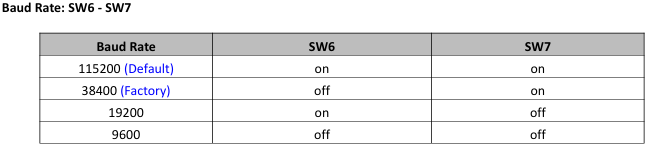
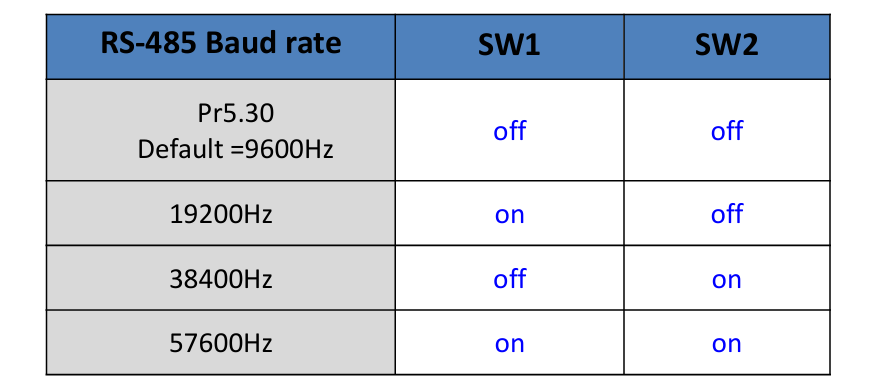
Podobnie jak w przypadku sterowników silników krokowych serii RS, ustawienia komunikacji można regulować za pomocą przełączników DIP. Szczegóły znajdziesz w instrukcji produktu.
iDM-RS
ISV2
ICL-RS
3. Zweryfikuj ustawienia oprogramowania
Upewnij się, że format poleceń Modbus jest prawidłowy, w tym:
- Adres urządzenia
- Kod funkcji
- Pole danych
- Suma kontrolna CRC
Przetestuj komunikację za pomocą przykładowych poleceń z instrukcji, aby wykluczyć błędy formatowania poleceń.
Przykładowe polecenia
Sterownik silnika krokowego serii RS:
01 06 62 00 00 01 57 B2 — Ustawia tryb PR0 na pozycjonowanie absolutne.
Serie IDM-RS / ISV2 / ICL-RS:
01 06 62 00 00 01 57 B2 — Ustawia tryb PR0 na pozycjonowanie absolutne.
Sterownik bezszczotkowy:
01 06 80 00 09 02 27 9B — Uruchomienie z 2 parami biegunów.
4. Użyj narzędzi do debugowania Modbus
- Przetestuj komunikację za pomocą narzędzi diagnostycznych Modbus, takich jak ModScan lub Modbus Poll.
- Ręcznie wysyłaj polecenia i sprawdzaj odpowiedzi, aby potwierdzić pomyślną komunikację.