Niniejszy przewodnik wyjaśnia, jak podłączyć sterownik ST-C01 do serwosilników serii T6 i DSY. Postępując zgodnie z tym dokumentem, poznasz podstawowe metody okablowania sprzętowego.
Wymagane materiały
- Sterownik ST-C01
- Serwosilnik serii T6 lub DSY z oddzielnym sterownikiem napędu
- Zasilacz DC 24 V (zalecany prąd znamionowy ≥ 2 A)
- Kable połączeniowe (odpowiedni przekrój dla zasilania i okablowania sygnałowego)
Środki ostrożności
-
Przed rozpoczęciem pracy upewnij się, że przeczytałeś i zrozumiałeś kartę katalogową używanego serwosilnika i sterownika napędu.
-
Aby zapobiec zwarciom lub innym usterkom elektrycznym, obchodź się ostrożnie ze wszystkimi komponentami elektronicznymi.
Kroki okablowania: Podłączenie sterownika napędu do ST-C01
-
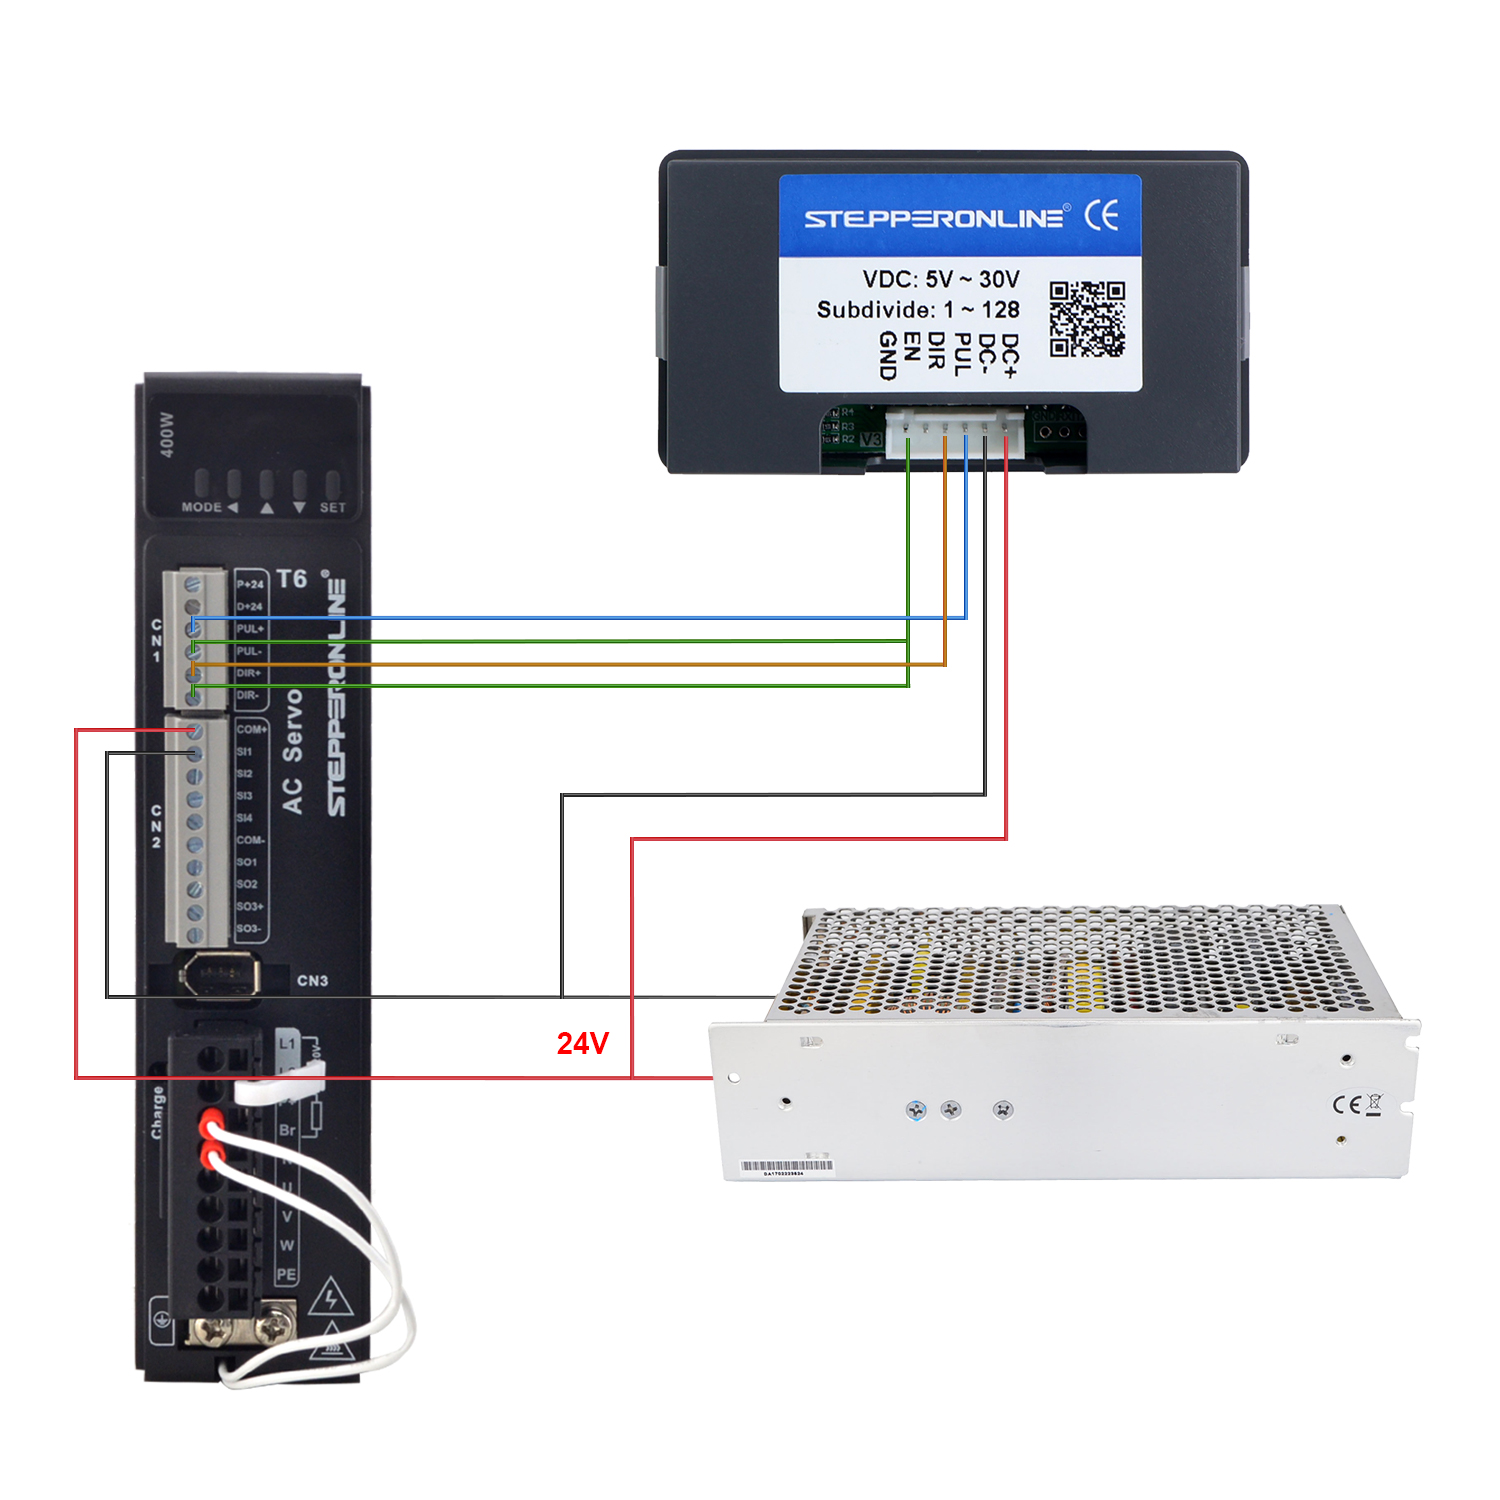
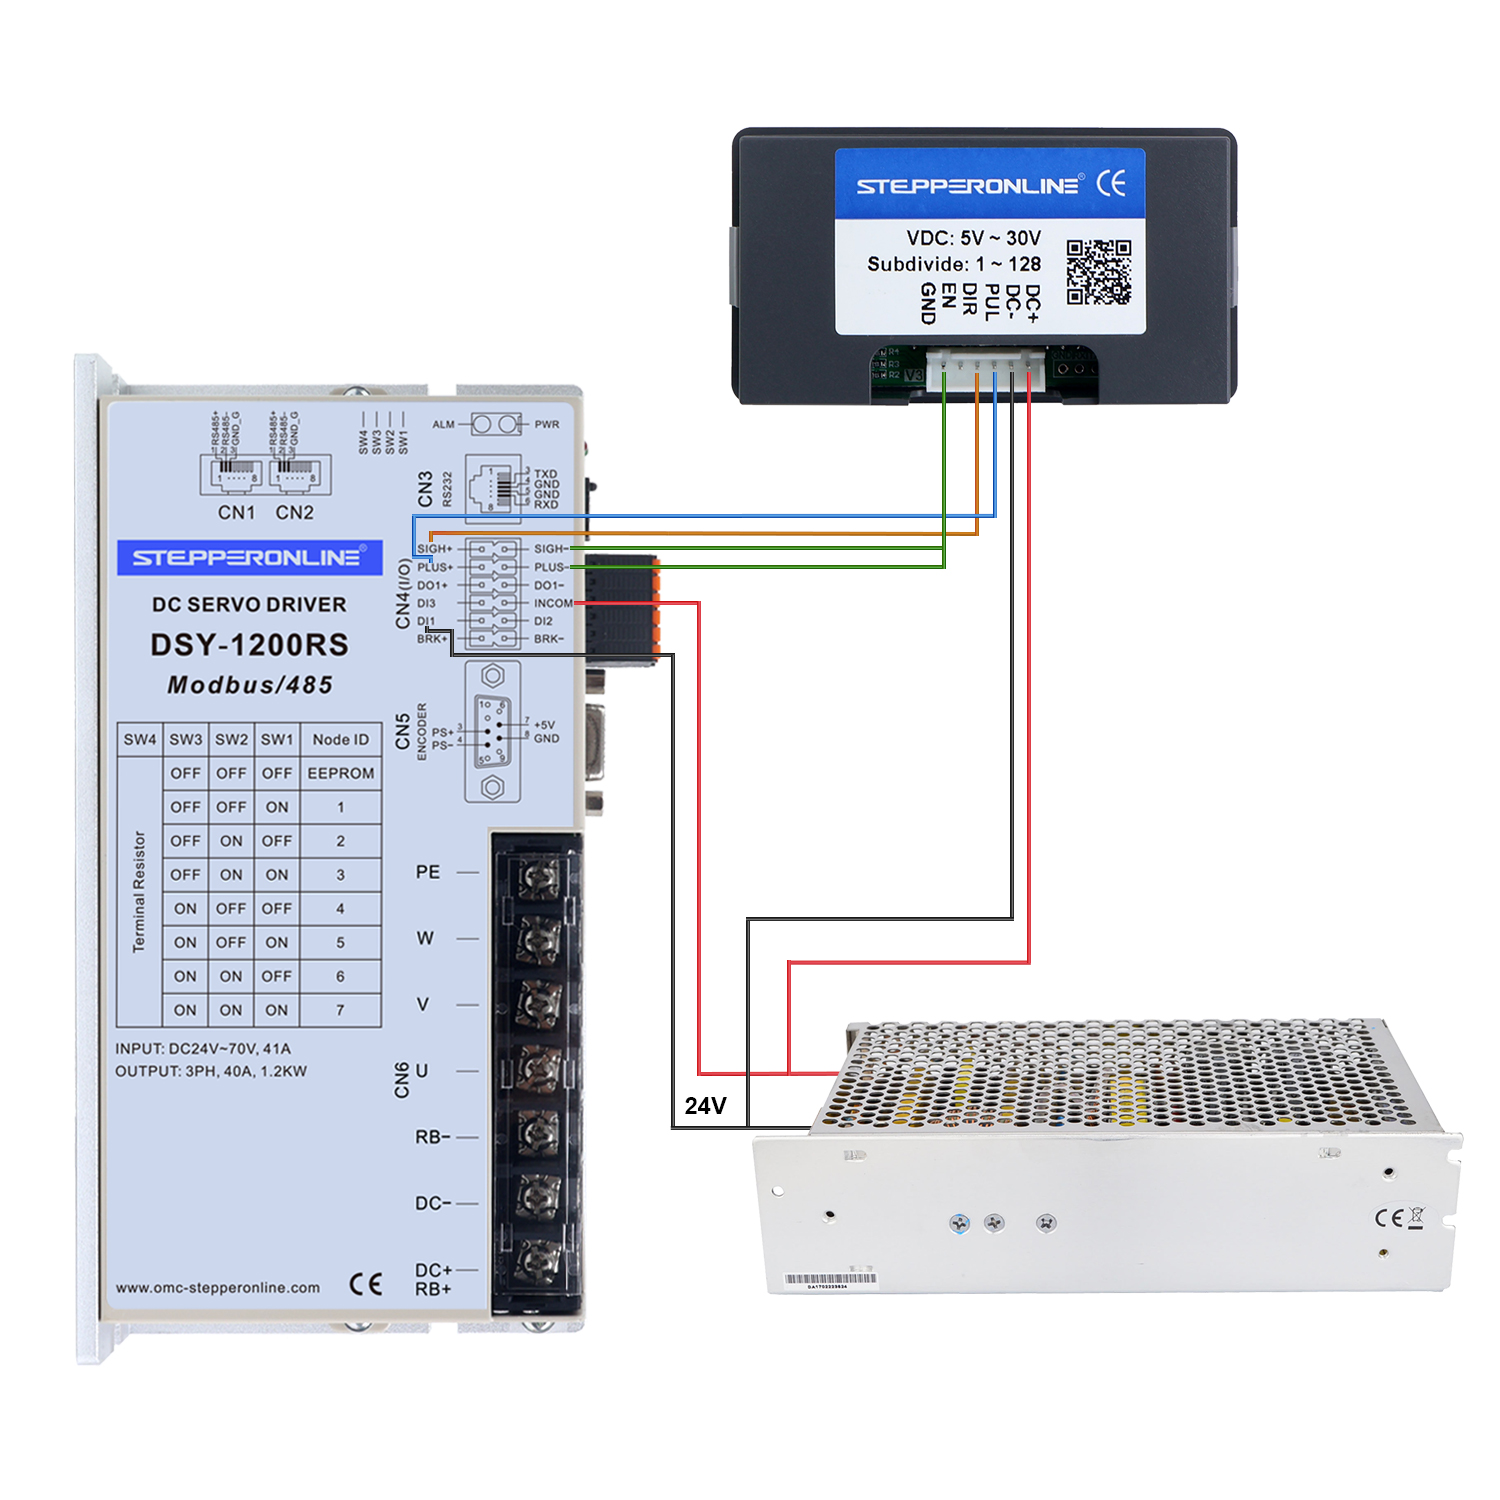
Podłącz zaciski DIR+ i PUL+ sterownika napędu odpowiednio do zacisków DIR i PUL na sterowniku ST-C01.
-
Podłącz zaciski PUL- i DIR- sterownika napędu do zacisku GND na sterowniku ST-C01.
Schematy połączeń
- Schemat połączeń serwosilnika serii T6 ze sterownikiem ST-C01
- Schemat połączeń serwosilnika serii DSY ze sterownikiem ST-C01
Przykład konfiguracji
Szczegółowe instrukcje obsługi sterownika ST-C01 znajdują się w Podręczniku użytkownika ST-C01.
Wyniki demonstracji wideo:
Po włączeniu zasilania silnik obraca się w przód z prędkością 100 obr./min przez 1 obrót, zatrzymuje się na 2 sekundy, następnie obraca się wstecz z prędkością 200 obr./min przez 2 obroty, zatrzymuje się na 1 sekundę i wznawia ruch w przód. Jedna sekwencja przód-tył stanowi jeden cykl, a proces zatrzymuje się po 3 cyklach.
Ustawienia parametrów:
-
F-01 → Tryb ruchu
-
F-02 → Dystans w przód (Obroty w przód = F-02 ÷ impulsy na obrót ustawione na sterowniku napędu)
-
F-03 → Prędkość w przód (Prędkość w przód [obr./min] = (F-03 × F-09) ÷ impulsy na obrót ustawione na sterowniku napędu)
-
F-04 → Dystans wstecz (Obroty wstecz = F-04 ÷ impulsy na obrót ustawione na sterowniku napędu)
-
F-05 → Prędkość wstecz (Prędkość wstecz [obr./min] = (F-05 × F-09) ÷ impulsy na obrót ustawione na sterowniku napędu)
-
F-06 → Liczba cykli (Jednostka: razy)
-
F-07 → Czas opóźnienia w przód (Jednostka: sekundy)
-
F-08 → Czas opóźnienia wstecz (Jednostka: sekundy)
-
F-09 → Współczynnik skalowania impulsów. Ustaw tę wartość na: (impulsy na obrót sterownika napędu) ÷ 10. Przykład: Jeśli sterownik napędu jest ustawiony na 1000 impulsów/obrót, ustaw F-09 = 100.
Uwaga: Sterownik ST-C01 ma ograniczone możliwości funkcjonalne i jest przeznaczony do podstawowych zadań sterowania prędkością i pozycją. W przypadku bardziej zaawansowanego sterowania rozważ rozwiązanie oparte na platformie Arduino — zapoznaj się z naszymi powiązanymi przewodnikami po okablowaniu, aby uzyskać więcej informacji.