Jeśli podczas korzystania z produktów serwo T6 występują wibracje, wykonaj poniższe procedury, aby je wyeliminować.
Wymagania wstępne
Przed dostosowaniem parametrów serwo należy zweryfikować następujące warunki:
- Hamulec jest zwolniony.
- Montaż mechaniczny jest wyważony.
- Sprzęgło jest prawidłowo ustawione (brak niewspółosiowości lub przesunięcia).
- Koła zębate zazębiają się prawidłowo.
- Okablowanie enkodera jest poprawne.
- Brak zakłóceń elektromagnetycznych.
Po spełnieniu wszystkich wymagań wstępnych należy przejść do regulacji stosunku bezwładności, sztywności i powiązanych parametrów serwo T6.
Procedura
Krok 1: Weryfikacja okablowania
Upewnij się, że okablowanie silnika jest poprawne. Silnik powinien zostać automatycznie rozpoznany przez sterownik.
Krok 2: Przeprowadzenie testu pracy
Użyj funkcji Test pracy, aby zweryfikować, czy silnik działa prawidłowo.
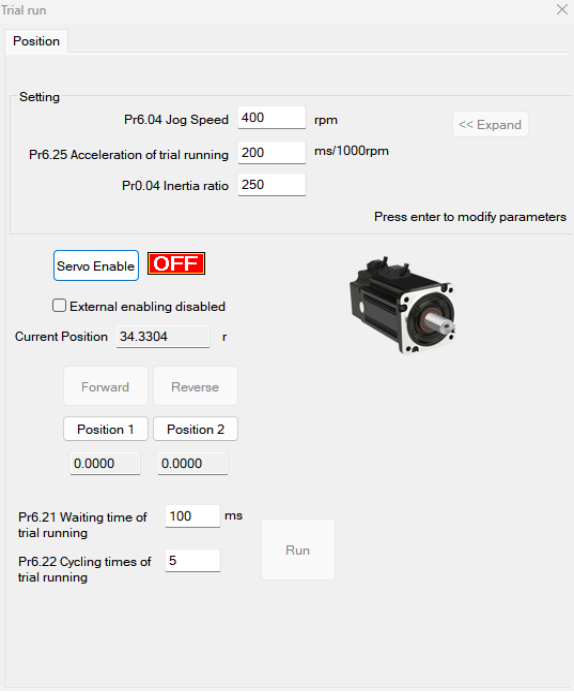
Krok 3: Konfiguracja sygnału Servo-ON (Pr400)
Ustaw wartość Pr400 w zależności od typu sygnału Servo-ON:
- Normalnie zamknięty (NC) zewnętrzny sygnał Servo-ON: Pr400 = 83
- Normalnie otwarty (NO) zewnętrzny sygnał Servo-ON: Pr400 = 3
Krok 4: Wybór trybu sterowania (Pr0.01)
Ustaw Pr0.01 na żądany tryb sterowania:
- 0: Tryb pozycjonowania
- 1: Tryb prędkościowy
- 2: Tryb momentowy
Krok 5: Podłączenie silnika do obciążenia i regulacja stosunku bezwładności (Pr0.04)
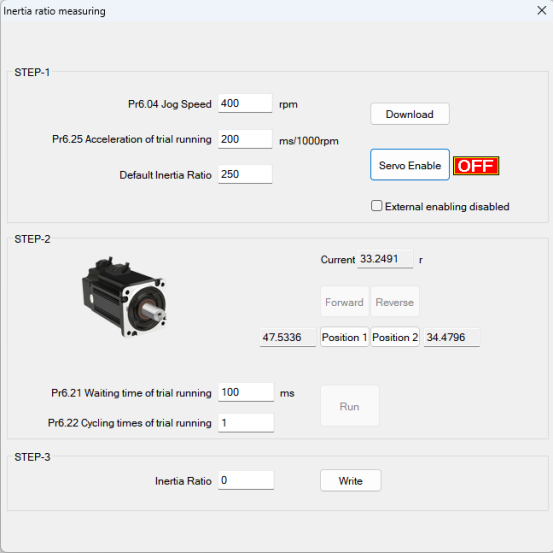
Przed ustawieniem innych parametrów (takich jak ustawienia PID dla pętli pozycji lub pętli prędkości) kluczowe jest określenie stosunku bezwładności każdej osi w celu osiągnięcia optymalnej wydajności. Podłącz silnik do obciążenia i upewnij się, że oś może swobodnie poruszać się w bezpiecznym zakresie, unikając wszelkich interferencji mechanicznych, aby zagwarantować bezpieczeństwo i dokładność testu.
Automatyczne dostrajanie stosunku bezwładności
Warunki wstępne:
- Serwo jest wyłączone (Servo-ON jest wyłączony).
- Sygnały ograniczenia pozytywnego i negatywnego są wyłączone.
Kroki:
- Ustaw prędkość jog (Pr6.04). Nie ustawiaj jej zbyt wysoko; zalecana wartość to 300–1000 obr./min. Ustaw Pr6.25 na 50–100 ms/1000 obr./min. Ustaw domyślny stosunek bezwładności. Pobierz te ustawienia do sterownika i włącz serwo.
- Kliknij Do przodu, aby uruchomić silnik w kierunku do przodu, a następnie kliknij Pozycja 1, aby zapisać limit pozycji 1. Kliknij Do tyłu, aby uruchomić silnik w kierunku do tyłu, a następnie kliknij Pozycja 2, aby zapisać limit pozycji 2. Kliknij Uruchom, aby rozpocząć proces automatycznego dostrajania stosunku bezwładności.
- Po zakończeniu kliknij Zapisz, aby zapisać zidentyfikowany stosunek bezwładności do pamięci EEPROM.
Krok 6: Podłączenie silnika do obciążenia i regulacja sztywności (Pr0.02, Pr0.03)
- Upewnij się, że silnik jest w stanie zatrzymania (Servo-ON jest wyłączony). Stosunek bezwładności musi być ustawiony poprawnie przed kontynuowaniem; nieprawidłowy stosunek bezwładności pogorszy wyniki dostrajania.
- Ustaw Pr0.02 (dostrajanie automatyczne w czasie rzeczywistym) na
0x01/0x11lub0x02/0x12. Następnie ustaw Pr0.03 (ustawienie sztywności maszyny). - Włącz sygnał Servo-ON. Maszyna będzie pracować w normalnych warunkach i rozpocznie estymację charakterystyki obciążenia. Powiązane parametry sterowania zostaną dostosowane automatycznie.
- Zwiększ wartość Pr0.03, aby poprawić responsywność silnika. Obserwuj czas pozycjonowania i sprawdzaj, czy nie występują zauważalne wibracje. Ustaw wartość sztywności tak wysoko, jak to możliwe, bez powodowania wibracji.
- Zapisz wyniki i zapisz je do pamięci EEPROM.
Krok 7: Dostrojenie płynności ruchu (Pr2.22, Pr2.23)
W razie potrzeby dostosuj Pr2.22 i Pr2.23, aby uzyskać płynniejszy ruch.
Krok 8: Konfiguracja parametrów filtrów i wzmocnienia (Pr0.06–Pr0.10)
Ustaw wartości Pr0.06, Pr0.07, Pr0.08, Pr0.09 i Pr0.10 zgodnie z potrzebami, aby zoptymalizować odpowiedź systemu i zredukować wibracje. Te parametry sterują różnymi ustawieniami filtrowania i wzmocnienia w pętlach sterowania serwo. Szczegółowe opisy i zalecane wartości dla konkretnego zastosowania znajdują się w instrukcji parametrów serwo T6.
Krok 9: Regulacja Pr0.00 dla większej sztywności
Przed kontynuowaniem upewnij się, że następujące ustawienia są poprawnie skonfigurowane:
- Tryb sterowania: Pr0.01 = 0 (tryb pozycjonowania)
- Dostrajanie automatyczne w czasie rzeczywistym: Pr0.02 = 1 (dla ruchu interpolacyjnego)
- Stosunek bezwładności: Pr0.04 (ustawiony zgodnie z krokiem 5)
- Sztywność: Pr0.03 (ustawiona zgodnie z krokiem 6)
Następnie skonfiguruj Pr0.00 zgodnie z wymaganiami ruchu:
- Praca jednoosiowa lub niesynchronizowana: Ustaw Pr0.00 na 1 lub wartość większą niż 10.
- Ruch synchroniczny wieloosiowy: Ustaw tę samą wartość Pr0.00 na wszystkich osiach.
- Gdy Pr0.00 > 10: Zacznij od 100 i zwiększaj w krokach co 50 (np. 100, 150, 200, 250, ...).
Ostrzeżenie: Nie zmieniaj wartości Pr0.00 podczas pracy silnika. Spowoduje to wibracje i może uszkodzić system.
Dodatkowe uwagi:
- Zawsze ustal prawidłowy tryb sterowania i ustaw poprawny stosunek bezwładności oraz sztywność przed regulacją Pr0.00.
- Podczas pracy w trybie ręcznym zacznij od mniejszej wartości Pr0.00. Mniejsza wartość zapewnia płynniejszy ruch, natomiast większa wartość zapewnia szybsze pozycjonowanie.