Alarm "błąd pozycji" to typowa usterka w systemach krokowych ze sprzężeniem zwrotnym. Występuje, gdy sterownik wykryje, że różnica między rzeczywistą pozycją silnika a pozycją zadaną przez układ sterowania przekracza skonfigurowany dopuszczalny zakres (próg błędu pozycji).
I. Główne przyczyny
- Problemy z mechaniką i obciążeniem (najczęstsze)
- Zablokowanie mechanizmu lub nadmierny opór ruchu
- Przeciążenie lub zbyt duży moment bezwładności
- Uszkodzone elementy mechaniczne
- Problemy z połączeniami elektrycznymi i podzespołami
- Nieprawidłowe okablowanie lub słaby kontakt
- Uszkodzony silnik
- Uszkodzony enkoder
- Wewnętrzna awaria sterownika
- Ustawienia parametrów sterownika
- Próg błędu pozycji ustawiony na zbyt niską wartość
II. Kroki diagnostyczne
Krok 1: Inspekcja mechaniczna i wizualna przy wyłączonym zasilaniu
Uwaga dotycząca bezpieczeństwa: Przed przystąpieniem do jakiejkolwiek inspekcji mechanicznej lub ręcznego obracania upewnij się, że sterownik jest całkowicie odłączony od zasilania, a kondensatory magistrali DC są rozładowane.
- Test bez obciążenia: Odłącz silnik od mechanizmu obciążającego.
- Jeśli alarm ustanie podczas pracy bez obciążenia, problem najprawdopodobniej leży po stronie obciążenia mechanicznego.
- Sprawdź: zablokowane mechanizmy, niewłaściwe smarowanie, nadmierną masę obciążenia oraz zbyt mocno lub zbyt luźno napięte paski zębate.
- Ręczne obracanie wału: Przy wyłączonym zasilaniu spróbuj obrócić wał silnika ręcznie.
- Prawidłowo: Wał powinien obracać się płynnie z jednolitym oporem.
- Nieprawidłowo: Wyczuwalne przeskoki, szorstkość lub bardzo duży opór wskazują na usterkę mechaniczną.
Krok 2: Statyczna kontrola przy włączonym zasilaniu i weryfikacja parametrów
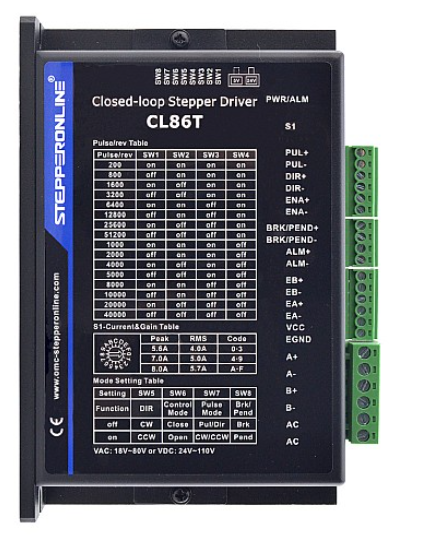
- Sprawdź okablowanie: Upewnij się, że przewody silnika (A+, A-, B+, B-), kable enkodera oraz kable zasilania (Vdc, GND) są poprawnie i pewnie podłączone zgodnie z instrukcją.
- Próg błędu pozycji: Sprawdź aktualne ustawienie. Jeśli występują drgania, możesz tymczasowo zwiększyć tę wartość, aby uniknąć fałszywych alarmów. Ostrzeżenie: Nie usuwa to zasadniczej przyczyny problemu. Zbyt wysoki próg błędu pozycji może maskować rzeczywiste usterki mechaniczne. Zawsze należy zdiagnozować i wyeliminować pierwotną przyczynę.
Krok 3: Metody pomiarowe
- Pomiar sygnału impulsowego: Użyj oscyloskopu do sprawdzenia sygnałów impulsów (PUL) i kierunku (DIR) z kontrolera.
- Zweryfikuj czystość przebiegów, poprawność częstotliwości oraz brak zakłóceń.
- Pomiar sygnału zwrotnego enkodera (jeśli obsługiwany): W przypadku silników krokowych ze sprzężeniem zwrotnym użyj oscyloskopu, aby zweryfikować prawidłowość sygnałów wyjściowych enkodera.
Krok 4: Test krzyżowy
- Wymień silnik: Przeprowadź test z sprawnym silnikiem tego samego modelu.
- Wymień sterownik: Przeprowadź test ze sprawnym sterownikiem tego samego modelu.
- Wymień kable: Jeśli to możliwe, wymień kable enkodera. Jeśli nie masz pewności, czy kable są uszkodzone, lub nie wiesz, jak je wymienić, skontaktuj się z pomocą techniczną.
Podsumowanie
Dzięki systematycznej diagnostyce można zidentyfikować i wyeliminować większość przyczyn alarmów błędów pozycji. Zawsze zaczynaj od obciążenia mechanicznego i podstawowego okablowania — najczęstszych przyczyn — aby sprawnie rozwiązać problem.