Niniejszy artykuł wyjaśnia różnice między algorytmem kąta wyprzedzenia a algorytmem trybu wektorowego konfigurowanymi w parametrze 24 (Tryb pracy) oprogramowania układowego sterownika CL86Y oraz przedstawia zalecane przypadki użycia dla każdego z trybów.
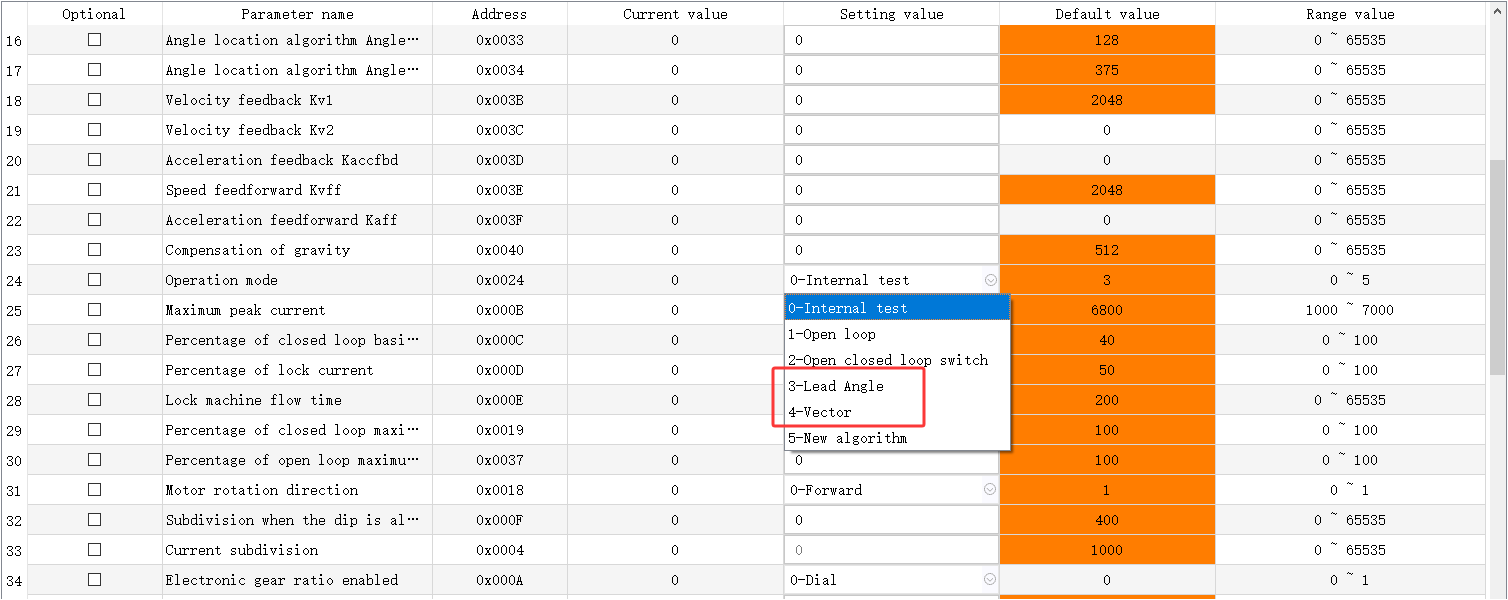
1. Logika sterowania i charakterystyka
| Algorytm | Logika sterowania i charakterystyka |
|---|---|
| Algorytm kąta wyprzedzenia | Pracuje jako napęd impulsowy w pętli otwartej z kompensacją położenia na podstawie enkodera. Regulacja kąta wyprzedzenia prądu synchronizuje prąd stojana z ruchem wirnika przy użyciu wstępnie ustawionych wartości wyprzedzenia fazowego. |
| Algorytm trybu wektorowego | Oparty na sterowaniu polowo-zorientowanym (FOC). Rozkłada prąd trójfazowy na niezależne składowe: magnesowania (strumienia) i momentu obrotowego, umożliwiając precyzyjną regulację wartości i kierunku prądu przy jednoczesnym odsprzężeniu momentu obrotowego od pola magnetycznego. |
2. Analiza porównawcza i typowe scenariusze zastosowań
| Aspekt | Algorytm kąta wyprzedzenia | Algorytm trybu wektorowego |
|---|---|---|
| Zalety | Wysoka moc wyjściowa przy średnich i wysokich prędkościach; Szybka odpowiedź dynamiczna; Wysoki moment obrotowy w zakresie 800–1200 obr./min | Niższy przyrost temperatury silnika; Zmniejszony hałas podczas pracy; Wysoka precyzja sterowania, szczególnie przy niskich prędkościach |
| Wady | Wyższy przyrost temperatury silnika; Zwiększony hałas podczas pracy; Wymaga sprzężenia zwrotnego z enkodera do kompensacji pętli położenia; Słaba odporność na zakłócenia przy niskich prędkościach, podatność na drgania | Obniżona zdolność utrzymania momentu obrotowego w stanie zablokowania; Niższa moc wyjściowa przy średnich i wysokich prędkościach w porównaniu z algorytmem kąta wyprzedzenia; Bardziej złożone dostrajanie parametrów; Nieco wolniejsza odpowiedź dynamiczna |
| Typowe zastosowania | Aplikacje wymagające szybkiej odpowiedzi, krótkich cykli start/stop oraz pracy przy średnich i wysokich prędkościach (800–1200 obr./min) z wysoką mocą wyjściową. Przykłady: Automaty typu pick-and-place wymagające szybkich cykli przyspieszania/hamowania; Systemy przenośnikowe wymagające wysokiego momentu obrotowego przy średnich prędkościach; Elektronarzędzia (np. wiertarki udarowe, przecinarki) wymagające natychmiastowego wysokiego momentu obrotowego przy wysokich prędkościach; Maszyny przepływowe (np. wentylatory, pompy) priorytetujące wysoką wydajność przepływu przy około 1000 obr./min z uproszczoną logiką sterowania | Aplikacje wymagające niskiego przyrostu temperatury silnika, cichej pracy oraz pracy przy średnich i niskich prędkościach (poniżej 800 obr./min). Przykłady: Sterowanie wrzecionem obrabiarki CNC ze stałym momentem skrawania przy niskich prędkościach i odsprzężeniem prądu dla zapewnienia precyzji; Sprzęt medyczny (np. tomografy CT) wymagający niskiego poziomu hałasu (<50 dB) i wysokoprecyzyjnego pozycjonowania z sinusoidalnym napędem prądowym minimalizującym wibracje; Regulacja naciągu w maszynach włókienniczych z odpowiedzią na obciążenie w czasie rzeczywistym i regulacją w pętli zamkniętej utrzymującą fluktuacje naciągu przędzy w granicach ±1% |
3. Starszy sterownik CL57Y — wybór trybu pracy
W przypadku starszego sterownika CL57Y tryb pracy wybiera się za pomocą przełącznika DIP SW3:
- SW3 OFF — Tryb punktowy (odpowiednik algorytmu kąta wyprzedzenia)
- SW3 ON — Tryb śledzenia (odpowiednik algorytmu trybu wektorowego)
Uwaga: „Tryb punktowy