Este artigo explica as diferenças entre o Algoritmo de Ângulo de Avanço e o Algoritmo de Modo Vetorial configurados no Parâmetro 24 (Modo de Operação) do firmware do driver CL86Y, juntamente com os casos de uso recomendados para cada modo.
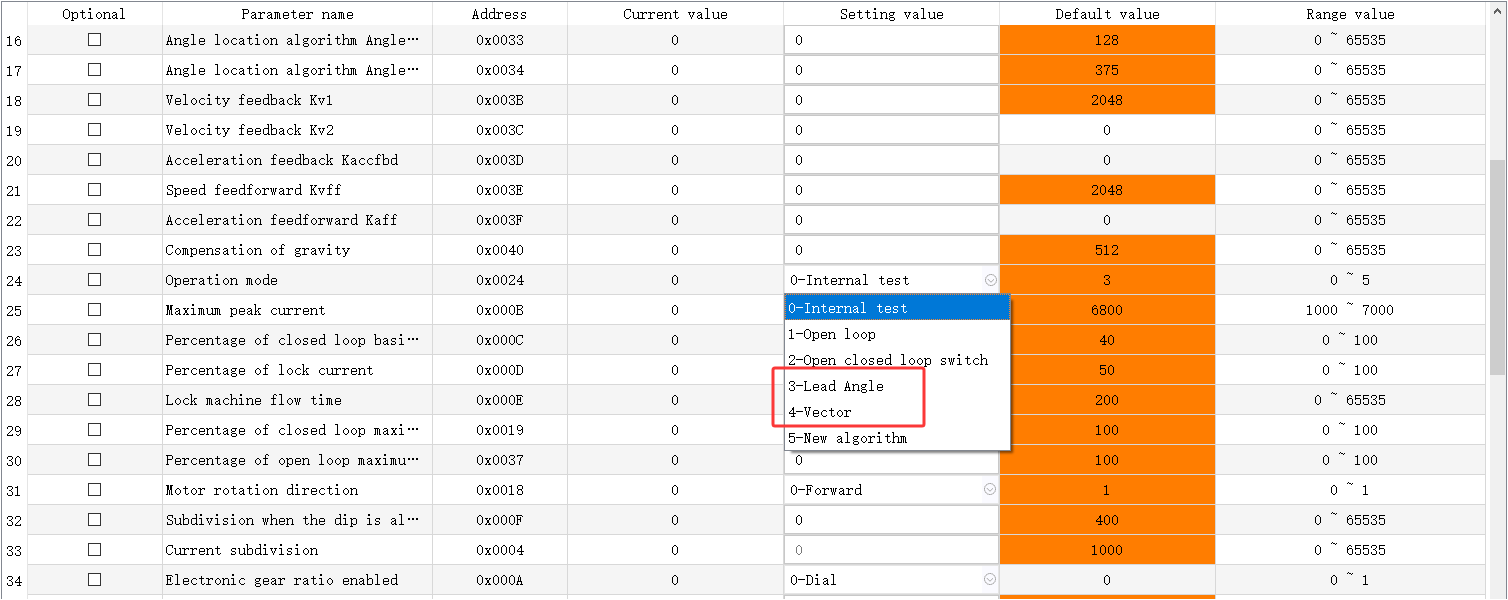
1. Lógica de Controle e Características
| Algoritmo | Lógica de Controle e Características |
|---|---|
| Algoritmo de Ângulo de Avanço | Opera como um acionamento por pulso em malha aberta com compensação de posição baseada em encoder. Ajusta o ângulo de avanço da fase da corrente para sincronizar a corrente do estator com o movimento do rotor, utilizando valores predefinidos de avanço de fase. |
| Algoritmo de Modo Vetorial | Baseado em Controle Orientado por Campo (FOC). Decompõe a corrente trifásica em componentes independentes de excitação (fluxo) e torque, permitindo o controle preciso da magnitude e direção da corrente, enquanto desacopla o torque do campo magnético. |
2. Análise Comparativa e Cenários Típicos de Aplicação
| Aspecto | Algoritmo de Ângulo de Avanço | Algoritmo de Modo Vetorial |
|---|---|---|
| Vantagens | Alta potência de saída em velocidades médias a altas; Resposta dinâmica rápida; Alto torque na faixa de 800–1200 RPM | Menor elevação de temperatura do motor; Ruído operacional reduzido; Alta precisão de controle, especialmente em baixas velocidades |
| Desvantagens | Maior elevação de temperatura do motor; Ruído operacional aumentado; Depende do feedback do encoder para compensação da malha de posição; Baixo desempenho antirruído em baixas velocidades, sujeito a oscilações | Desempenho reduzido de torque de retenção em condições de bloqueio; Menor potência de saída em velocidades médias a altas em comparação com o Algoritmo de Ângulo de Avanço; Ajuste de parâmetros mais complexo; Resposta dinâmica ligeiramente mais lenta |
| Aplicações Típicas | Aplicações que exigem resposta rápida, ciclos rápidos de partida/parada e operação em velocidades médias a altas (800–1200 RPM) com alta potência de saída. Exemplos: Máquinas de pick-and-place que requerem ciclos rápidos de aceleração/desaceleração; Sistemas de transporte que exigem alto torque em velocidades médias; Ferramentas elétricas (por exemplo, furadeiras de impacto, cortadores) que necessitam de alto torque instantâneo em altas velocidades; Máquinas de fluidos (por exemplo, ventiladores, bombas) que priorizam alta vazão a aproximadamente 1000 RPM com lógica de controle simplificada | Aplicações que exigem baixa elevação de temperatura do motor, operação silenciosa e operação em velocidades médias a baixas (abaixo de 800 RPM). Exemplos: Controle de fuso de máquinas CNC com corte de torque constante em baixas velocidades e desacoplamento de corrente para precisão; Equipamentos médicos (por exemplo, scanners de TC) que requerem baixo ruído (<50 dB) e posicionamento de alta precisão com acionamento de corrente senoidal para minimizar vibrações; Controle de tensão em máquinas têxteis com resposta de carga em tempo real e regulação em malha fechada para manter a flutuação da tensão do fio dentro de ±1% |
3. Driver CL57Y (Versão Anterior) — Seleção do Modo de Operação
Para o driver CL57Y (versão anterior), o modo de operação é selecionado por meio da chave DIP SW3:
- SW3 OFF — Modo Ponto (equivalente ao Algoritmo de Ângulo de Avanço)
- SW3 ON — Modo Rastreamento (equivalente ao Algoritmo de Modo Vetorial)
Nota: "Modo Ponto" e "Modo Rastreamento" são termos legados utilizados em versões anteriores do firmware do CL57Y. Eles correspondem ao Algoritmo de Ângulo de Avanço e ao Algoritmo de Modo Vetorial, respectivamente.