É possível ajustar o limite máximo de velocidade dos seguintes drivers brushless alterando a posição dos jumpers na PCB:
Modelos Suportados: BLD-510S, BLD-510B, BLD-405S, BLD-515C
Aceder ao Conector de Jumpers
Para ajustar os jumpers, remova primeiro a tampa do invólucro do driver para expor os pinos do conector de jumpers na PCB.
Configuração dos Jumpers
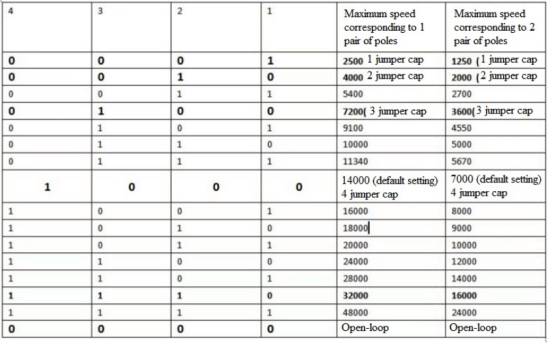
O conector de jumpers possui quatro posições (identificadas de 1 a 4). Cada posição representa um bit de um valor binário de 4 bits que determina o limite de velocidade:
- Instalar um jumper numa posição define esse bit como 1.
- Deixar uma posição vazia (sem jumper) define esse bit como 0.
Por padrão, um jumper está instalado apenas na posição 4 (binário 0001).
Consulte a tabela de configuração de velocidade na imagem abaixo para todas as configurações de jumpers e os respetivos limites máximos de velocidade.
Finalidade da Definição do Limite de Velocidade
Esta definição limita a velocidade máxima do motor — a velocidade do motor não excederá o valor configurado. Para manter a linearidade da entrada analógica de 0–5 V durante o funcionamento do motor, recomenda-se definir o limite de velocidade para a velocidade mais elevada exigida pela sua aplicação real.
Tutorial em Vídeo
Um tutorial em vídeo que demonstra como configurar os jumpers está disponível abaixo:
Ajuste para Diferentes Números de Pares de Polos
Os limites de velocidade apresentados na tabela são baseados num motor com 1 par de polos. Para motores com um número diferente de pares de polos, divida o valor da tabela pelo número real de pares de polos para determinar o limite de velocidade correto.
Fórmula:
Limite de Velocidade Real = Limite de Velocidade da Tabela (para 1 par de polos) ÷ Número de Pares de Polos
Exemplo 1 — Configuração de jumper com velocidade base de 14.000 RPM (1 par de polos):
| Pares de Polos | Cálculo | Limite de Velocidade Real |
|---|---|---|
| 1 | 14.000 ÷ 1 | 14.000 RPM |
| 2 | 14.000 ÷ 2 | 7.000 RPM |
| 4 | 14.000 ÷ 4 | 3.500 RPM |
| 5 | 14.000 ÷ 5 | 2.800 RPM |
Exemplo 2 — Configuração de jumper com velocidade base de 32.000 RPM (1 par de polos):
| Pares de Polos | Cálculo | Limite de Velocidade Real |
|---|---|---|
| 1 | 32.000 ÷ 1 | 32.000 RPM |
| 2 | 32.000 ÷ 2 | 16.000 RPM |
| 4 | 32.000 ÷ 4 | 8.000 RPM |
| 5 | 32.000 ÷ 5 | 6.400 RPM |