1. O Que É um Motor Linear e um Atuador Linear?
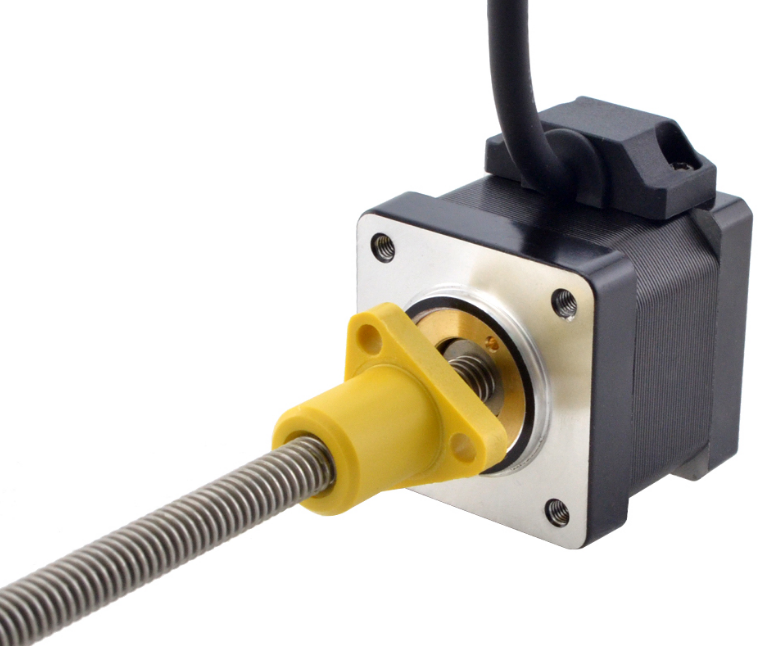
Um motor linear (também conhecido como motor de passo linear) é um dispositivo mecânico que converte movimento rotacional em movimento linear. O design mais simples integra um fuso e uma porca diretamente no motor de passo, realizando toda a conversão de movimento rotacional para linear dentro do corpo do motor. Isso simplifica bastante o design estrutural e permite que muitas aplicações alcancem movimento linear preciso sem componentes de ligação mecânica externos.
O princípio básico é o seguinte: uma porca é instalada dentro do rotor do motor e um fuso se engata com essa porca. Para evitar que o fuso gire junto com o rotor, sua rotação deve ser restringida. Com a rotação do fuso travada, a rotação do rotor faz com que o fuso se mova em linha reta, produzindo movimento linear.
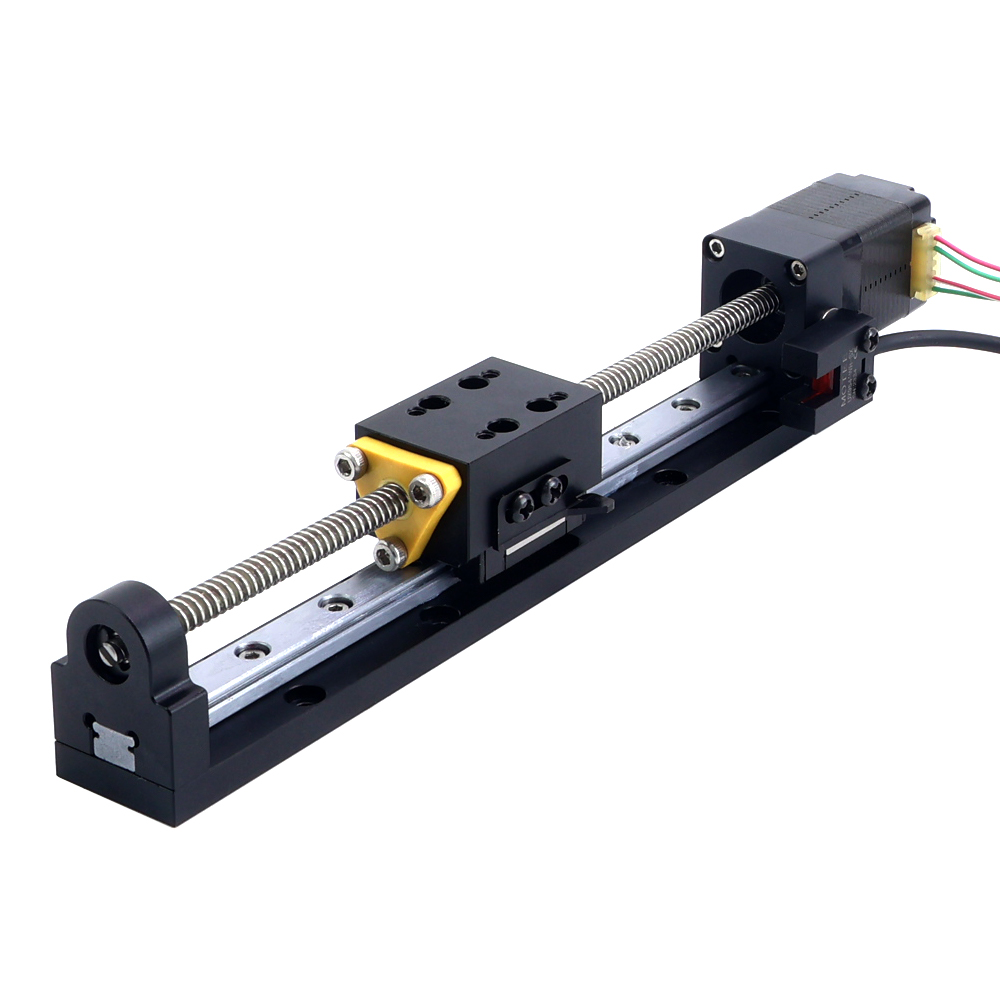
Um atuador linear (também chamado de módulo de movimento linear) é um sistema de transmissão completo que normalmente consiste em guias lineares, perfis de liga de alumínio, suportes, um motor, interruptores fotoelétricos e outros componentes. Ele converte energia elétrica em movimento mecânico linear. Os atuadores lineares oferecem estrutura simples, capacidade de curso longo fácil, alta aceleração, resposta rápida e alta precisão.
Os atuadores lineares disponíveis no mercado podem ser divididos em duas categorias amplas:
- Atuadores lineares com correia dentada: Uma correia dentada é instalada nos eixos de acionamento em ambas as extremidades do atuador. Um cursor, ao qual uma peça de trabalho ou equipamento pode ser fixado, é preso à correia. Quando o motor aciona os eixos, a correia move o cursor ao longo do trilho guia.
- Atuadores lineares com fuso de esferas: Um motor aciona um fuso de esferas, que move o cursor ao longo do trilho guia. Nossa linha de produtos atual apresenta este tipo com um design simplificado: o acoplamento foi eliminado e o motor é integrado diretamente ao módulo. Para mais informações sobre as vantagens e desvantagens de atuadores lineares com ou sem acoplamentos, leia Quais São as Vantagens e Desvantagens de Atuadores Lineares com ou sem Acoplamentos?.
Nota: Neste artigo, "atuador linear" refere-se especificamente à nossa série LMD. Nossas séries LK, LG e LA recém-lançadas são atuadores lineares sem motor (ou seja, não incluem um motor).
2. Diferenças Entre um Motor Linear e um Atuador Linear
Um atuador linear é um sistema de movimento completo que integra o motor com componentes de suporte, como trilhos guias, sensores e uma estrutura mecânica. Esse design integrado permite que os atuadores lineares sejam implantados mais rapidamente e integrados mais facilmente com sistemas existentes em comparação com motores lineares independentes.
Os atuadores lineares oferecem maior integração e maior facilidade de uso. Eles normalmente têm um processo de instalação mais simples, menos conexões de fiação e melhor desempenho geral do sistema. Além disso, os atuadores lineares geralmente oferecem melhor compatibilidade com uma ampla gama de equipamentos de automação.
3. Como Escolher Entre um Motor Linear e um Atuador Linear
Os motores lineares são normalmente usados em aplicações que requerem movimento linear preciso, como máquinas-ferramenta CNC, linhas de produção automatizadas e equipamentos médicos. Devido à sua integração compacta e facilidade de uso, os atuadores lineares são mais adequados para aplicações que requerem implantação rápida e integração de sistemas, como linhas de montagem automatizadas, sistemas logísticos e robôs industriais.
Se você precisar de um sistema de controle personalizado, configurações específicas de sensores ou maior flexibilidade de design, um atuador linear pode ser a melhor escolha. Se a aplicação for relativamente simples, você pode escolher um motor linear independente e realizar a integração personalizada conforme necessário.
Como diretriz geral:
- Carga baixa, curso longo, alta precisão → Um motor linear geralmente é a melhor escolha.
- Carga alta, curso curto, requisitos de alta precisão → Um atuador linear geralmente é a melhor escolha.