Este artigo demonstra, por meio de códigos de exemplo, como usar a comunicação RS485 dos servomotores da série DSY.
- Modo de Velocidade
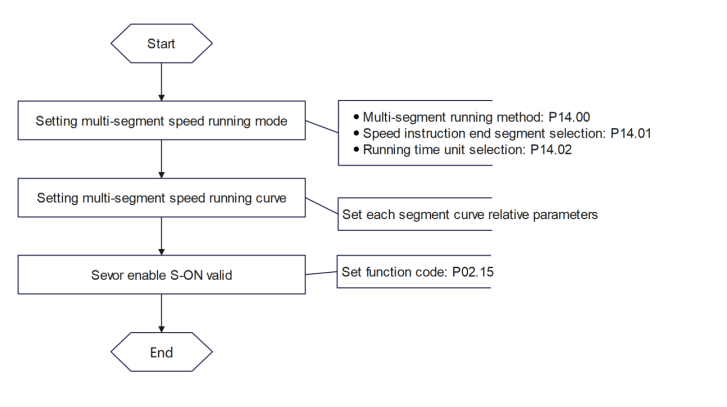
Através da função interna de múltiplas velocidades do servomotor da série DSY, é possível usar RS485 para controlar o funcionamento do motor no modo de velocidade. A seguir, o código de exemplo RS485 para o motor operando a 200 rpm:
● 01 06 00 00 00 01 48 0A // Define o modo de controle como modo de velocidade. ● 01 10 0E 00 00 02 04 00 01 00 02 6F CE // Define o modo de operação de velocidade multissegmento como operação cíclica, com o número do segmento final do comando de velocidade sendo 02. ● 01 06 0E 07 00 C8 3B 75 // Define a velocidade do segmento 01 do comando de velocidade como 200 rpm (valor hexadecimal: C8). ● 01 06 0E 0A 01 90 AA DC // Define a velocidade do segmento 01 do comando de velocidade como 200 rpm (valor hexadecimal: 190). ● 01 06 02 0B 00 01 38 70 // Habilita o motor e inicia o funcionamento. ● 01 06 02 0B 00 00 F9 B0 // Para o funcionamento.
Além disso, se o motor precisar operar continuamente a uma velocidade constante, isso pode ser obtido usando o modo de velocidade do motor. A seguir, o código de exemplo RS485 para o motor operar continuamente a 400 rpm:
● 01 06 00 00 00 01 48 0A // Define o modo de controle como modo de velocidade. ● 01 06 05 03 01 90 78 FA // Define a velocidade do motor como 400 rpm (valor hexadecimal: C8). ● 01 06 02 0B 00 01 38 70 // Habilita o motor e inicia o funcionamento. ● 01 06 02 0B 00 00 F9 B0 // Para o motor.
O exemplo acima mostra uma operação simples do motor. Se forem necessárias configurações mais complexas, consulte o manual do servomotor da série DSY.
- Modo de Posição
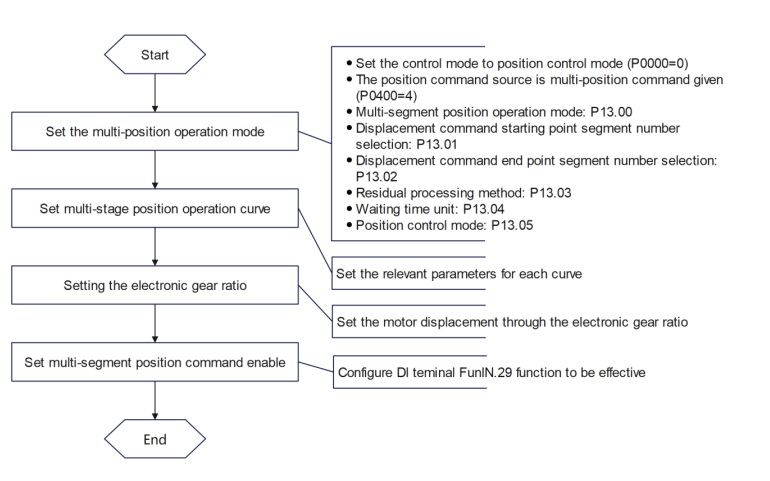
Através da função interna de múltiplas velocidades do servomotor da série DSY, é possível usar RS485 para controlar o funcionamento do motor no modo de posição. A seguir, o código de exemplo RS485 para uma posição de 200.000 pulsos com o motor operando a 200 rpm:
● 01 06 00 00 00 00 89 CA // Define o modo de controle como modo de posição. ● 01 06 04 00 00 04 89 39 // Define a fonte do comando de posição como comando de posição multissegmento. ● 01 10 0D 00 00 03 06 00 00 00 01 00 01 4D 2C // Define os parâmetros de operação das posições multissegmento, com ponto inicial 01 e ponto final 01. ● 01 10 0D 08 00 04 08 0D 40 00 03 00 C8 00 00 01 4B // Define os parâmetros da posição multissegmento 01. ● 01 06 02 02 00 1D E9 BB // Define DI2 como a porta de habilitação da posição multissegmento interna (FunIN.29). ● 01 06 02 0B 00 01 38 70 // Habilita o motor (DI1 é a porta de habilitação padrão do motor). ● 01 06 02 0C 00 01 89 B1 // Aciona a habilitação da posição multissegmento interna DI2. ● 01 06 02 0B 00 00 F9 B0 // Para o funcionamento.
O exemplo acima mostra uma operação simples do motor. Se forem necessárias configurações mais complexas, consulte o manual do servomotor da série DSY.
É importante observar que, ao usar RS485 para enviar comandos de configuração de parâmetros, é necessário garantir que o motor esteja desconectado e desabilitado; caso contrário, os parâmetros não serão gravados com sucesso.