本記事では、サンプルコードを通じてDSYシリーズサーボモーターのRS485通信の使用方法を説明します。
- 速度モード
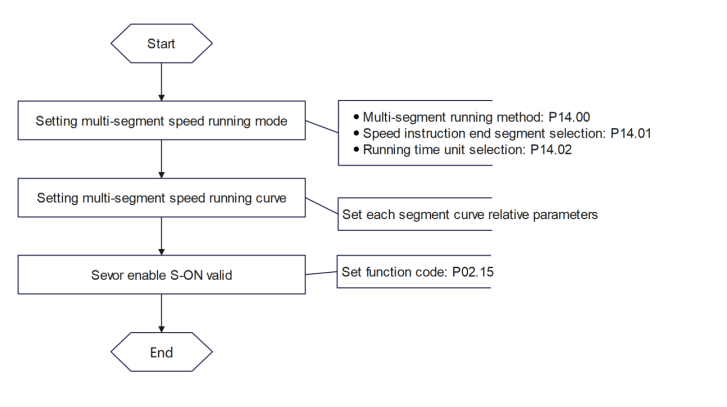 DSYシリーズサーボモーターの内部マルチスピード機能により、RS485を使用してモーターを速度モードで運転させることができます。以下は、モーターを200rpmで運転する際のRS485サンプルコードです:
● 01 06 00 00 00 01 48 0A // 制御モードを速度モードに設定します。 ● 01 10 0E 00 00 02 04 00 01 00 02 6F CE // マルチセグメント速度運転モードをサイクル運転に設定し、速度指令の終了セグメント番号を02に設定します。 ● 01 06 0E 07 00 C8 3B 75 // セグメント01の速度指令を200rpm(16進数値:C8)に設定します。 ● 01 06 0E 0A 01 90 AA DC // セグメント01の速度指令を200rpm(16進数値:190)に設定します。 ● 01 06 02 0B 00 01 38 70 // モーターを有効にして運転を開始します。 ● 01 06 02 0B 00 00 F9 B0 // 運転を停止します。
また、モーターを一定速度で連続運転させるだけでよい場合は、モーターの速度モードを使用して実現できます。以下は、モーターを400rpmで連続運転させる際のRS485サンプルコードです:
● 01 06 00 00 00 01 48 0A // 制御モードを速度モードに設定します。 ● 01 06 05 03 01 90 78 FA // モーター速度を400rpm(16進数値:C8)に設定します。 ● 01 06 02 0B 00 01 38 70 // モーターを有効にすると、運転が開始されます。 ● 01 06 02 0B 00 00 F9 B0 // モーターを停止します。
上記はモーターを簡単に運転させる例です。より複雑な設定が必要な場合は、DSYシリーズサーボモーターのマニュアルを参照してください。
- 位置モード
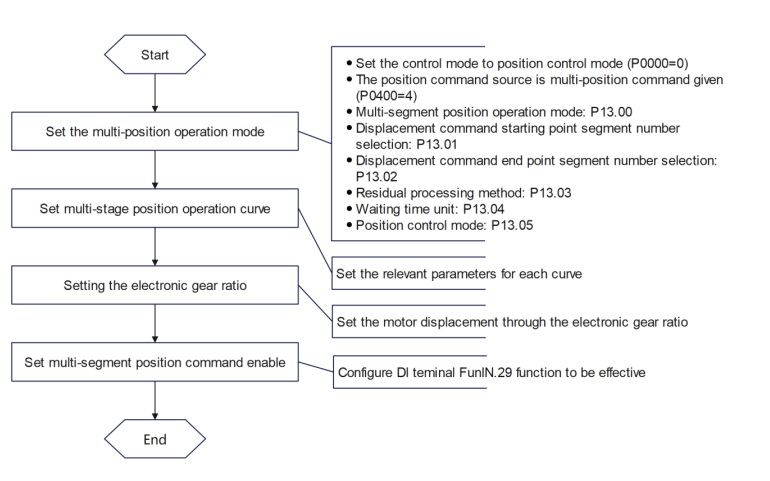
DSYシリーズサーボモーターの内部マルチスピード機能により、RS485を使用してモーターを位置モードで運転させることができます。以下は、モーターを200rpmで運転し、200000パルスの位置指令を行う際のRS485サンプルコードです:
● 01 06 00 00 00 00 89 CA // 制御モードを位置モードに設定します。 ● 01 06 04 00 00 04 89 39 // 位置指令ソースをマルチセグメント位置指令に設定します。 ● 01 10 0D 00 00 03 06 00 00 00 01 00 01 4D 2C // マルチセグメント位置の運転パラメータを設定します。開始点は01、終了点は01です。 ● 01 10 0D 08 00 04 08 0D 40 00 03 00 C8 00 00 01 4B // マルチセグメント位置01のパラメータを設定します。 ● 01 06 02 02 00 1D E9 BB // DI2を内部マルチセグメント位置有効ポート(FunIN.29)に設定します。 ● 01 06 02 0B 00 01 38 70 // モーターを有効にします(DI1はデフォルトでモーター有効ポートです)。 ● 01 06 02 0C 00 01 89 B1 // 内部マルチセグメント位置有効DI2をトリガーします。 ● 01 06 02 0B 00 00 F9 B0 // 運転を停止します。
上記はモーターを簡単に運転させる例です。より複雑な設定が必要な場合は、DSYシリーズサーボモーターのマニュアルを参照してください。
なお、RS485でコマンドを送信してパラメータを設定する際は、モーターが無効(非使能)状態であることを確認してください。有効状態のままではパラメータが正常に書き込まれません。