- ブラシレスモーターが動作しない
1.1 配線の問題
ブラシレスモーターのデータシートおよびブラシレスドライバーのラベルを参照し、配線が正しいことを確認してください。対応する接続は以下の通りです:
| モーター | U | V | W | +5V | GND | A | B | C |
|---|---|---|---|---|---|---|---|---|
| ドライバー | MA | MB | MC | +5V | GND | HA | HB | HC |
1.2 ブラシレスドライバーが有効化されていない
EN(Enable)ポートのロジックはStepperOnlineのブラシレスドライバーによって異なります。ENをハイ(電源に接続)にする必要があるモデルもあれば、ロー(GNDに接続)にする必要があるモデルもあります。モーターを有効化するための正しいイネーブルロジックについては、ドライバーのマニュアルを参照してください。または、EN-GNDの接続を切り替えて、モーターが起動するかテストしてみてください。
1.3 R-SLまたはR-CSの設定が正しくない
ブラシレスドライバーのR-SLパラメーターは速度制限を設定し、R-CSパラメーターは電流制限を調整します。いずれかが0に設定されている場合、モーターは動作しません。これらの設定が正しいことを確認してください。
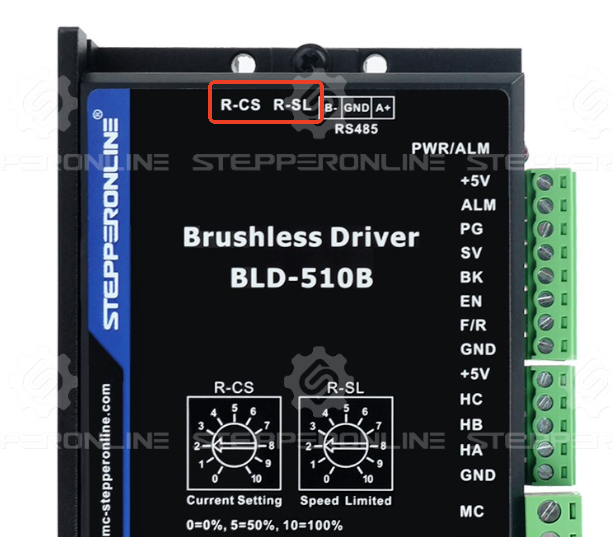
1.4 内部/外部制御モードの設定が正しくない
StepperOnlineのブラシレスドライバーは2つの制御モードに対応しています:
-
内部制御モード:RS485通信で送信されるコマンドによりモーターを制御します。
-
外部制御モード:ドライバーのデジタルI/Oポート(パルス/方向またはアナログ入力など)によりモーターを制御します。
誤ったモードが選択されている場合、ドライバーはモーターを動作させません。RS485経由でパラメーターを変更した後、自動的に内部制御に切り替わるドライバーもあります。正しい制御モードの設定については、ドライバーのマニュアルを確認してください。
1.5 ドライバーがアラームをトリガーした
ドライバーが故障を検出すると、赤色LEDが点灯し、モーターを停止させます。LEDが点灯している場合:
RS485を使用してドライバーの故障コードレジスタを読み取ってください(マニュアルを参照)。
LEDの点滅パターンでエラーコードを表示するドライバーもあります。デコード方法についてはマニュアルを確認してください。
1.6 ドライバーのパラメーター設定が正しくない
パラメーターが誤って設定されている場合、モーターが動作しないことがあります。ドライバーのすべての設定を確認してください。
注意: BLD-510SおよびBLD-510Bモデルを除き、その他のStepperOnlineブラシレスドライバーはStepperOnline BLDC Software V2.7と完全な互換性がありません。このソフトウェアを使用すると、誤ったレジスタにパラメーターが書き込まれる可能性があります。これらのドライバーについては、現在、モーターパラメーターの変更には別のRS485シリアルソフトウェアの使用を推奨しています。
1.7 ブラシレスモーターまたはドライバーの破損
上記のすべての点検を行ってもブラシレスモーターが動作しない場合、モーターまたはドライバーが破損している可能性があります。予備のブラシレスモーターまたはドライバーがある場合は、交換して故障部品を特定してください。
- ブラシレスモーターの速度が期待値と一致しない
2.1 ブラシレスドライバーのR-SL設定が正しくない
ブラシレスドライバーのR-SLパラメーターは、モーターの最大速度を制限します。低く設定しすぎると、モーターが高いRPMに達しない場合があります。R-SLパラメーターが正しく調整されていることを確認してください。
2.2 「極対数」パラメーターの設定が正しくない
ブラシレスドライバーの「極対数」パラメーターは速度制御において重要です。この設定については、モーターのデータシートを参照して確認してください。 注意:ドライバーには極対数(全極数ではない)が必要です。通常、極対数 = 全極数 / 2 です。
2.3 レジスタパラメーターを実速度に変換する際の計算ミス
レジスタパラメーターからモーター速度を読み取る場合は、正しい計算を行ってください:
a. レジスタ値は16進数であり、10進数に変換する必要があります。 注意:データ形式はリトルエンディアン(LSBファースト)です。たとえば、レジスタ値C8 00は00 C8(16進数)= 200(10進数)として解釈します。
b. レジスタ値は電気周波数を表します。機械的なRPMに変換するには、ドライバーのマニュアルに記載されている計算式を使用してください。該当モデルの場合:実RPM =(レジスタの10進数値 × 20)/ モーター全極数。 例:
-
モーター全極数 = 4(極対数 = 2)
-
レジスタ速度値 = C8 00 → 00C8(16進数)= 200(10進数)
-
実速度 =(200 × 20)/ 4 = 1000 RPM
注意:この計算式がお使いのドライバーモデルに適用されるかどうかは、マニュアルを参照して確認してください。ホールセンサーの精度制限により、実速度には±5%の誤差が生じる場合があります。
上記の点検を行ってもブラシレスモーターの問題が解決しない場合は、StepperOnlineテクニカルサポートにお問い合わせいただき、テスト結果または動画をご提供ください。問題の解決に向けて速やかにサポートいたします。